

- Stock: Sin Stock
- Modelo: FC óptico Compacto
Modelo:

Mecánico 70cm cable

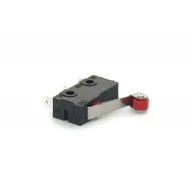
Mecánico con rueda 70cm cable

Mecánico con rueda 1m cable

Mecánico Mini XH2.54 Horizontal

Mecánico Mini XH2.54 Vertical

Óptico 50cm cable

Óptico compacto 1m cable

Mecánico KW11

Mecánico KW12-3

Mecánico D2F-5L - Omron
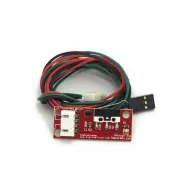
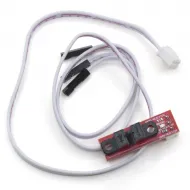
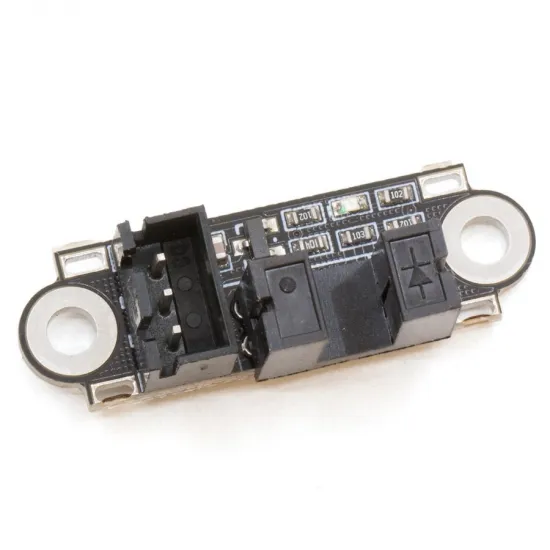
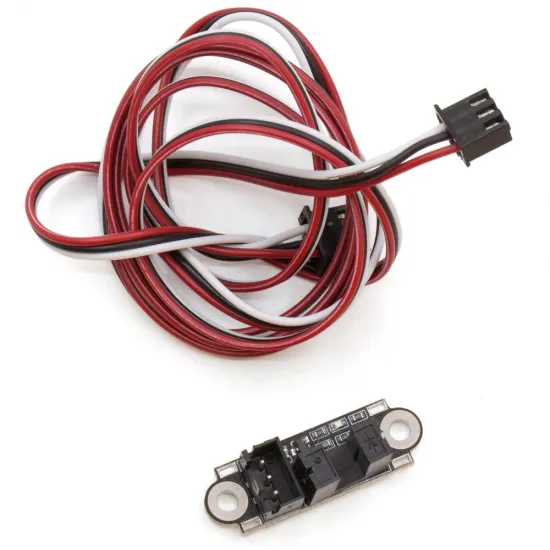
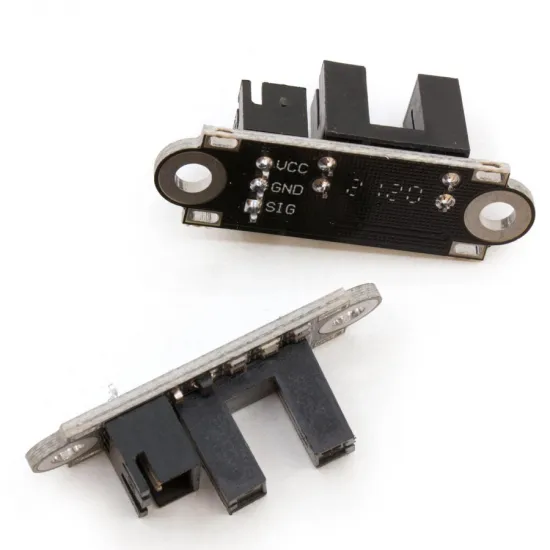
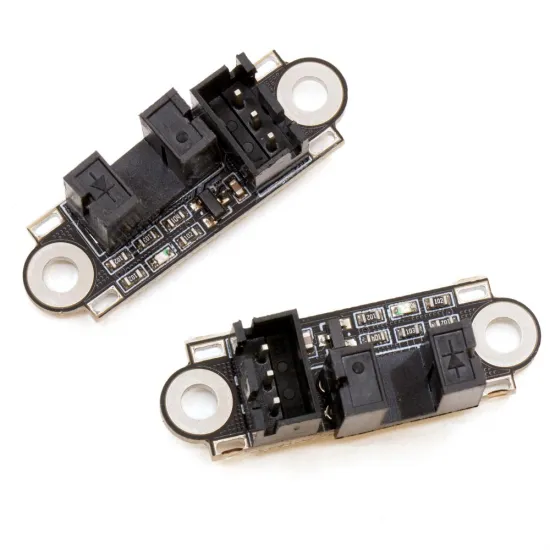
Final de carrera óptico compacto para impresoras 3D, CNC y proyectos de automatización. Detecta la entrada de una bandera en su ranura mediante la interrupción de un haz infrarrojo, sin contacto mecánico entre el elemento móvil y el sensor.
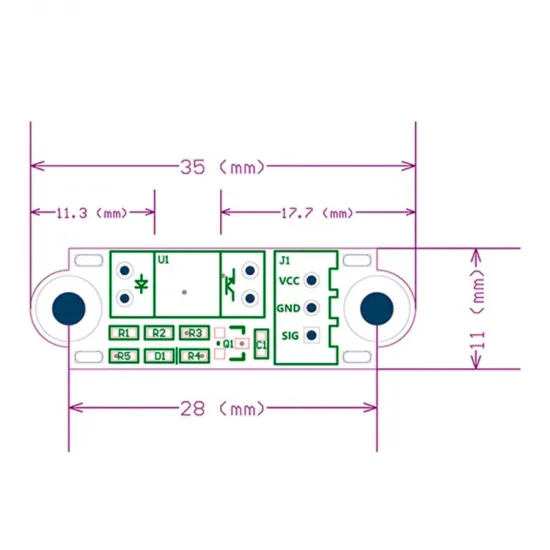
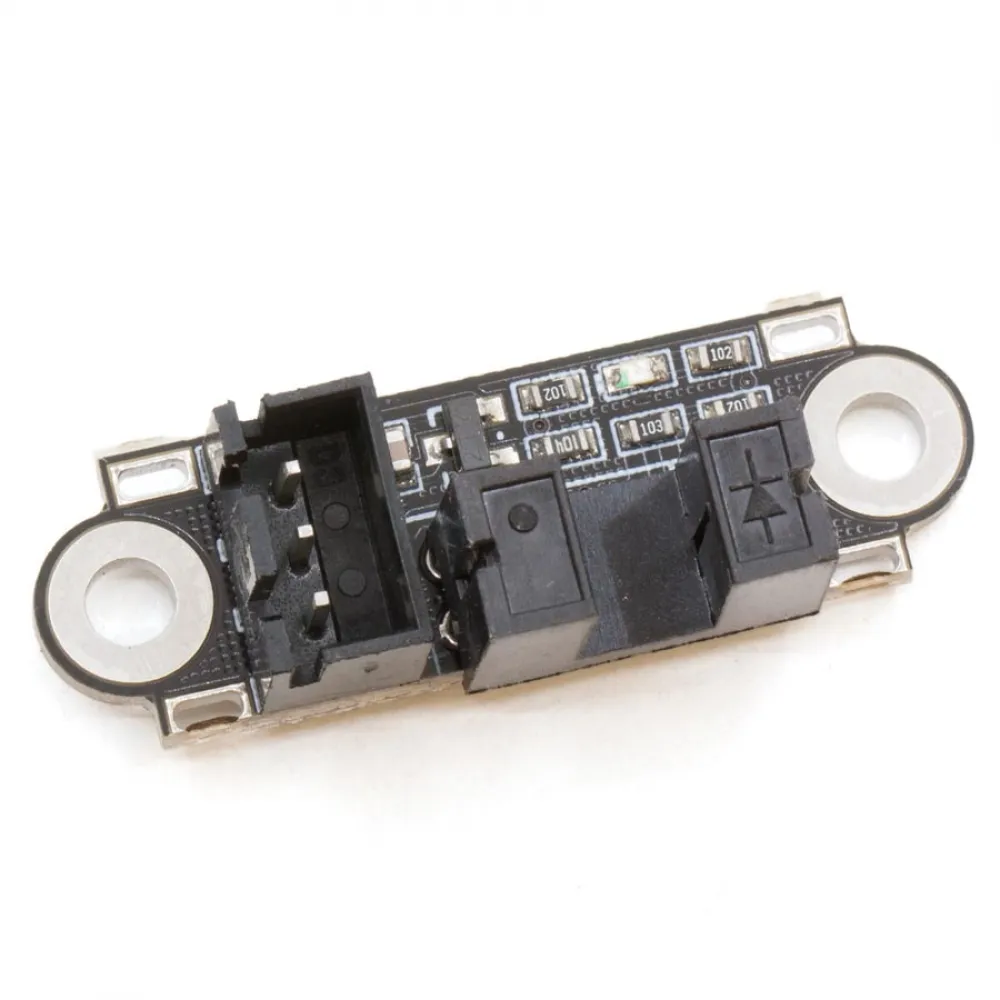
Su placa de aproximadamente 35 × 11 mm facilita el montaje en espacios reducidos e incluye un cable de tres conductores de 1 m. Funciona como sensor alimentado: necesita conectar correctamente VCC, GND y SIG, no solo señal y masa.
Características y medidas
| Característica | Valor |
|---|---|
| Tipo de detección | Barrera óptica infrarroja de ranura |
| Tensión de alimentación declarada | 2,7-5 V CC |
| Conexiones | VCC, GND y SIG, rotuladas en la placa |
| Conector | 3 posiciones, paso nominal de 2,54 mm |
| Longitud del cable | Aproximadamente 1 m |
| Dimensiones de la placa | Aproximadamente 35 × 11 mm |
| Distancia entre centros de fijación | 28 mm |
| Indicador | LED de estado |
| Contenido | 1 módulo con cable |
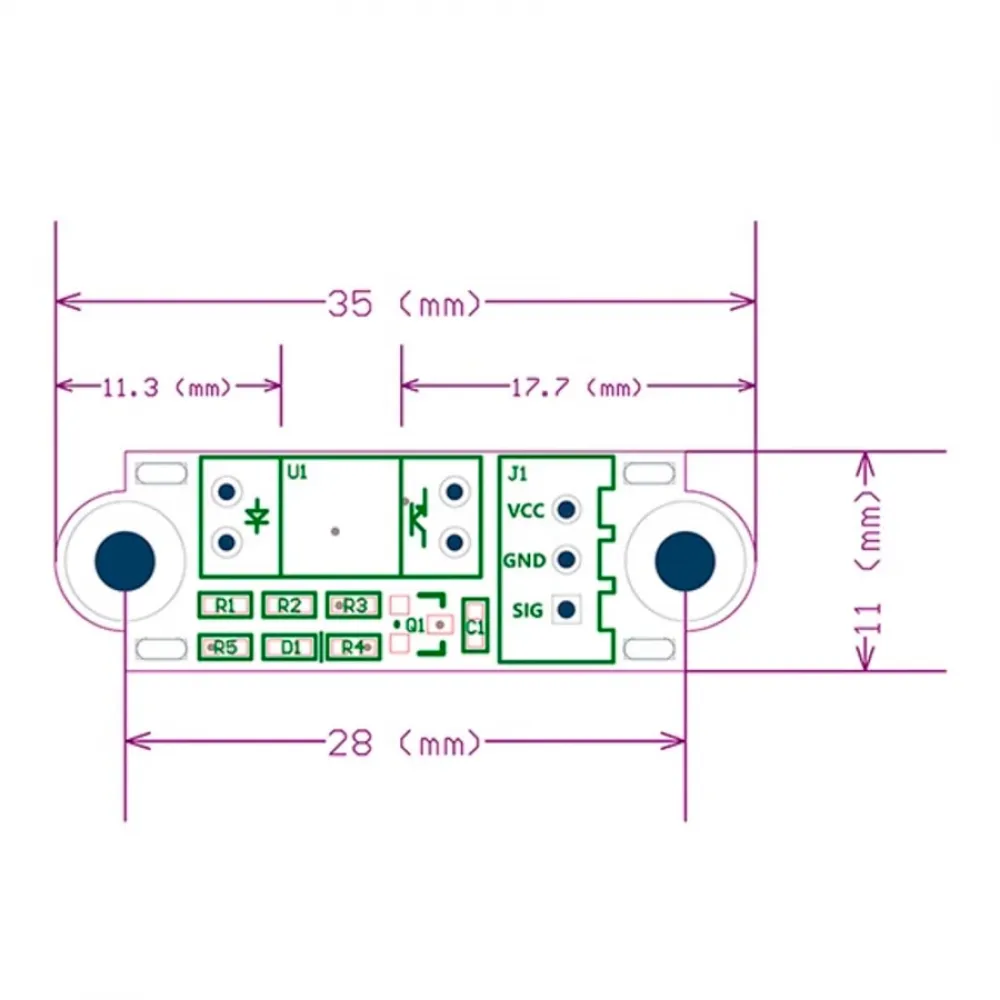
Funcionamiento y elección de la bandera
El comportamiento esperado de esta familia es señal baja con el haz libre y señal alta cuando una bandera opaca interrumpe la ranura. Como se trata de un módulo genérico, este estado debe comprobarse en la unidad instalada antes de mover la máquina.
La bandera debe entrar suficientemente en la ranura para cortar el haz, pero sin golpear el encapsulado. Conviene utilizar una pieza opaca y rígida: materiales translúcidos o parcialmente transparentes al infrarrojo, una entrada demasiado lenta o parcial, suciedad y holguras de montaje pueden producir una lectura intermedia o inestable.
Conexión segura
La tensión de alimentación y la admitida por la entrada lógica deben ser compatibles. La señal alta de esta familia se referencia a VCC: si el sensor se alimenta a 5 V, la salida puede aproximarse a 5 V. En controladoras de 3,3 V, aliméntalo a 3,3 V o confirma expresamente que la entrada utilizada tolera una señal de 5 V. No lo conectes directamente a 12 ni 24 V.
- Trabaja con la máquina apagada y desconectada.
- Localiza alimentación, masa y señal en la documentación de la controladora; no presupongas el orden del conector.
- Comprueba continuidad del cable para saber qué posición llega a cada pin rotulado del sensor.
- Conecta VCC a una tensión lógica compatible, GND a masa y SIG a una entrada de final de carrera.
- Enciende sin ordenar movimientos y verifica que el estado cambia al introducir una bandera opaca.
- Solo después de obtener una lectura correcta, prueba el homing a baja velocidad y con acceso inmediato a la parada de emergencia.
Ajuste en Marlin, Klipper y RepRapFirmware
Marlin
Habilita el conector MIN o MAX correspondiente al montaje. Para la lógica esperada, las versiones actuales utilizan un estado de disparo HIGH, por ejemplo X_MIN_ENDSTOP_HIT_STATE HIGH; el nombre exacto cambia en versiones antiguas. Ejecuta M119 con la ranura libre y bloqueada: el eje debe aparecer como open cuando puede moverse y TRIGGERED al introducir la bandera. Si ocurre al revés, corrige la configuración antes de ejecutar G28.
Klipper
Asigna en endstop_pin el pin físico de la entrada utilizada. El prefijo ! invierte la polaridad y ^ activa un pull-up, pero no deben añadirse automáticamente: dependen de la controladora y del comportamiento medido. Utiliza QUERY_ENDSTOPS con el haz libre y bloqueado hasta obtener respectivamente open y TRIGGERED; no realices el homing antes de esta comprobación.
RepRapFirmware
En RepRapFirmware 3, M574 asigna el extremo, el tipo y el puerto. Para una entrada activa en alto puede utilizarse una estructura como M574 X1 S1 P"ioN.in", sustituyendo eje, extremo y pin por los reales. Si la lectura resulta inversa, la documentación actual permite anteponer ! al nombre del pin. Comprueba siempre el estado antes de ordenar el homing.
Compatibilidad y alternativas
Puede utilizarse en impresoras 3D, pequeñas CNC y automatismos que dispongan de alimentación lógica compatible, una entrada digital adecuada y espacio para su geometría. La compatibilidad con una máquina concreta depende del soporte, el recorrido de la bandera, el sentido de homing, el pinout y el firmware; no es necesariamente un recambio directo de cualquier final de carrera de tres pines.
Si necesitas otra geometría, puedes valorar el final de carrera óptico con cable de 50 cm o el final de carrera mecánico mini vertical, comprobando en cada caso montaje, recorrido y conexión.
Es para ti si
- Buscas una detección sin contacto en un espacio reducido.
- Puedes diseñar o adaptar una bandera opaca y un soporte con 28 mm entre centros.
- Vas a comprobar tensión, pinout y lógica antes del homing.
No es para ti si
- Necesitas un interruptor pasivo de solo dos cables.
- Tu controladora no ofrece una alimentación y entrada lógica compatibles.
- No puedes proteger la ranura frente a golpes, suciedad o una bandera translúcida.