

- Stock: 3
- Modelo: 23hs5628
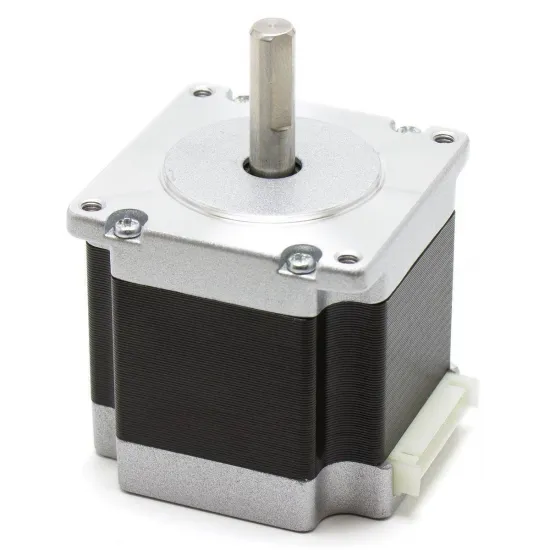
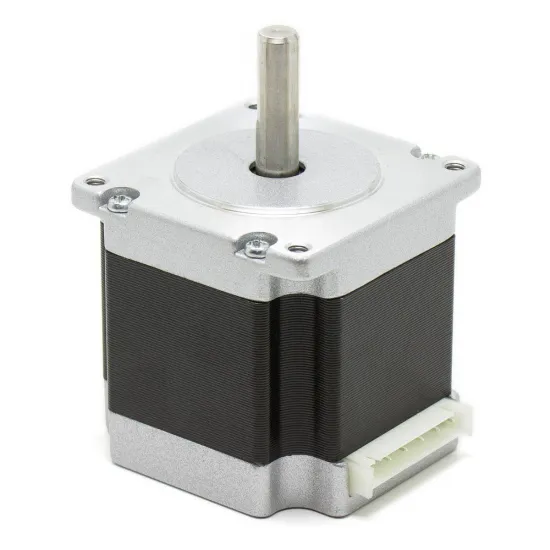
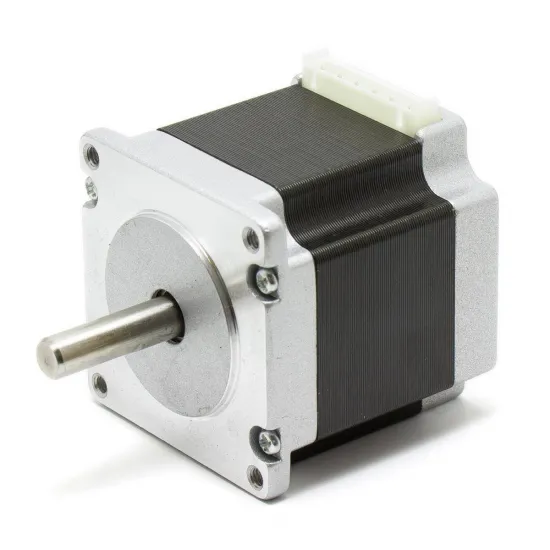
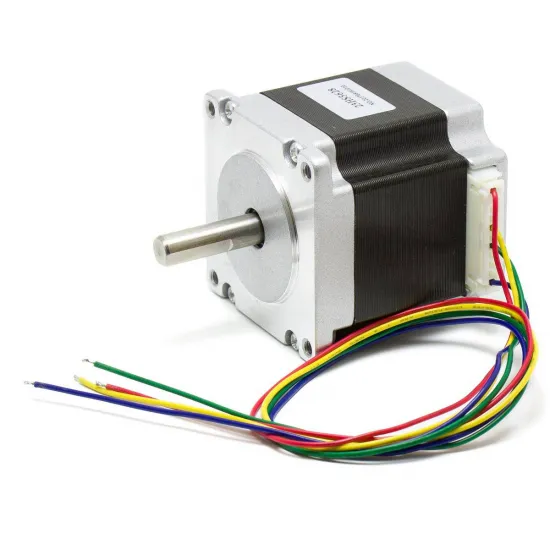
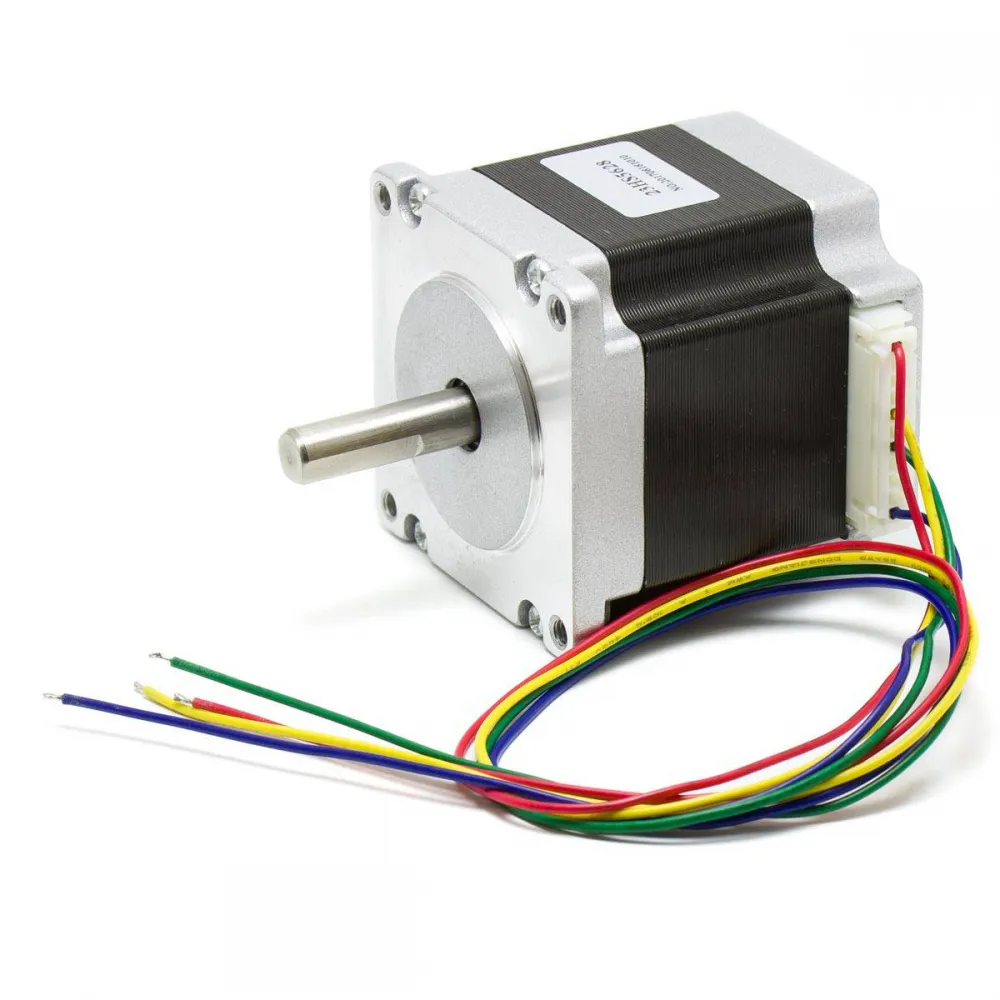
Motor paso a paso bipolar NEMA 23 23HS5628 para máquinas CNC, automatización, posicionamiento y mecanismos que requieren más par que un NEMA 17 convencional. Su cuerpo de 56 mm desarrolla un par de mantenimiento de 1,26 N·m y utiliza un eje de 8 mm con plano para mejorar la sujeción de poleas, acopladores o engranajes correctamente dimensionados.
Es un motor de 1,8°, 200 pasos completos por vuelta y 2,8 A por fase. Para aprovechar su par necesita un driver bipolar con capacidad eléctrica y térmica suficiente; no debe asociarse automáticamente a un módulo StepStick pequeño por el simple hecho de aceptar señales STEP/DIR.
Especificaciones técnicas
| Característica | Valor |
|---|---|
| Referencia | 23HS5628-8MM |
| Tipo | Motor híbrido bipolar, 2 fases y 4 conductores |
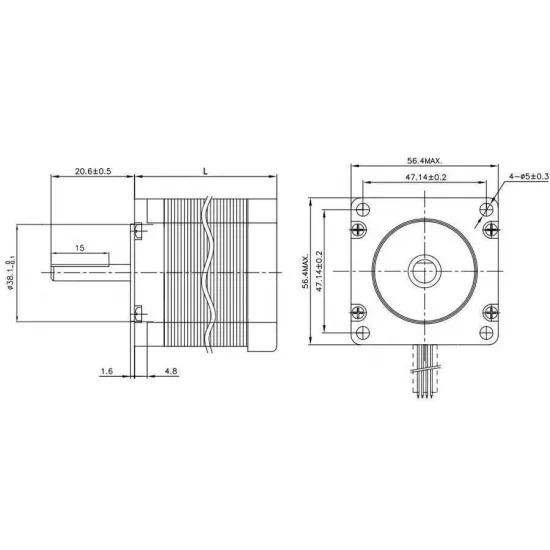
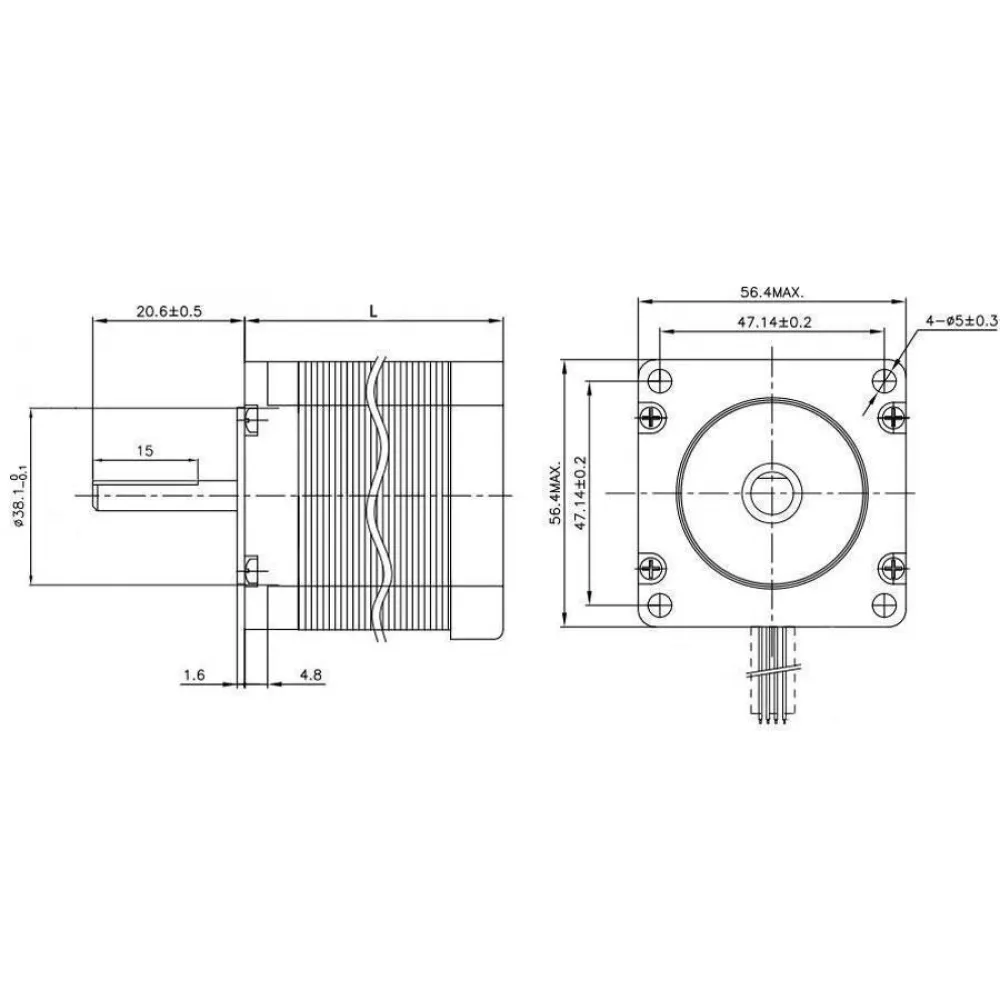
| Formato | NEMA 23, cara máxima 56,4 mm |
| Ángulo de paso | 1,8°; 200 pasos completos por vuelta |
| Corriente nominal | 2,8 A por fase |
| Resistencia | 0,9 Ω por fase |
| Inductancia | 2,5 mH por fase |
| Par de mantenimiento | 126 N·cm = 1,26 N·m ≈ 12,8 kgf·cm |
| Inercia del rotor | 300 g·cm² |
| Cuerpo | 56 mm de longitud |
| Eje | Ø8 mm con plano; saliente 20,6 ± 0,5 mm; plano de 15 mm |
| Montaje | 4 orificios Ø5 ± 0,3 mm; 47,14 ± 0,2 mm entre centros |
| Resalte de centrado | Ø38,1 mm nominal |
| Peso | 700 g aproximadamente |
| Cable | 4 conductores, aproximadamente 30 cm |
Aplicaciones y selección del motor
El formato NEMA 23 y su par de 1,26 N·m lo hacen apropiado para ejes de CNC, husillos, mesas de posicionamiento, mecanismos rotativos y automatización cuando los cálculos de carga, velocidad y aceleración encajen con su curva de trabajo. Sus 700 g también deben considerarse: normalmente resulta más adecuado en una base o eje fijo que en un carro ligero de alta aceleración.
El par de mantenimiento no es el par disponible durante todo el movimiento. Al aumentar la velocidad disminuye el par útil, y el resultado depende de la tensión del sistema, driver, corriente, micropasos, aceleración, transmisión y resonancias. Dimensiona con margen y realiza una prueba progresiva con la carga real.
Compatibilidad mecánica: NEMA 23 no basta
Antes de sustituir otro motor o diseñar el soporte deben coincidir:
- Patrón de montaje de 47,14 mm, diámetro de los cuatro orificios y resalte de Ø38,1 mm.
- Espacio para una cara de 56,4 mm, cuerpo de 56 mm y masa aproximada de 700 g.
- Eje D de 8 mm, saliente útil y posición de tornillos prisioneros o chavetas del elemento conducido.
- Par y velocidad necesarios después de considerar la relación de transmisión.
- Corriente, inductancia, driver, fuente y refrigeración.
- Parejas de bobina, cableado y entradas STEP/DIR del controlador.
El acoplador rígido de 8 a 8 mm puede utilizarse únicamente cuando ambos ejes sean realmente de 8 mm, estén bien alineados y la rigidez del acoplamiento sea adecuada para la aplicación. Un acoplador rígido no compensa desalineaciones como uno flexible.
Elección del driver y ajuste de corriente
2,8 A por fase es la corriente nominal del motor, no un valor universal para copiar en cualquier driver. Comprueba si el controlador expresa corriente RMS o pico, su corriente continua real, tensión admitida, disipación y condiciones de refrigeración.
Para acercarse al par nominal se recomienda un driver bipolar externo o integrado con margen suficiente para 2,8 A por fase. Los pequeños módulos enchufables usados habitualmente en impresoras 3D pueden aceptar señales compatibles, pero muchos no mantienen 2,8 A continuos con margen térmico. El motor puede funcionar con menos corriente si el driver lo requiere, aunque desarrollará menos par.
La combinación de 2,8 A y 0,9 Ω produce una caída resistiva nominal de unos 2,52 V por bobina. Por ello, no debe clasificarse el motor simplemente como «12 V» o «24 V». Un driver chopper regula la corriente y permite utilizar una fuente de mayor tensión dentro de sus límites, lo que ayuda a vencer la inductancia al aumentar la velocidad.
En drivers externos con selectores DIP, la corriente y los micropasos se fijan normalmente en el propio controlador. Verifica si la tabla utiliza corriente RMS o pico y corta completamente la alimentación antes de cambiar selectores o cableado.
Cableado seguro de las dos bobinas
- Desconecta la fuente y espera a que se descargue la electrónica.
- Localiza con un multímetro la primera pareja de conductores que presenta continuidad o una resistencia baja.
- Los dos conductores restantes forman la segunda bobina; compruébalo igualmente.
- Conecta una pareja a A+/A− y la otra a B+/B− según el manual del driver.
- Verifica el sentido con un movimiento corto. Para invertirlo, intercambia los dos hilos de una bobina o utiliza la inversión de dirección del firmware.
Los colores no constituyen un estándar universal y un conector físicamente compatible puede tener otro orden. No conectes ni desconectes el motor mientras el driver esté alimentado.
Pasos por milímetro y transmisión
Con 1,8° por paso, el motor realiza 200 pasos completos por vuelta. El valor del eje se obtiene a partir de la mecánica real:
pasos/mm = (200 × micropasos × relación de reducción) / avance por vuelta de salida
- Husillo directo: el avance por vuelta es su lead en mm/vuelta.
- Correa: el avance es el paso de la correa multiplicado por el número de dientes de la polea.
- Reductor: multiplica por el número de vueltas que debe dar el motor para que la salida complete una vuelta.
- Eje rotativo: puede configurarse en pasos por grado o por unidad angular según el controlador utilizado.
Configuración en Marlin, Klipper y RepRapFirmware
- Marlin: configura los micropasos físicamente en el driver y establece los pasos por unidad mediante
M92o en el firmware. Guarda conM500solo cuando la EEPROM esté habilitada y corresponda. - Klipper: utiliza
full_steps_per_rotation: 200y ajustarotation_distanceal desplazamiento real por vuelta; empleagear_ratiosi existe reducción. Con un driver externo STEP/DIR, la corriente suele ajustarse físicamente y no mediante una sección TMC. - RepRapFirmware: utiliza
M350para los micropasos yM92para los pasos por unidad.M906solo regula corriente en drivers compatibles controlados por el firmware; no sustituye los selectores de un driver externo.
Los micropasos suavizan el movimiento y elevan la resolución de mando, pero no garantizan que cada micropaso se traduzca en la misma precisión física. Mide el recorrido real, revisa holguras y ajusta el valor final con el mecanismo montado.
Puesta en marcha recomendada
- Fija el motor sobre una estructura rígida y comprueba que el resalte frontal asienta sin interferencias.
- Alinea el eje y evita cargas radiales o axiales no previstas.
- Configura corriente, micropasos y tensión según el manual del driver.
- Empieza con velocidad y aceleración bajas, sin herramienta o carga peligrosa.
- Comprueba sentido, distancia recorrida, ruido, resonancias y temperatura.
- Aumenta la exigencia de forma gradual y detén la prueba si aparecen pérdidas de paso o calentamiento anómalo.
Este es un sistema de lazo abierto: por sí solo el motor no informa al control si ha perdido pasos. Una mecánica alineada, una aceleración razonable y un driver correctamente dimensionado son esenciales para conservar la posición.
Contenido
- 1 motor paso a paso NEMA 23 23HS5628 con eje D de 8 mm.
- Cable de cuatro conductores de aproximadamente 30 cm.