

- Stock: 57
- Modelo: 17HS2408
Modelo:

17HS2408

17HS3401

17HS4401

17HS4401s-09

17HS8401

17HS8401s-09

17HS6401

17HS6401s-09
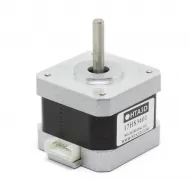
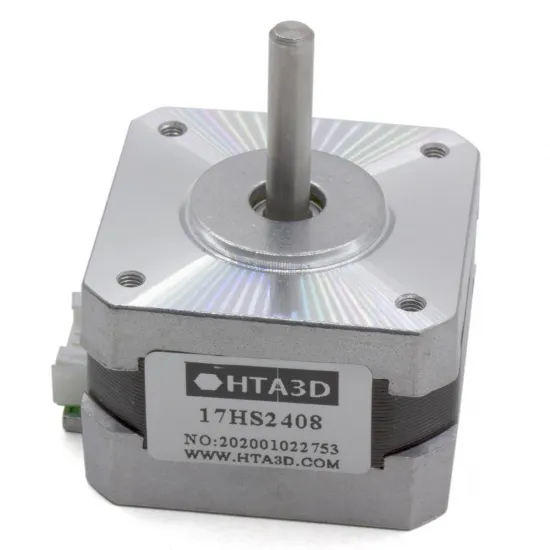
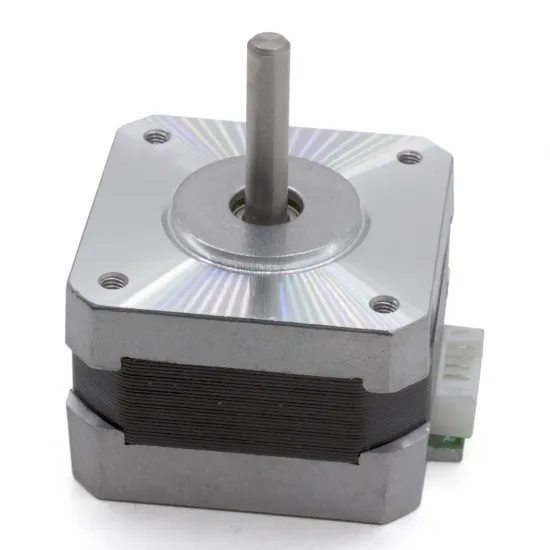
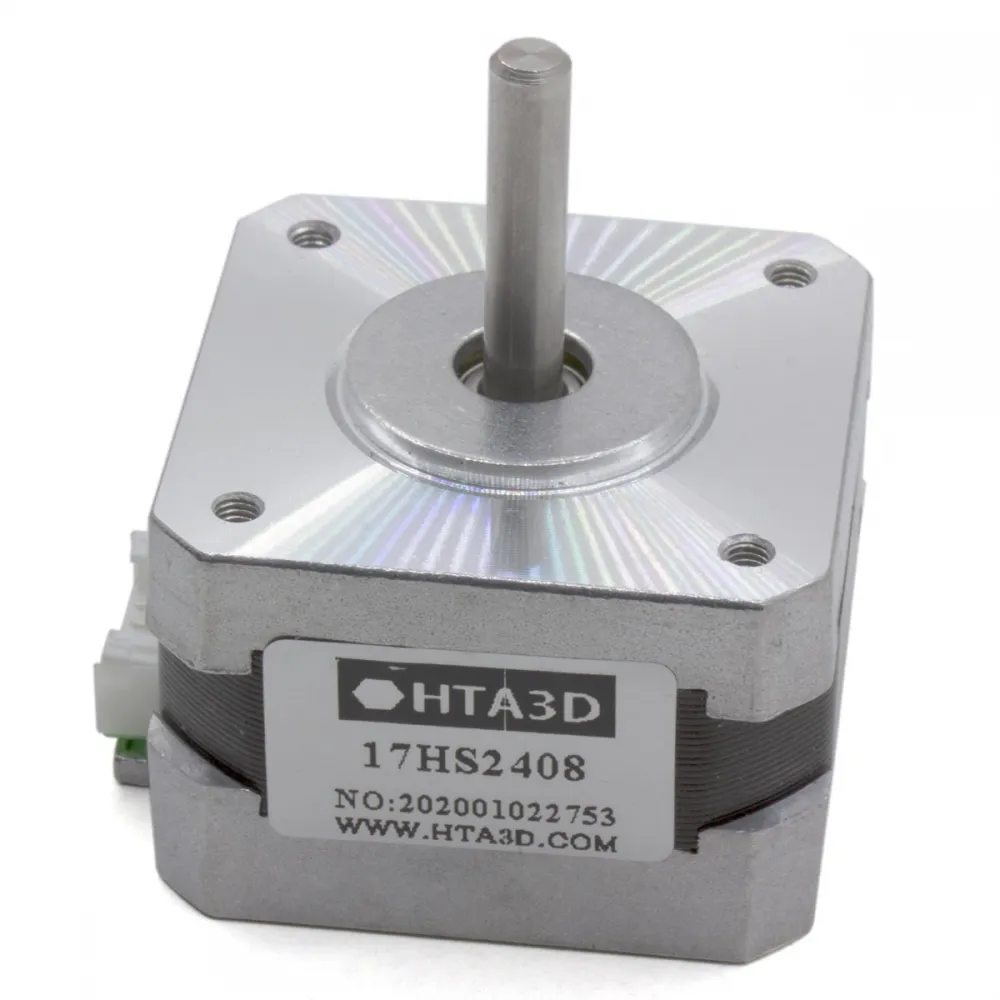
El 17HS2408 es un motor paso a paso bipolar NEMA 17 especialmente compacto: combina un cuerpo de solo 28 mm, eje redondo de 5 mm y un peso aproximado de 150 g. Su menor volumen e inercia resultan interesantes en mecanismos ligeros, alimentadores, pequeños ejes y proyectos donde el espacio o la masa importan más que disponer del par de un NEMA 17 largo.
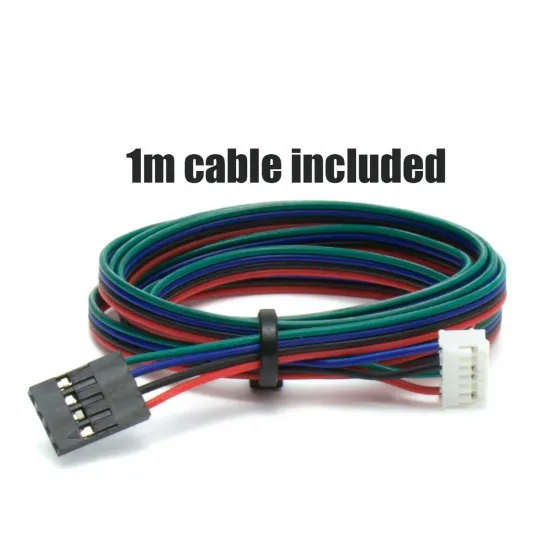
Ofrece 12 N·cm de par de mantenimiento, un ángulo de paso de 1,8° y una corriente nominal de 0,6 A por fase. Se entrega con cable de 1 m y la terminación para la controladora seleccionada en las opciones del producto.
Especificaciones técnicas
| Característica | Valor |
|---|---|
| Referencia | 17HS2408 / formato 42HS28 |
| Tipo | Motor híbrido bipolar, 2 fases y 4 conductores |
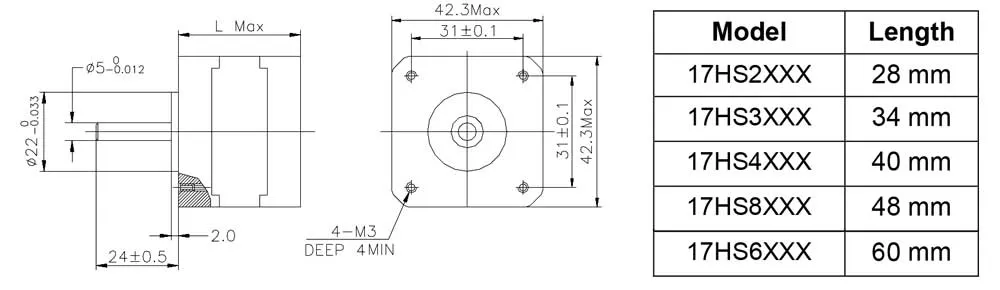
| Formato | NEMA 17, cara máxima 42,3 mm |
| Ángulo de paso | 1,8°; 200 pasos completos por vuelta |
| Corriente nominal | 0,6 A por fase |
| Resistencia | 8 Ω por fase |
| Inductancia | 10 mH por fase |
| Par de mantenimiento mínimo | 12 N·cm = 0,12 N·m ≈ 1,22 kgf·cm |
| Par de detención máximo | 1,6 N·cm |
| Inercia del rotor | 34 g·cm² |
| Cuerpo | 28 mm de longitud |
| Eje | Redondo, Ø5 mm; saliente 24 ± 0,5 mm |
| Montaje | 4 orificios roscados M3; 31 ± 0,1 mm entre centros |
| Resalte de centrado | Ø22 mm nominal |
| Peso | 150 g aproximadamente |
| Cable incluido | 1 m; terminación para controladora según la opción elegida |
Un NEMA 17 corto para cargas moderadas
Su principal ventaja es la relación entre tamaño y funcionalidad. El cuerpo de 28 mm ocupa menos y pesa menos que las versiones NEMA 17 de 40 o 48 mm, pero también proporciona menos par. Es una elección adecuada cuando el mecanismo requiere hasta 12 N·cm de par de mantenimiento y se han previsto márgenes suficientes para aceleración, rozamiento y pérdidas de transmisión.
El par de mantenimiento se mide con el motor parado y alimentado; no representa el par disponible a cualquier velocidad. El par útil disminuye al aumentar las revoluciones y depende también del driver, tensión de alimentación, corriente ajustada, aceleración e inercia de la carga.
Para aplicaciones que necesiten más margen sin abandonar el montaje NEMA 17, puede valorarse el motor NEMA 17 17HS4401 de 40 N·cm. No es un sustituto automático: su cuerpo es más largo, consume más corriente y cambia la masa del conjunto.
Qué comprobar antes de instalarlo
- Cara NEMA 17, patrón de 31 mm y espacio para el cuerpo de 28 mm.
- Eje redondo de 5 mm, longitud útil y fijación de la polea, engranaje o acoplador.
- Par necesario en movimiento, no solo el necesario para mantener la carga parada.
- Driver bipolar compatible y posibilidad de limitar correctamente la corriente.
- Parejas de bobina y orden de pines de la placa o del driver.
- Terminación elegida para el extremo del cable; que el conector encaje no demuestra que su pinout sea correcto.
NEMA 17 define la interfaz mecánica frontal, no la compatibilidad completa. Dos motores NEMA 17 pueden diferir en longitud, eje, par, corriente, inductancia, conector y orden eléctrico.
Corriente, driver y tensión de alimentación
La corriente nominal es 0,6 A por fase. No debe interpretarse como 1,2 A de ajuste ni copiarse sin más a cualquier controlador: algunos drivers expresan corriente RMS, otros corriente pico y otros se regulan mediante VREF. Sigue el procedimiento del driver y comienza con un ajuste prudente.
La combinación de 0,6 A y 8 Ω implica una caída resistiva nominal de unos 4,8 V por bobina. Esto no convierte al motor en un motor de alimentación fija a 4,8 V. En impresoras 3D y CNC se utiliza normalmente un driver de corriente regulada o chopper, que puede trabajar con una fuente de mayor tensión siempre dentro de los límites de la placa y del controlador.
Una corriente insuficiente reduce el par disponible; una corriente excesiva eleva la temperatura del motor y del driver. Ajusta primero corriente, velocidad y aceleración conservadoras, y aumenta solo después de comprobar movimiento, temperatura y ausencia de pérdidas de paso.
Identificación de bobinas y sentido de giro
- Apaga y desconecta completamente el equipo.
- Con un multímetro en resistencia o continuidad, localiza los dos cables que forman una bobina: mostrarán continuidad entre sí.
- Conecta esa pareja a una salida de fase del driver y la otra pareja a la segunda fase, respetando el esquema de la controladora.
- Si el sentido es contrario al esperado, invierte los dos hilos de una sola bobina o cambia la dirección en firmware cuando proceda.
No confíes únicamente en los colores del cable. Nunca conectes ni desconectes un motor con el driver alimentado, ya que la energía de las bobinas puede producir picos capaces de dañarlo.
Cálculo y configuración en Marlin, Klipper y RepRapFirmware
Este motor realiza 200 pasos completos por vuelta. El valor lineal depende de los micropasos y de la transmisión:
pasos/mm = (200 × micropasos × relación de reducción) / avance por vuelta de salida
- Con una polea GT2 directa, el avance por vuelta es el número de dientes multiplicado por 2 mm.
- Con un husillo, utiliza su avance o lead real en mm/vuelta; no lo confundas con la distancia entre filetes.
- Con engranajes, incluye la relación entre vueltas del motor y vueltas de la salida.
- Marlin: establece el valor calculado con
M92 X...,Y...,Z...oE.... UtilizaM500solo si la EEPROM está habilitada y quieres conservarlo. - Klipper: configura
full_steps_per_rotation: 200, los micropasos reales y unrotation_distanceigual al desplazamiento por vuelta. Añadegear_ratiocuando exista reducción. - RepRapFirmware: define los micropasos con
M350y los pasos por unidad conM92. La corriente medianteM906solo es aplicable a drivers controlados por el firmware.
El micropaso mejora suavidad y resolución de mando, pero no multiplica proporcionalmente la precisión mecánica ni el par útil. Verifica siempre el desplazamiento real con una medición y corrige el valor final en la máquina montada.
Montaje y primera prueba
- Comprueba que el soporte no deforme la cara del motor y que los tornillos M3 no hagan fondo.
- Alinea polea, engranaje o acoplador sin aplicar carga lateral al eje.
- Verifica las bobinas y el pinout antes de alimentar.
- Realiza movimientos cortos a baja velocidad y aceleración.
- Comprueba el sentido, el ruido, el calentamiento y la presencia de pasos perdidos.
- Ensaya progresivamente con la carga real antes de dar la máquina por calibrada.
Para un montaje independiente puede utilizarse el soporte en L para NEMA 17, después de comprobar el espacio, la orientación del cable y la alineación de la transmisión.
Contenido
- 1 motor paso a paso NEMA 17 17HS2408.
- 1 cable de 1 m con la terminación para controladora seleccionada.