

- Stock: 79
- Modelo: 17HS6401
Modelo:

17HS2408

17HS3401

17HS4401

17HS4401s-09

17HS8401

17HS8401s-09

17HS6401

17HS6401s-09
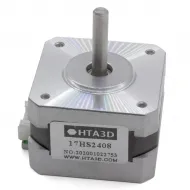
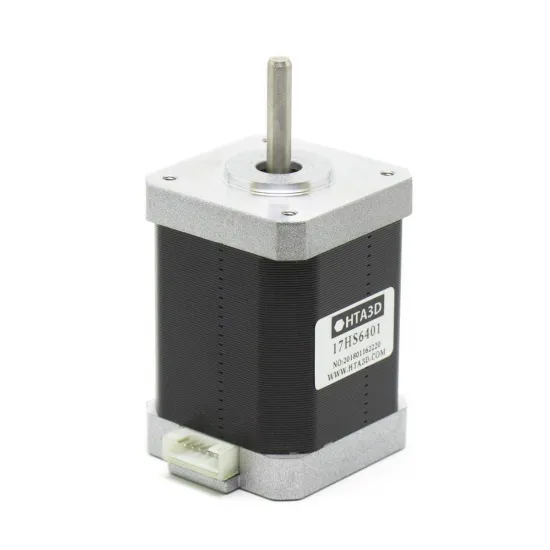
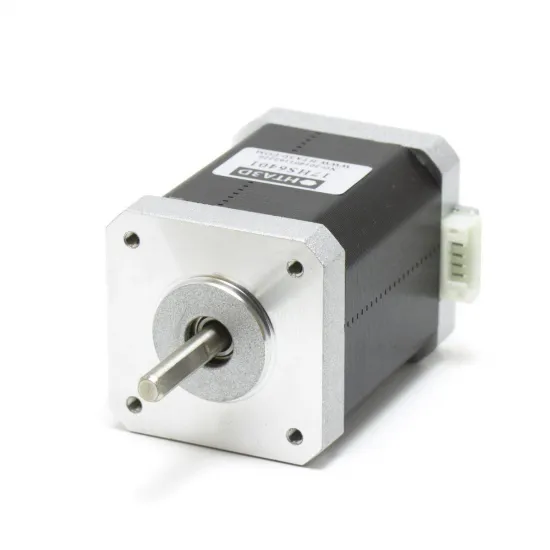
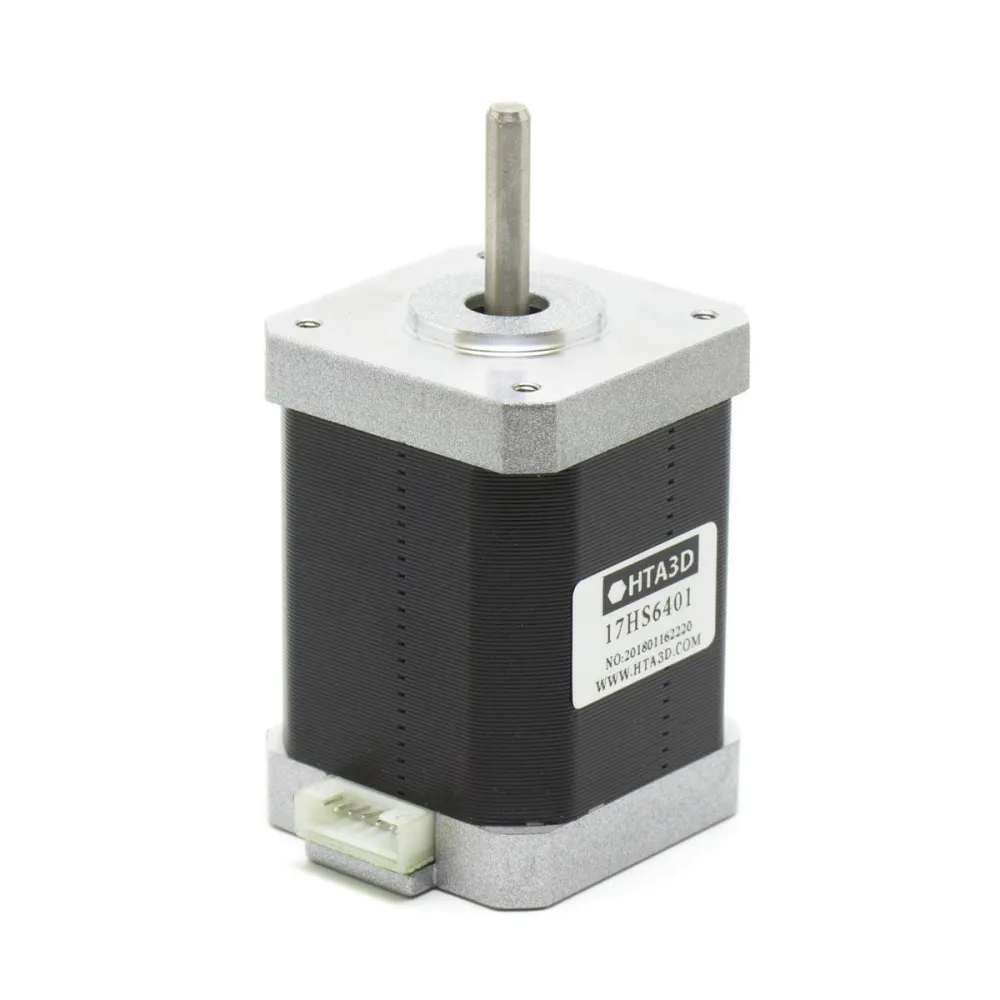
El 17HS6401 es un motor paso a paso bipolar NEMA 17 de cuerpo largo 42 × 60 mm, ángulo de paso de 1,8° y par de mantenimiento mínimo de 72 N·cm. Ofrece un margen de par elevado dentro del formato NEMA 17 para ejes, camas, husillos y mecanismos en los que el motor permanece fijo y un modelo más corto puede quedarse justo.
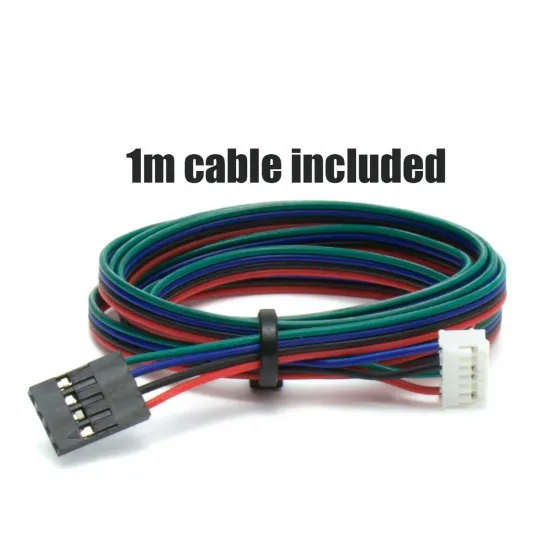
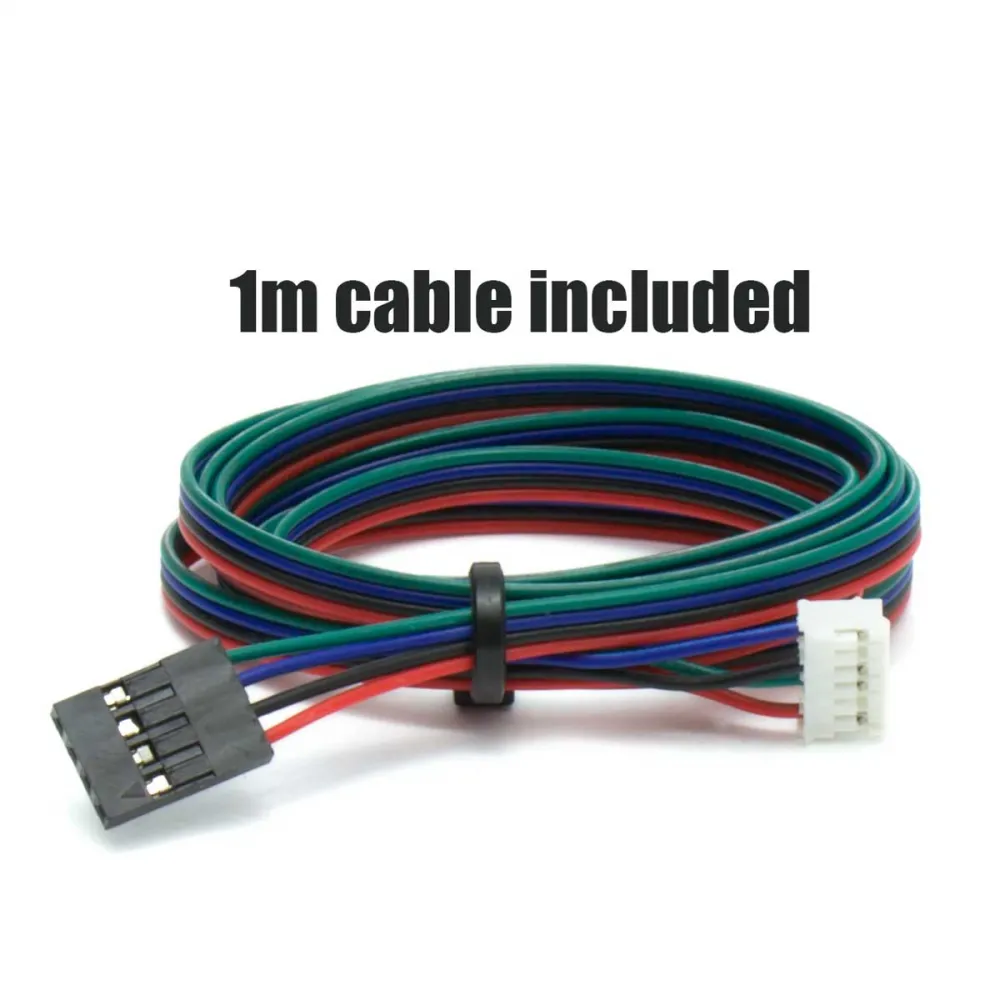
Su eje delantero de 5 mm con cara plana facilita la fijación de poleas y acopladores mediante tornillo prisionero. Incluye un cable de cuatro conductores de aproximadamente 1 metro.
Especificaciones eléctricas
| Parámetro | Valor nominal | Qué significa |
|---|---|---|
| Tipo | Bipolar, 2 fases y 4 conductores | Necesita un driver bipolar de corriente regulada |
| Ángulo de paso | 1,8° | 200 pasos completos por vuelta |
| Corriente nominal | 1,7 A por fase | Límite de referencia para ajustar el driver; no es el consumo fijo de la fuente |
| Resistencia por fase | 3 Ω | Equivalente resistivo aproximado de 5,1 V a 1,7 A |
| Inductancia por fase | 6,2 mH | Influye en la rapidez de subida de corriente y en el par disponible a velocidad |
| Par de mantenimiento | 72 N·cm mín. (0,72 N·m) | Par estático energizado; el par disponible disminuye al girar |
| Inercia del rotor | 80 g·cm² | Afecta a la aceleración y desaceleración |
| Peso nominal | Aprox. 480 g | Sin contar el cable ni el embalaje |
No debe conectarse directamente a una fuente de 12 o 24 V. Esas tensiones pueden alimentar al driver, que regula mediante conmutación la corriente que llega a las bobinas. Alimentar el motor sin limitación de corriente puede sobrecalentarlo y dañarlo.
Dimensiones y montaje
| Medida | Valor nominal |
|---|---|
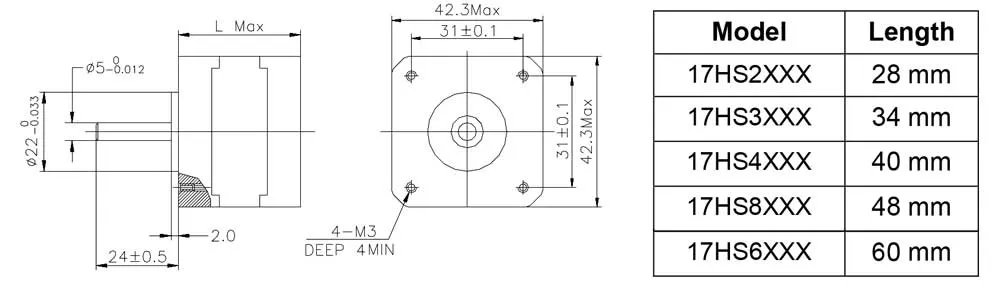
| Frontal | 42,3 × 42,3 mm máximo |
| Longitud del cuerpo | 60 mm |
| Patrón de fijación | 31 ± 0,1 mm entre centros, en cuadrado |
| Roscas de montaje | 4 × M3, profundidad mínima indicada de 4 mm |
| Resalte de centrado | Ø22 mm y 2 mm de altura |
| Eje | Ø5 mm, cara plana tipo D |
| Longitud del eje delantero | 24 ± 0,5 mm desde la cara frontal |
Puede instalarse en el soporte en L para NEMA 17 si existe espacio para el cuerpo de 60 mm y la aplicación no supera la rigidez del soporte. Utiliza tornillos M3 de longitud adecuada: un tornillo excesivamente largo puede penetrar en el interior del motor.
Para transmisiones por correa GT2 de 6 mm puede combinarse con la polea GT2 de 20 dientes y eje de 5 mm. Siempre que sea posible, sitúa uno de los prisioneros sobre la cara plana del eje.
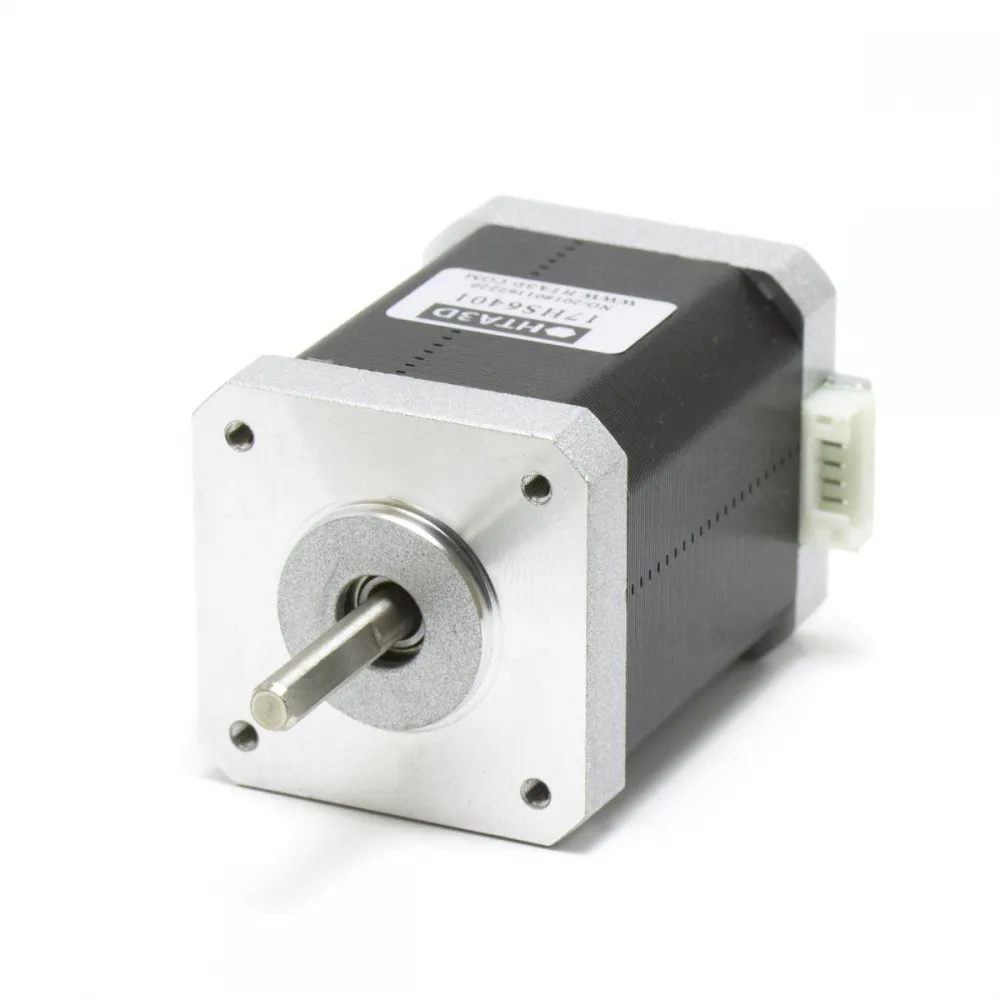
Qué aporta el cuerpo de 60 mm
El cuerpo largo permite alcanzar un par de mantenimiento de 72 N·cm sin abandonar el frontal NEMA 17. Puede resultar útil en ejes Z, camas móviles, transmisiones por husillo, mecanismos con reductora, automatización o pequeñas CNC, siempre que la velocidad y el par dinámico requeridos se validen en la máquina completa.
La contrapartida son sus aproximadamente 480 g y una inercia de rotor de 80 g·cm². Si el motor viaja sobre el carro, esa masa penaliza la aceleración y puede aumentar vibraciones. Para un cabezal móvil o una carga moderada suele ser preferible el NEMA 17 17HS8401 de 48 mm y 52 N·cm o el NEMA 17 17HS4401 de 40 mm y 40 N·cm.
Compatibilidad: cuándo puede sustituir a otro motor
Es una sustitución razonable para un motor 42-60 de 1,8° cuando coinciden todas estas condiciones:
- Frontal NEMA 17 y patrón de cuatro roscas M3 a 31 mm.
- Espacio suficiente para 60 mm de cuerpo, el conector y el cable.
- Eje de 5 mm, longitud de 24 mm y posición de la cara plana compatibles.
- Driver capaz de regular la corriente necesaria y con refrigeración suficiente.
- Dos bobinas bipolares y pinout correctamente identificado.
- Par dinámico, velocidad y aceleración adecuados para la carga real.
Puede integrarse en impresoras 3D, CoreXY, plotters, grabadoras láser, robots y CNC ligeras cuyo diseño admita expresamente un NEMA 17 42-60 con estas características. No es un recambio automático para Ender, Prusa Original, Voron u otra máquina comercial solo porque utilice NEMA 17.
Cómo identificar las bobinas y conectarlo
El cable incluye cuatro conductores, pero los colores no constituyen un estándar universal. Una placa puede utilizar el mismo conector con un orden diferente.
- Desconecta por completo la fuente y el USB.
- Con un multímetro en continuidad o resistencia, localiza las dos parejas de cables que presentan continuidad entre sí.
- Conecta una pareja completa a A1/A2 y la otra a B1/B2.
- Si el motor vibra y no gira, apaga inmediatamente y comprueba que no hayas mezclado un conductor de cada bobina.
- Para invertir el sentido, cambia la dirección en firmware o, con el equipo apagado, intercambia los dos conductores de una sola bobina.
Ajuste de corriente del driver
Más corriente aporta más margen de par, pero también eleva la temperatura del motor y del driver. El ajuste final depende del eje, carga, aceleración, ventilación, tensión de alimentación y de cómo exprese la corriente cada controlador.
Puede utilizarse con A4988, DRV8825 o controladores TMC que soporten la corriente necesaria. En módulos con potenciómetro, la fórmula de VREF depende de la resistencia de sensado y de la revisión concreta: no existe una VREF universal. Para ajuste y diagnóstico por UART está disponible el BIGTREETECH TMC2209.
Marlin con TMC configurable
Marlin expresa X_CURRENT, Y_CURRENT, Z_CURRENT y E0_CURRENT en mA RMS. Una corriente de fase de 1,7 A equivale aproximadamente a 1,20 A RMS si el dato de referencia se interpreta como pico. Un inicio prudente puede estar entre 800 y 1000 mA RMS, aumentando solo si falta par y las temperaturas continúan siendo correctas.
#define X_CURRENT 900Con un TMC compatible también puede probarse temporalmente M906 X900. Guarda con M500 solo después de validar el ajuste y cuando la EEPROM esté habilitada. Sustituye X por el eje real.
Klipper con TMC configurable
Klipper utiliza amperios RMS en run_current. Este ejemplo es un punto de partida conservador para un TMC2209 correctamente refrigerado:
[tmc2209 stepper_x]
run_current: 0.90
También puede ensayarse con SET_TMC_CURRENT STEPPER=stepper_x CURRENT=0.90. Vigila pérdidas de pasos, temperatura del motor y avisos del driver. No definas hold_current salvo que exista una necesidad concreta.
RepRapFirmware
RepRapFirmware configura normalmente mediante M906 la corriente de pico en mA. Un ejemplo conservador para X sería:
M906 X1200 I30El valor definitivo debe validarse y guardarse en config.g. Si se utiliza un driver externo, M906 puede no regular su corriente y el ajuste deberá realizarse en el propio controlador.
Pasos, micropasos y transmisión
El motor tiene 200 pasos completos por vuelta. Con 16 micropasos se generan 3200 posiciones eléctricas por vuelta, pero los micropasos mejoran principalmente suavidad y ruido: no multiplican por 16 la precisión mecánica útil ni el par de posicionamiento.
| Transmisión directa | Avance por vuelta | Marlin / RRF a 16 µsteps | Klipper |
|---|---|---|---|
| GT2, 20 dientes, paso 2 mm | 40 mm | 80 pasos/mm | full_steps_per_rotation: 200rotation_distance: 40 |
| Husillo TR8×8 | 8 mm | 400 pasos/mm | full_steps_per_rotation: 200rotation_distance: 8 |
Estos valores son teóricos y solo se aplican sin reductora y cuando coinciden polea, correa, avance del husillo y micropasos. La velocidad y aceleración máximas deben obtenerse probando la máquina completa.
Es para ti si
- Necesitas un NEMA 17 bipolar 42-60 de 1,8° con eje D de 5 mm.
- Tu mecanismo requiere hasta 72 N·cm de par de mantenimiento y admite un cuerpo de 60 mm.
- El motor permanecerá fijo o la masa adicional no perjudica la dinámica del eje.
- Dispones de un driver de corriente regulada y puedes verificar bobinas, pinout y refrigeración.
No es para ti si
- Buscas un recambio plug-and-play únicamente porque tu máquina utiliza NEMA 17.
- El motor debe viajar en un cabezal ligero y un modelo más corto ofrece suficiente par.
- Necesitas 0,9°, doble eje, husillo integrado, encoder o reductora. Para 0,9° puedes consultar el NEMA 17 42-48 de 0,9°.
- Tu driver no puede regular la corriente o no dispone de refrigeración adecuada.
Contenido
- 1 motor paso a paso NEMA 17 17HS6401.
- 1 cable de cuatro conductores de aproximadamente 1 m.
El soporte, polea, acoplador, driver, tornillería y fuente de alimentación se venden por separado.