

- Stock: Sin Stock
- Modelo: 17HS3401
Modelo:

17HS2408

17HS3401

17HS4401

17HS4401s-09

17HS8401

17HS8401s-09

17HS6401

17HS6401s-09
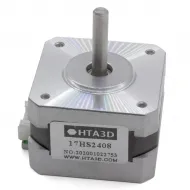
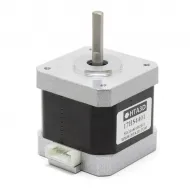
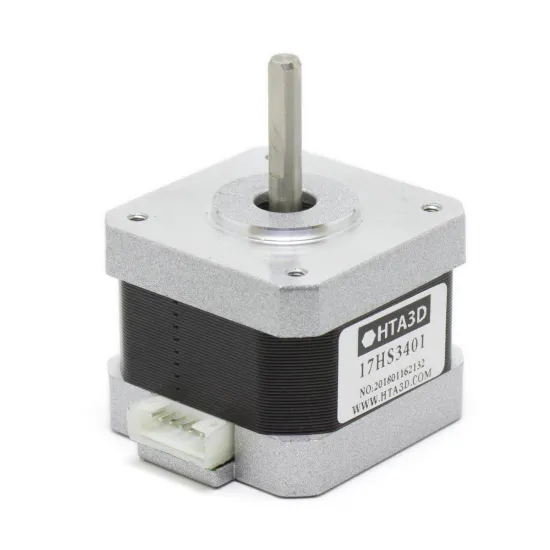
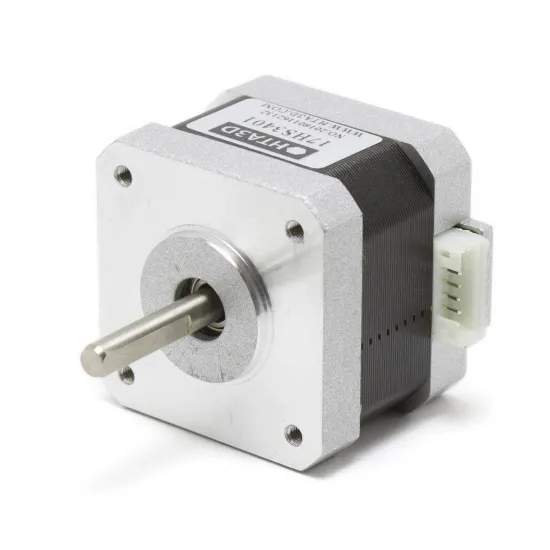
El 17HS3401 es un motor paso a paso NEMA 17 compacto: cuerpo de 34 mm, eje de 5 mm con cara plana y ángulo de paso de 1,8°. Su par de mantenimiento nominal mínimo es de 28 N·cm. Es una opción para mecanismos ligeros o con poco espacio, como pequeños ejes por correa, plotters, grabadoras láser y determinados extrusores móviles, siempre que el par disponible durante el movimiento sea suficiente para la aplicación.
Incluye un cable de aproximadamente 1 metro con terminación Dupont. El frontal NEMA 17 permite utilizar soportes y transmisiones de esta familia, pero no convierte al motor en recambio universal: antes de sustituir otro hay que comprobar longitud, eje, carga, corriente, conector y orden de las bobinas.
Datos eléctricos y mecánicos
| Característica | Valor nominal |
|---|---|
| Tipo | Motor bipolar de 2 fases y 4 conductores |
| Ángulo de paso | 1,8°; 200 pasos completos por vuelta |
| Corriente nominal | 1,3 A por fase |
| Resistencia / inductancia | 2,4 Ω / 2,8 mH por fase |
| Par de mantenimiento | 28 N·cm mínimo (0,28 N·m), con motor energizado y detenido |
| Par de detención | 1,6 N·cm máximo, sin alimentación |
| Inercia / peso | 34 g·cm² / aproximadamente 220 g, sin cable |
El par de mantenimiento no es el par disponible a velocidad de trabajo. La aceleración, transmisión, tensión del sistema, regulación de corriente y refrigeración del driver también influyen en el resultado.
Medidas y montaje
- Frontal cuadrado NEMA 17 de hasta 42,3 × 42,3 mm; cuerpo de 34 mm de longitud.
- Cuatro roscas de montaje M3, separadas 31 ± 0,1 mm entre centros en ambos ejes según el plano de la serie.
- Resalte de centrado de Ø22 mm y aproximadamente 2 mm de altura.
- Eje delantero de Ø5 mm con cara plana tipo D y saliente nominal de 24 ± 0,5 mm.
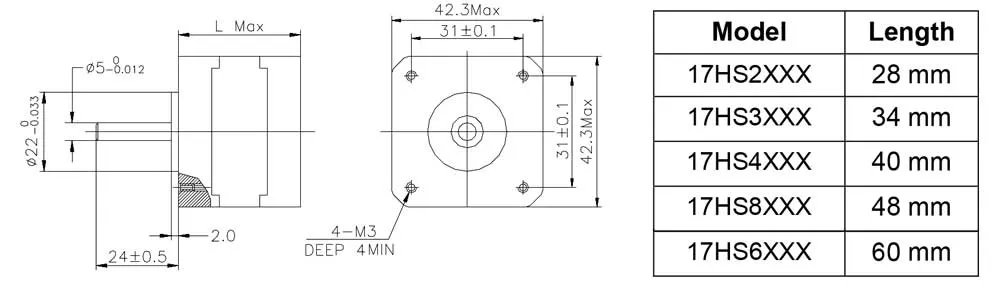
El plano muestra cotas de la familia. Para aplicaciones con tolerancias especialmente estrictas, comprueba la unidad recibida. Utiliza tornillos M3 de longitud adecuada para no alcanzar el interior del motor.
Con qué piezas puede combinarse
Puede montarse en el soporte en L NEMA 17 si hay espacio para el cuerpo y el cable. El eje acepta, por diámetro, una polea GT2 de 20 dientes para eje de 5 mm, comprobando la posición del cubo y apretando un prisionero sobre la cara plana. El motor necesita un controlador bipolar de corriente regulada, por ejemplo un TMC2209 instalado y refrigerado de acuerdo con su placa.
Si necesitas más par de mantenimiento y dispones de espacio, compara el NEMA 17 de 40 mm y 40 N·cm o el 17HS8401 de 48 mm y 52 N·cm. Son alternativas, no sustituciones automáticas: cambian masa, longitud y parámetros eléctricos.
Como recambio en una impresora 3D concreta —por ejemplo, una Ender, Prusa o Voron— no basta con que el motor original sea NEMA 17. Comprueba el código y medidas del motor existente, conector, parejas de bobina, driver, corriente y par exigido por el eje.
Conexión y ajuste inicial
- Con el equipo totalmente apagado, identifica con un multímetro las dos parejas de bobina. No presupongas el pinout por colores ni por la forma del conector Dupont.
- Conecta cada pareja completa a una salida de fase del driver, siguiendo su esquema. Si el motor vibra sin girar, detén la prueba y revisa el emparejamiento.
- Ajusta la corriente según el motor y la documentación del driver; vigila pérdida de pasos y temperatura. Los 1,3 A por fase no son una VREF universal ni se deben copiar sin conversión a un parámetro RMS de firmware.
- Prueba el sentido, recorrido y aceleración a baja velocidad antes de utilizar el mecanismo con carga.
No conectes el motor directamente a 12 o 24 V ni enchufes o desenchufes el cable con el driver alimentado. El driver regula la corriente de las bobinas; una conexión incorrecta puede dañar el motor o la electrónica.
Pasos por vuelta y firmware
Con 1,8° por paso, el motor realiza 200 pasos completos por vuelta. La distancia por vuelta depende de la polea, husillo o reductora. Como ejemplo, una polea GT2 de 20 dientes desplaza nominalmente 40 mm por vuelta. A 16 micropasos y sin reducción, el cálculo inicial es 80 pasos/mm; debe ajustarse a la transmisión y calibrarse en la máquina real.
- Marlin: configura los micropasos y pasos por milímetro del eje correspondiente;
M92permite ajustar los pasos yM500guardarlos si la EEPROM está habilitada. - Klipper: para el ejemplo anterior utiliza
full_steps_per_rotation: 200,microsteps: 16yrotation_distance: 40en el eje correcto; cambia esos valores si la transmisión difiere. - RepRapFirmware:
M350establece micropasos yM92pasos por unidad.M906solo ajusta corriente cuando el firmware gobierna el driver; con uno externo, ajústala en el propio controlador.
Es para ti si
Necesitas un NEMA 17 corto y relativamente ligero de 34 mm, con eje D de 5 mm, y puedes comprobar que sus 28 N·cm de par estático y su curva de funcionamiento se ajustan a tu mecanismo.
No es para ti si
Buscas un recambio idéntico sin verificar dimensiones y cableado, necesitas más par a velocidad, o quieres conectar el motor sin un driver de corriente regulada.