

- Stock: 1
- Modelo: 17HS4401S-PG518
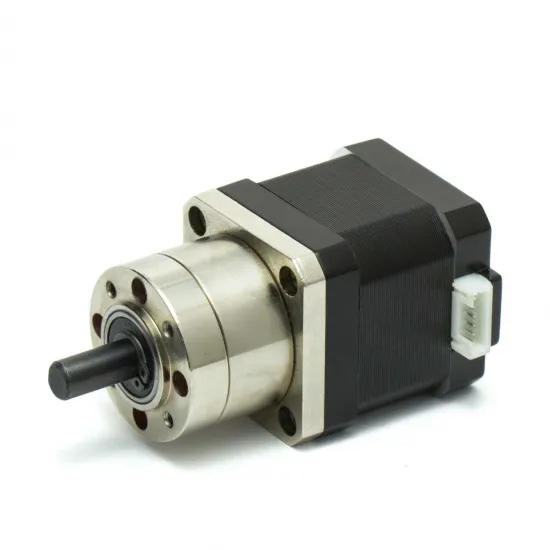
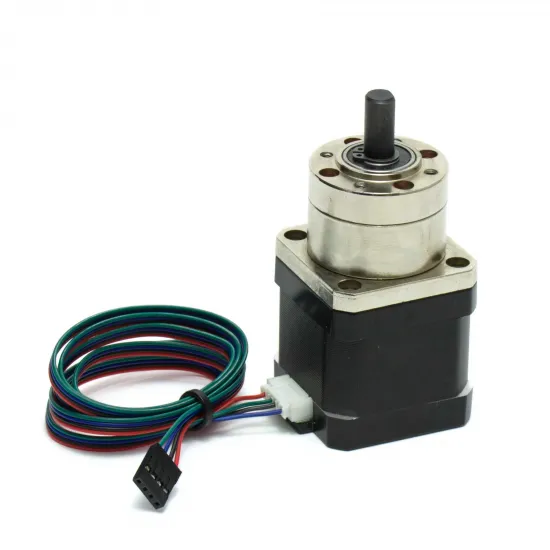
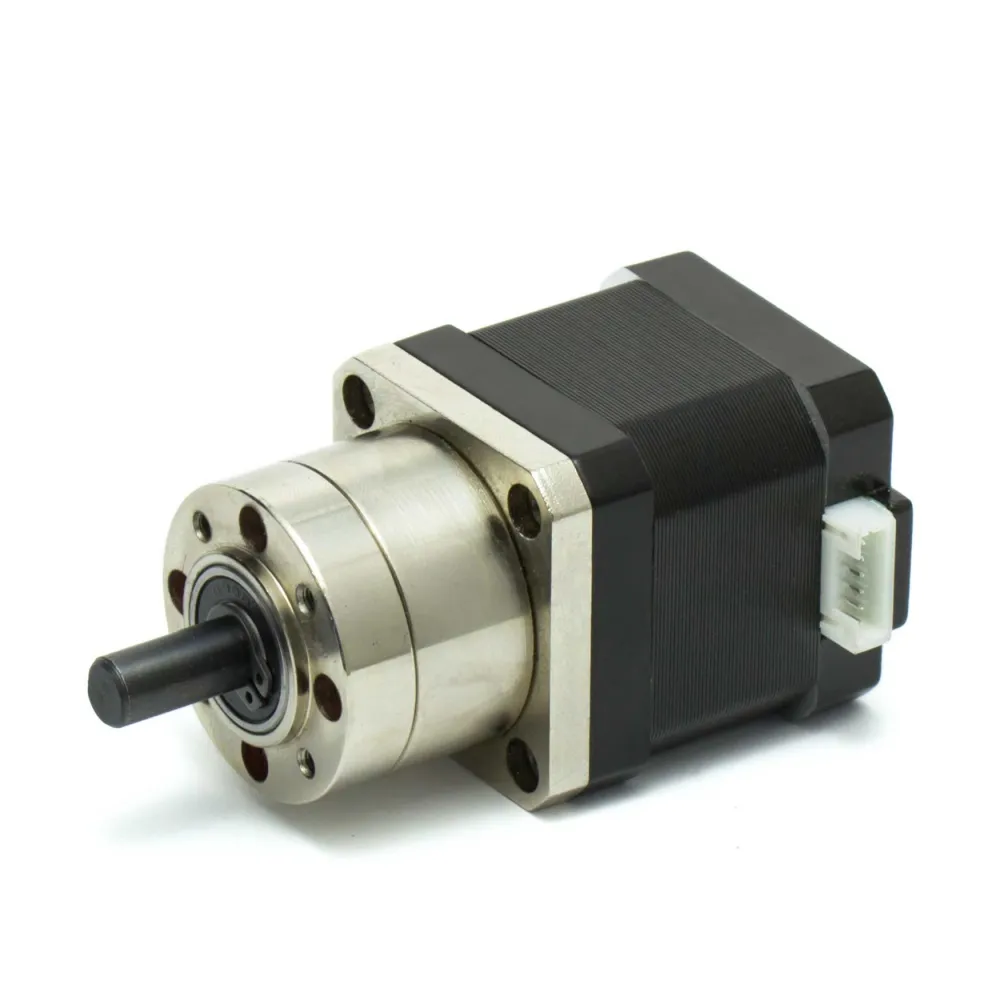
El 17HS4401S-PG518 combina un motor paso a paso bipolar NEMA 17 de 1,8° con una reductora planetaria de una etapa y relación exacta 57:11, equivalente a aproximadamente 5,18:1. Está pensado para mecanismos que necesitan más par y resolución a baja velocidad que un NEMA 17 directo.
La reducción transforma los 200 pasos completos por vuelta del motor en 1036,36 pasos completos por vuelta del eje de salida, con un ángulo efectivo de aproximadamente 0,3474° por paso completo. Su eje de salida de 8 mm permite montar engranajes, acopladores o elementos de transmisión compatibles con ese diámetro.
Especificaciones eléctricas y de la reductora
| Parámetro | Valor nominal | Interpretación |
|---|---|---|
| Tipo de motor | Bipolar, 2 fases y 4 conductores | Necesita un driver bipolar con regulación de corriente |
| Ángulo de paso del motor | 1,8° | 200 pasos completos por vuelta antes de la reductora |
| Corriente nominal | 1,68 A por fase | Límite de referencia para ajustar el driver, no consumo fijo de la fuente |
| Resistencia por fase | 1,65 Ω | Equivale a unos 2,77 V resistivos a la corriente nominal |
| Inductancia por fase | 3,2 mH ±20 % a 1 kHz | Afecta a la subida de corriente y al par disponible a velocidad |
| Tipo de reductora | Planetaria, una etapa | Más compacta y coaxial que muchas reducciones externas |
| Relación exacta | 57:11 = 5,1818:1 | La salida gira una vuelta por cada 5,1818 vueltas del motor |
| Eficiencia declarada | Aprox. 90 % | La multiplicación de par nunca es ideal ni gratuita |
| Par estático nominal de salida | Aprox. 1,68 N·m | Valor estático calculado a corriente nominal; el par dinámico disminuye con la velocidad |
| Carga axial / radial declarada | 50 N / 100 N | Valores máximos de referencia; conviene diseñar con margen |
Qué aporta la reducción 5,18:1
La reductora aumenta el par disponible a baja velocidad y la resolución angular de la salida. A cambio, reduce la velocidad máxima aproximadamente en el mismo factor, añade masa, pérdidas mecánicas y cierto juego entre engranajes. Por ello resulta más adecuada para alimentadores, dosificadores, extrusores Bowden estacionarios, indexadores y mecanismos lentos que para ejes rápidos.
| Micropasos del driver | Pulsos por vuelta de salida | Uso |
|---|---|---|
| Paso completo | 1036,36 | Resolución mecánica básica de la salida |
| 1/8 | 8290,91 | Menor tasa de pulsos y funcionamiento suave |
| 1/16 | 16581,82 | Punto de partida habitual |
| 1/32 | 33163,64 | Mayor exigencia de pulsos, sin eliminar el juego mecánico |
El valor antiguo de 1036 pasos por vuelta es una aproximación. Para cálculos y firmware conviene utilizar la relación exacta 57:11. El microstepping mejora principalmente suavidad y ruido; no multiplica de forma proporcional la precisión absoluta ni elimina la holgura de la reductora.
Dimensiones y montaje
| Medida | Valor nominal |
|---|---|
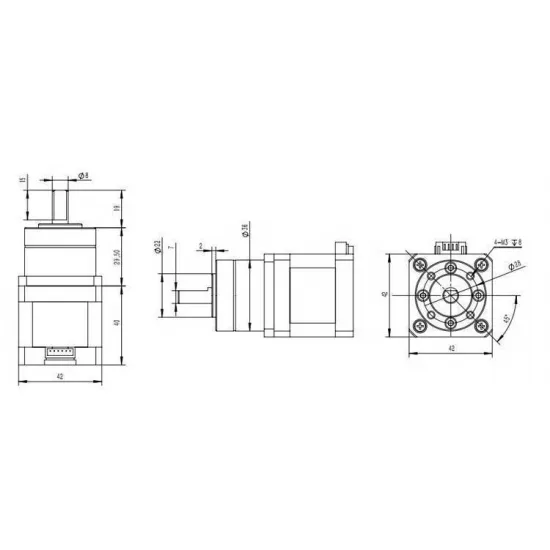
| Frontal del motor | 42 × 42 mm, formato NEMA 17 |
| Longitud del cuerpo del motor | 40 mm |
| Reductora | Aprox. Ø36 × 29,5 mm |
| Longitud motor + reductora | Aprox. 69,5 mm, sin contar el eje |
| Eje de salida | Ø8 × 15 mm |
| Fijación frontal de la reductora | 4 roscas M3, profundidad indicada de 8 mm, círculo nominal Ø28 mm |
| Peso aproximado | 0,45 kg |
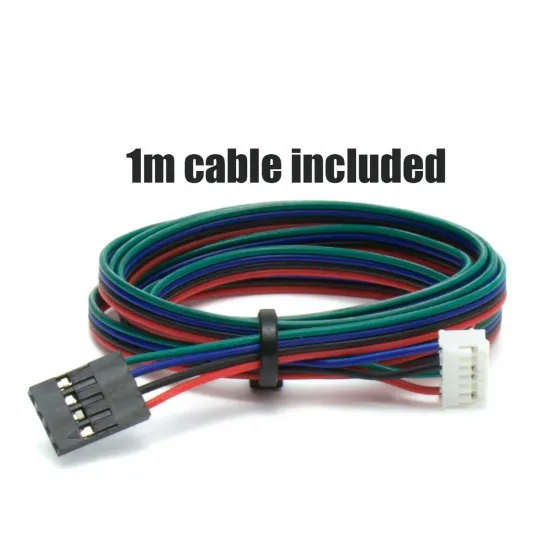
| Cable incluido | 4 conductores, aproximadamente 1 m |
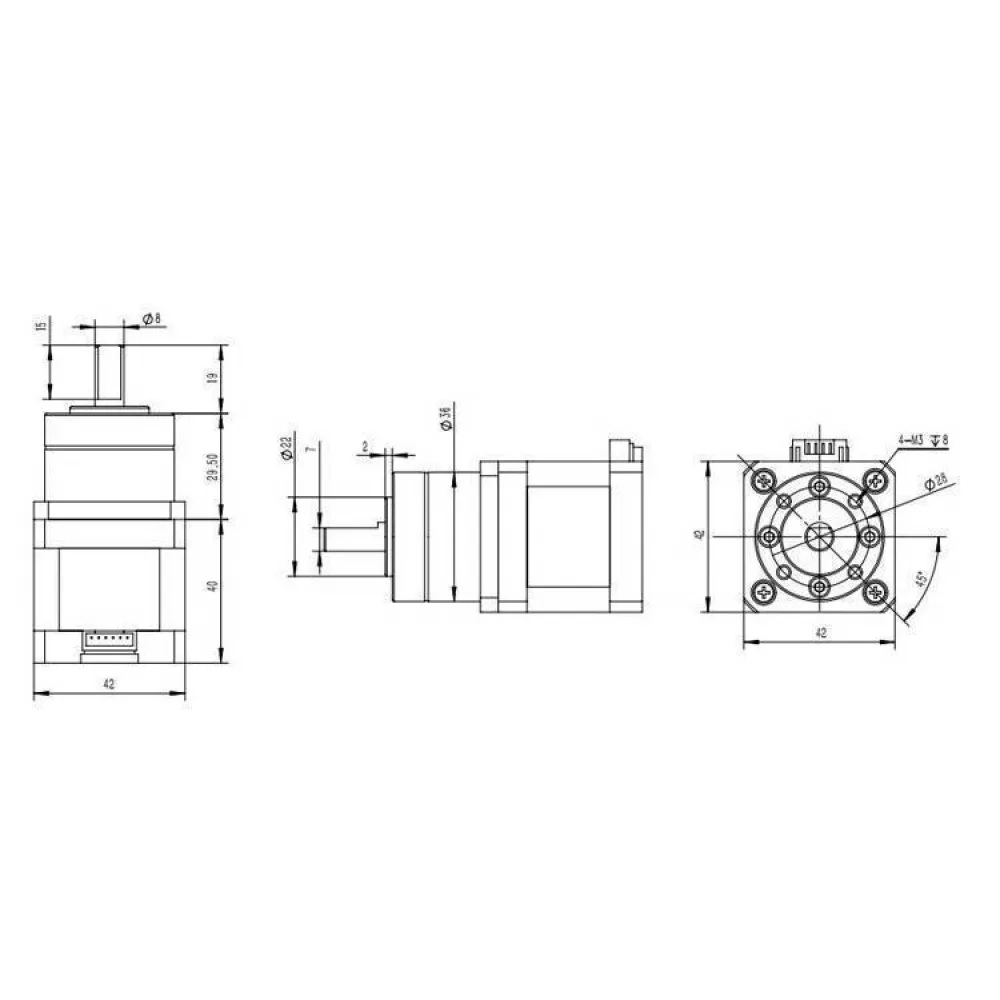
Comprueba el espacio para el conjunto completo, la salida del cable y el elemento montado en el eje. Usa tornillos M3 de longitud adecuada: superar la profundidad disponible puede dañar la reductora o impedir que el conjunto asiente correctamente.
Conexión y ajuste del driver
El motor dispone de dos bobinas bipolares. Los colores del cable no son un estándar universal, aunque en esta familia suelen agruparse negro-verde y rojo-azul. Verifica siempre las parejas con un multímetro: los dos conductores que muestran continuidad pertenecen a la misma bobina.
- Desconecta la fuente y el USB antes de manipular el cable.
- Localiza las dos parejas de bobina por continuidad o resistencia.
- Conecta una pareja completa a A1/A2 y la otra a B1/B2.
- Si el motor vibra sin girar, apaga y revisa que no hayas mezclado conductores de bobinas distintas.
- Invierte el sentido en firmware o, con el equipo apagado, intercambia los dos cables de una bobina.
Nunca conectes o desconectes el motor con el driver alimentado. Puede producirse una sobretensión capaz de dañar el controlador.
Es compatible eléctricamente con drivers bipolares que admitan su corriente y la tasa de pulsos necesaria. En módulos con potenciómetro no existe una VREF universal: depende de la resistencia de sensado y de la revisión del módulo. Para regulación por UART puede utilizarse el driver BIGTREETECH TMC2209, siempre con corriente y refrigeración correctamente ajustadas.
Con drivers TMC que expresan corriente RMS, un punto de partida prudente suele estar entre 0,8 y 1,0 A RMS. Aumenta solo si falta par y las temperaturas del motor y del driver permanecen dentro de un margen seguro. La corriente nominal de 1,68 A no debe copiarse ciegamente a un campo RMS.
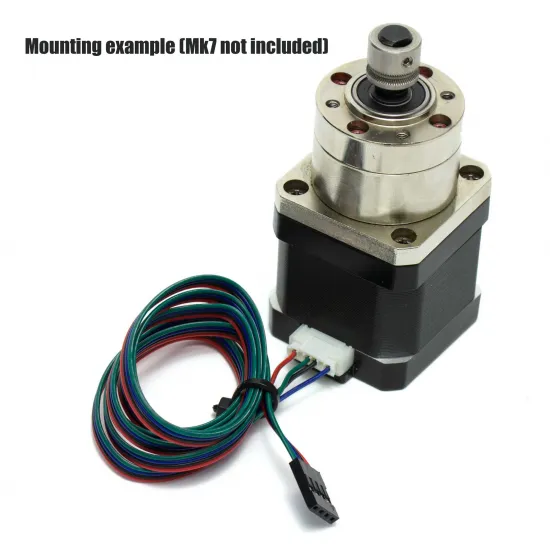
Ejemplo como extrusor Bowden con engranaje MK7
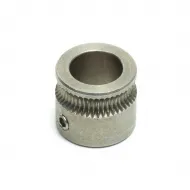
El eje de 8 mm admite el engranaje tractor MK7 de acero inoxidable Ø8 mm. Con su diámetro efectivo aproximado de 10,8 mm, la combinación ofrece un valor inicial teórico de 488,72 pasos/mm a 16 micropasos.
Es una solución orientada a fuerza y control a baja velocidad. Alrededor de 0,45 kg y la reducción 5,18:1 hacen que resulte más natural en un extrusor Bowden fijo que sobre un cabezal directo móvil. En Bowden debe comprobarse además que la velocidad de salida y la tasa de pulsos permiten las retracciones necesarias.
Marlin
Con el engranaje MK7 anterior y 16 micropasos puede probarse:
M92 E488.72Ordena una extrusión medida a temperatura de trabajo. Si se solicitan 100 mm y se mueven realmente 95 mm, el nuevo valor es 488.72 × 100 ÷ 95. Con EEPROM habilitada, guarda el resultado validado mediante M500.
Con un TMC configurable, un inicio conservador puede ser E0_CURRENT 900 en la configuración o M906 E900 para una prueba temporal, siempre que la versión de Marlin y el driver utilicen mA RMS.
Klipper
Klipper permite declarar la relación exacta por separado. Para el MK7 Ø8 de diámetro efectivo aproximado de 10,8 mm:
[extruder]
microsteps: 16
full_steps_per_rotation: 200
gear_ratio: 57:11
rotation_distance: 33.929
rotation_distance representa aquí el avance por una vuelta del engranaje final. No vuelvas a dividir 33,929 entre 5,1818: la reducción ya está declarada en gear_ratio. Calibra después la distancia de rotación con una extrusión medida.
Para un TMC2209, un punto de partida sería run_current: 0.90, ajustado después según par, temperatura y refrigeración.
RepRapFirmware
Una configuración inicial natural en config.g para el mismo conjunto es:
M350 E16 I1
M92 E488.72
M906 E1200 I30
RepRapFirmware expresa M906 en mA pico; 1200 mA es un inicio conservador, no un valor definitivo. Si se emplea un driver externo, M350 o M906 pueden no controlar físicamente los micropasos o la corriente y habrá que ajustarlos en el propio driver.
Compatibilidad y sustituciones
Puede integrarse en una impresora 3D, CNC ligera, robot o sistema de automatización cuando el diseño admite expresamente:
- Un conjunto de aproximadamente 69,5 mm más el eje y el acoplamiento.
- Eje de salida Ø8 × 15 mm y fijación compatibles.
- Movimiento lento con reductora 5,18:1 y cierto juego mecánico.
- Driver bipolar de corriente regulada y tasa de pulsos suficiente.
- Carga radial, axial, aceleración y par dinámico dentro de márgenes seguros.
No es un recambio directo para motores de Ender-3, CR-10, Original Prusa o Voron solo porque esas máquinas utilicen formato NEMA 17. Normalmente emplean ejes directos de 5 mm, otra longitud y una dinámica distinta. Cuando no se necesita reducción y se prioriza velocidad, el NEMA 17 17HS4401 de eje Ø5 mm suele ser una alternativa más natural.
Es para ti si
- Necesitas alto par y resolución a baja velocidad en un formato compacto y coaxial.
- Tu mecanismo acepta eje Ø8 mm, la longitud del conjunto y la fijación de la reductora.
- El motor permanecerá fijo o su masa no perjudica la dinámica.
- Puedes calibrar pasos, corriente, velocidad y aceleración en la máquina real.
No es para ti si
- Buscas un NEMA 17 rápido y directo para una polea o acoplador de 5 mm.
- Necesitas posicionamiento reversible sin holgura o precisión absoluta basada únicamente en micropasos.
- Quieres instalarlo sobre un cabezal directo ligero.
- Tu electrónica no dispone de driver de corriente regulada o no alcanza la tasa de pulsos requerida.
Contenido
- 1 motor paso a paso NEMA 17 con reductora planetaria 5,18:1.
- 1 cable de cuatro conductores de aproximadamente 1 m.
El engranaje MK7, driver, soporte, acoplador, tornillería y fuente de alimentación se venden por separado.