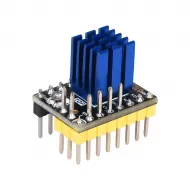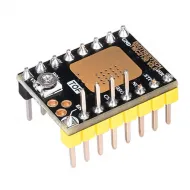


- Stock: 65
- Modelo: TMC2225-UART-Bigtreetech

Modelo:

TMC2130 SPI

TMC2130 STEP/DIR

TMC2208 UART

TMC2209 - UART

TMC2225 UART

TMC2226 UART - STEP/DIR

TMC2240 SPI

TMC5160 pro SPI
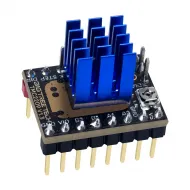
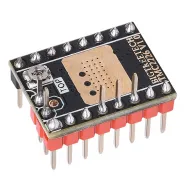
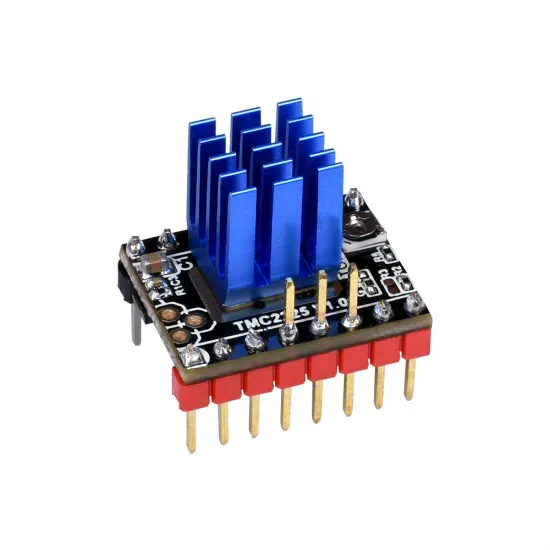
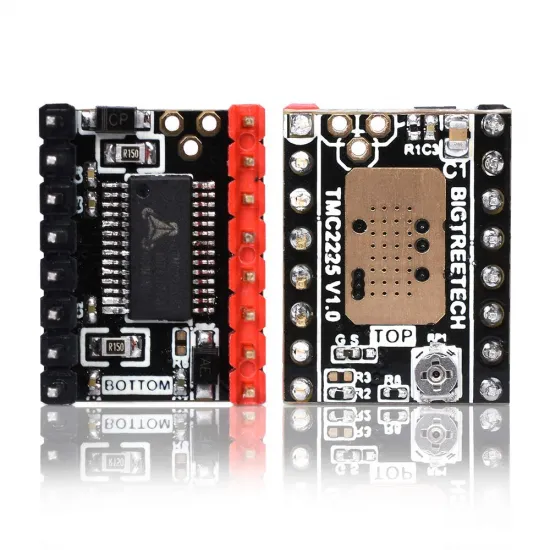
BIGTREETECH TMC2225 V1.0 es un driver silencioso para motores paso a paso bipolares de dos fases, diseñado para funcionar mediante señales STEP/DIR o control UART de un solo hilo. Incorpora StealthChop2 para reducir el ruido, SpreadCycle para movimientos más dinámicos e interpolación MicroPlyer hasta 256 micropasos.
Su formato enchufable permite utilizarlo en numerosas placas con zócalos tipo StepStick o Pololu. Esta compatibilidad siempre debe comprobarse atendiendo al pinout, la orientación, la tensión lógica, la alimentación del motor, los puentes de configuración y el espacio disponible para el disipador.
Características principales
- Driver BIGTREETECH TMC2225, revisión V1.0.
- Control mediante STEP/DIR o UART de un solo hilo.
- StealthChop2 para funcionamiento silencioso.
- SpreadCycle para una respuesta más dinámica y mayor capacidad de par en determinadas aplicaciones.
- Selección física de 4, 8, 16 o 32 micropasos.
- Interpolación interna MicroPlyer hasta 256 micropasos.
- Ajuste de corriente, micropasos y modos de funcionamiento desde el firmware cuando se utiliza UART.
- Reducción configurable de la corriente durante el reposo.
- Protecciones y funciones de diagnóstico integradas.
- Resistencias de sensado externas de 0,15 Ω.
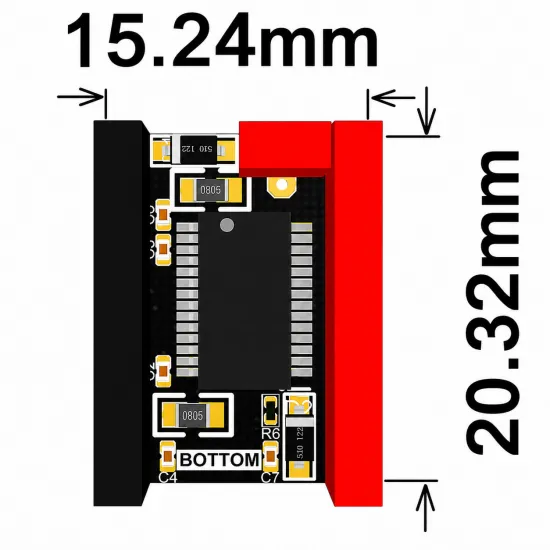
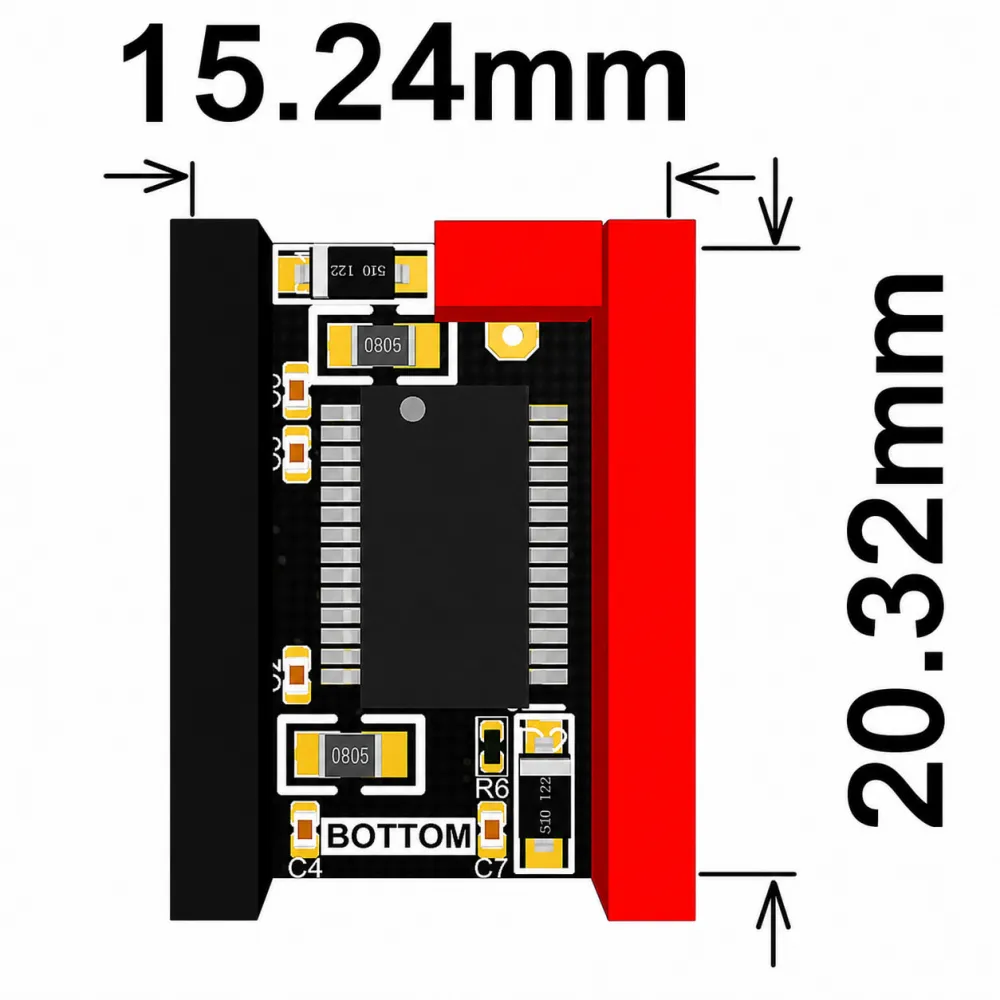
- Formato compacto de 15,24 × 20,32 mm, sin contar la altura de los pines ni del disipador.
| Especificación | Valor |
|---|---|
| Modelo | BIGTREETECH TMC2225 V1.0 |
| Tipo de motor | Motor paso a paso bipolar de dos fases |
| Interfaces | STEP/DIR y UART de un solo hilo |
| Modos de control de corriente | StealthChop2 y SpreadCycle |
| Micropasos por hardware | 4, 8, 16 o 32 |
| Interpolación interna | Hasta 256 micropasos mediante MicroPlyer |
| Rango eléctrico del circuito integrado | 4,75–36 V DC; deben respetarse también los límites de la placa y del sistema completo |
| Corriente máxima del circuito integrado | Hasta 2 A de pico por bobina |
| Guía de diseño del fabricante | Hasta 1,2 A RMS continuos; 1,4 A RMS únicamente durante periodos cortos y con refrigeración adecuada |
| Resistencias de sensado | 0,15 Ω |
| Dimensiones del módulo | 15,24 × 20,32 mm, sin pines ni disipador |
| Homing sensorless | No disponible: el TMC2225 no incorpora StallGuard |
Funcionamiento en STEP/DIR
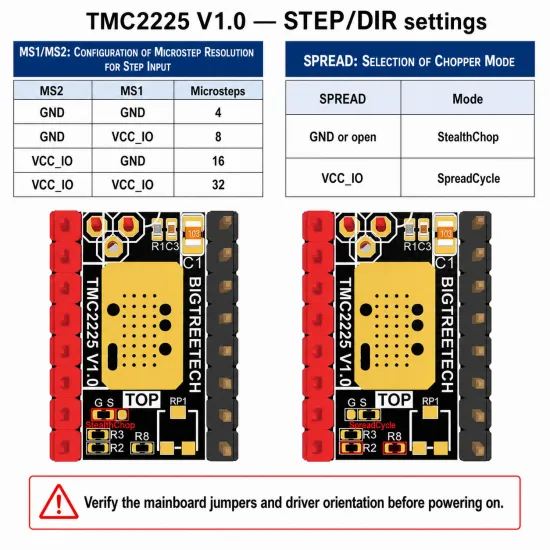
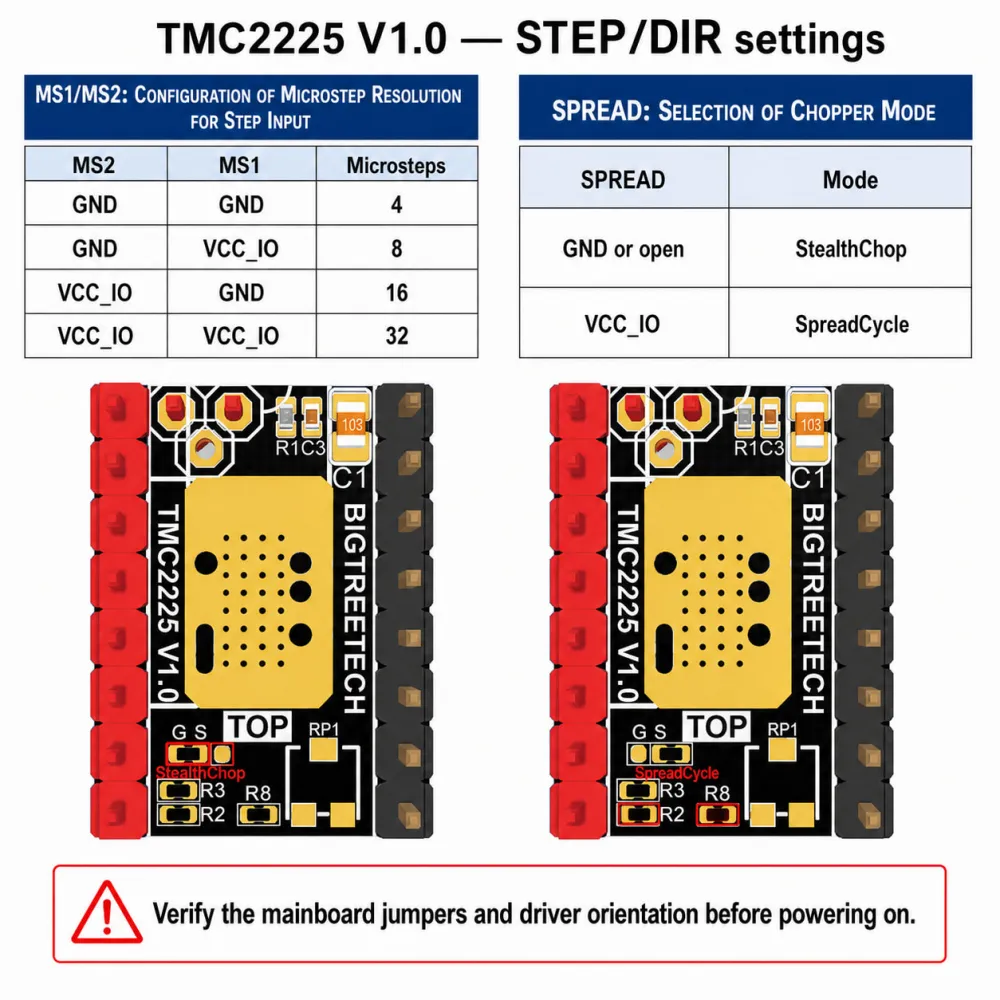
En modo autónomo o standalone, la placa principal controla el movimiento mediante las señales STEP y DIR. La corriente se ajusta mediante el potenciómetro y los micropasos se seleccionan con MS1 y MS2.
| MS2 | MS1 | Micropasos |
|---|---|---|
| GND | GND | 4 |
| GND | VCC_IO | 8 |
| VCC_IO | GND | 16 |
| VCC_IO | VCC_IO | 32 |
Con SPREAD abierto o conectado a GND se selecciona StealthChop. Con SPREAD conectado a VCC_IO se selecciona SpreadCycle. La forma de establecer estos niveles depende de los jumpers y conexiones de la placa principal.
Funcionamiento mediante UART
La comunicación UART permite configurar desde el firmware la corriente del motor, los micropasos, la reducción de corriente en reposo y el funcionamiento mediante StealthChop o SpreadCycle. Para utilizarla, la placa principal debe disponer de una conexión UART compatible y estar configurada para este driver.
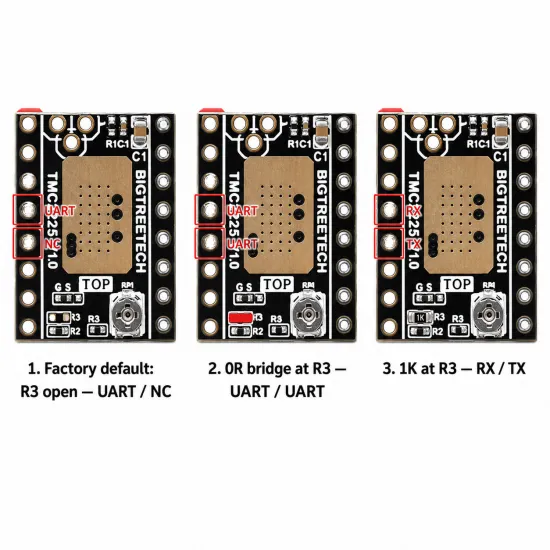
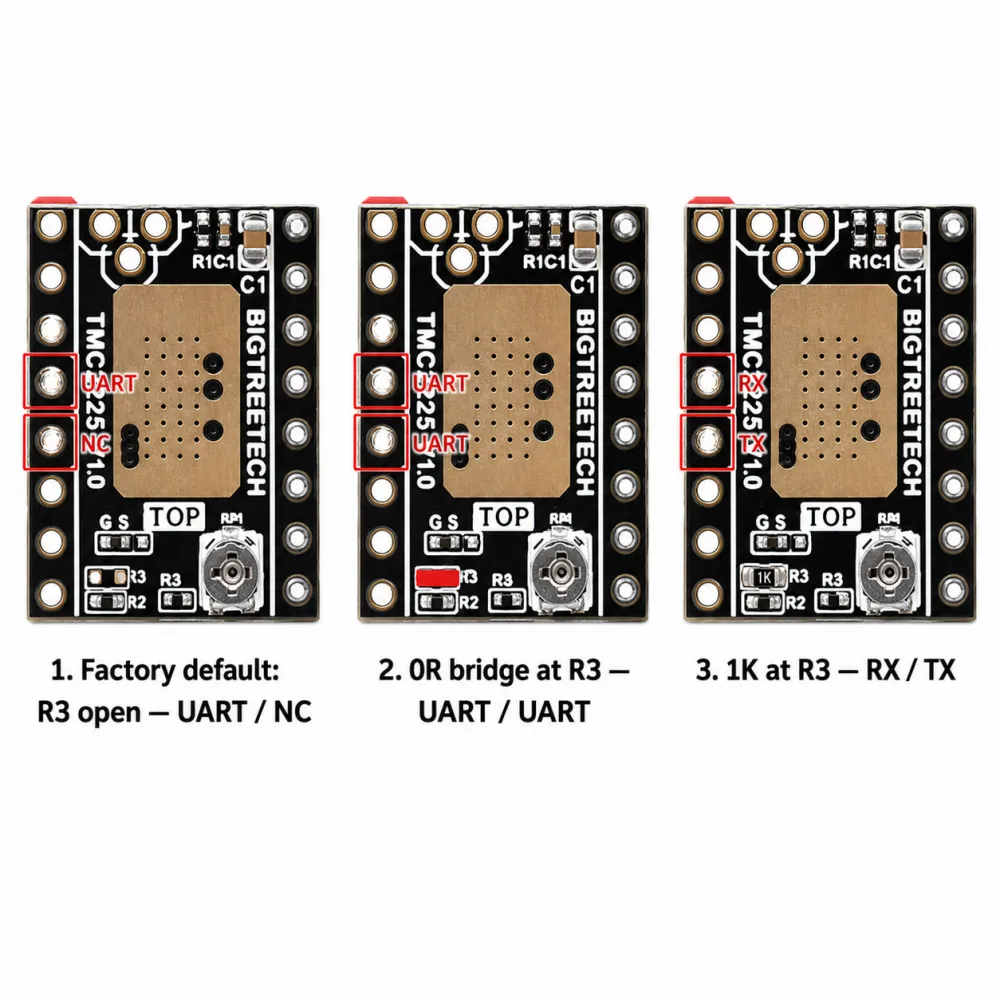
La posición R3 permite diferentes preparaciones:
- Configuración de fábrica: R3 abierta, con un pad UART y otro sin conexión.
- Puente de 0 Ω: ambos pads quedan unidos a la línea UART para comunicación de un solo hilo.
- Resistencia de 1 kΩ: permite separar las señales RX y TX conforme al esquema del fabricante.
No debe modificarse R3 sin conocer el esquema UART de la placa principal. Algunas electrónicas ya realizan externamente la unión o incorporan la resistencia necesaria.
Pinout y compatibilidad
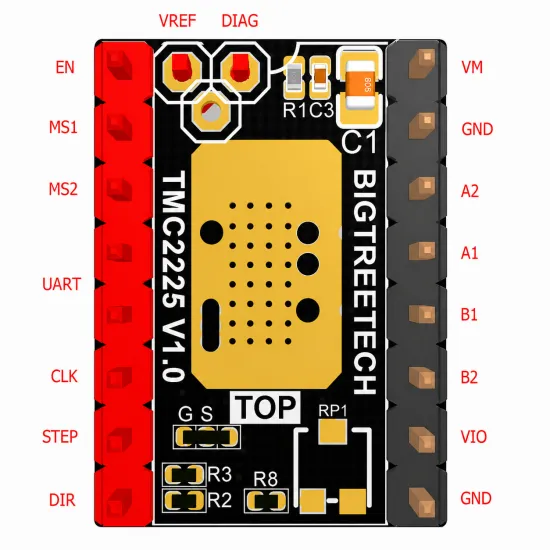
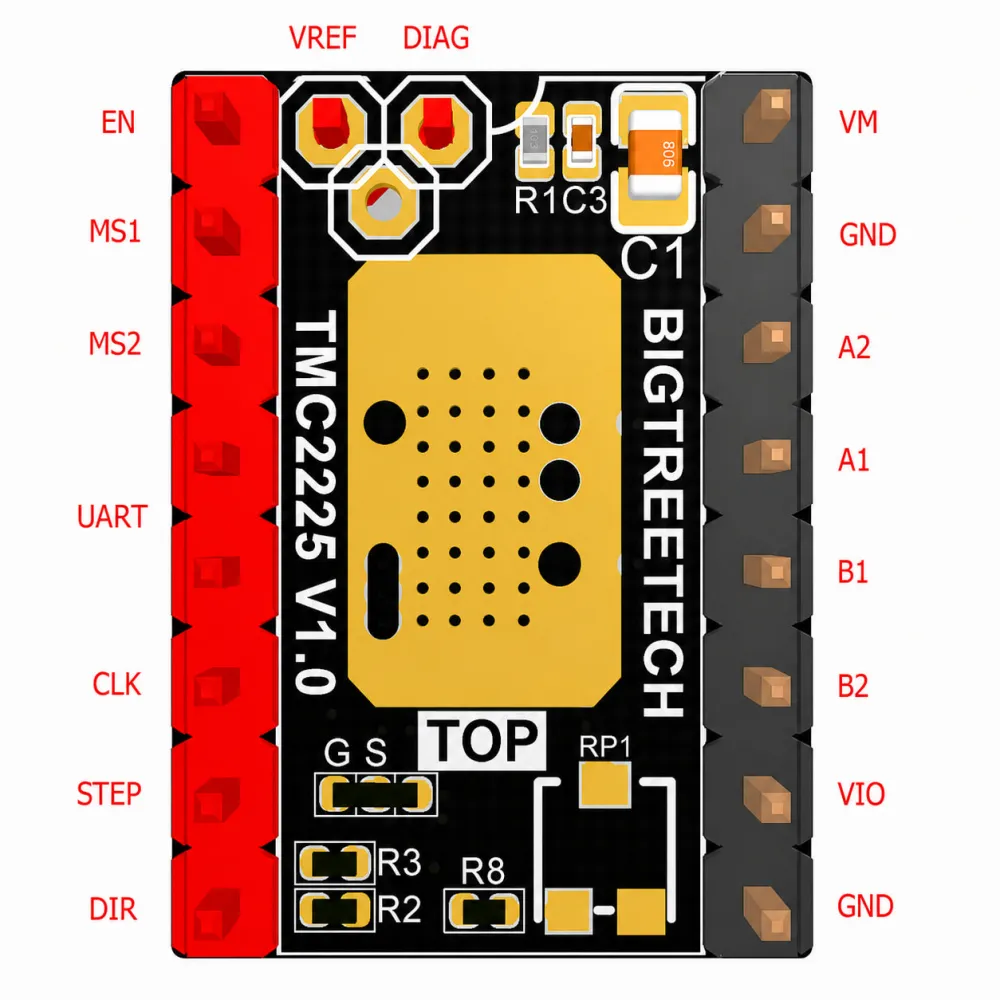
El módulo utiliza un formato compacto de dos hileras habitual en controladores enchufables. Puede funcionar en placas con zócalos equivalentes empleados en sistemas RepRap, derivadas de Prusa i3, CoreXY, CNC y otras máquinas personalizadas, pero el aspecto exterior del zócalo no garantiza por sí solo la compatibilidad.
Antes de instalarlo deben coincidir:
- Posición de VM, GND, VIO, EN, STEP y DIR.
- Orden de las salidas A1, A2, B1 y B2 del motor.
- Tensión lógica utilizada por la placa.
- Alimentación y límites eléctricos del sistema.
- Configuración de los jumpers MS1/MS2 y UART.
- Orientación física del módulo y espacio para el disipador.
Puede ser compatible, previa comprobación de revisión y jumpers, con placas que admitan TMC2208 en zócalo enchufable, como determinadas RAMPS, MKS Gen L, BIGTREETECH SKR y electrónicas similares. La compatibilidad UART depende de la placa exacta y de su archivo de configuración.
Importante: el TMC2225 no incorpora StallGuard. No sustituye directamente a un TMC2209, TMC2130 o TMC5160 cuando la máquina utiliza homing sensorless. En muchas configuraciones Voron se prefieren controladores con StallGuard; este módulo solo sería apropiado si se utilizan finales de carrera físicos y la electrónica es compatible.
Configuración en Marlin
Marlin indica que el TMC2225 debe declararse como TMC2208. Para utilizar UART, el tipo de driver del eje se configura de esta forma:
#define X_DRIVER_TYPE TMC2208Para funcionamiento autónomo sin comunicación UART:
#define X_DRIVER_TYPE TMC2208_STANDALONESustituya X por el eje correspondiente. En UART también deben configurarse los pines serie de la placa, la corriente RMS y los micropasos en los apartados correspondientes de Configuration.h, Configuration_adv.h y el archivo de pines de la electrónica.
- Las resistencias de sensado de este módulo son de 0,15 Ω.
- La corriente debe elegirse para el motor, la mecánica y la refrigeración disponibles.
- Los 800 mA mostrados en el manual del fabricante son un ejemplo, no un valor universal.
- El comando
M122permite comprobar la comunicación y consultar el diagnóstico cuando UART funciona correctamente.
Configuración en Klipper
BIGTREETECH documenta el TMC2225 como compatible con el control TMC2208. Una configuración UART puede partir de la siguiente estructura:
[tmc2208 stepper_x]
uart_pin: <pin UART de la placa>
run_current: <corriente RMS adecuada para el motor>
sense_resistor: 0.150
interpolate: True
El nombre del eje y el pin UART deben obtenerse del esquema y del archivo de configuración de la placa principal. Klipper utiliza SpreadCycle por defecto. Si se desea StealthChop durante todo el rango de velocidad puede añadirse:
stealthchop_threshold: 999999SpreadCycle suele proporcionar mayor par y precisión posicional, mientras que StealthChop puede reducir el ruido. La elección debe hacerse según el eje, la velocidad y la carga de la máquina.
En modo standalone no se añade una sección [tmc2208]. Los micropasos configurados en la sección del eje deben coincidir con los seleccionados físicamente mediante MS1 y MS2.
Configuración en RepRapFirmware
En una placa compatible puede emplearse como un controlador STEP/DIR convencional. Los micropasos, pasos por milímetro, corriente y polaridad deben ajustarse según la electrónica, el motor y la configuración física del eje.
No existe una configuración UART universal para este módulo en RepRapFirmware. El control UART solo debe plantearse cuando la placa y la versión concreta del firmware documenten expresamente una interfaz compatible con controladores externos TMC2208/TMC2225. En caso contrario, debe utilizarse en STEP/DIR.
Ajuste de corriente y refrigeración
El límite de 2 A corresponde a la corriente de pico del circuito integrado, no a una recomendación continua para cualquier montaje. Trinamic utiliza 1,2 A RMS por bobina como guía de diseño continua y reserva 1,4 A RMS para periodos cortos y condiciones térmicas controladas.
La corriente admisible depende de la ventilación, la tensión, el motor, la temperatura del armario y el flujo de aire alrededor de la placa. Utilice siempre el disipador y proporcione ventilación activa cuando el consumo o la temperatura lo requieran.
En ajuste manual:
- Girar el potenciómetro en sentido horario reduce VREF y la corriente.
- Girar el potenciómetro en sentido antihorario aumenta VREF y la corriente.
- El fabricante recomienda medir VREF con la placa alimentada a 12 o 24 V.
- No fuerce el potenciómetro ni continúe girándolo indefinidamente.
- Comience con una corriente prudente y compruebe temperatura, par y posibles pérdidas de pasos.
Instalación segura
- Desconecte completamente la alimentación y el USB de la electrónica.
- Compruebe el pinout y localice VM, GND, EN y DIR tanto en el módulo como en la placa.
- Configure los jumpers necesarios para STEP/DIR o UART.
- Inserte el driver en la orientación correcta. Una inversión puede destruir inmediatamente el módulo y la placa principal.
- Instale el disipador sin provocar contacto eléctrico con los pines o componentes cercanos.
- Conecte las dos bobinas del motor respetando A1/A2 y B1/B2.
- Ajuste una corriente inicial conservadora y verifique el movimiento a baja velocidad.
- Compruebe la temperatura durante una prueba prolongada y aumente la ventilación o reduzca la corriente si fuese necesario.
No conecte ni desconecte el motor con la electrónica alimentada. La tensión inducida y los contactos intermitentes pueden destruir el controlador.
¿Cuándo elegir otro controlador?
El TMC2225 es una alternativa adecuada cuando se busca funcionamiento silencioso, UART y un formato compacto, pero no se necesita homing sensorless. Si la máquina requiere StallGuard o se desea una alternativa más reciente para ese tipo de instalación, puede valorarse el BIGTREETECH TMC2209 UART / STEP-DIR, comprobando igualmente la revisión, el pinout y la compatibilidad de la placa.
Contenido
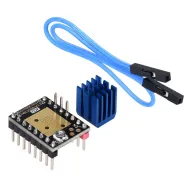
- 1 driver BIGTREETECH TMC2225 V1.0.
- 1 disipador.
Documentación técnica adicional disponible en el repositorio oficial de BIGTREETECH.