

- Stock: 36
- Modelo: TMC2226-Bigtreetech

Modelo:

TMC2130 SPI

TMC2130 STEP/DIR

TMC2208 UART

TMC2209 - UART

TMC2225 UART

TMC2226 UART - STEP/DIR

TMC2240 SPI

TMC5160 pro SPI
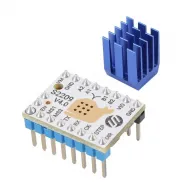
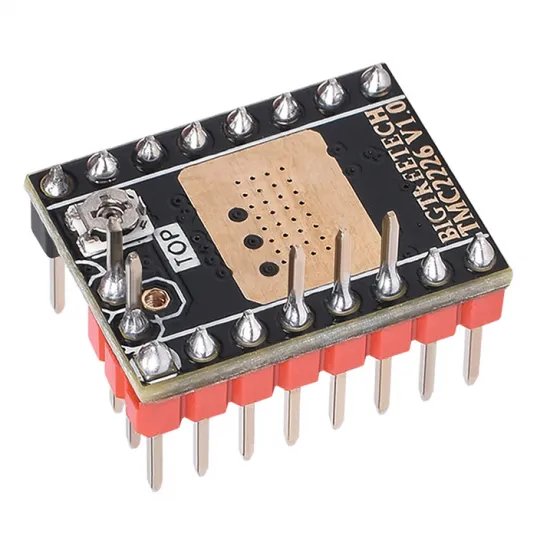
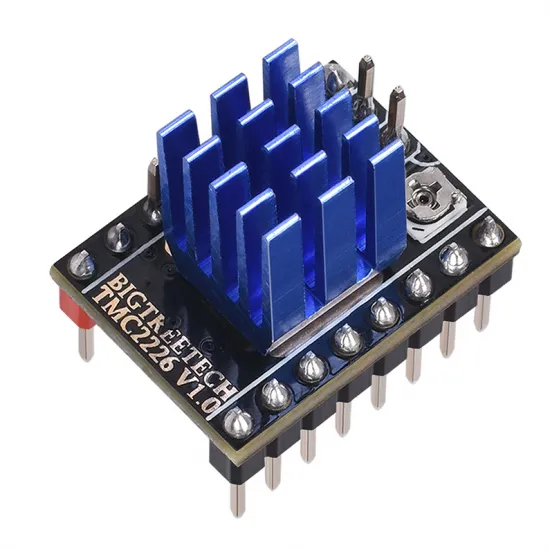
El BIGTREETECH TMC2226 V1.0 es un driver StepStick para motores paso a paso bipolares de dos fases, diseñado para combinar movimiento silencioso, control preciso y configuración avanzada en impresoras 3D, máquinas CNC ligeras, robots y proyectos de automatización. Puede trabajar mediante las señales STEP/DIR habituales o comunicarse por UART para ajustar desde el firmware la corriente, los micropasos, el modo de funcionamiento y los diagnósticos.
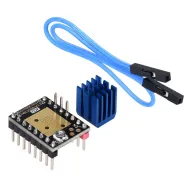
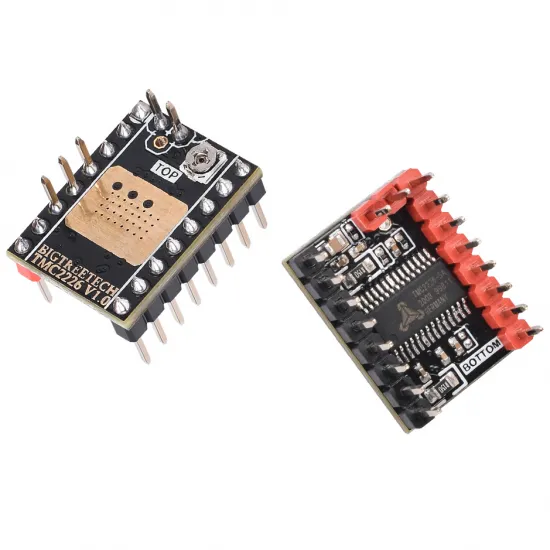
Esta ficha corresponde a la revisión V1.0. Incluye un driver, un disipador azul y un cable para la conexión UART. El TMC2226 comparte protocolo de configuración con el TMC2209, pero no es correcto copiar sin comprobar su tabla de micropasos, resistencia de sensado, VREF o refrigeración.
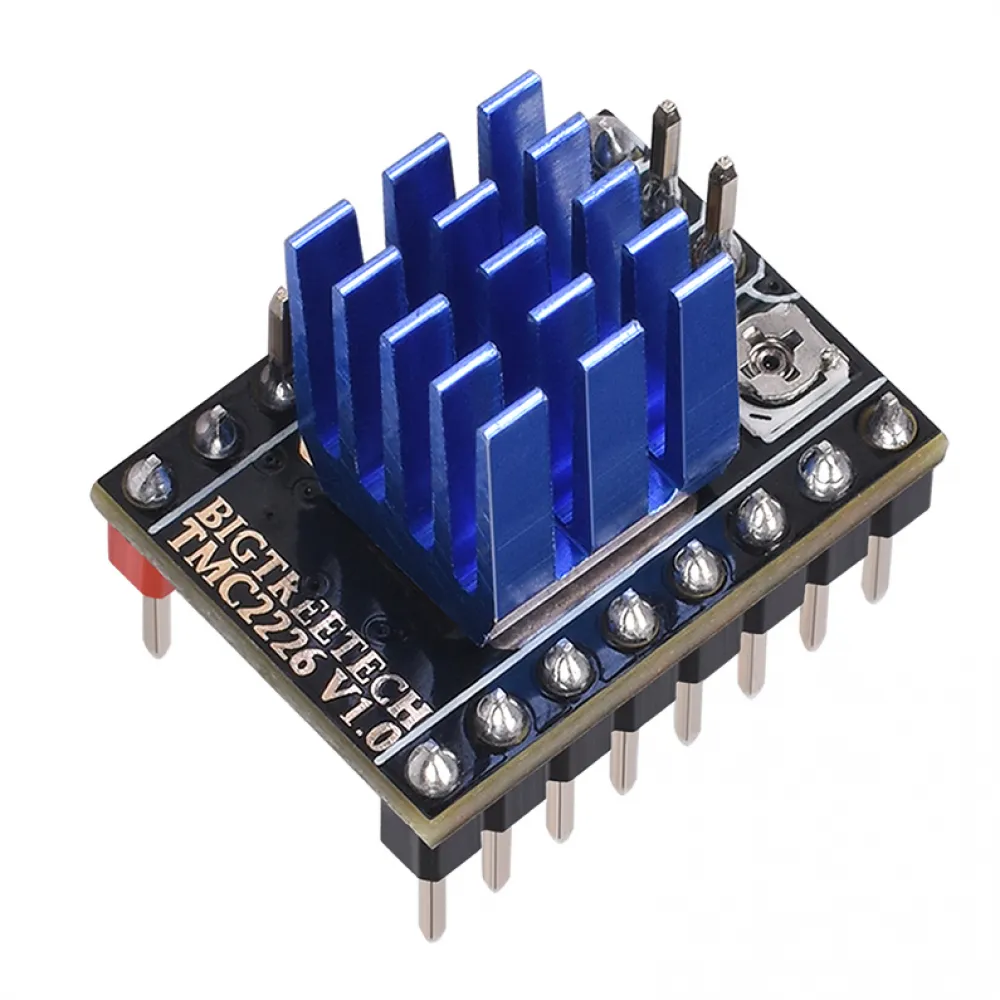
Funciones principales
- StealthChop2: movimiento especialmente silencioso y suave a velocidades y cargas adecuadas.
- SpreadCycle: control de corriente orientado a mayor dinámica, velocidad y margen de par.
- MicroPlyer: interpolación interna hasta 256 micropasos para suavizar el movimiento sin exigir esa frecuencia de pulsos a la controladora.
- StallGuard4: estimación de carga y detección de bloqueo, utilizable para homing sin final mecánico cuando placa, DIAG, firmware y mecánica son compatibles.
- CoolStep: adaptación de corriente basada en la carga cuando el firmware la configura; no es una función automática en cualquier instalación.
- UART de un hilo: configuración de corriente RMS, micropasos, modos y diagnósticos desde el firmware.
Especificaciones técnicas
| Característica | Valor |
|---|---|
| Fabricante y revisión | BIGTREETECH TMC2226 V1.0 |
| Circuito integrado | Trinamic / Analog Devices TMC2226-SA |
| Motores | Motores paso a paso bipolares de dos fases |
| Alimentación del chip | 4,75–29 V DC; especialmente apropiado para sistemas habituales de 12 y 24 V |
| Capacidad publicada del chip | Hasta 2 A RMS / 2,8 A de pico; no equivale a corriente continua garantizada del módulo |
| Interfaces | EN, STEP, DIR y UART de un hilo mediante PDN |
| Micropasos autónomos | 1/8, 1/16, 1/32 o 1/64 mediante MS1/MS2 |
| Resolución por UART | Desde paso completo hasta 1/256; interpolación MicroPlyer hasta 1/256 |
| Modos de chopper | StealthChop2 y SpreadCycle |
| Detección | StallGuard4 y salida DIAG, condicionados a integración y calibración |
| Dimensiones de PCB | 20,32 × 15,24 mm |
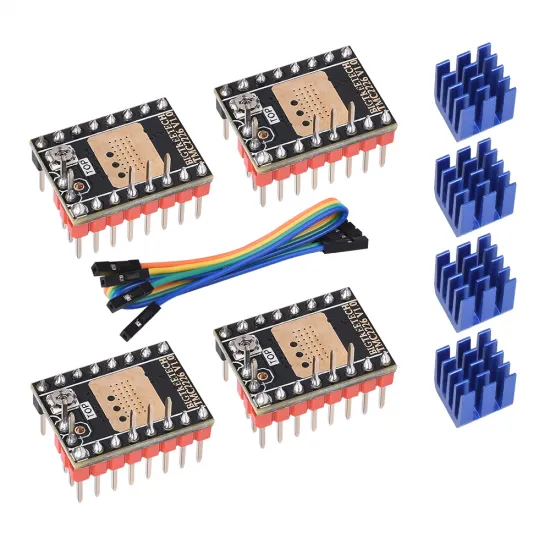
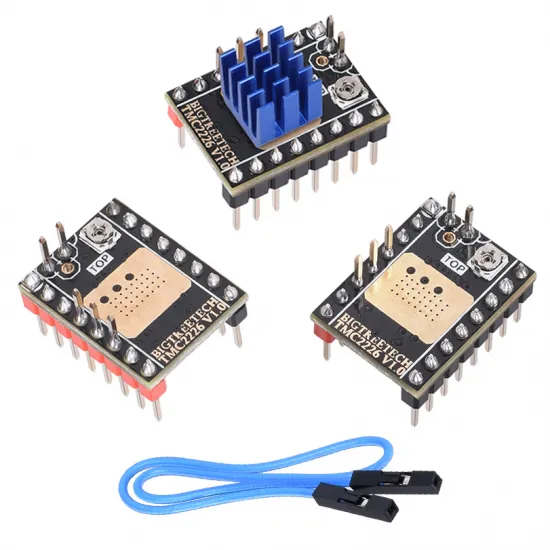
| Contenido | 1 driver, 1 disipador azul y 1 cable UART |
Compatibilidad: depende de la controladora instalada
Puede utilizarse de forma condicionada en placas con zócalos StepStick reemplazables que admitan el pinout, la orientación, las tensiones y el modo del TMC2226. Para aprovechar UART deben coincidir también el pin PDN_UART, los jumpers y la dirección; para sensorless homing, DIAG debe llegar al final de carrera correcto.
La BIGTREETECH SKR 3 y la BIGTREETECH Octopus Pro H723 ofrecen zócalos reemplazables y configuración UART, pero cada placa tiene su propio esquema de jumpers y pines. Que un driver encaje físicamente no demuestra por sí solo compatibilidad eléctrica.
No es un recambio directo para placas con controladores soldados, conectores propietarios o una asignación distinta. Tampoco debe confirmarse sólo por el nombre de la impresora: una Voron, Creality, Prusa u otra máquina puede incorporar electrónicas y revisiones diferentes.
Si prefieres el módulo más extendido y con documentación específica en numerosas placas, consulta el BIGTREETECH TMC2209 V1.3. Ambos comparten integración UART, pero no deben intercambiarse sin comprobar configuración y límites.
STEP/DIR autónomo o configuración UART
Modo STEP/DIR autónomo
La placa controla EN, STEP y DIR sin acceder a los registros del TMC2226. Los micropasos dependen de MS1/MS2 y la corriente se ajusta mediante VREF. Es una opción para controladoras sin UART, pero se pierden el ajuste de corriente por firmware, los diagnósticos avanzados y la integración completa de StallGuard4.
Modo UART
UART permite configurar por firmware corriente RMS, micropasos, interpolación, reducción en reposo, StealthChop2, SpreadCycle y diagnósticos. BIGTREETECH indica que el TMC2226 utiliza la integración UART del TMC2209; esto no elimina la necesidad de configurar correctamente la placa, los pines y sus jumpers.
Micropasos en modo autónomo
| MS1 | MS2 | Micropasos de entrada | Interpolación |
|---|---|---|---|
| GND | GND | 1/8 | Hasta 1/256 |
| VIO | GND | 1/32 | Hasta 1/256 |
| GND | VIO | 1/64 | Hasta 1/256 |
| VIO | VIO | 1/16 | Hasta 1/256 |
Esta tabla es específica del TMC2226. No copies la tabla autónoma de un TMC2208 o TMC2209. En UART, MS1/MS2 también pueden participar en la dirección del driver y los micropasos se configuran desde el firmware.
Pinout de la revisión V1.0
| Grupo | Pines | Función |
|---|---|---|
| Control | EN, STEP, DIR | Habilitación, pulso de paso y dirección |
| Configuración | MS1, MS2, STDBY, CLK | Micropasos/dirección UART, espera y reloj externo opcional |
| Comunicación | PDN_UART | UART de un hilo y reducción de potencia |
| Motor | A1, A2, B1, B2 | Conexión de las dos bobinas |
| Alimentación | VM, VIO y GND | Potencia del motor, lógica y masa |
| Ajuste y diagnóstico | VREF, INDEX, DIAG | Referencia analógica y salidas auxiliares; DIAG comunica StallGuard4 |
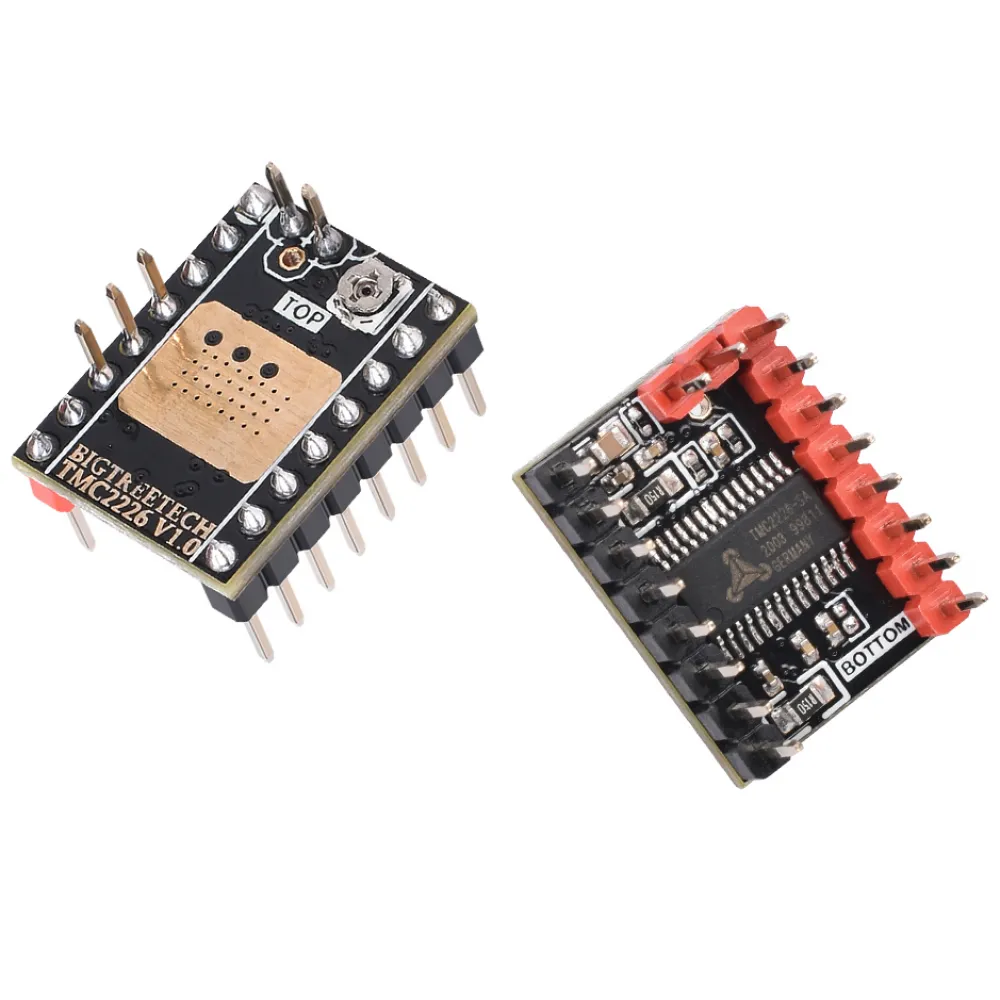
Instalación segura
- Desconecta la fuente de alimentación y también el cable USB.
- Consulta el pinout y el esquema de jumpers de la revisión exacta de tu controladora.
- Verifica la orientación mediante VM/GND y EN/DIR antes de insertar el driver.
- Configura el zócalo para UART o STEP/DIR autónomo siguiendo el manual de la placa.
- Identifica las dos bobinas del motor y conéctalas como pares A y B.
- Instala el disipador sobre la zona térmica indicada sin tocar pines ni potenciómetro y añade ventilación activa.
- Configura una corriente inicial prudente y prueba movimientos cortos y lentos.
- Comprueba comunicación, temperatura, ruido, par y posibles pérdidas de pasos antes de aumentar prestaciones.
Nunca conectes o desconectes el motor, insertes o retires el driver ni cambies jumpers con la electrónica alimentada.
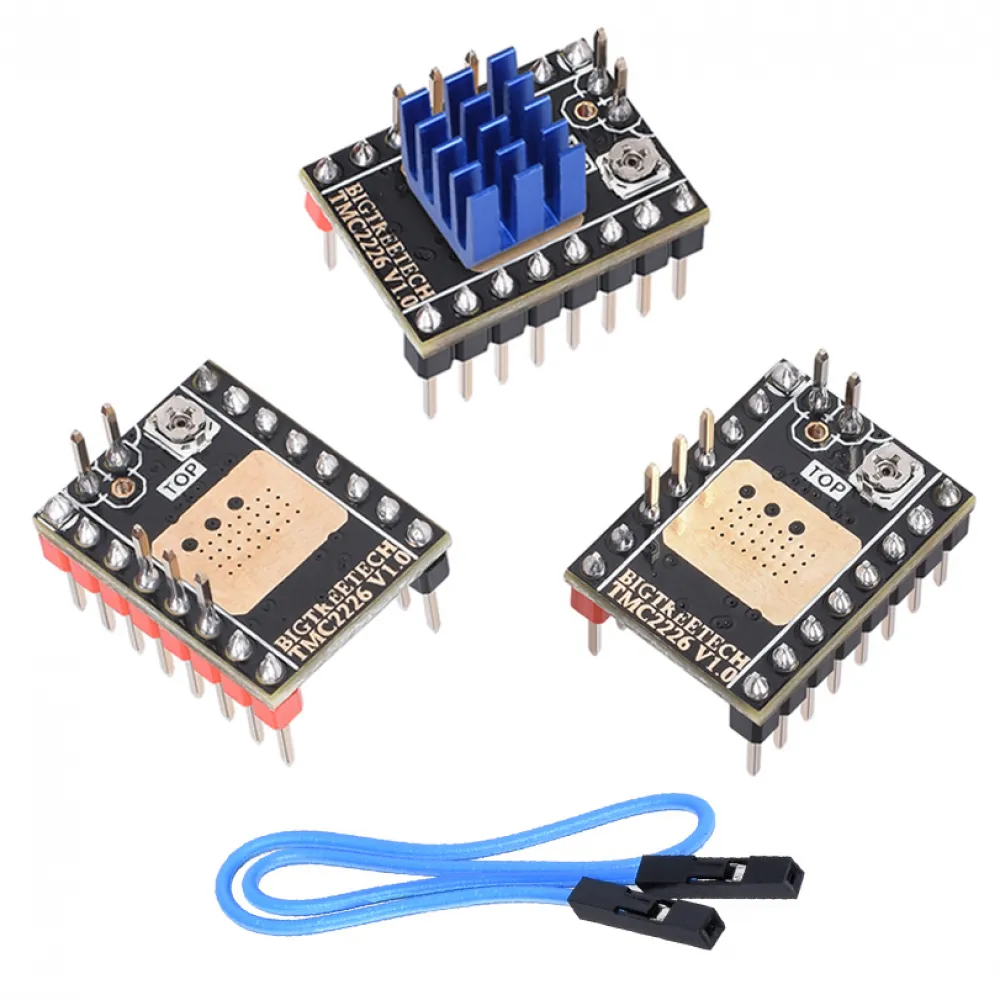
Ajuste de corriente y refrigeración
Una corriente insuficiente puede provocar pérdida de pasos; una corriente excesiva aumenta la temperatura del motor y del driver y puede activar la protección térmica. En UART, configura la corriente RMS desde el firmware a partir de la especificación del motor y comprueba el resultado bajo la carga real. En modo autónomo, utiliza el procedimiento de VREF aplicable a esta revisión: no existe una tensión universal válida para todos los módulos TMC.
La revisión fotografiada utiliza resistencias de sensado marcadas R150, equivalentes a 0,150 Ω. Comprueba ese marcado en tu unidad antes de introducir la resistencia de sensado en el firmware, ya que una revisión futura podría cambiar componentes.
Configuración en Marlin
Marlin indica expresamente que el TMC2226 utilice el tipo de driver TMC2209. Para UART, declara cada eje necesario en Configuration.h:
#define X_DRIVER_TYPE TMC2209Para funcionamiento autónomo sin UART puede corresponder TMC2209_STANDALONE. En los apartados TMC de Configuration_adv.h deben revisarse corriente RMS, micropasos, interpolación, modo silencioso, monitorización y, si se utiliza, sensorless homing. Los pines UART y DIAG deben proceder del archivo de pines y del manual de la controladora concreta.
M122: comprueba la comunicación y muestra el estado del driver.M906: consulta o ajusta la corriente en mA cuando UART funciona.M913: modifica el umbral híbrido cuandoHYBRID_THRESHOLDestá habilitado.M914: ajusta la sensibilidad cuandoSENSORLESS_HOMINGestá habilitado.
Seleccionar TMC2209 no configura automáticamente la corriente, StealthChop, SpreadCycle ni StallGuard4. Primero verifica la comunicación y después calibra cada función sobre la máquina real.
Configuración en Klipper
Klipper utiliza la sección compatible [tmc2209 ...]; no existe una sección independiente [tmc2226 ...]. Esta estructura debe completarse con el pin y la corriente reales:
[tmc2209 stepper_x]
uart_pin: <pin_UART_de_la_placa>
run_current: <corriente_RMS_adecuada>
sense_resistor: 0.150
interpolate: True
stealthchop_threshold: 0
run_current se expresa en amperios RMS y no tiene un valor universal. El valor 0.150 corresponde a los shunts R150 de esta V1.0 fotografiada y debe verificarse físicamente. stealthchop_threshold: 0 mantiene SpreadCycle; si se desea StealthChop, debe elegirse el umbral después de valorar silencio, par y precisión. DUMP_TMC STEPPER=stepper_x ayuda a comprobar comunicación y registros.
Sensorless homing en Klipper
[tmc2209 stepper_x]
diag_pin: ^<pin_DIAG_de_la_placa>
driver_SGTHRS: <valor_calibrado>

[stepper_x]
endstop_pin: tmc2209_stepper_x:virtual_endstop
homing_retract_dist: 0
La sensibilidad correcta depende de corriente, velocidad de homing, masa móvil, temperatura y fricción. Debe calibrarse con cuidado sobre el eje real; no copies el valor de otra impresora. Para ejes críticos o mecanismos donde un fallo pueda causar daños, un final físico puede seguir siendo la opción más segura.
¿Es para ti?
Es para ti si
- Tu placa tiene un zócalo reemplazable compatible y has comprobado pinout, orientación y jumpers.
- Buscas movimiento silencioso con configuración UART y posibilidad de StallGuard4.
- Puedes ajustar la corriente según tu motor y proporcionar refrigeración activa.
- Vas a configurar Marlin o Klipper como TMC2209 siguiendo la documentación de tu controladora.
No es para ti si
- Tu placa lleva los drivers soldados o utiliza un conector propietario.
- Necesitas una sustitución plug-and-play sin comprobar revisión, jumpers, firmware ni corriente.
- Quieres utilizar el máximo de corriente sin disipador, ventilación y prueba térmica.
- Esperas sensorless homing automático sin cablear DIAG ni calibrar la mecánica.
Contenido
- 1 × driver BIGTREETECH TMC2226 V1.0.
- 1 × disipador azul.
- 1 × cable UART.
El BIGTREETECH TMC2226 V1.0 es una opción potente y silenciosa para controladoras con zócalos reemplazables. Su buen resultado depende de comprobar la compatibilidad eléctrica, respetar la tabla propia de micropasos, configurar correctamente UART y corriente y mantener una refrigeración suficiente.