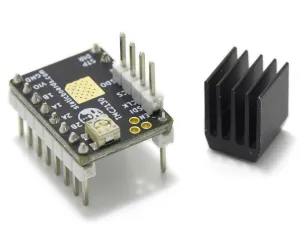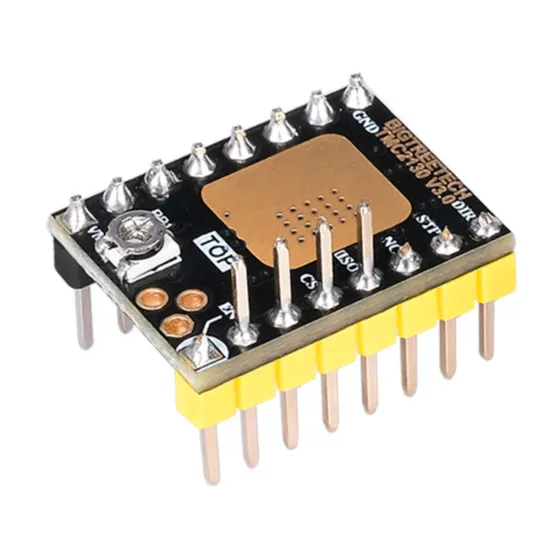
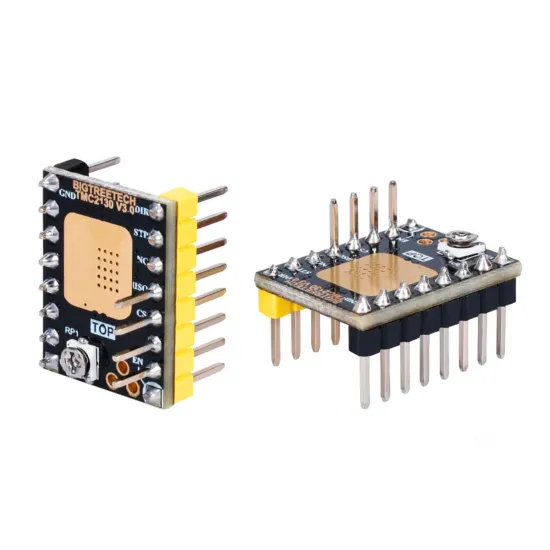


- Stock: 42
- Modelo: TMC2130-STEP/DIR

Modelo:

TMC2130 SPI

TMC2130 STEP/DIR

TMC2208 UART

TMC2209 - UART

TMC2225 UART

TMC2226 UART - STEP/DIR

TMC2240 SPI

TMC5160 pro SPI
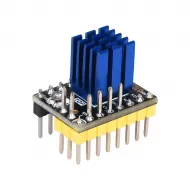
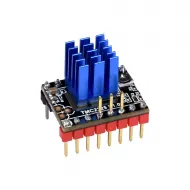
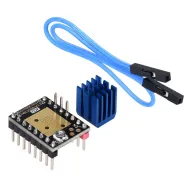
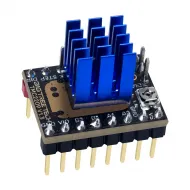
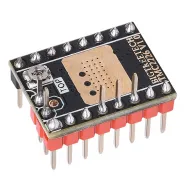
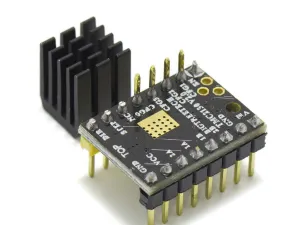
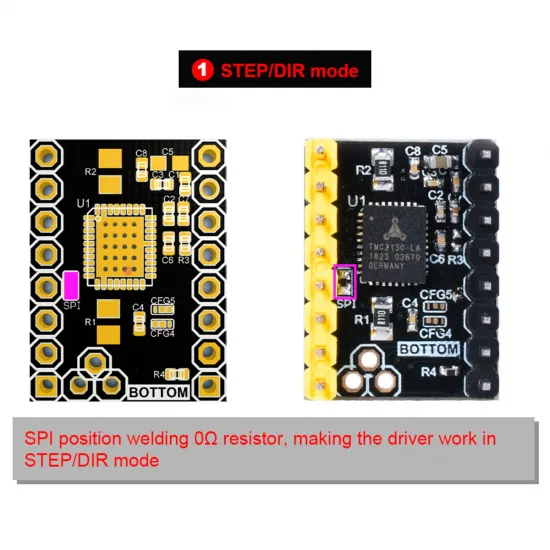
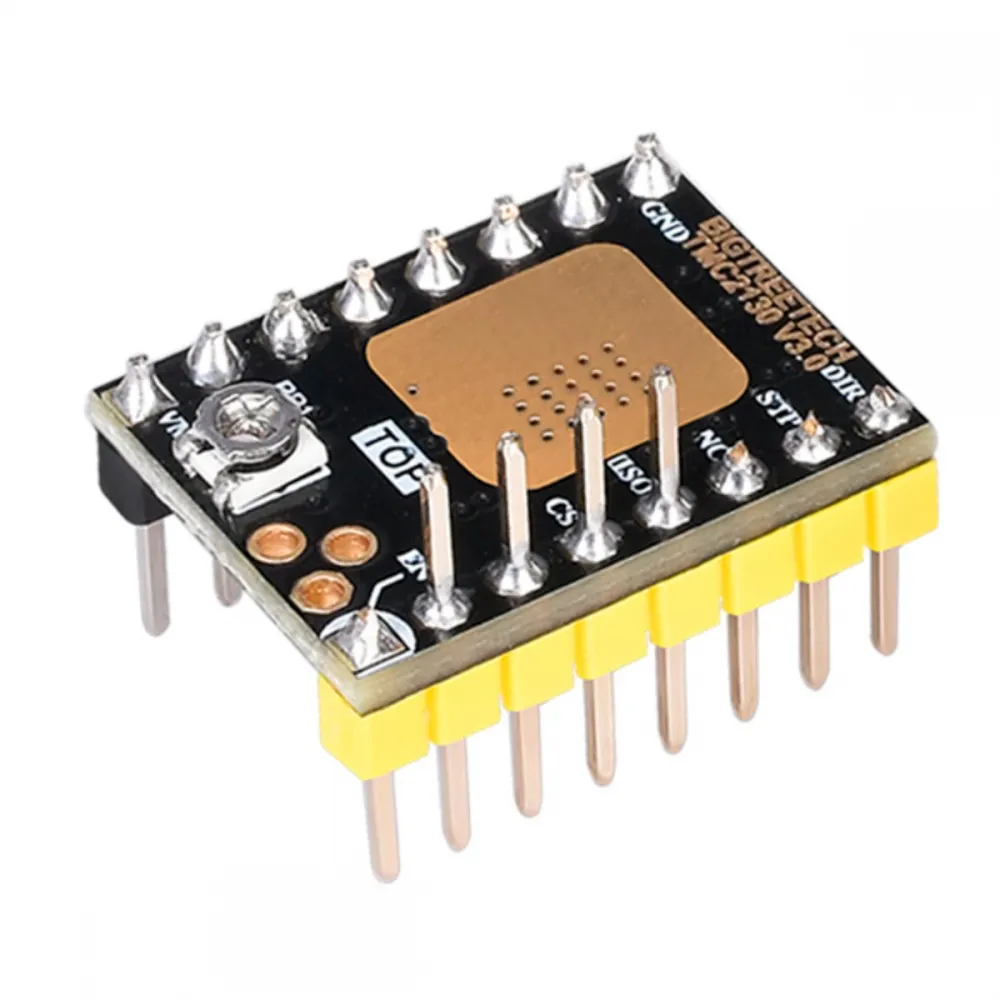
El BIGTREETECH TMC2130 V3.0 STEP/DIR es un controlador para motores paso a paso bipolares preparado de fábrica para funcionar en modo autónomo. Recibe las señales STEP, DIR y ENABLE de la placa, mientras que la corriente y el modo de micropasos se ajustan mediante el potenciómetro y la configuración física del zócalo.
Es una opción adecuada cuando quieres aprovechar el funcionamiento silencioso de StealthChop sin configurar un bus SPI. Esta versión no ofrece al firmware control inteligente de corriente, monitorización, sensorless homing ni cambios de modo durante la impresión. Si necesitas esas funciones, utiliza el FYSETC TMC2130 V1.2 preparado para SPI.
Características principales
- Controlador: Trinamic TMC2130-LA para motor bipolar de dos fases.
- Revisión: BIGTREETECH V3.0 configurada para STEP/DIR.
- Alimentación del módulo: 12 o 24 V CC según BIGTREETECH.
- Lógica: compatible con 3,3 y 5 V.
- Formato: StepStick, PCB de 20,32 × 15,24 mm.
- Corriente: regulable mediante Vref; BIGTREETECH declara 1,2 A de funcionamiento y 2 A de pico, siempre condicionados por la refrigeración y el motor.
- Resistencias de sensado: 0,11 Ω, confirmadas en el esquema de la V3.0.
- Micropasos: seleccionables mediante CFG1/CFG2; admite interpolación interna hasta 256 micropasos en las combinaciones compatibles.
- Refrigeración: incluye disipador; se recomienda flujo de aire en la caja de electrónica.
Especificaciones técnicas
| Característica | Valor o condición |
|---|---|
| Fabricante y revisión | BIGTREETECH TMC2130 V3.0 DIR |
| Modo de fábrica | STEP/DIR autónomo, sin comunicación SPI |
| Tensión de motor | 12/24 V CC para este módulo |
| Tensión lógica | 3,3/5 V |
| Corriente declarada | 1,2 A de funcionamiento; 2 A de pico. No son una recomendación universal para cualquier motor. |
| Rsense | 0,11 Ω |
| Dimensiones de PCB | 20,32 × 15,24 mm |
| Ajuste de corriente | Potenciómetro Vref; en esta revisión, horario reduce y antihorario aumenta |
| Contenido | 1 driver y 1 disipador |
STEP/DIR frente a SPI: elige la versión adecuada
| Función | Esta V3.0 STEP/DIR | TMC2130 SPI |
|---|---|---|
| Movimiento | STEP/DIR | STEP/DIR con configuración por SPI |
| Corriente | Potenciómetro Vref | Firmware, si placa y bus están correctamente configurados |
| Micropasos | Configuración física CFG | Firmware |
| Diagnóstico y M122/DUMP_TMC | No | Sí |
| Sensorless homing | No disponible | Posible con SPI, DIAG y calibración |
| Dificultad | Menor | Mayor; exige compatibilidad de placa y firmware |
Compatibilidad con placas
El formato StepStick facilita su uso en numerosas placas con controladores reemplazables, pero no implica compatibilidad universal. Antes de insertar el módulo deben coincidir la posición de VM, GND, VIO, ENABLE, STEP, DIR y las cuatro salidas del motor. Comprueba además la tensión, el espacio para el disipador y la correspondencia de CFG1/CFG2 con los jumpers de micropasos de la placa.
- Placas con zócalo tipo A4988/DRV8825: compatibilidad condicionada al pinout y a la orientación comprobados en el manual de la placa.
- Placas con SPI integrado: pueden utilizar esta unidad como controlador autónomo, pero no obtendrán comunicación SPI ni sus funciones avanzadas.
- Motores: bipolares de dos fases cuya corriente pueda configurarse dentro de un margen térmico seguro para el módulo.
- Controladoras con drivers soldados: no son compatibles salvo que dispongan además de un zócalo externo expresamente documentado.
Micropasos y StealthChop en modo autónomo
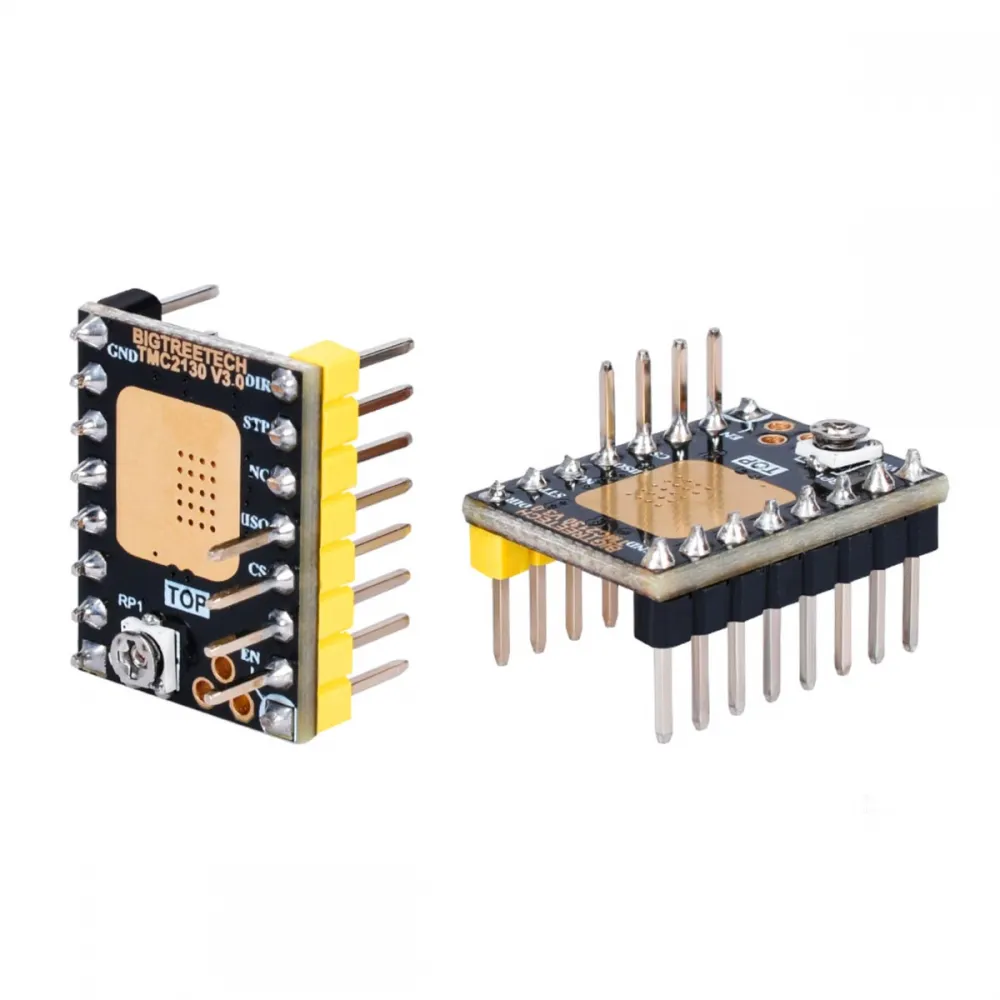
En la configuración STEP/DIR, los pines CFG1 y CFG2 determinan los micropasos, la interpolación y el tipo de chopper. BIGTREETECH documenta que dejar ambos abiertos selecciona 16 micropasos con interpolación interna a 256 y StealthChop. Otras combinaciones pueden seleccionar SpreadCycle u otra resolución.
No copies una posición de jumpers de otra placa: identifica qué jumpers llegan realmente a CFG1 y CFG2. Si cambias la resolución respecto al controlador anterior, debes actualizar los pasos por milímetro o la distancia de rotación para que el desplazamiento físico siga siendo correcto.
Ajuste seguro de corriente
- Consulta la corriente nominal por fase del motor y comienza con un ajuste conservador.
- Desconecta la alimentación y el USB antes de insertar el driver o manipular el motor.
- Comprueba dos veces la orientación del módulo mediante VM/GND y EN/DIR; no te guíes por el color.
- Para medir Vref, desconecta el motor, alimenta la placa mediante su fuente principal y mide entre GND y el cursor del potenciómetro con una punta aislada.
- En esta V3.0, BIGTREETECH indica que el giro horario reduce Vref y el antihorario la aumenta. Haz correcciones muy pequeñas.
- Desconecta de nuevo la alimentación, conecta el motor y prueba movimientos cortos a baja velocidad.
- Comprueba temperatura, par y ausencia de saltos durante una prueba prolongada antes de cerrar la electrónica.
Una corriente insuficiente puede provocar pérdida de pasos; una corriente excesiva calienta el motor y el driver y puede activar la protección térmica. El disipador ayuda, pero no sustituye el flujo de aire.
Configuración en Marlin
En Marlin actual, selecciona la variante autónoma para cada eje equipado con este controlador:
#define X_DRIVER_TYPE TMC2130_STANDALONESustituye X por el eje correspondiente. Configura los micropasos del firmware para que coincidan con los seleccionados físicamente y conserva o recalcula los pasos por milímetro según la mecánica. Al no existir SPI, la corriente no se programa con M906, M122 no puede leer registros y las opciones de sensorless no deben activarse para este eje.
Configuración en Klipper
Klipper puede utilizarlo como un controlador STEP/DIR convencional. Configura step_pin, dir_pin, enable_pin, microsteps y rotation_distance en la sección normal del eje, pero no añadas una sección [tmc2130 stepper_x]: sin SPI, Klipper no puede configurar ni diagnosticar el integrado.
[stepper_x]
step_pin: PIN_STEP_DE_LA_PLACA
dir_pin: PIN_DIR_DE_LA_PLACA
enable_pin: PIN_ENABLE_DE_LA_PLACA
microsteps: 16
rotation_distance: VALOR_DE_TU_MECANICA
El valor microsteps: 16 solo es correcto si CFG1/CFG2 están realmente configurados a 16. La corriente continúa ajustándose mediante Vref.
Es para ti si
- Quieres un TMC2130 sencillo para una placa con zócalo StepStick comprobado.
- Buscas reducir ruido mediante una configuración autónoma de StealthChop.
- Prefieres ajustar corriente y micropasos físicamente, sin cablear SPI.
- No necesitas sensorless, monitorización ni cambios de corriente desde el firmware.
No es para ti si
- Necesitas configurar corriente, chopper o micropasos desde Marlin o Klipper.
- Quieres usar
M122,DUMP_TMC, StallGuard o sensorless homing. - Tu placa no tiene zócalos reemplazables o no documenta un pinout compatible.
- Quieres trabajar por encima de 24 V: esta revisión está documentada por BIGTREETECH para 12/24 V.
Instalación y precauciones
- No insertes ni retires el driver, el motor o sus cables con alimentación.
- Una inserción invertida puede destruir el controlador y la placa.
- Comprueba que cada pareja de cables corresponde a una bobina del motor.
- Evita que el disipador o una herramienta metálica cortocircuiten pines o componentes.
- Proporciona ventilación activa cuando la corriente o la temperatura de la caja lo requieran.
Contenido del paquete
- 1 × BIGTREETECH TMC2130 V3.0 configurado para STEP/DIR.
- 1 × Disipador.
Documentación técnica
Consulta la documentación oficial BIGTREETECH del TMC2130, la guía oficial de controladores Trinamic de Marlin y la guía oficial de controladores TMC de Klipper. Utiliza siempre el pinout y la configuración de tu placa concreta.