

- Stock: 40
- Modelo: TMC2208-UART-Bigtreetech

Modelo:

TMC2130 SPI

TMC2130 STEP/DIR

TMC2208 UART

TMC2209 - UART

TMC2225 UART

TMC2226 UART - STEP/DIR

TMC2240 SPI

TMC5160 pro SPI
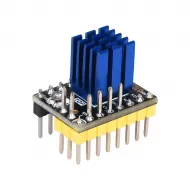
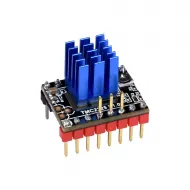
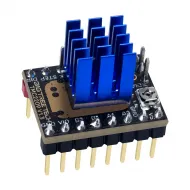
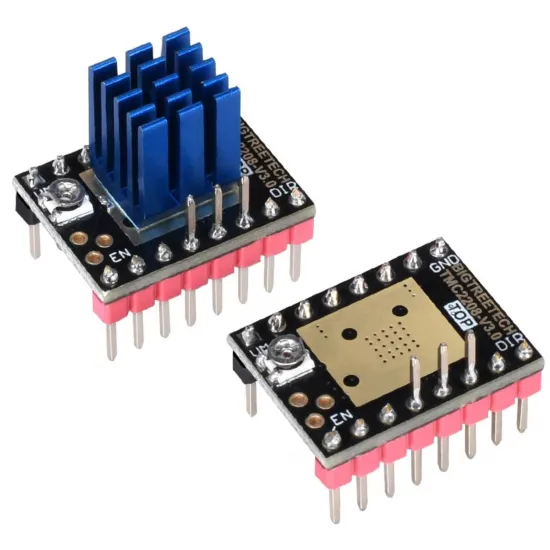
El BIGTREETECH TMC2208 V3.0 UART es un controlador StepStick para motores paso a paso bipolares de dos fases, diseñado para reducir de forma notable el ruido de movimiento de impresoras 3D, máquinas CNC ligeras y proyectos de automatización. Combina control STEP/DIR con comunicación UART de un hilo, lo que permite ajustar desde el firmware la corriente, los micropasos y el modo de funcionamiento cuando la placa controladora ofrece una conexión compatible.
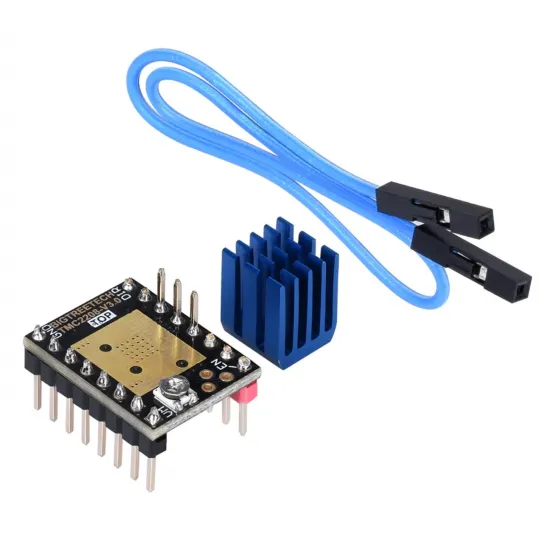
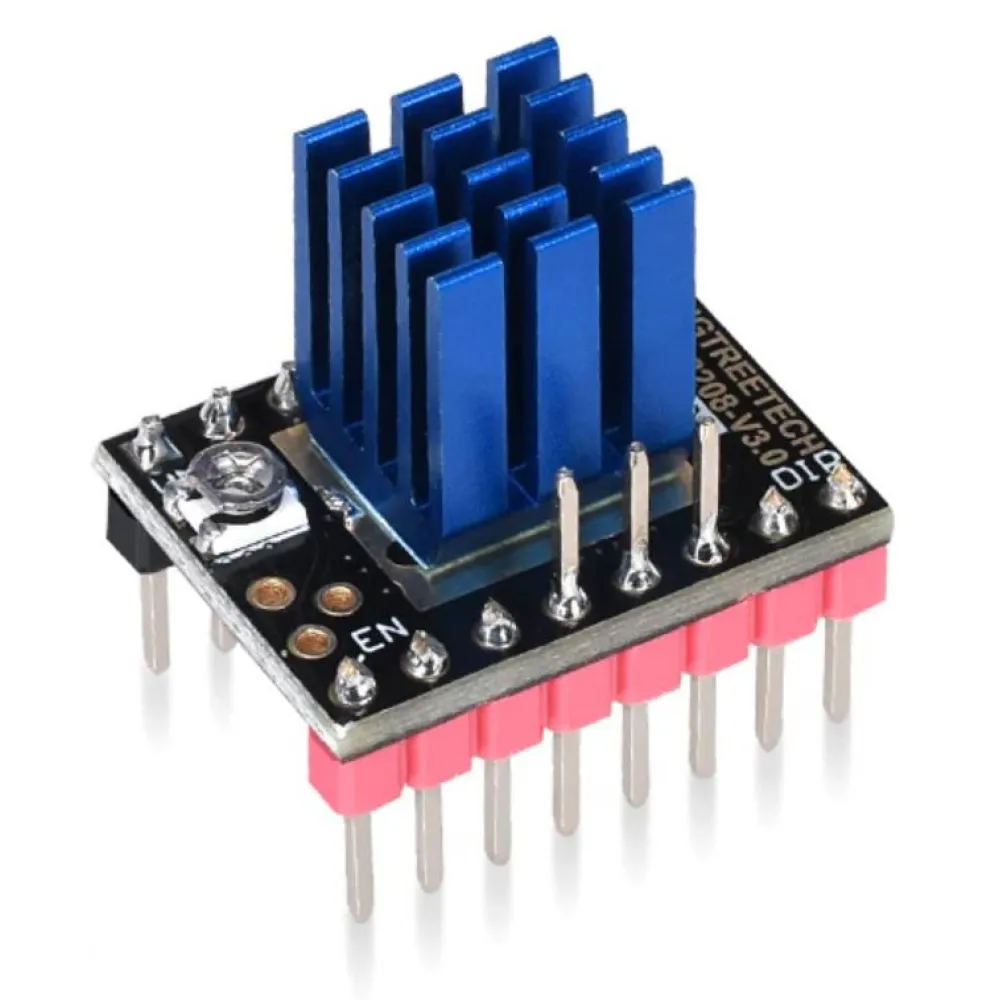
Esta ficha corresponde a la revisión V3.0 preparada para UART de fábrica. El puente necesario ya viene montado, por lo que no requiere la soldadura J2 indicada en algunos tutoriales para convertir la variante STEP/DIR. Incluye un driver y un disipador azul extra largo.
Movimiento silencioso y control configurable
- StealthChop2: funcionamiento muy silencioso, especialmente útil en impresoras domésticas y movimientos a velocidades moderadas.
- SpreadCycle: modo configurable por UART orientado a ofrecer mayor respuesta dinámica y precisión de corriente cuando se priorizan par y estabilidad.
- MicroPlyer: interpolación interna hasta 256 micropasos para suavizar el movimiento sin exigir esa frecuencia de pasos al microcontrolador.
- UART: permite configurar corriente RMS, micropasos, interpolación, modos de chopper y reducción de corriente en reposo, además de consultar diagnósticos.
- Protecciones integradas: supervisión térmica, cortocircuito y otras condiciones anómalas propias del TMC2208.
Especificaciones técnicas
| Característica | Valor |
|---|---|
| Fabricante y revisión | BIGTREETECH TMC2208 V3.0 UART |
| Circuito integrado | Trinamic / Analog Devices TMC2208-LA |
| Motores compatibles | Motores paso a paso bipolares de dos fases |
| Alimentación de motor recomendada | Sistemas habituales de 12 y 24 V DC |
| Máximo publicado | 36 V; por encima de 24 V debe comprobarse toda la controladora y dejar margen frente a transitorios |
| Tensión lógica VIO | 3,3–5 V |
| Corriente del módulo | Hasta 1,2 A RMS / 2 A de pico, condicionada por refrigeración y temperatura |
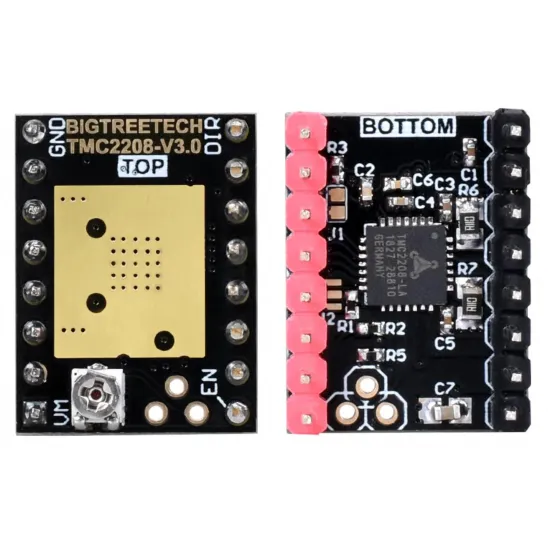
| Resistencias de sensado | 0,11 Ω, confirmadas en la BOM y el esquema oficiales |
| Interfaces | STEP, DIR, EN y UART de un hilo mediante PDN_UART |
| Micropasos | Selección autónoma 1/2, 1/4, 1/8 o 1/16; configuración e interpolación hasta 1/256 |
| Modos de control | StealthChop2 y SpreadCycle |
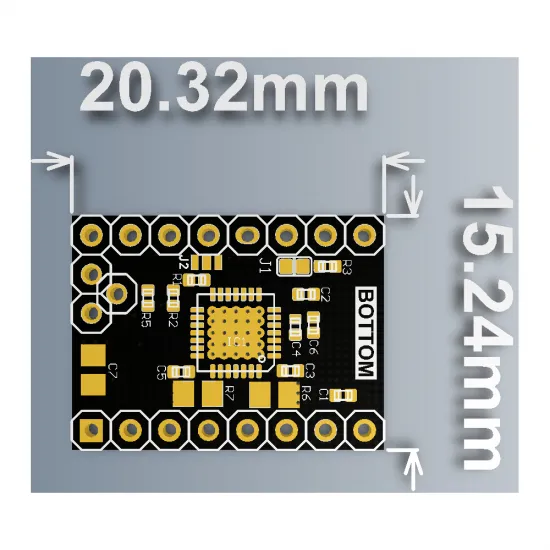
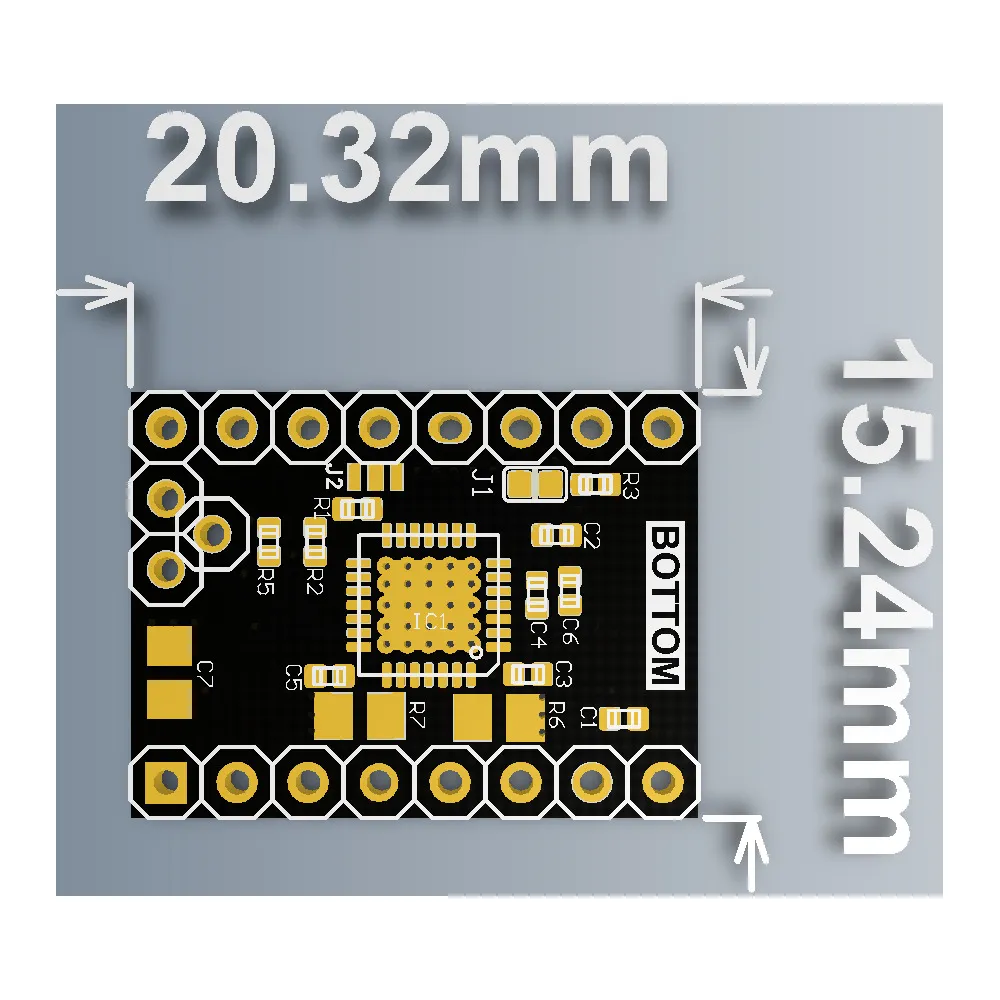
| Dimensiones nominales | 20,32 × 15,24 mm; paso entre pines de 2,54 mm |
| Contenido | 1 driver y 1 disipador azul extra largo |
El límite de 1,2 A RMS corresponde al módulo BIGTREETECH y es una referencia más prudente que el máximo teórico del circuito integrado. No representa una corriente continua garantizada en cualquier caja, placa o temperatura ambiente.
Compatibilidad: placa, no sólo impresora
Puede instalarse de forma condicionada en controladoras con zócalos StepStick reemplazables que admitan TMC2208, siempre que coincidan la orientación, el pinout, la tensión de motor, la lógica VIO y la configuración de jumpers. El hecho de que el módulo encaje físicamente no garantiza compatibilidad eléctrica.
Placas como la BIGTREETECH SKR V1.4, su variante Turbo o la BIGTREETECH SKR 3 pueden trabajar con TMC2208, pero cada modelo y revisión utiliza su propio patrón de jumpers y pines UART. Debe seguirse siempre el manual de la controladora concreta.
También puede utilizarse en impresoras 3D personalizadas, conversiones y CNC ligeras basadas en una placa compatible. No es un recambio directo para placas con drivers soldados o integrados: una Creality Ender, Prusa u otra impresora comercial puede llevar electrónicas muy diferentes aunque el nombre de la máquina sea el mismo.
Para motores NEMA 17, como nuestro motor paso a paso de 1,7 A, la corriente del driver debe ajustarse a la aplicación real. No debe copiarse un valor de otra impresora, porque la carga, transmisión, aceleración, ventilación y corriente nominal del motor pueden ser distintas.
UART de fábrica y funcionamiento autónomo
Modo UART
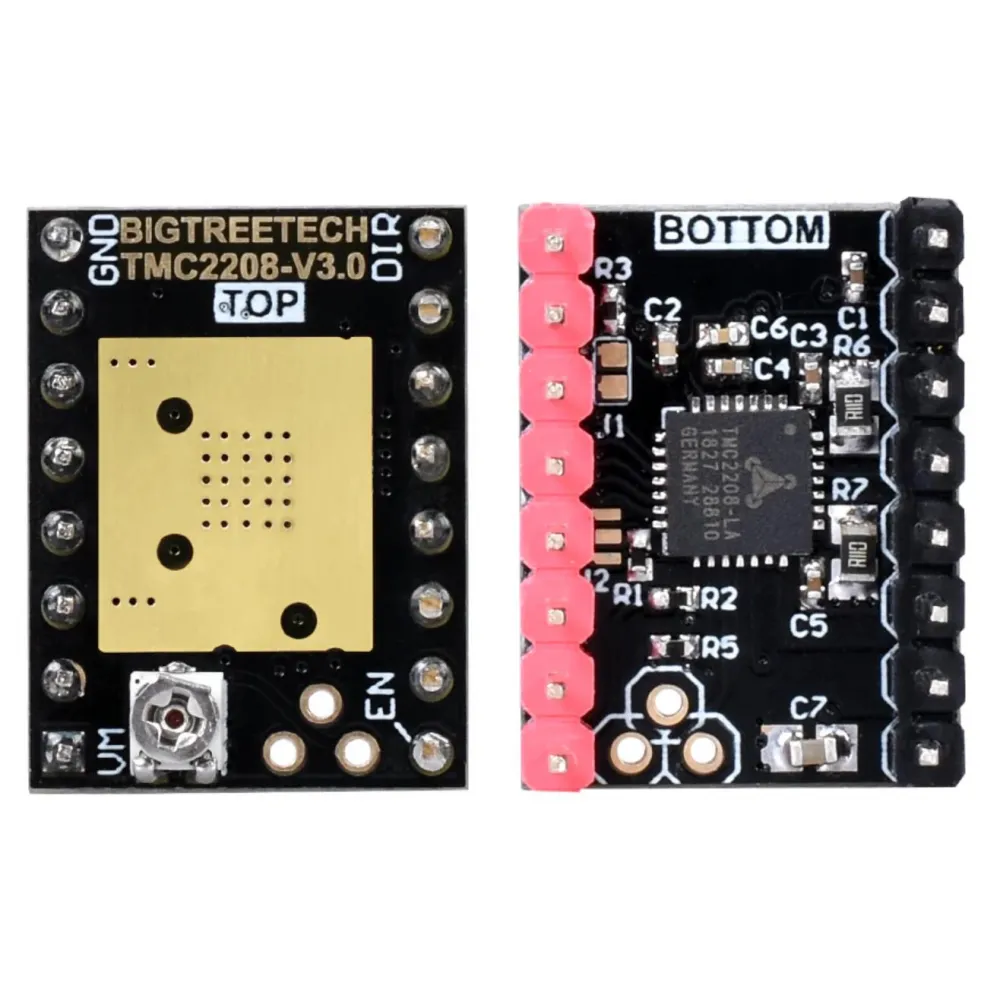
En esta variante V3.0, el puente J2 está montado de fábrica para comunicar el pin PDN_UART con la controladora. No es necesario abrir el módulo ni soldar el puente mostrado en instrucciones destinadas a la versión STEP/DIR. La placa base sí puede necesitar jumpers o un cableado UART específico.
UART permite ajustar por firmware la corriente RMS, la resolución de micropasos, la interpolación, StealthChop2, SpreadCycle y la reducción de corriente en reposo. También permite leer registros y detectar problemas de comunicación, temperatura o carga eléctrica.
Modo STEP/DIR sin comunicación
El driver también recibe señales STEP, DIR y EN. Si la placa no establece comunicación UART, puede funcionar de forma autónoma con los ajustes físicos disponibles, pero se pierden la configuración de corriente por firmware y los diagnósticos avanzados. En ese caso, la corriente depende de VREF y los micropasos de MS1/MS2.
Micropasos en modo autónomo
| MS1 | MS2 | Micropasos de entrada | Interpolación |
|---|---|---|---|
| GND | GND | 1/8 | Hasta 1/256 |
| VIO | GND | 1/2 | Hasta 1/256 |
| GND | VIO | 1/4 | Hasta 1/256 |
| VIO | VIO | 1/16 | Hasta 1/256 |
En UART pueden seleccionarse otros valores desde el firmware. Los jumpers situados bajo el zócalo deben configurarse según la placa controladora; no existe una posición universal válida para todas las SKR, MKS, RAMPS u otras electrónicas.
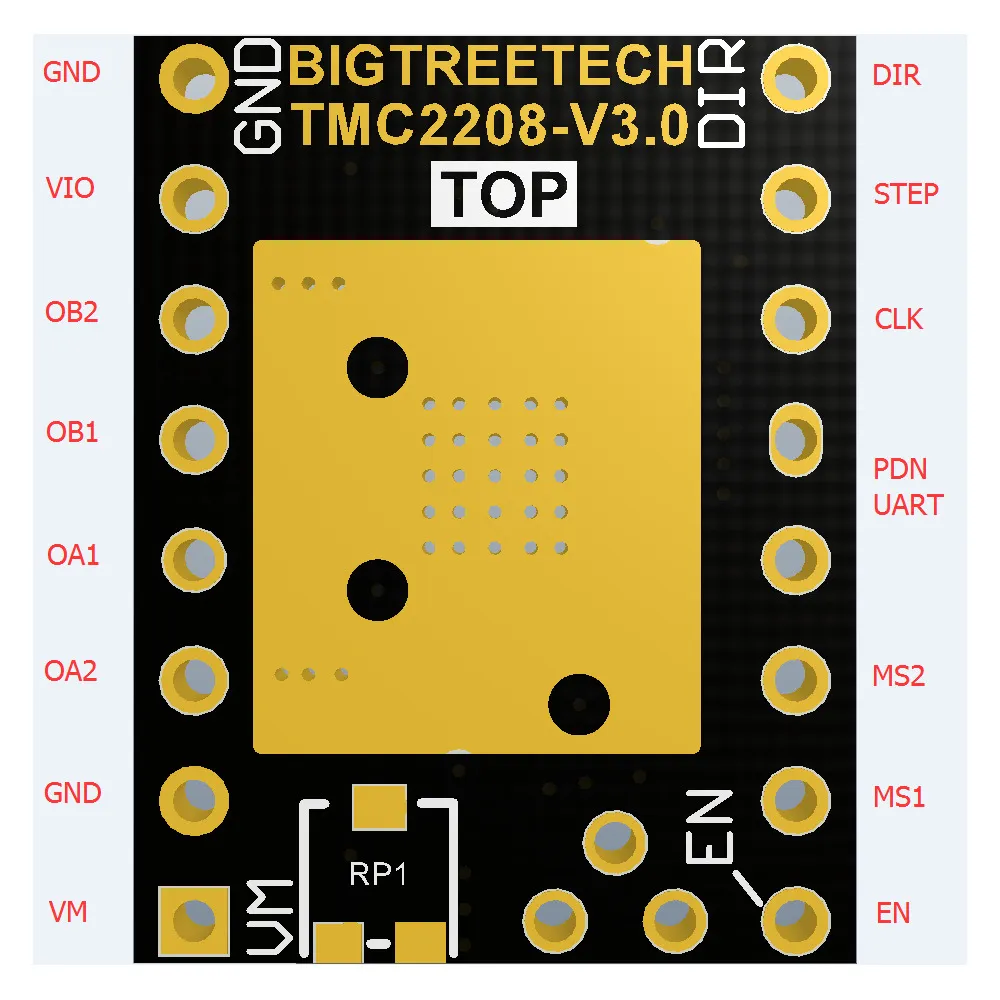
Pinout y orientación
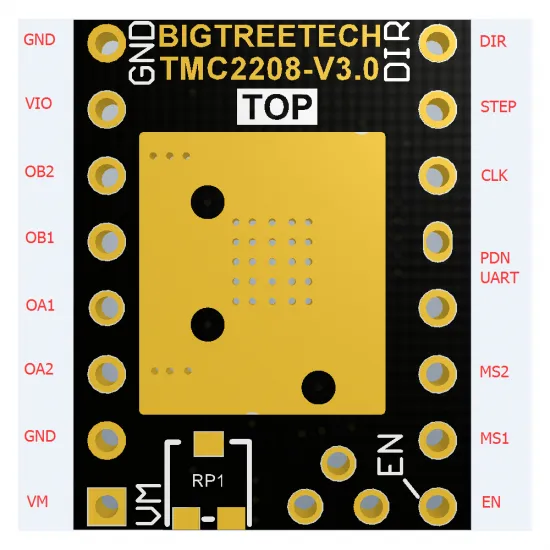
| Grupo | Pines | Función |
|---|---|---|
| Control | EN, STEP, DIR | Habilitación, pulso de paso y dirección |
| Comunicación | PDN_UART | UART de un hilo y control de reducción de potencia |
| Configuración | MS1, MS2, CLK | Micropasos autónomos y reloj opcional |
| Motor | OA1, OA2, OB1, OB2 | Salidas para las dos bobinas |
| Alimentación | VM, VIO y GND | Potencia del motor, lógica y masa |
| Ajuste y diagnóstico | VREF, DIAG e INDEX | Referencia de corriente y salidas auxiliares; DIAG no proporciona StallGuard |
Instalación segura paso a paso
- Desconecta la fuente de alimentación y también el cable USB.
- Consulta el pinout y el esquema de jumpers de la revisión exacta de tu placa.
- Verifica la orientación del driver usando VM/GND y EN/DIR como referencias.
- Configura el zócalo para TMC2208 UART. No copies sin comprobar el patrón de otra placa.
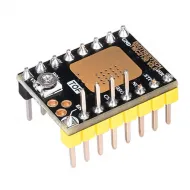
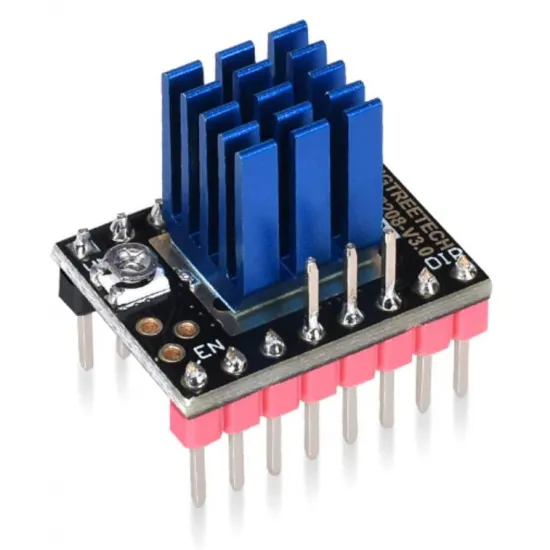
- Coloca el disipador sobre la gran zona térmica dorada superior, sin tocar el potenciómetro ni los pines.
- Conecta las dos bobinas del motor a OA1/OA2 y OB1/OB2 siguiendo la documentación de la placa.
- Configura una corriente inicial prudente y prueba primero movimientos cortos y lentos.
- Comprueba comunicación, temperatura, ruido, par y posibles pérdidas de pasos antes de aumentar velocidad o aceleración.
Nunca conectes o desconectes el motor, insertes o retires el driver ni cambies jumpers con la electrónica alimentada.
Ajuste de corriente y refrigeración
La corriente correcta depende del motor, la tensión, la carga mecánica, la aceleración, la temperatura ambiente y el flujo de aire. Una corriente insuficiente puede causar pérdida de pasos; una corriente excesiva calienta el motor y el driver, pudiendo activar la protección térmica.
En UART conviene configurar la corriente RMS desde el firmware. El límite de 1,2 A RMS del módulo no sustituye la corriente nominal del motor: debe utilizarse siempre el menor límite aplicable y comenzar con margen. El disipador incluido mejora la transferencia térmica, pero no reemplaza la ventilación activa cuando el driver trabaja con corriente elevada, dentro de una caja cerrada o junto a otros controladores calientes.
Si se utiliza el ajuste físico de VREF, BIGTREETECH indica que el giro horario reduce VREF y la corriente, mientras que el giro antihorario los aumenta. La medición fiable requiere la alimentación principal de 12/24 V; alimentar sólo por USB no es suficiente. No fuerces el potenciómetro ni ajustes corriente con una herramienta conductora que pueda provocar un cortocircuito.
Configuración en Marlin
Para usar comunicación UART, declara el tipo de driver del eje correspondiente como TMC2208. Por ejemplo:
#define X_DRIVER_TYPE TMC2208Si se utiliza exclusivamente en modo autónomo sin UART, corresponde TMC2208_STANDALONE. En Configuration_adv.h deben revisarse la corriente RMS, los micropasos, la interpolación y la resistencia de sensado de 0,11 Ω para cada eje. Los nombres exactos de las opciones pueden variar entre versiones de Marlin.
X_CURRENT,Y_CURRENT, etc.: corriente RMS en mA, elegida para el motor y la mecánica.X_MICROSTEPS,Y_MICROSTEPS, etc.: resolución de micropasos.X_RSENSE 0.11, o la opción equivalente de la versión utilizada.STEALTHCHOP_XY,STEALTHCHOP_ZoSTEALTHCHOP_E: activación por grupos de ejes cuando proceda.HYBRID_THRESHOLD: cambio de modo según velocidad; debe ajustarse mediante pruebas, no copiarse de otra máquina.
M122 permite comprobar la comunicación y consultar el estado del driver. Una lectura uniforme de registros todo LOW o todo HIGH suele indicar falta de alimentación de motor, un pin UART incorrecto, jumpers mal colocados o un problema de cableado. M906 permite consultar o modificar corriente cuando UART está operativo.
Los pines mostrados en manuales antiguos para SKR V1.3 son sólo un ejemplo. Deben utilizarse los pines definidos para la placa y la versión de Marlin reales.
Configuración en Klipper
Una sección mínima tiene esta estructura, sustituyendo los marcadores por los datos reales de la controladora y del motor:
[tmc2208 stepper_x]
uart_pin: <pin_UART_de_la_placa>
run_current: <corriente_RMS_adecuada>
sense_resistor: 0.110
interpolate: True
stealthchop_threshold: 0
run_current se expresa en amperios RMS y no tiene un valor universal. Klipper utiliza 0,110 Ω como valor predeterminado para TMC2208, coincidente con esta V3.0; declararlo expresamente ayuda a documentar la configuración.
stealthchop_threshold: 0 mantiene SpreadCycle. Si se prioriza el silencio puede configurarse StealthChop permanente siguiendo la guía de Klipper, pero debe valorarse su efecto sobre el par y la precisión. Klipper recomienda normalmente no definir hold_current salvo que exista una necesidad justificada.
DUMP_TMC STEPPER=stepper_x permite revisar los registros. Si aparece un error de lectura UART, comprueba alimentación principal, pin UART, jumpers y orientación, y realiza un apagado completo antes de repetir la prueba.
No añadas diag_pin ni una configuración de homing sensorless: Klipper sólo contempla esa función con drivers dotados de StallGuard, y el TMC2208 no lo incorpora.
Uso con RepRapFirmware
La compatibilidad avanzada depende de la placa y del port concreto de RepRapFirmware. Como driver externo STEP/DIR/EN puede utilizarse cuando la controladora proporciona las señales adecuadas:
M569configura el sentido y, cuando sea necesario, la temporización de STEP/DIR.M350debe coincidir con los micropasos seleccionados físicamente si no existe control UART.M906sólo cambia la corriente cuando esa placa y versión pueden comunicarse con el driver; no modifica el potenciómetro de un módulo autónomo.- Algunos ports STM32 admiten
M569.9para declarar la resistencia de sensado y el límite del módulo, pero sólo debe utilizarse si la documentación de la placa lo indica expresamente.
No existe una receta UART universal para todas las placas Duet, SKR u otras electrónicas que ejecutan RepRapFirmware. Debe prevalecer la documentación de la controladora y de su compilación concreta.
Cuándo elegir un TMC2208 y cuándo pasar a TMC2209
El TMC2208 sigue siendo una buena solución para ejes de corriente moderada cuando se busca un movimiento silencioso, se dispone de una placa compatible y no se necesita homing sin finales de carrera. Puede ser especialmente interesante como sustitución de otro TMC2208 o para conservar una configuración UART ya probada.
Para un diseño nuevo que necesite StallGuard, sensorless homing o mayor margen de corriente, suele ser preferible el BIGTREETECH TMC2209 UART de generación más reciente. No recomendamos instalar un TMC2208 como rebaja de prestaciones en máquinas exigentes diseñadas alrededor de TMC2209.
Contenido
- 1 × driver BIGTREETECH TMC2208 V3.0 UART.
- 1 × disipador azul extra largo.
El BIGTREETECH TMC2208 V3.0 UART permite obtener movimientos suaves y silenciosos sin renunciar al ajuste por firmware. Para conseguir un funcionamiento fiable, comprueba la revisión de la placa, la orientación, los jumpers UART, la corriente del motor y la refrigeración antes de alimentar el conjunto.