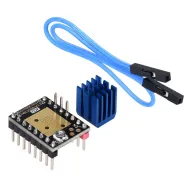


- Stock: 190
- Modelo: TMC2209-Bigtreetech

Modelo:

TMC2130 SPI

TMC2130 STEP/DIR

TMC2208 UART

TMC2209 - UART

TMC2225 UART

TMC2226 UART - STEP/DIR

TMC2240 SPI

TMC5160 pro SPI
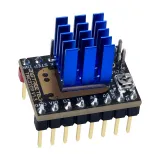
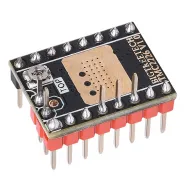
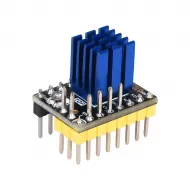
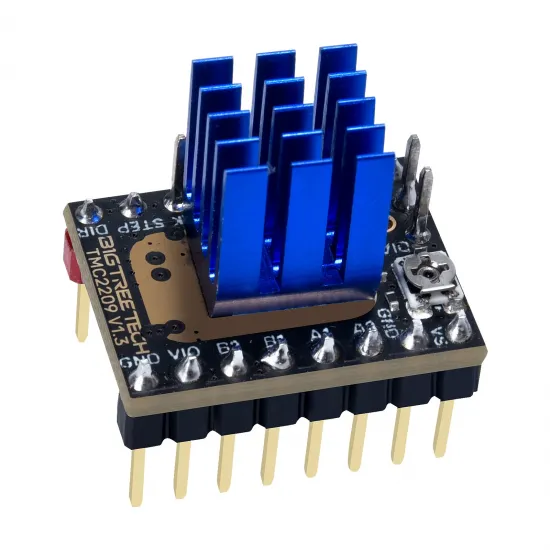
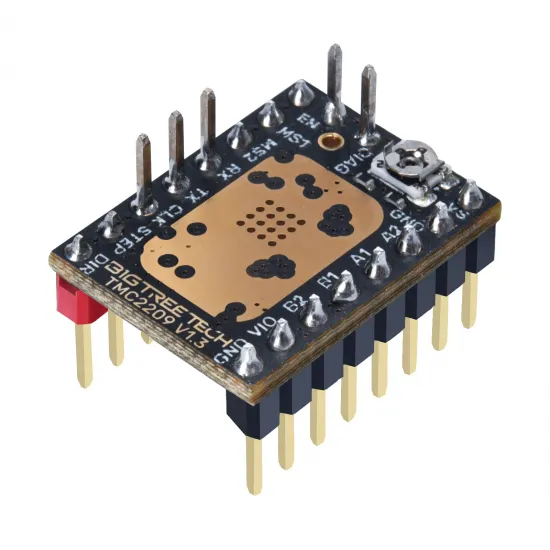
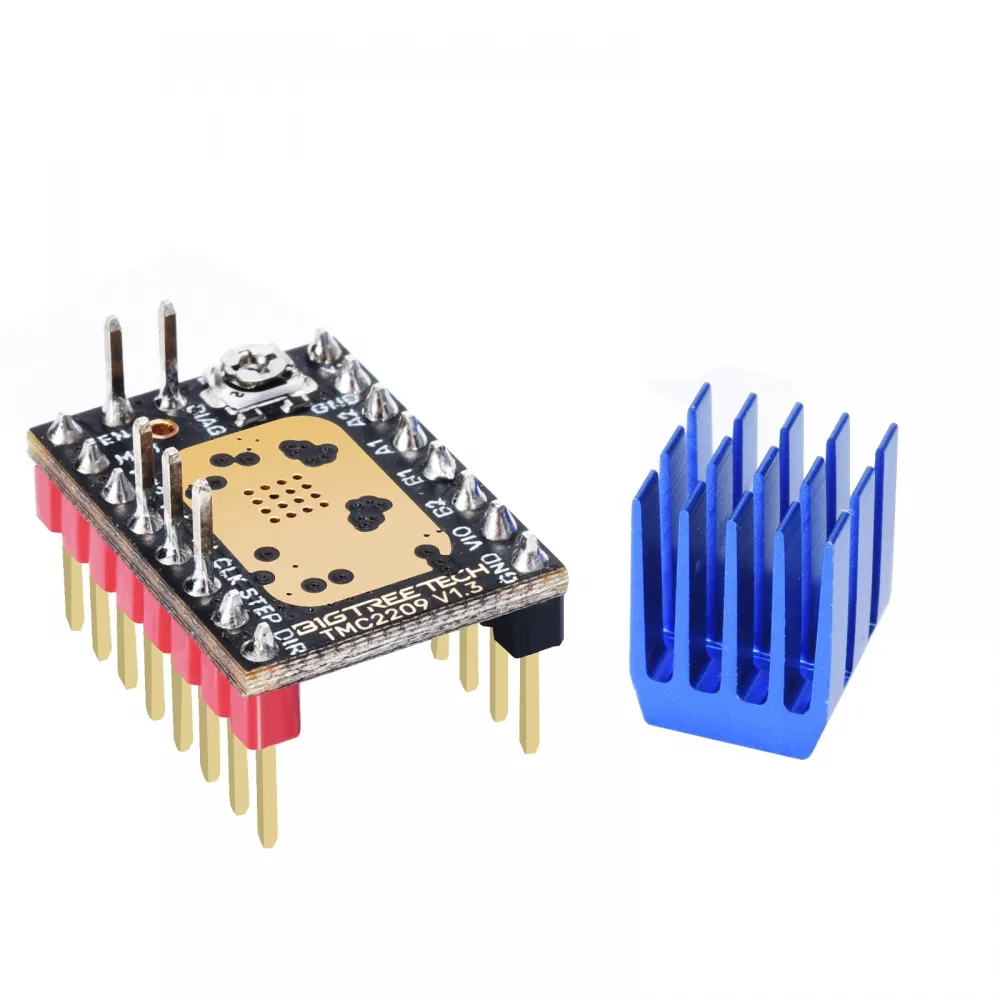
El BIGTREETECH TMC2209 V1.3 es un driver StepStick para motores paso a paso bipolares de dos fases, pensado para obtener movimiento silencioso, control preciso y configuración avanzada en impresoras 3D, máquinas CNC ligeras, robots y proyectos de automatización. Puede trabajar mediante las señales STEP/DIR habituales o comunicarse por UART para ajustar la corriente, los micropasos y el modo de funcionamiento desde el firmware.
Esta ficha corresponde a la revisión V1.3 y el contenido incluye un driver y un disipador azul. Incorpora StealthChop2, SpreadCycle, MicroPlyer, CoolStep y StallGuard4. Estas funciones no se activan todas automáticamente: dependen de la placa, sus jumpers, el cableado UART/DIAG y una configuración adecuada.
Funciones principales
- StealthChop2: funcionamiento especialmente silencioso cuando la velocidad y la carga son apropiadas.
- SpreadCycle: modo orientado a una respuesta dinámica y un control de corriente preciso cuando se priorizan par y estabilidad.
- MicroPlyer: interpolación interna hasta 256 micropasos para suavizar el movimiento sin exigir esa frecuencia de pasos al microcontrolador.
- StallGuard4: detección de carga o bloqueo, utilizable para homing sin final de carrera cuando la instalación es compatible y se calibra en la máquina real.
- CoolStep: adaptación dinámica de corriente disponible mediante configuraciones UART compatibles.
- UART: configuración de corriente RMS, micropasos, modos y diagnósticos desde el firmware.
Especificaciones técnicas
| Característica | Valor |
|---|---|
| Fabricante y revisión | BIGTREETECH TMC2209 V1.3 |
| Circuito integrado | Trinamic / Analog Devices TMC2209 |
| Motores | Motores paso a paso bipolares de dos fases |
| Alimentación de motor | 12–28 V DC según el manual específico V1.3; adecuado para sistemas habituales de 12 y 24 V |
| Corriente del módulo | Hasta 2 A de pico según el manual V1.3; capacidad real condicionada por refrigeración y temperatura |
| Refrigeración | BIGTREETECH exige refrigeración activa por encima de 1,2 A |
| Resistencias de sensado | 0,11 Ω |
| Interfaces | STEP, DIR, EN y UART de un hilo |
| Micropasos | Selección autónoma hasta 1/16 y configuración/interpolación hasta 1/256 |
| Modos | StealthChop2 y SpreadCycle |
| Detección | StallGuard4 con salida DIAG; uso condicionado a placa, cableado, firmware y calibración |
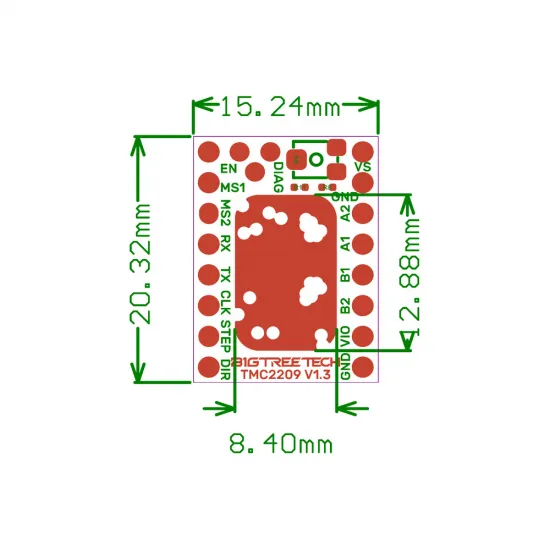
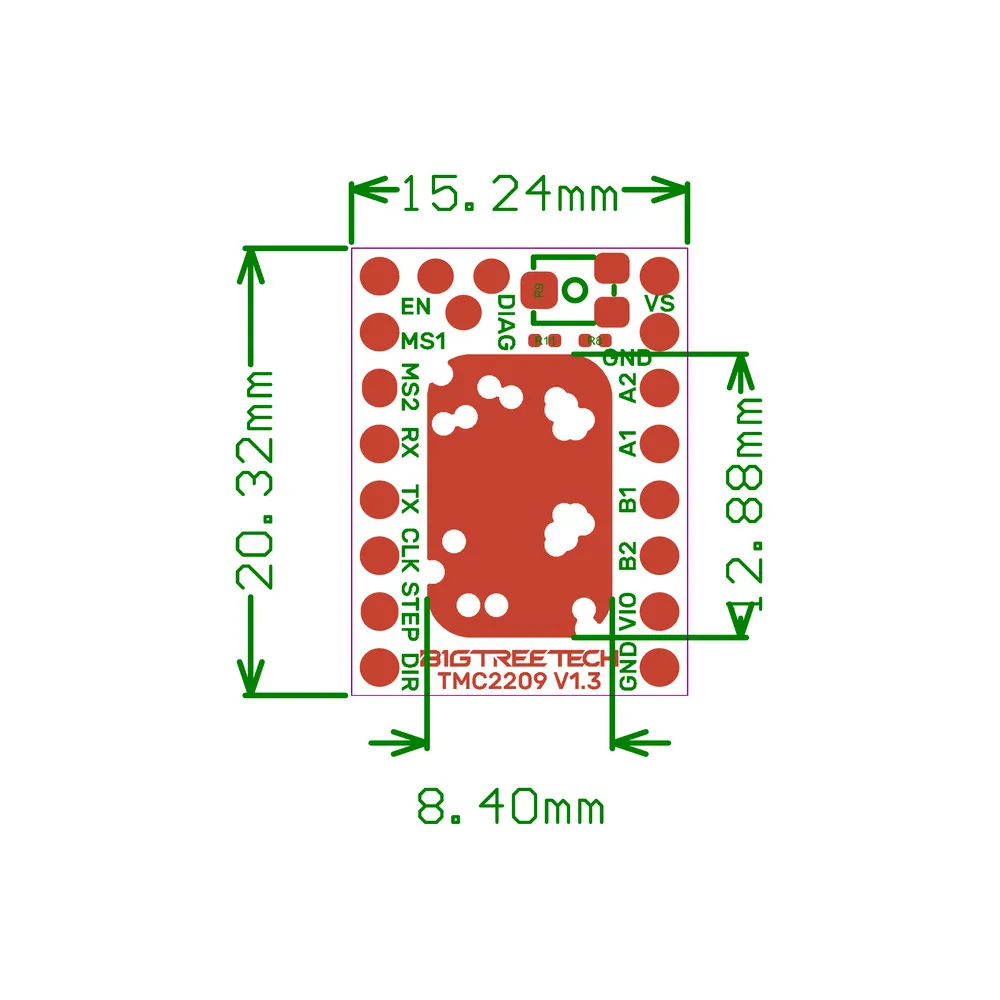
| Dimensiones de PCB | 20,32 × 15,24 mm |
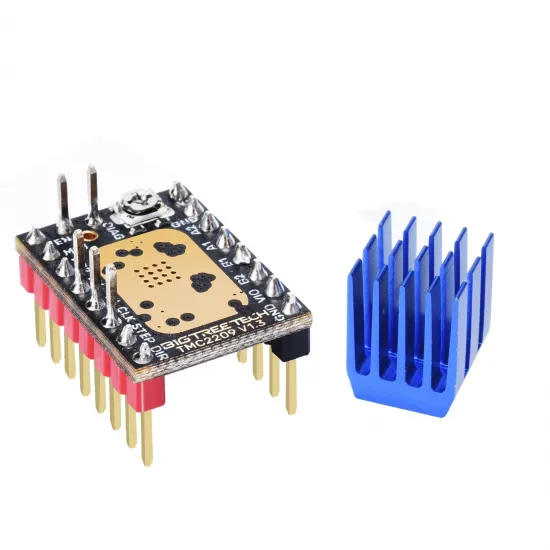
| Contenido | 1 driver BIGTREETECH TMC2209 V1.3 y 1 disipador azul |
Compatibilidad: debe comprobarse la placa concreta
Puede utilizarse de forma condicionada en controladoras con zócalos StepStick reemplazables que admitan el pinout, la orientación y las tensiones del TMC2209. Para aprovechar UART también deben coincidir los jumpers, el pin serie y la dirección configurada. El sensorless homing requiere además que DIAG llegue al final de carrera apropiado.
La BIGTREETECH SKR 3 es un ejemplo documentado oficialmente para esta V1.3, pero debe seguirse su propio esquema de jumpers y orientación. Otras SKR, MKS, FYSETC y controladoras con zócalos similares pueden necesitar una configuración diferente; que el driver encaje físicamente no demuestra compatibilidad eléctrica.
No es un recambio directo para placas con drivers soldados, conectores propietarios o una asignación diferente. Tampoco puede garantizarse la compatibilidad sólo por el nombre de la impresora: una Creality Ender, Prusa, Voron u otra máquina puede llevar distintas electrónicas y revisiones.
Para motores NEMA 17, como nuestro motor paso a paso NEMA 17 de 1,7 A, la corriente del driver debe calcularse para el motor y la mecánica reales. No debe copiarse el valor de otra impresora porque pueden cambiar la transmisión, aceleración, masa móvil, ventilación y corriente nominal.
STEP/DIR autónomo o control mediante UART
Modo STEP/DIR autónomo
La placa controla EN, STEP y DIR sin acceder a los registros del TMC2209. Los micropasos se seleccionan mediante MS1/MS2 y la corriente depende del ajuste físico de VREF. Es útil para una controladora sin UART, pero no ofrece ajuste de corriente por firmware, lectura completa de diagnósticos ni sensorless homing gestionado por el firmware.
Modo UART
La V1.3 viene preparada de fábrica para UART por el pin RX indicado en el manual. UART permite configurar corriente RMS, micropasos, interpolación, StealthChop2, SpreadCycle y distintos diagnósticos. Algunas placas pueden requerir otra asignación: BIGTREETECH contempla unir los pads R10 para llevar UART a dos posiciones, pero esta modificación sólo debe hacerse cuando el manual de la controladora concreta la exija.
Micropasos en modo autónomo
| MS1 | MS2 | Micropasos de entrada | Interpolación |
|---|---|---|---|
| GND | GND | 1/8 | Hasta 1/256 |
| VIO | GND | 1/2 | Hasta 1/256 |
| GND | VIO | 1/4 | Hasta 1/256 |
| VIO | VIO | 1/16 | Hasta 1/256 |
En UART pueden seleccionarse otros valores y utilizar MS1/MS2 para direccionamiento cuando la placa comparte una línea serie entre varios drivers. El patrón de jumpers bajo el zócalo es específico de cada controladora.
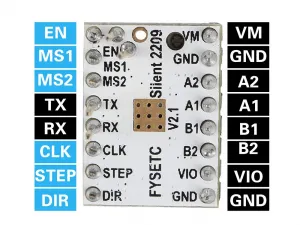
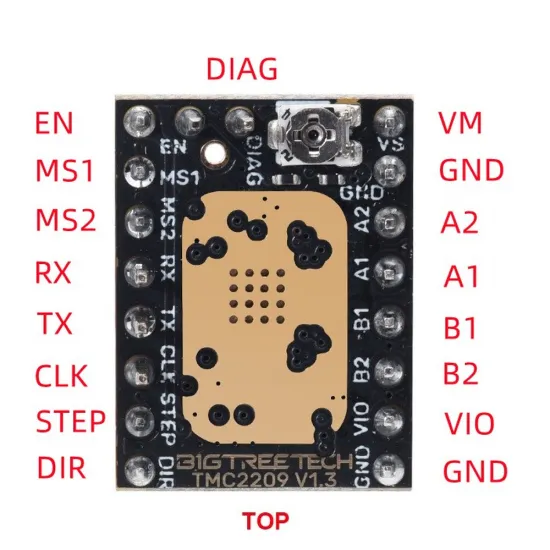
Pinout y orientación de la V1.3
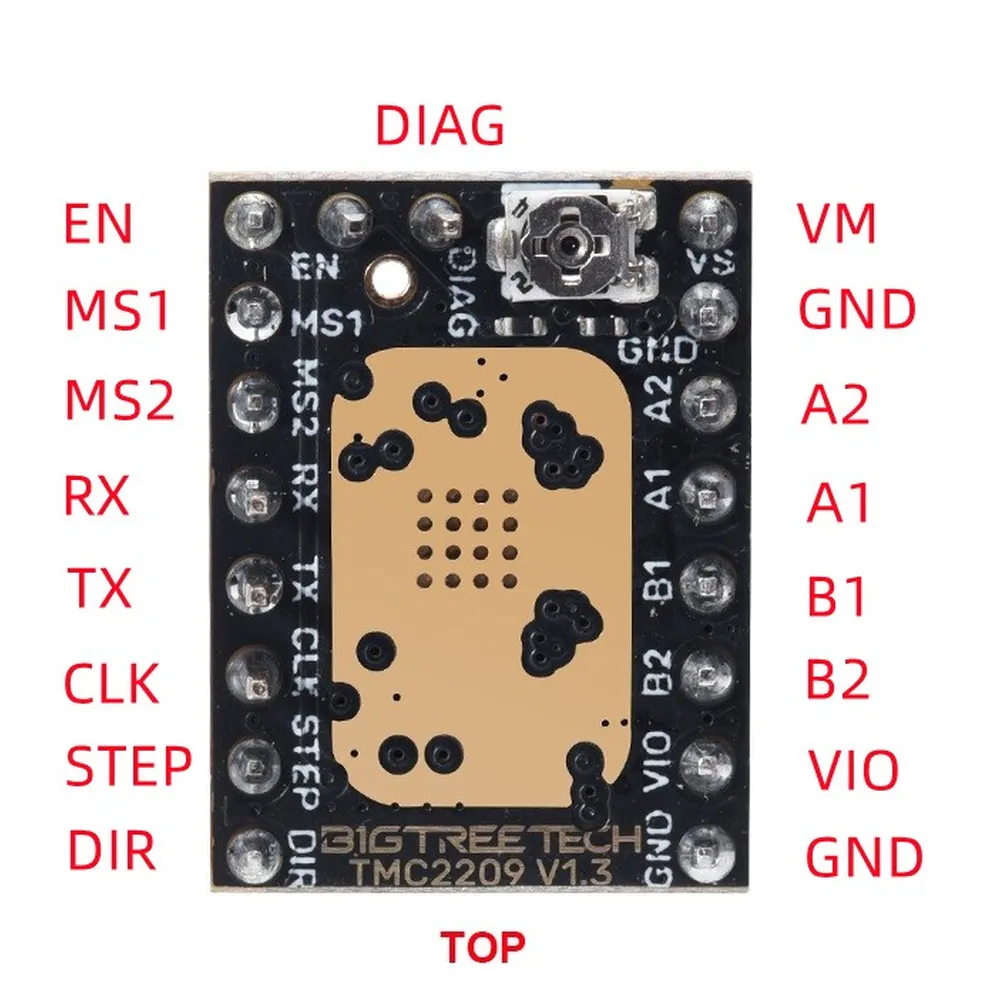
| Grupo | Pines | Función |
|---|---|---|
| Control | EN, STEP, DIR | Habilitación, pulso de paso y dirección |
| Configuración | MS1, MS2, CLK | Micropasos/dirección UART y reloj externo opcional |
| Comunicación | RX, TX | UART de un hilo; asignación condicionada por R10 y la placa |
| Motor | A1, A2, B1, B2 | Salidas para las dos bobinas del motor |
| Alimentación | VM/VS, VIO y GND | Potencia del motor, lógica y masa |
| Diagnóstico | DIAG | Salida de StallGuard para diagnóstico o final virtual cuando exista soporte |
Instalación segura
- Desconecta la fuente y también el cable USB.
- Consulta el pinout y el esquema de jumpers de la revisión exacta de la controladora.
- Comprueba la orientación mediante VM/GND y EN/DIR antes de insertar el módulo.
- Configura el zócalo para UART o modo autónomo siguiendo el manual de esa placa.
- Coloca el disipador sobre la zona térmica indicada, sin tocar el potenciómetro ni producir cortocircuitos.
- Conecta las dos bobinas del motor según el pinout de la controladora.
- Configura una corriente inicial conservadora y prueba movimientos cortos y lentos.
- Comprueba comunicación, temperatura, ruido, par y pérdida de pasos antes de aumentar velocidad o aceleración.
Nunca conectes o desconectes el motor, insertes o retires el driver ni cambies jumpers con la electrónica alimentada.
Ajuste de corriente y refrigeración
Una corriente insuficiente puede causar pérdida de pasos; una corriente excesiva aumenta la temperatura del motor y del driver y puede activar la protección térmica. En UART conviene configurar la corriente RMS desde el firmware y comprobarla bajo la carga real. En autónomo debe seguirse el procedimiento de VREF aplicable a esta revisión; no debe utilizarse una fórmula perteneciente a otro módulo.
El disipador incluido mejora la transferencia de calor, pero no sustituye el flujo de aire. BIGTREETECH exige refrigeración activa por encima de 1,2 A, y puede ser necesaria antes dentro de una caja cerrada, con alta temperatura ambiente o junto a otros drivers calientes.
Configuración en Marlin
Para utilizar UART, declara el driver del eje como TMC2209. Por ejemplo:
#define X_DRIVER_TYPE TMC2209Cuando se utiliza únicamente como STEP/DIR autónomo puede corresponder TMC2209_STANDALONE. En Configuration_adv.h deben revisarse para cada eje la corriente RMS, los micropasos, la interpolación y la resistencia de sensado de 0,11 Ω. Los pines serie deben proceder del archivo de pines y del manual de la placa real.
M122: comprueba comunicación y muestra el estado del driver.M906: consulta o ajusta la corriente en mA cuando UART funciona.M913: ajusta el umbral híbrido cuandoHYBRID_THRESHOLDestá habilitado.M914: ajusta la sensibilidad cuandoSENSORLESS_HOMINGestá habilitado.
StealthChop, SpreadCycle, el umbral híbrido y sensorless homing son funciones separadas. Seleccionar TMC2209 no las calibra automáticamente. Para sensorless debe conectarse DIAG al endstop correcto, configurar su lógica y ajustar sensibilidad y velocidad sobre la máquina real.
Configuración en Klipper
Una sección base tiene esta estructura, sustituyendo los marcadores por los pines y la corriente reales:
[tmc2209 stepper_x]
uart_pin: <pin_UART_de_la_placa>
run_current: <corriente_RMS_adecuada>
sense_resistor: 0.110
interpolate: True
stealthchop_threshold: 0
run_current se expresa en amperios RMS y no tiene un valor universal. stealthchop_threshold: 0 mantiene SpreadCycle; un umbral muy alto puede utilizarse para StealthChop permanente después de valorar silencio, par y precisión. Klipper recomienda normalmente no declarar hold_current salvo que exista una necesidad justificada.
uart_address admite valores de 0 a 3 cuando varios TMC2209 comparten una línea UART, siempre que la placa permita seleccionar las direcciones. DUMP_TMC STEPPER=stepper_x ayuda a comprobar comunicación y registros.
Sensorless homing en Klipper
[tmc2209 stepper_x]
diag_pin: ^<pin_DIAG_de_la_placa>
driver_SGTHRS: <valor_calibrado_0_a_255>

[stepper_x]
endstop_pin: tmc2209_stepper_x:virtual_endstop
homing_retract_dist: 0
En TMC2209, 255 es la sensibilidad máxima y 0 la mínima. El valor correcto depende de corriente, velocidad de homing, masa móvil, temperatura y fricción. Debe calibrarse con cuidado y dejando que el carro se aparte del tope antes de repetir el homing. No recomendamos copiar una sensibilidad de otra impresora.
Uso con RepRapFirmware
La compatibilidad avanzada depende de la placa y del port concreto de RepRapFirmware. Como driver externo STEP/DIR/EN puede utilizarse cuando la controladora proporciona señales compatibles:
M569configura el sentido y, cuando proceda, la temporización del driver externo.M350debe coincidir con los micropasos seleccionados físicamente si no existe control UART.M906sólo cambia la corriente cuando esa electrónica y versión pueden comunicarse con el driver; no controla por sí solo el potenciómetro de un módulo autónomo.M915se utiliza para detección de bloqueo en implementaciones compatibles, pero requiere un driver soportado, DIAG/endstop correcto y una secuencia de homing calibrada.
Algunas placas con RepRapFirmware incorporan TMC2209 directamente, pero eso no demuestra que cualquier zócalo externo admita UART. Debe prevalecer la documentación de la controladora y de su versión de firmware.
Sensorless homing: útil, pero condicionado
StallGuard4 puede convertir la detección de carga en un final virtual, reduciendo el número de interruptores mecánicos. Sin embargo, no es una función plug-and-play: requiere UART, DIAG correctamente encaminado, velocidad de homing adecuada y calibración de sensibilidad. La fricción, tensión de correas, temperatura, corriente y masa móvil pueden alterar el disparo.
Debe utilizarse con especial prudencia en Z y en mecanismos donde una detección tardía o falsa pueda dañar la máquina. Para instalaciones críticas puede ser preferible conservar un final de carrera físico independiente.
Contenido
- 1 × driver BIGTREETECH TMC2209 V1.3.
- 1 × disipador azul.
El BIGTREETECH TMC2209 V1.3 ofrece movimiento silencioso, configuración UART y StallGuard4 en un formato StepStick compacto. Para obtener un resultado fiable deben comprobarse siempre la revisión de la placa, la orientación, los jumpers, la corriente del motor, la refrigeración y la configuración del firmware antes de alimentar el conjunto.