Menu
Tu Carro

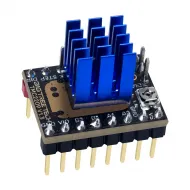
Driver Mellow FLY TMC2209 StepStick UART con disipador

Driver Mellow FLY TMC2209 StepStick UART con disipador
Nuevo
Driver Mellow FLY TMC2209 StepStick UART con disipador
3.99€
Sin Iva: 3.30€
  • Stock: 30
  • Modelo: MELLOW-TMC2209
Envío rápido desde España
Entrega desde 24 h y envío gratuito disponibles para España peninsular.
Stock real
Enviamos rápidamente desde España, con factura e IVA desglosado.
Pago seguro y flexible
Tarjeta, PayPal y transferencia bancaria.
Soporte técnico experto
Más de 10 años ayudándote con componentes y compatibilidades.

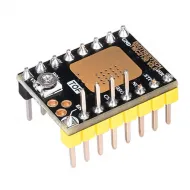
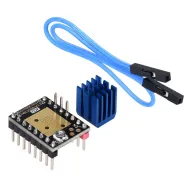
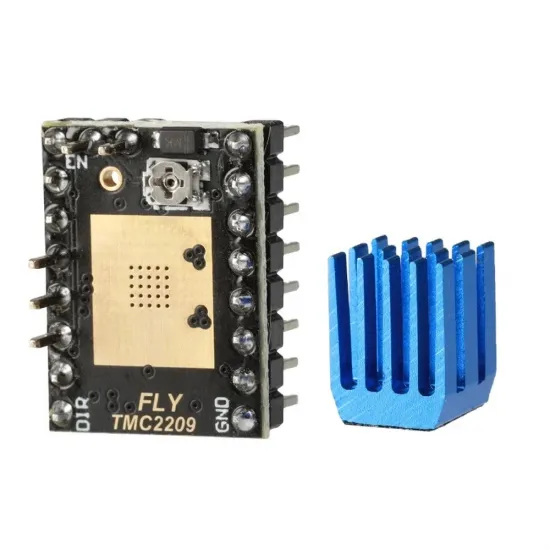
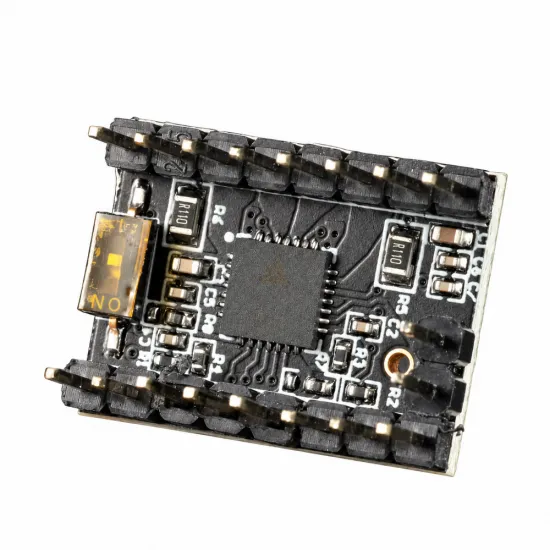
El Mellow FLY TMC2209 es un driver para motores paso a paso bipolares en formato StepStick, con control STEP/DIR y configuración por UART. Combina las funciones del TMC2209 con una placa que incorpora una superficie ampliada para el disipador y un pequeño interruptor inferior para la señal DIAG. Incluye disipador azul.

Una opción para montar o renovar la electrónica de una impresora 3D con drivers extraíbles: permite elegir entre el funcionamiento silencioso de StealthChop2 y el control dinámico de SpreadCycle, ajustar la corriente desde un firmware compatible y utilizar detección de bloqueo cuando la placa y la configuración lo permitan.

Qué distingue al FLY TMC2209

  • Zona ampliada para disipación: la superficie metálica de contacto y las vías visibles en la PCB facilitan la evacuación del calor hacia el disipador. Debe acompañarse de una ventilación adecuada de la electrónica.
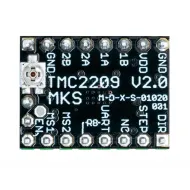
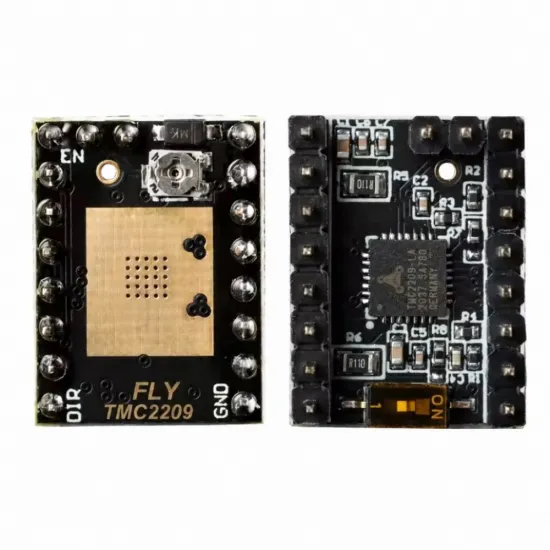
  • Interruptor DIAG inferior: permite habilitar o aislar la señal utilizada para homing sin finales de carrera, según la conexión de la placa base. Es importante comprobarla también cuando utilizas finales físicos.
  • Ajuste por UART: con la conexión correcta puedes configurar corriente, modos de funcionamiento y diagnóstico sin depender únicamente del potenciómetro.
  • Disipador incluido: no es necesario comprar por separado el disipador de esta unidad; su montaje no sustituye el flujo de aire ni el ajuste correcto de corriente.

Datos técnicos

Marca y modeloMellow FLY TMC2209, versión con interruptor DIAG inferior
MotorPaso a paso bipolar de dos fases, dentro de los límites de corriente del conjunto
Alimentación de aplicación12 o 24 V CC, conforme a la documentación de uso Mellow
ControlSTEP/DIR para movimiento; UART para configuración y lectura de registros
TecnologíasStealthChop2, SpreadCycle, MicroPlyer y StallGuard4
Corriente anunciada del TMC2209Hasta 2 A RMS / aproximadamente 2,8 A de pico, con condiciones térmicas adecuadas; no es un ajuste continuo garantizado para cualquier montaje
Resistencias de medida0,110 Ω; emplear este valor en la configuración del driver
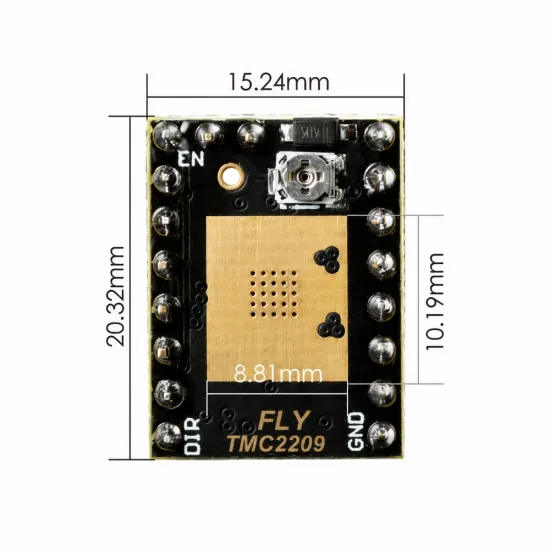
Dimensiones nominales de PCB20,32 × 15,24 mm; no incluyen el volumen de patillas y disipador
Zona de contacto del disipador8,81 × 10,19 mm nominales, según el plano del fabricante
ContenidoUn driver y un disipador azul

Compatibilidad: comprobar el zócalo y la conexión UART

El formato StepStick no garantiza por sí solo que todos los pines coincidan. Antes de montarlo, comprueba VM, GND, alimentación lógica, salidas del motor, STEP, DIR, UART y DIAG en los esquemas de ambos dispositivos. La orientación se identifica por los pines, no por el color del módulo o la posición del potenciómetro.

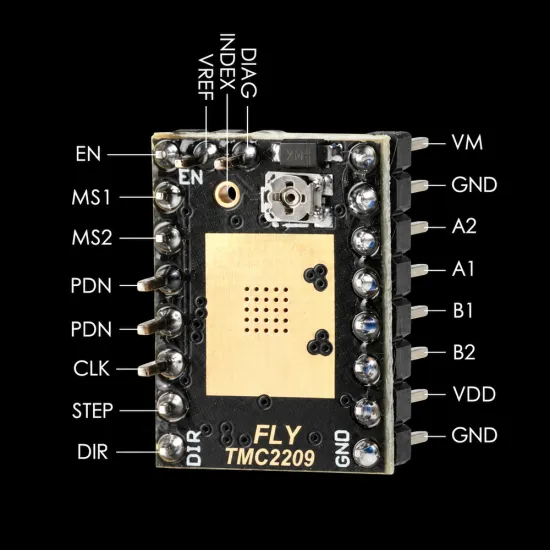
El pinout documentado, visto por la cara de la zona del disipador con EN arriba y DIR abajo, es:

Posición de arriba abajoFila de controlFila de potencia
1ENVM
2MS1GND
3MS2A2
4PDN/UART: selección de fábricaA1
5PDN/UART: posición alternativa seleccionableB1
6CLKB2
7STEPVDD
8DIRGND

VM corresponde a alimentación de motor y VDD a alimentación lógica: no son intercambiables. A1/A2 y B1/B2 corresponden a las dos fases del motor. El plano también identifica DIAG, INDEX y VREF; consulta sus posiciones en el esquema específico antes de realizar conexiones auxiliares.

En el FLY TMC2209 clásico, Mellow documenta la posición UART de fábrica en el cuarto pin de la fila de control, contando desde EN hacia DIR con la cara de la zona del disipador como referencia. Algunas placas u otros drivers utilizan la quinta posición. El módulo dispone de una selección de hardware para esa adaptación: no basta cambiar el nombre del pin en firmware si la conexión física no coincide. No se deben unir ambas posiciones indiscriminadamente.

En una placa como la BIGTREETECH Octopus Pro V1.1 H723, hay que revisar además el circuito UART del zócalo y los jumpers antes de instalarlo; no se presenta como un reemplazo directo sin comprobación. Si empleas una alimentación de motores independiente, mantén este driver en una línea de 12 o 24 V: no utilizarlo con 36 o 48 V.

Puede formar parte de una Voron 2.4, Trident, una impresora derivada de Prusa i3 o una Ender 3 con electrónica modificada y drivers extraíbles, pero la compatibilidad depende de la placa instalada, no del nombre de la impresora. No sustituye directamente los drivers soldados de una placa de fábrica.

Corriente y refrigeración

No introduzcas 2,8 A como corriente RMS en el firmware. La corriente debe ajustarse al motor, a la carga del eje y a la refrigeración. Comprueba si la especificación del motor expresa corriente RMS o de pico antes de trasladarla al ajuste del driver.

Instala el disipador sobre la zona prevista con una interfaz térmica adecuada, evitando que toque patillas o componentes. Mantén aire en circulación sobre los drivers y deja espacio para el disipador. Si se producen avisos de temperatura, desconexiones térmicas o pérdida de pasos, revisa la ventilación, corriente y mecánica; aumentar corriente sin comprobar el conjunto puede empeorar el problema.

Las protecciones y el diagnóstico del chip ayudan a identificar incidencias, pero no sustituyen una instalación correcta ni garantizan protección frente a cualquier error de cableado.

Configuración en Klipper

Una vez verificados UART, jumpers y alimentación, añade o modifica la sección correspondiente al eje. Este ejemplo utiliza 0,80 A RMS y 16 micropasos como valores ilustrativos, únicamente para un motor y montaje que los admitan. Sustituye el marcador por el pin UART real de tu placa; no dupliques secciones ya existentes.

# En la sección existente [stepper_x]:
microsteps: 16

[tmc2209 stepper_x]
uart_pin: <PIN_UART_REAL>
run_current: 0.800
sense_resistor: 0.110
interpolate: False
stealthchop_threshold: 0

stealthchop_threshold: 0 mantiene SpreadCycle. Para priorizar el silencio, Klipper documenta stealthchop_threshold: 999999 para mantener StealthChop, siempre que el eje funcione correctamente en ese modo. No se promete el mismo par o comportamiento a todas las velocidades. interpolate: False es la referencia de Mellow y evita la interpolación interna; puedes revisar esa decisión según tu aplicación.

En instalaciones que comparten UART entre varios drivers, revisa también la dirección uart_address y su selección física. No añadas una dirección arbitraria a un circuito que no la utiliza.

Después de reiniciar, comprueba la comunicación:

DUMP_TMC STEPPER=stepper_x

Un error de lectura UART requiere revisar alimentación del driver, pin, jumpers, posición PDN y cableado. Que el motor se mueva con STEP/DIR no demuestra que UART funcione. No se recomienda añadir un hold_current genérico: la reducción de corriente puede provocar pequeños movimientos en ciertos ejes.

Configuración en Marlin

Para control UART, selecciona TMC2209 como tipo de driver del eje en Configuration.h. En Configuration_adv.h, ajusta corriente RMS en mA, resistencia de medida y micropasos. Ejemplo para X, con las mismas condiciones del ejemplo anterior:

// Configuration.h
#define X_DRIVER_TYPE TMC2209

// Configuration_adv.h
#define X_CURRENT 800
#define X_RSENSE 0.11
#define X_MICROSTEPS 16

Los pines y la conexión UART deben corresponder a la definición de tu placa y su revisión. No copies la configuración de otra placa porque utilice el mismo chip. Compila y carga Marlin después de adaptar las opciones.

M122 permite comprobar la comunicación y M906 X800 ajustar X a 800 mA RMS en una configuración que admita ese valor. En Marlin 2.x, TMC_DEBUG amplía el informe de diagnóstico; no debe tratarse como requisito universal para la comprobación básica. Para conservar cambios admitidos por EEPROM, M500 requiere que esa función esté habilitada.

Si utilizas el módulo sin UART, elige la configuración TMC2209_STANDALONE apropiada y ajusta el hardware conforme a su documentación. En ese modo no dispones del control de corriente ni de los registros UART desde el firmware.

Homing sin finales de carrera: función opcional

StallGuard4 permite detectar el bloqueo del motor y utilizar DIAG para homing sin interruptor físico, pero requiere UART operativo, conexión DIAG correcta y ajuste para cada eje. En esta versión, comprueba el interruptor inferior y la ruta del zócalo a la entrada de final de carrera. No conectes un final físico a la misma entrada cuando esté utilizada por DIAG.

En Klipper se utiliza endstop_pin: tmc2209_stepper_x:virtual_endstop, el pin DIAG real y un driver_SGTHRS calibrado entre 0 y 255, con 255 como máxima sensibilidad. Se configura homing_retract_dist: 0 para evitar la segunda aproximación. No copies un valor de sensibilidad o velocidad como si fuera válido para cualquier máquina.

La detección depende de velocidad, corriente, temperatura del motor y resistencia mecánica. Ajusta con cuidado un eje cada vez y con la parada de emergencia accesible. No es una sonda de cama ni una garantía de precisión para Z: no se recomienda hacer homing golpeando la boquilla contra la superficie de impresión.

Micropasos e interpolación: no son lo mismo

MicroPlyer puede interpolar internamente a 256 micropasos para suavizar el movimiento. Eso no convierte automáticamente 16 pulsos de entrada por paso completo en 256 pulsos de firmware ni obliga a multiplicar los pasos/mm. Si conservas los mismos micropasos de entrada, motor y transmisión, no cambies pasos/mm o rotation_distance solo por activar interpolación. Si modificas los micropasos de entrada en Marlin, revisa el ajuste de pasos/mm.

En Klipper, rotation_distance representa el recorrido mecánico por vuelta: si la transmisión permanece igual, no se modifica solo por cambiar microsteps.

Es para ti si…

  • Montas o renuevas una electrónica con drivers extraíbles y puedes comprobar su pinout.
  • Quieres ajustar corriente y diagnosticar el driver mediante UART.
  • Buscas elegir entre funcionamiento silencioso y control dinámico, con disipador incluido.

No es para ti si…

  • Necesitas un recambio directo para un driver soldado en la placa.
  • Utilizas una alimentación de motores de 36 o 48 V o necesitas corrientes superiores a las adecuadas para este conjunto.
  • Buscas homing sin ajustes o una sustitución automática de la sonda de nivelación.

Instalación y contenido

Incluye un driver Mellow FLY TMC2209 y un disipador azul. Motor, placa base y ventilador no incluidos. Desconecta alimentación principal y USB antes de insertar o retirar el módulo; comprueba la ausencia de alimentación residual. Nunca conectes ni desconectes el motor con el driver alimentado.

Más información en la guía oficial de drivers TMC de Klipper y la documentación de Trinamic en Marlin.

Escribe opinión

Nota: ¡No se permite HTML!
Malo Bueno
Captcha