

- Stock: 2
- Modelo: R4-Fysetc

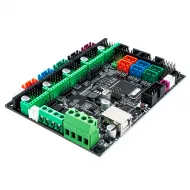
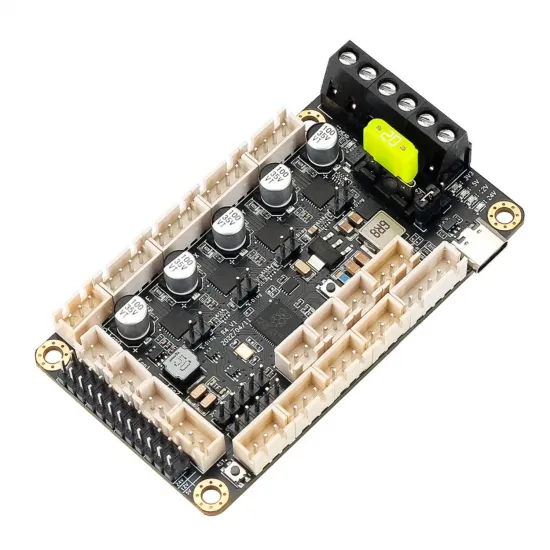
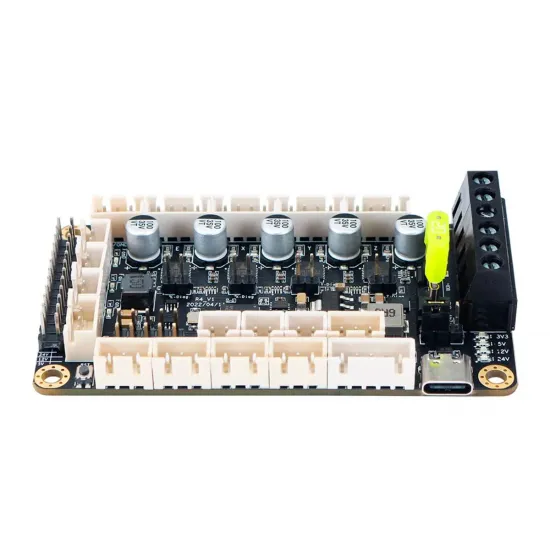
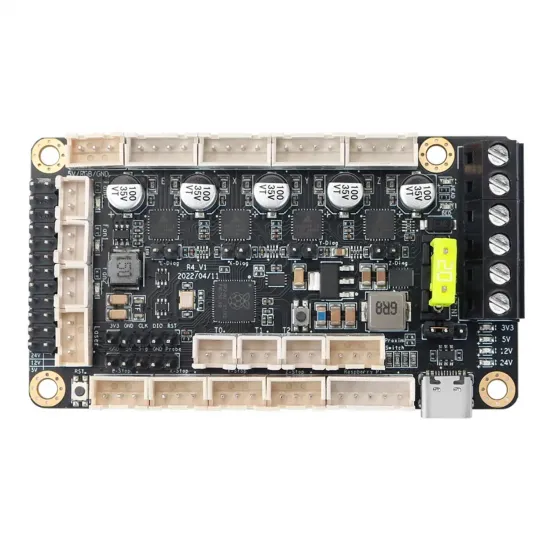
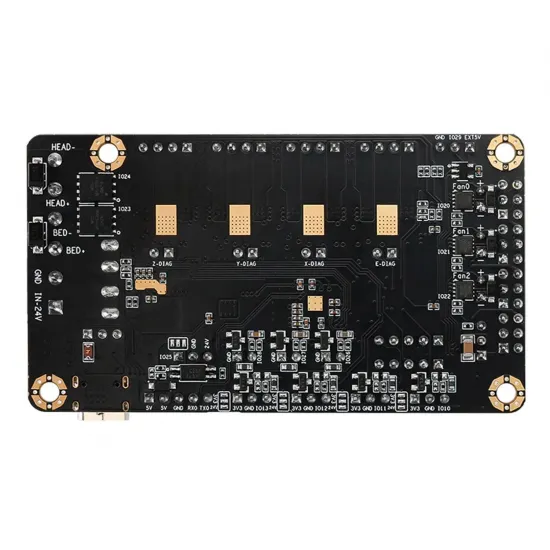
La FYSETC R4 es una placa de control compacta de 24 V desarrollada para impresoras 3D con Klipper y cuatro motores, con especial orientación a la familia Voron V0. Integra un microcontrolador RP2040, cuatro drivers TMC2209 conectados por UART, salidas para cama y hotend, tres ventiladores con tensión seleccionable, tres entradas de temperatura y conexiones para finales de carrera, sonda y RGB.
La unidad suministrada se identifica por la serigrafía R4_V1. Esta revisión y su pinout coinciden con los esquemas, el CAD y la documentación oficial de FYSETC para R4 V1.0.
Características principales
- Microcontrolador RP2040 de doble núcleo Arm Cortex-M0+ hasta 133 MHz.
- 264 kB de SRAM interna y memoria flash externa de 2 MB identificada en el esquema.
- Cuatro drivers TMC2209 integrados para X, Y, Z y extrusor.
- Control de los cuatro drivers mediante UART, con direcciones independientes.
- Conexión USB-C y actualización de firmware mediante archivo UF2.
- Salidas de potencia para cama caliente y cartucho calefactor de hotend.
- Tres salidas de ventilador con selección individual de 5, 12 o 24 V.
- Tres entradas analógicas para termistores.
- Entradas para cuatro finales de carrera y jumpers DIAG para homing sin sensor.
- Conexiones para sonda de proximidad, BLTouch compatible y RGB direccionable.
- Fusible principal reemplazable y PCB de solo 86 × 48 mm aproximadamente.
Especificaciones técnicas
| Característica | Valor |
|---|---|
| Marca y modelo | FYSETC R4 |
| Microcontrolador | Raspberry Pi RP2040, doble núcleo Cortex-M0+ hasta 133 MHz |
| Memoria | 264 kB SRAM interna y flash externa de 2 MB |
| Tensión de entrada | 24 V DC |
| Tensión lógica | 3,3 V |
| Drivers | 4 × TMC2209 integrados en UART, no extraíbles |
| Canales de motor | X, Y, Z y E |
| Calentadores | 1 salida BED y 1 salida HEAD, ambas para cargas de 24 V |
| Ventiladores | 3 salidas; 5/12/24 V seleccionables mediante jumpers |
| Temperatura | 3 entradas de termistor con pull-up de 4,7 kΩ |
| Comunicación con host | USB-C o UART |
| Firmware documentado | Klipper |
| Fusible principal | 20 A, reemplazable; protección conjunta de la placa |
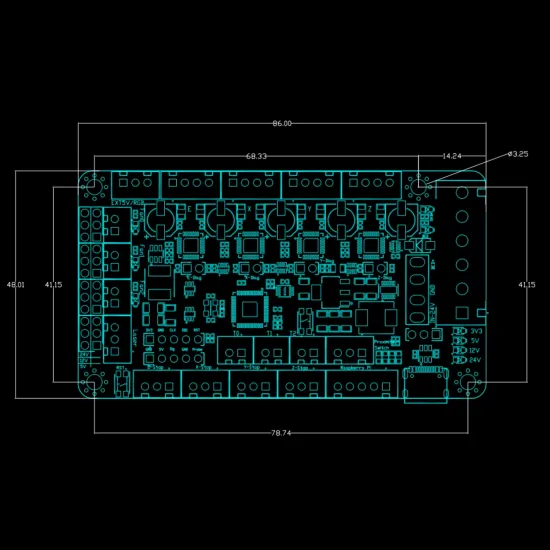
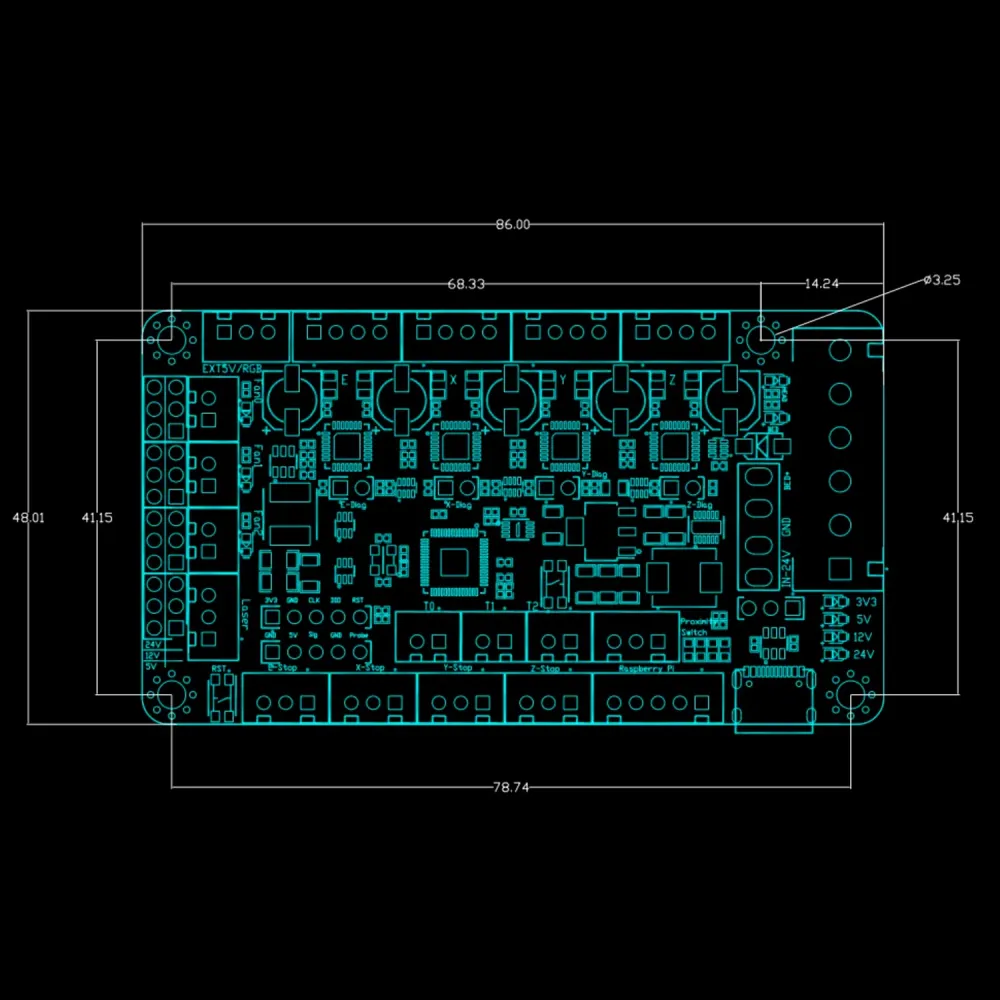
| Dimensiones | 86,00 × 48,01 mm |
| Montaje | 78,74 × 41,15 mm entre centros; taladros Ø3,25 mm |
| Contenido | 1 placa FYSETC R4 V1.0 |
El fusible de 20 A protege la alimentación conjunta: no representa la corriente continua admisible de cada salida. FYSETC no publica en este repositorio un límite térmico continuo independiente para BED, HEAD o cada ventilador. La carga, el cableado, los conectores, la refrigeración y la protección deben dimensionarse con margen.
Compatibilidad con Voron V0
La arquitectura de cuatro drivers encaja con una Voron V0 convencional: dos motores CoreXY, un motor Z y un extrusor. Puede emplearse en proyectos V0, V0.1 o V0.2/V0.2r1 cuando se adapten correctamente el soporte de electrónica, el cableado y la configuración de Klipper.
| Aplicación | Valoración | Qué comprobar |
|---|---|---|
| Voron V0 / V0.1 | Uso previsto, condicionado | Soporte, posición de conectores, mazo de 24 V y configuración correspondiente a la revisión de la máquina. |
| Voron V0.2 / V0.2r1 | Compatible como controladora de cuatro motores | No se considera reemplazo directo universal: revisar montaje, toolhead, finales de carrera, sonda, ventiladores y archivo de configuración actual. |
| Impresora compacta personalizada | Posible | 24 V, cuatro motores como máximo, Klipper, potencia de las cargas y disponibilidad de las entradas/salidas necesarias. |
| Máquina con doble Z independiente o más de cuatro motores | No directamente | La placa solo incorpora cuatro drivers y no admite añadir un módulo enchufable en lugar de los integrados. |
Compartir el nombre Voron V0 no garantiza que dos revisiones utilicen idénticos soportes, conectores o asignaciones. Conviene partir del manual y de una configuración Klipper actual de la versión concreta, usando la tabla de pines de esta ficha para adaptar la R4.
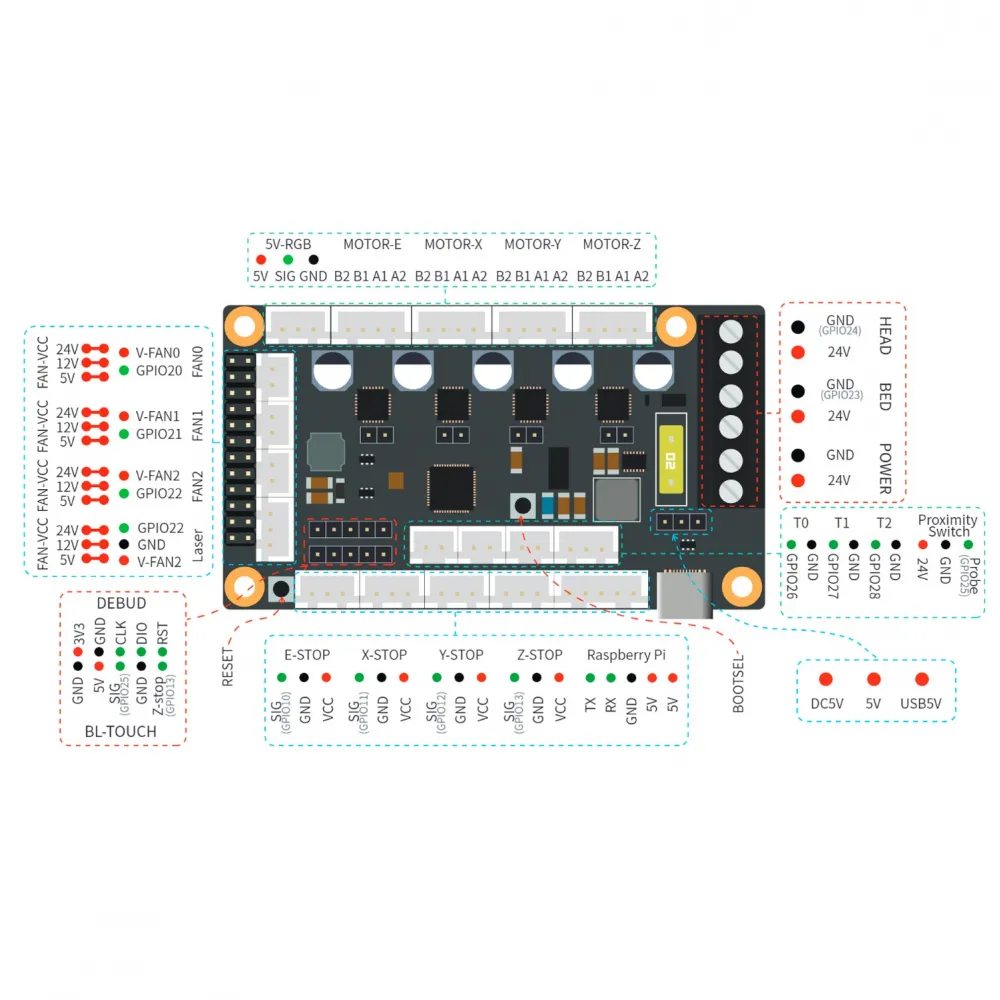
Pinout completo para Klipper
La siguiente tabla resume las señales de la revisión R4 V1.0. Los signos de inversión de dirección o activación deben definirse según el sentido real de cada motor y la lógica del periférico; el número de GPIO por sí solo no determina esos signos.
| Función | GPIO / dato | Observaciones |
|---|---|---|
| Motor X | STEP gpio3 · DIR gpio2 · EN gpio4 | TMC2209 UART dirección 1 |
| Motor Y | STEP gpio16 · DIR gpio15 · EN gpio14 | TMC2209 UART dirección 2 |
| Motor Z | STEP gpio19 · DIR gpio18 · EN gpio17 | TMC2209 UART dirección 3 |
| Extrusor E | STEP gpio6 · DIR gpio5 · EN gpio7 | TMC2209 UART dirección 0 |
| UART TMC2209 | RX gpio9 · TX gpio8 | Bus compartido; resistencias de sensado de 0,220 Ω |
| E / X / Y / Z STOP | gpio10 / gpio11 / gpio12 / gpio13 | Alimentación de sensor seleccionable; revisar jumpers |
| T0 / T1 / T2 | gpio26 / gpio27 / gpio28 | Entradas ADC; se pueden asignar a hotend, cama o cámara según cableado |
| HEAD / BED | gpio24 / gpio23 | Salidas de potencia de 24 V con positivo común |
| FAN0 / FAN1 / FAN2 | gpio20 / gpio21 / gpio22 | Elegir 5, 12 o 24 V antes de conectar |
| PROBE | gpio25 | Entrada de sonda; verificar el conector y tensión usados |
| BLTouch | Sensor gpio25 · control gpio13 | gpio13 se comparte con Z-STOP |
| RGB direccionable | gpio29 | Conector de 5 V, señal y GND |
| UART host | TX gpio0 · RX gpio1 | Disponible además de USB; comprobar alimentación del host por separado |
TMC2209 integrados y ajuste de corriente
Los TMC2209 permiten control UART, interpolación MicroPlyer, StealthChop2, SpreadCycle y diagnóstico StallGuard4. En esta placa están soldados: no son módulos intercambiables y su capacidad real depende de la refrigeración de la PCB y del armario electrónico.
En Klipper, los cuatro drivers comparten los pines UART y se distinguen por dirección:
[tmc2209 stepper_x]
uart_pin: gpio9
tx_pin: gpio8
uart_address: 1
sense_resistor: 0.220
# run_current: ajustar al motor y a la refrigeración reales

# Direcciones restantes: extrusor 0, Y 2, Z 3
run_current es corriente RMS y debe calcularse para el motor instalado, dejando margen térmico. No debe copiarse la corriente de otro montaje. La documentación actual de Klipper desaconseja normalmente reducirla mediante hold_current; si se utiliza, debe hacerse con conocimiento de sus efectos.
Finales de carrera, DIAG y sondas
Cada TMC2209 dispone de un jumper DIAG que puede llevar su diagnóstico a la entrada de final de carrera correspondiente para realizar homing sin sensor. Si se usa un microswitch convencional, el jumper DIAG debe quedar en la posición adecuada para no enfrentar dos señales.
Los conectores E/X/Y/Z-STOP permiten seleccionar alimentación de 3,3 o 24 V. Un final de carrera mecánico habitual no necesita 24 V: conecta únicamente los contactos requeridos por el esquema y comprueba la lógica con QUERY_ENDSTOPS antes de mover la máquina.
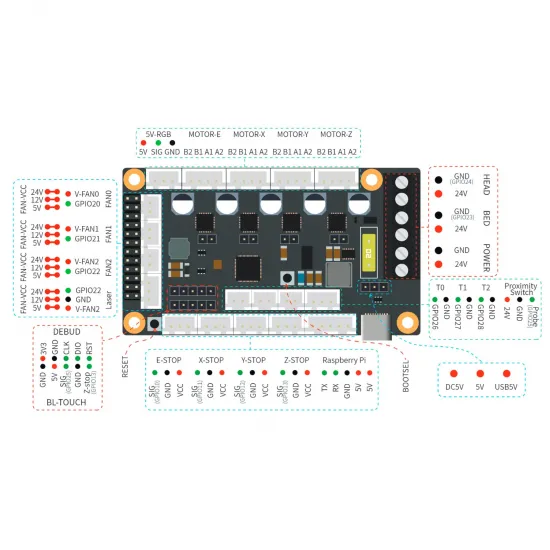
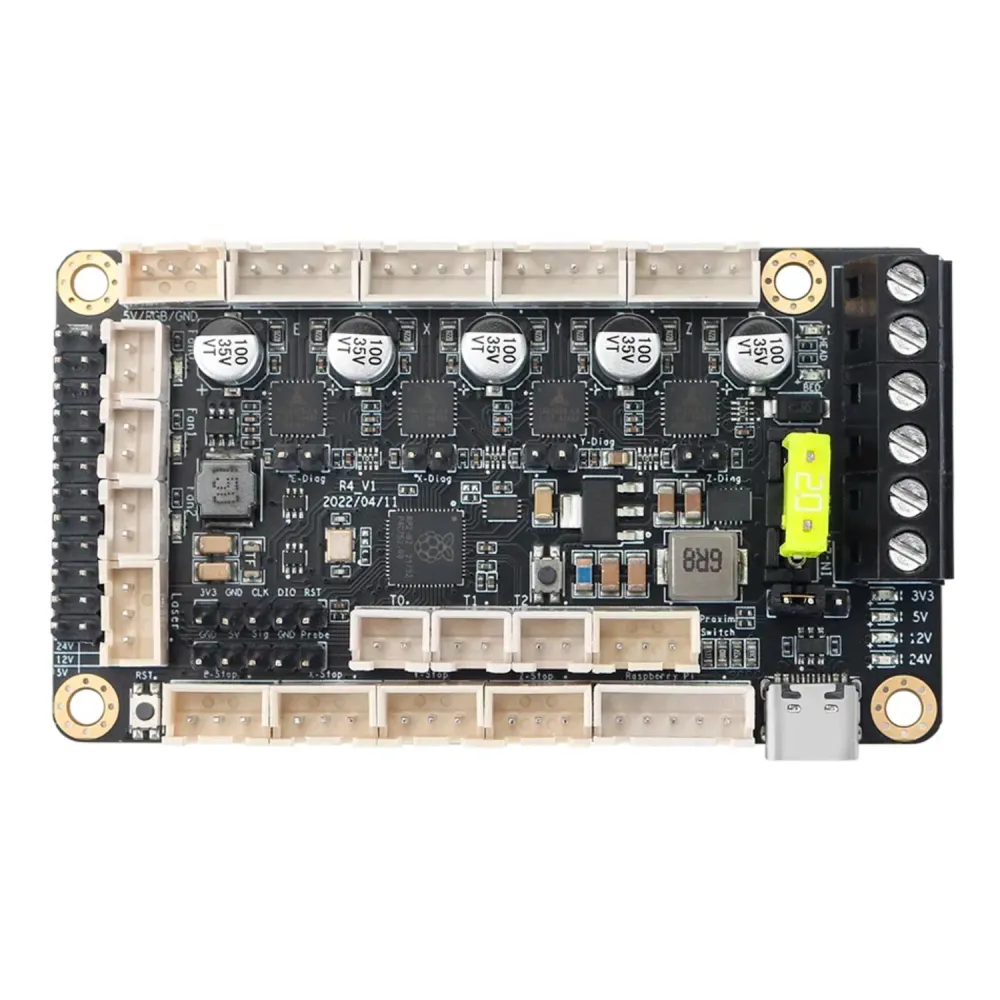
La placa también ofrece una entrada de proximidad y una cabecera para BLTouch. En la conexión BLTouch, gpio13 comparte función con Z-STOP y gpio25 se utiliza como señal de sonda. Sigue el pinout de la imagen, verifica la orientación del conector y no deduzcas la función por el color de los cables. Una sonda pasiva como el FYSETC PCB Klicky Probe puede conectarse a una entrada apropiada si se respetan su cableado, soporte y configuración; no es un accesorio universal listo para conectar.
Termistores: T0, T1 y T2
Los conectores físicos T0, T1 y T2 corresponden a gpio26, gpio27 y gpio28. No están ligados obligatoriamente a una función concreta. Por ejemplo, el archivo de FYSETC usa gpio28 para hotend, gpio26 para cama y gpio27 para cámara.
En cada sección de Klipper deben coincidir el pin físico, el modelo real del sensor y sus límites. Con la máquina fría, las temperaturas deben ser coherentes con el ambiente antes de habilitar cualquier calentador. Una lectura imposible, fija o invertida debe resolverse antes de continuar.
Ventiladores y selección de tensión
FAN0, FAN1 y FAN2 pueden configurarse físicamente para 5, 12 o 24 V mediante sus jumpers. Esta selección no se realiza en firmware.
- Desconecta la fuente y el USB.
- Comprueba la tensión nominal impresa en cada ventilador.
- Coloca el jumper de esa salida en 5 V, 12 V o 24 V.
- Verifica polaridad y conector antes de alimentar.
- Prueba cada salida a baja velocidad y confirma que gira de forma estable.
La salida marcada como láser comparte gpio22 con FAN2 y no constituye un canal adicional. No deben emplearse ambas funciones simultáneamente. Cualquier aplicación láser requiere cerramiento, interbloqueos, extracción y protección ocular adecuados, fuera del alcance de una instalación normal de impresora 3D.
Compilar Klipper para FYSETC R4
Desde una instalación actual de Klipper:
cd ~/klipper
make menuconfig
Selecciona las opciones documentadas por FYSETC:
Enable extra low-level configuration options: activado.Micro-controller Architecture:Raspberry Pi RP2040.Communication interface:USB.
Guarda la configuración y compila:
make clean
make
Cargar el firmware UF2
- Conecta la placa por USB-C siguiendo el procedimiento de alimentación previsto para la instalación.
- Mantén pulsado
BOOTSEL. - Pulsa y suelta
RESET; después sueltaBOOTSEL. - El host debe detectar una unidad llamada
RPI-RP2. - Copia
~/klipper/out/klipper.uf2a esa unidad. - Tras el reinicio, localiza el puerto persistente con
ls /dev/serial/by-id/.
[mcu]
serial: /dev/serial/by-id/usb-Klipper_rp2040_IDENTIFICADOR-DE-TU-PLACA-if00
restart_method: command
No copies el identificador USB de otra persona: cada unidad genera el suyo. Si no aparece, revisa el cable USB —muchos cables solo cargan—, el modo BOOTSEL, el firmware compilado y los registros del host.
Cómo utilizar el archivo de ejemplo de FYSETC
El printer.cfg oficial resulta útil como referencia de pines, pero no debe instalarse completo sin auditarlo. Contiene el identificador USB y valores de ejemplo para recorridos, home, motores, extrusor, termistores, PID, velocidades y temperaturas.
Parte de una configuración actual de tu revisión de Voron V0 y adapta exclusivamente lo necesario para la R4. Comprueba especialmente:
- cinemática, sentido de cada motor, microsteps y
rotation_distance; - relación del extrusor y diámetro efectivo de sus engranajes;
- corriente RMS de cada motor y refrigeración de los drivers;
- posición y lógica de cada final de carrera o DIAG;
- tipo y pin de cada sensor de temperatura;
- límites de movimiento y coordenadas de home;
- potencia máxima de calentadores y ventiladores;
- PID y protecciones térmicas de la máquina ya montada.
Puesta en marcha segura
- Realiza todo el cableado sin 24 V ni USB conectados.
- Confirma la serigrafía
R4_V1y compara cada conector con el pinout. - Coloca los selectores de tensión de ventiladores y sensores antes de conectar periféricos.
- Verifica continuidad, polaridad, apriete de bornes, sección de cable y fusible.
- Enciende primero sin cargas de potencia y comprueba comunicación con el MCU.
- Valida finales de carrera con
QUERY_ENDSTOPSsin mover los ejes. - Comprueba que los tres canales de temperatura leen valores físicos coherentes.
- Prueba motores individualmente a baja velocidad y corrige el sentido en configuración, nunca intercambiando cables con la placa alimentada.
- Prueba ventiladores y calentadores de uno en uno, observando tensión, corriente y temperatura de conectores.
- Completa las calibraciones de movimiento, extrusión, PID y límites antes de imprimir sin supervisión.
Dimensiones y montaje
La placa mide 86,00 × 48,01 mm. Los cuatro centros de montaje forman un rectángulo de 78,74 × 41,15 mm y los taladros son de Ø3,25 mm. Deja espacio adicional para el USB-C, el bornero, el fusible, los conectores laterales y la ventilación sobre los TMC2209.
Documentación oficial
El repositorio oficial FYSETC R4 reúne el esquema, CAD, pinout, opciones de compilación, procedimiento UF2 y archivo de ejemplo para Klipper. Comprueba siempre que la documentación consultada corresponde a la serigrafía de tu placa.