

- Stock: Sin Stock
- Modelo: UCAN-Fysetc

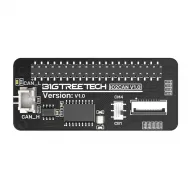
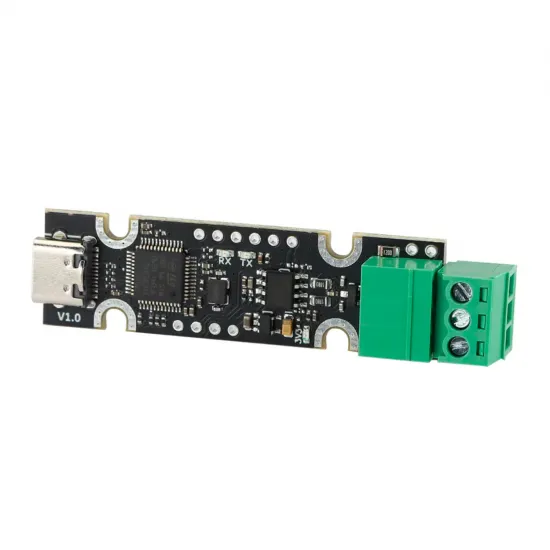
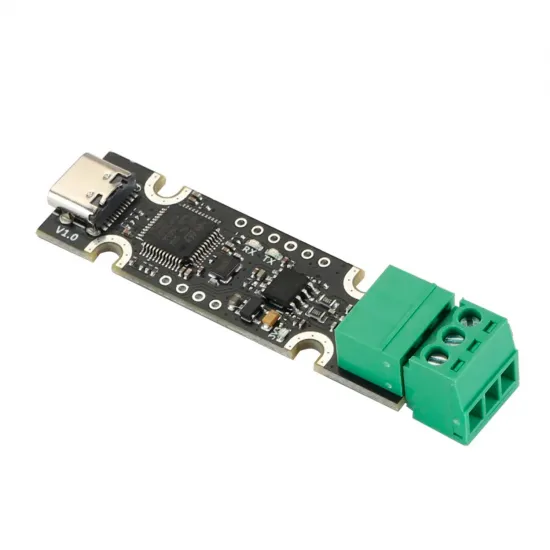
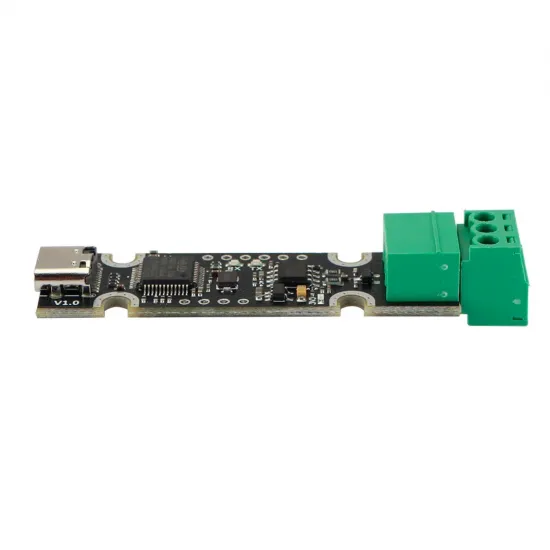
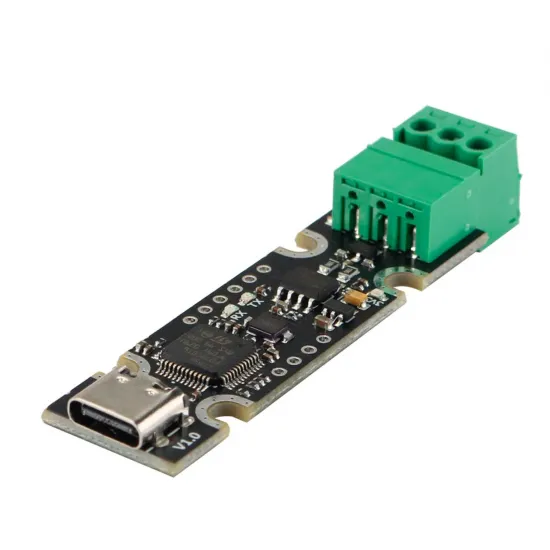
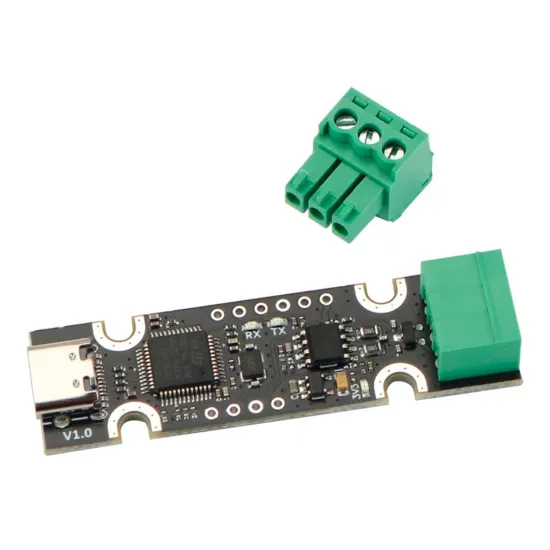
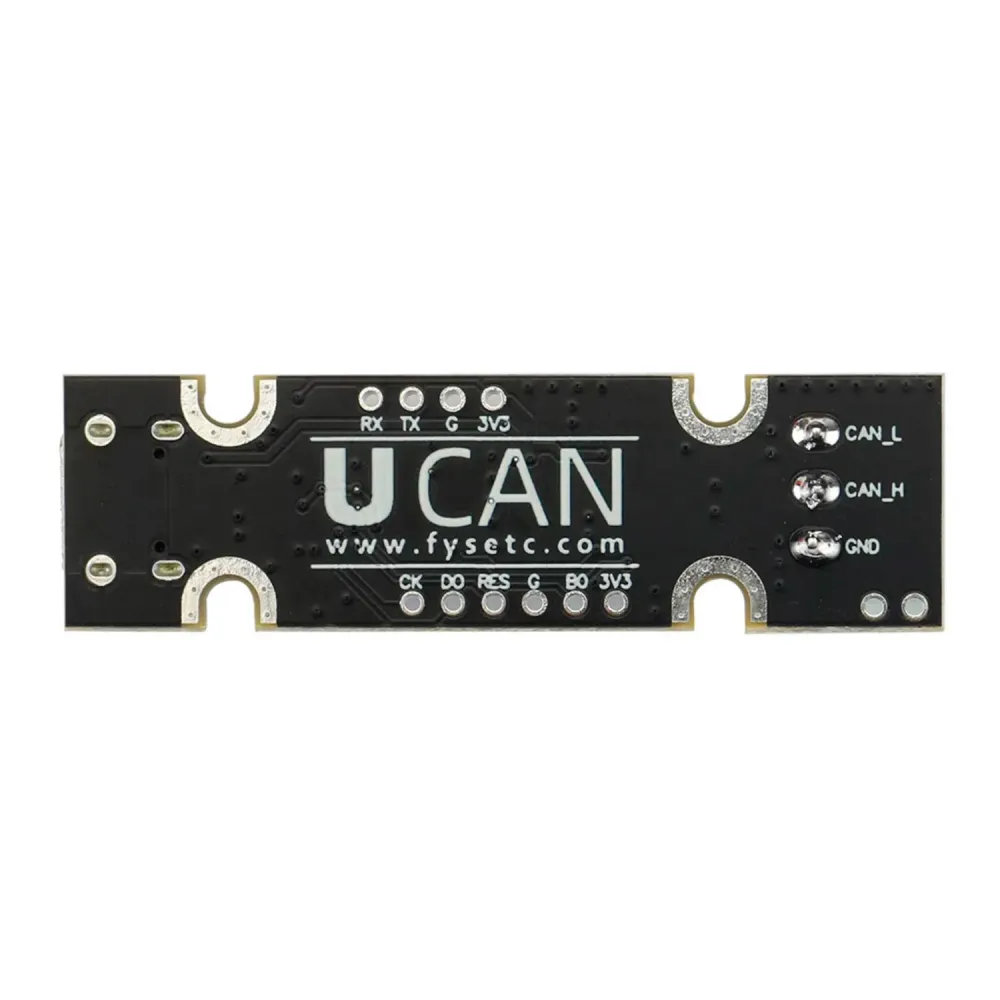
El FYSETC UCAN V1.0 conecta por USB-C un ordenador anfitrión con un bus CAN utilizado por placas de cabezal y otros módulos compatibles. Está basado en un STM32F072 y dispone de una bornera enchufable para CAN_H, CAN_L y GND. En una instalación Klipper, su función es ofrecer al host una interfaz de comunicación con los nodos CAN: no sustituye la placa principal de la impresora ni controla por sí solo motores o calefactores.
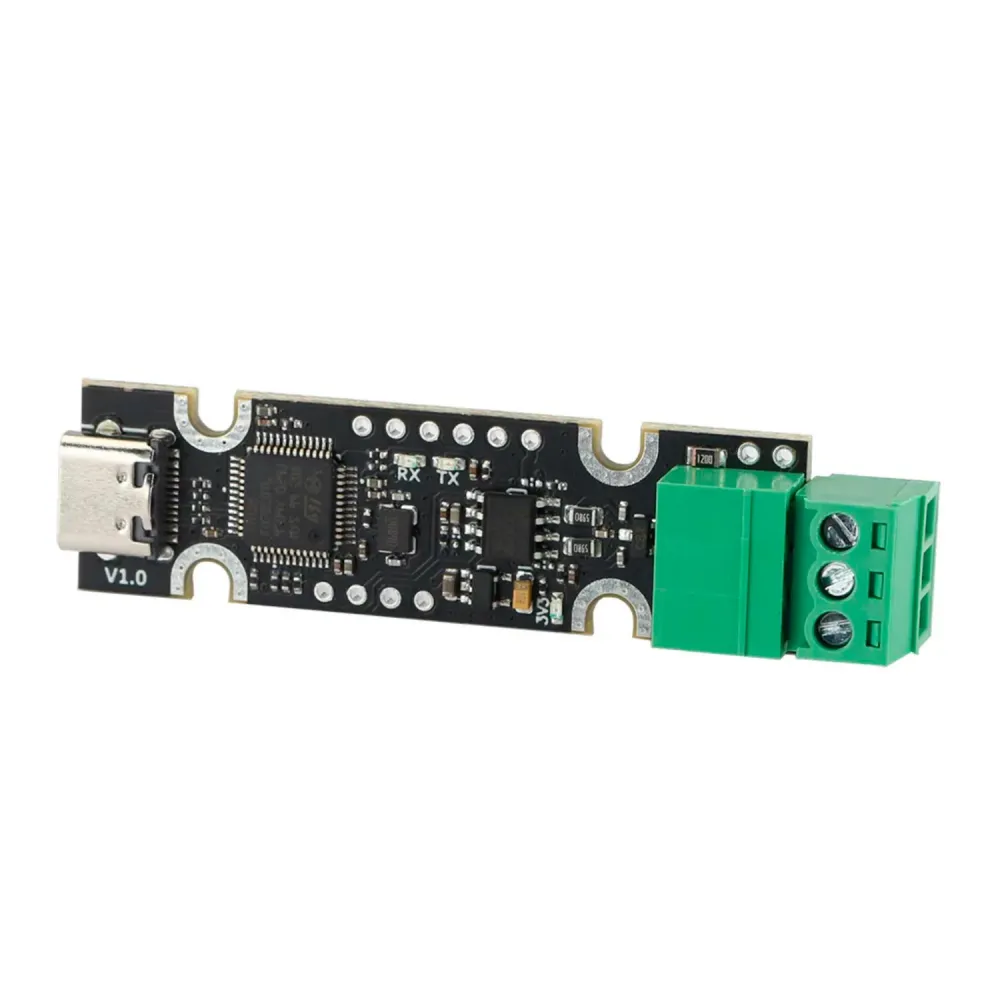
Conexiones y función
- USB-C: conexión al host y alimentación de la propia placa mediante 5 V USB.
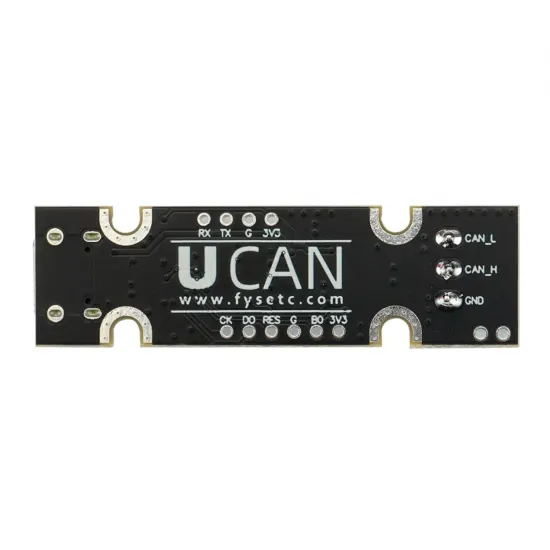
- Bornera de tres polos: CAN_H, CAN_L y GND, identificados en la serigrafía posterior. Comprueba el rótulo de la placa antes de cablear, no solo la posición visual de los terminales.
- Bus: CAN 2.0A/B, hasta 1 Mbit/s según FYSETC. Todos los dispositivos deben utilizar una velocidad CAN compatible entre sí.
- Terminación: la V1.0 incorpora resistencias de terminación según el esquema FYSETC. La instalación completa necesita una terminación en cada extremo del bus; comprueba la configuración efectiva antes de ponerlo en marcha.
La bornera no entrega 12 ni 24 V a la placa remota. Una toolboard necesita su propia alimentación adecuada y un cableado de masa, CAN_H y CAN_L conforme a su esquema. Tampoco se trata de un adaptador CAN-FD ni de una interfaz con aislamiento galvánico documentado.
Qué firmware necesita
El comportamiento USB depende del firmware instalado en la UCAN. Con candleLight compatible, Linux utiliza SocketCAN mediante el controlador gs_usb y puede presentar una interfaz como can0; esta es una vía habitual para Klipper. Con firmware tipo SLCAN/CANable, la placa puede aparecer como puerto serie USB y necesita una configuración de host distinta. El hardware también admite otros desarrollos compatibles, pero no se debe copiar un procedimiento de flasheo ni un binario de otra placa solo porque use un STM32 parecido.
Antes de modificar el firmware, identifica cómo se enumera tu unidad, su revisión y el objetivo de firmware preparado para ella. Una UCAN que funciona como adaptador candleLight no se añade a printer.cfg como si fuera la MCU del cabezal; el canbus_uuid corresponde al nodo CAN que quieres controlar. Solo en un montaje configurado expresamente como puente Klipper se trata además el puente como nodo propio.
Montaje con Klipper, paso a paso
- Conecta la UCAN por USB al host Linux y comprueba el firmware y la interfaz que detecta el sistema. Configura SocketCAN para ese firmware; Klipper documenta
can0,bitrate 1000000ytxqueuelen 128como ejemplo, pero la velocidad debe coincidir con todos los nodos y el método de red depende de la distribución Linux. - Con la alimentación desconectada, cablea CAN_H con CAN_H, CAN_L con CAN_L y GND según los esquemas de ambas placas. Utiliza un par trenzado para H/L y fija los conectores para que el movimiento de la máquina no los afloje. Alimenta la placa remota por separado a su tensión correcta.
- Verifica que el bus tiene dos terminaciones de aproximadamente 120 Ω, una en cada extremo. En el conjunto apagado, una medida cercana a 60 Ω entre CAN_H y CAN_L es una comprobación orientativa. La documentación de esta UCAN describe terminación integrada; no presupongas que mover un puente la desactiva sin comprobar la unidad y el resultado de la medición.
- Compila e instala firmware CAN apropiado en la toolboard. Identifica su UUID con
canbus_query.pysolo durante la puesta en marcha de un nodo aún no inicializado y añádelo a la sección MCU que corresponda en Klipper. No utilices esa consulta como «ping» ni durante una impresión. - Antes de imprimir, comprueba comunicación estable, lectura de temperaturas, motores, ventiladores y sondas de la placa remota. Si aparecen errores CAN, revisa terminaciones, conectores, alimentación y registros del host antes de aumentar velocidades o alterar ajustes al azar.
La documentación técnica de FYSETC en GitHub contiene el esquema y el plano de componentes de la V1.0. La guía CAN de Klipper explica la configuración del host, las terminaciones y la identificación de nodos.
Compatibilidad y elección del adaptador
Puede formar parte de una Voron 2.4, una Voron Trident u otra impresora con Klipper, host Linux y una toolboard CAN, siempre que firmware, alimentación, velocidad de bus, cableado y conectores sean adecuados. La compatibilidad es de comunicación, no de montaje automático ni de alimentación eléctrica. Por ejemplo, nuestra EBB36 CAN con MAX31865 puede ser un nodo de ese sistema, pero requiere su propio cableado y configuración. Si buscas otra interfaz USB-CAN del catálogo, consulta la BIGTREETECH U2C V2.1 y compara conexiones y firmware antes de elegir.
Es para ti si quieres añadir un bus CAN a un host Klipper y puedes configurar firmware, SocketCAN y cableado. No es para ti si necesitas una placa principal, alimentación de 24 V para el cabezal desde el adaptador, una instalación sin configuración o un convertidor CAN-FD.
Contenido: adaptador FYSETC UCAN V1.0 con bornera enchufable de tres polos. El cable USB, la alimentación de la toolboard y los demás elementos del bus se preparan según la instalación.