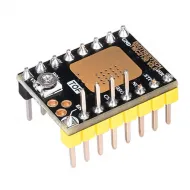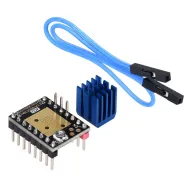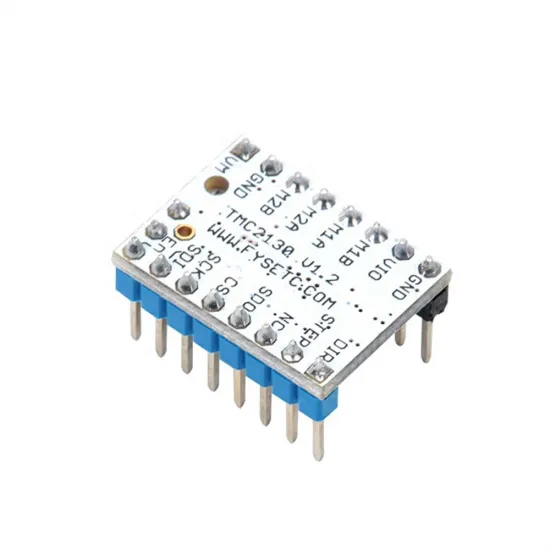


- Stock: 90
- Modelo: TMC2130-SPI-Fysetc

Modelo:

TMC2208

TMC2130

TMC2209
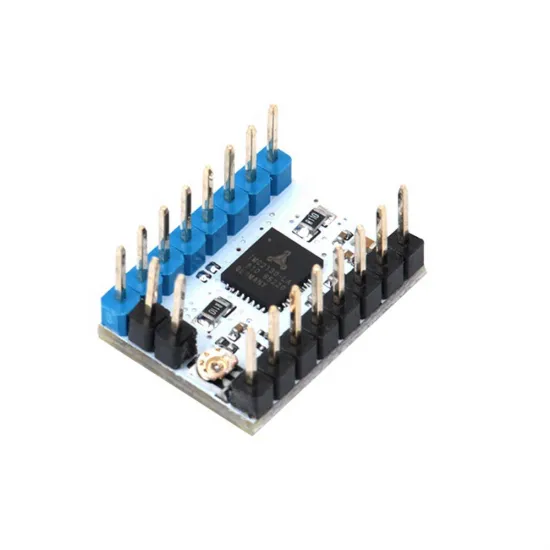
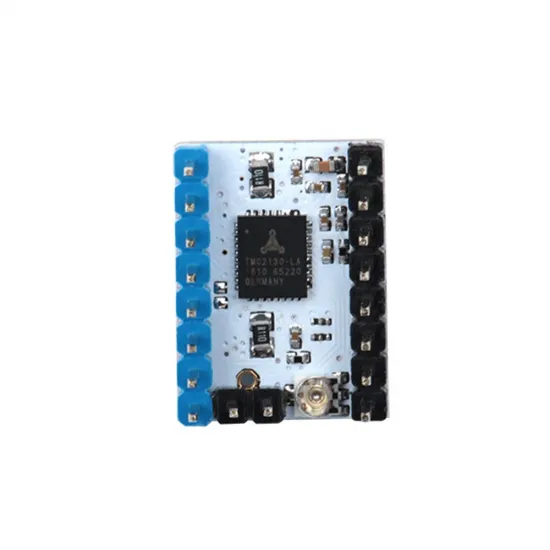
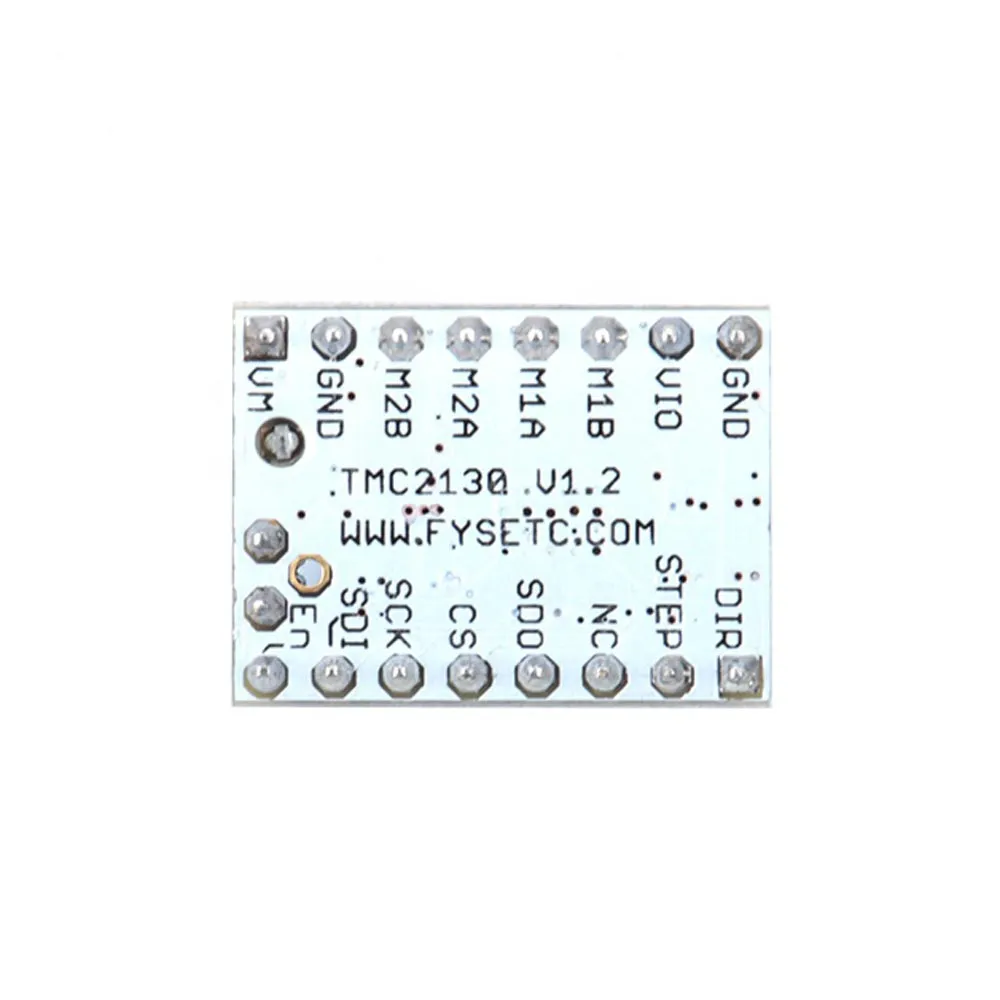
El FYSETC TMC2130 V1.2 es un controlador para motores paso a paso bipolares preparado para trabajar mediante SPI. Además de recibir STEP y DIR, el firmware puede configurar corriente, micropasos y modo de funcionamiento, consultar diagnósticos y utilizar StallGuard2 cuando la placa también enruta correctamente las señales necesarias.
FYSETC diseñó esta revisión V1.2 con las conexiones SPI y DIAG en la parte inferior para su placa F6. Puede utilizarse con otras controladoras que documenten un zócalo y enrutado compatibles, pero no debe considerarse un recambio universal por tener formato StepStick. Si buscas una instalación más sencilla sin SPI, consulta el BIGTREETECH TMC2130 V3.0 STEP/DIR.
Qué permite la conexión SPI
- Configurar la corriente RMS desde Marlin o Klipper.
- Seleccionar micropasos e interpolación mediante firmware.
- Elegir entre StealthChop para reducir ruido y SpreadCycle para un comportamiento más dinámico.
- Consultar temperatura, cortocircuitos, carga abierta y otros estados del driver.
- Utilizar CoolStep y la medición de carga StallGuard2 cuando se configuran expresamente.
- Implementar sensorless homing si la placa conecta DIAG o admite la lectura correspondiente y la mecánica permite calibrarlo de forma fiable.
Estas funciones no aparecen automáticamente al insertar el módulo: la placa debe enrutar SPI y disponer de un CS independiente para cada eje, y el firmware debe configurarse para el pinout exacto.
Especificaciones técnicas
| Característica | Valor o condición |
|---|---|
| Fabricante y revisión | FYSETC TMC2130 V1.2 |
| Controlador | Trinamic TMC2130-LA, motor bipolar de dos fases |
| Interfaz | STEP/DIR para movimiento y SPI para configuración/diagnóstico |
| Tensión VM declarada | 5,5-46 V; uso habitual recomendado a 12/24 V y siempre limitado por la placa y todos los componentes |
| Tensión lógica VIO | 3-5 V |
| Corriente máxima publicada | 1,2 A RMS para el módulo; 2,5 A de pico del integrado, no como corriente continua |
| Rsense | 0,11 Ω |
| Micropasos | Hasta 256, configurables mediante SPI |
| Formato nominal | StepStick, aproximadamente 20,32 × 15,24 mm |
| Contenido | 1 driver y 1 disipador |
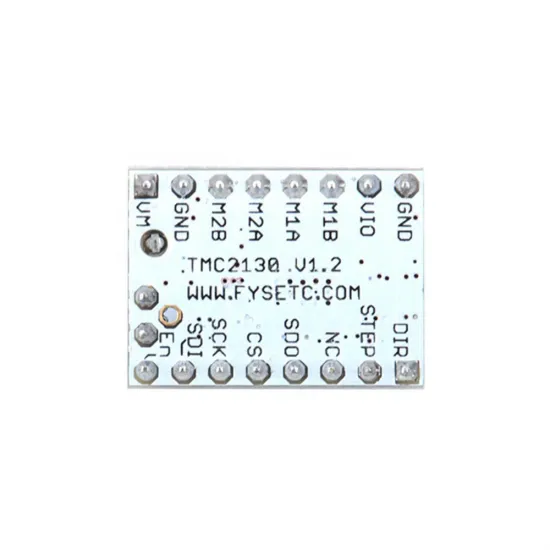
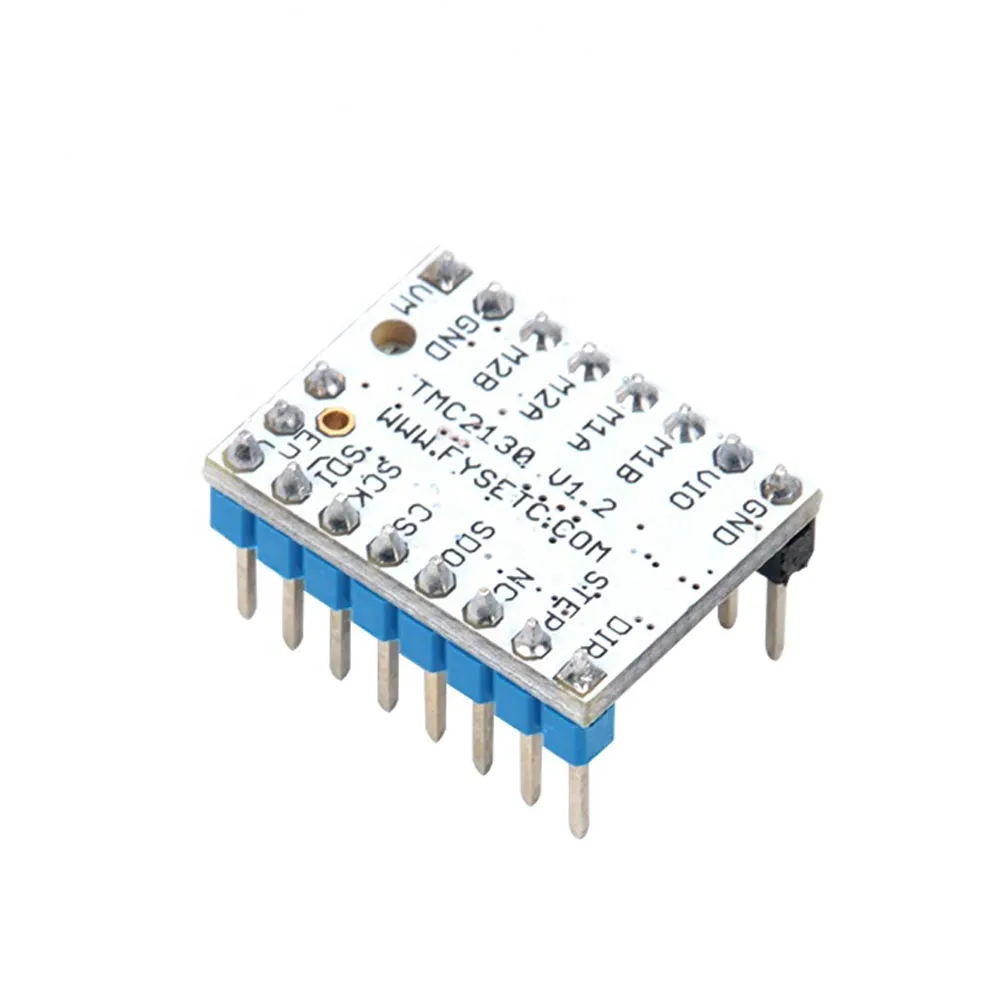
Señales y pinout funcional
| Señal | Función | Comprobación necesaria |
|---|---|---|
VM / VIO / GND | Alimentación del motor, lógica y masa | Tensión, posición y orientación exactas |
M1A/M1B, M2A/M2B | Dos bobinas del motor | Identificar cada pareja antes de alimentar |
STEP / DIR / EN | Movimiento, dirección y habilitación | Polaridad y pines según la controladora |
SDI | Datos hacia el driver; MOSI en la placa | Bus SPI correcto |
SDO | Datos desde el driver; MISO en la placa | Continuidad y pin compartido del bus |
SCK | Reloj SPI | Pin hardware o SPI por software |
CS | Selección individual del driver | Un CS correcto para cada eje |
DIAG | Diagnóstico y posible final virtual | Enrutado de la placa, polaridad y firmware |
Compatibilidad real
| Sistema | Nivel de compatibilidad | Condiciones |
|---|---|---|
| FYSETC F6 | Documentada por FYSETC | Configurar los jumpers correspondientes a TMC2130 y el firmware para SPI; DIAG solo si se necesita sensorless. |
| Placas con zócalo TMC2130 SPI | Compatible de forma condicionada | Deben coincidir VM/GND, VIO, bobinas, STEP/DIR/EN, SDI/SDO/SCK, CS y, si se usa, DIAG. |
| Zócalo A4988/DRV8825 sin SPI | No recomendado para esta variante | El TMC2130 V1.2 necesita comunicación SPI para la configuración prevista por FYSETC. |
| Placa con drivers soldados | No compatible | Salvo que disponga de una interfaz externa expresamente documentada. |
| Motor bipolar de dos fases | Condicionada por corriente | La corriente necesaria debe quedar dentro del margen térmico seguro del módulo. |
No aseguramos conexión directa con una placa concreta únicamente porque admita “TMC2130” o tenga zócalos StepStick. Algunas controladoras utilizan pines auxiliares, puentes, buses o posiciones de CS diferentes entre revisiones.
Corriente, Vref y refrigeración
En SPI, Marlin o Klipper programan la corriente de funcionamiento, pero la FYSETC V1.2 también incorpora potenciómetro y un ajuste Vref documentado. Con sus resistencias de sensado de 0,11 Ω, FYSETC publica:
Irms = Vref × 0,71
Vref = Irms × 1,41
La corriente se expresa por fase en amperios RMS. No copies la corriente de otra impresora: parte de la especificación del motor y aplica margen térmico. Para medir Vref, FYSETC indica alimentar la placa desde la fuente principal, desconectar el motor y medir entre GND y el cursor del potenciómetro. Evita cortocircuitos con la punta de medida.
El disipador debe quedar bien asentado sin tocar pines y la caja debe renovar el aire. Si aparecen pérdidas de pasos, preavisos térmicos o temperaturas excesivas, no aumentes la corriente automáticamente: revisa primero mecánica, aceleración, cableado y refrigeración.
Configuración en Marlin
En Configuration.h, selecciona TMC2130 —sin el sufijo _STANDALONE— para cada eje conectado por SPI:
#define X_DRIVER_TYPE TMC2130En Configuration_adv.h debes ajustar para cada eje:
X_CURRENT: corriente de movimiento en mA RMS, elegida para el motor real.X_MICROSTEPS: normalmente 16 como punto de partida, con interpolación opcional.X_RSENSE 0.11: valor correspondiente a esta placa.X_CS_PINy el bus SPI: usar los definidos por la placa o declarar los correctos.STEALTHCHOP_XY,STEALTHCHOP_ZoSTEALTHCHOP_E: activar solo en los ejes donde resulte apropiado.
Después de compilar, ejecuta M122 antes de probar movimientos largos. Respuestas completamente LOW o HIGH indican un problema de comunicación SPI. No continúes hasta corregir CS, SCK, SDI/MOSI, SDO/MISO, alimentación y orientación.
Configuración en Klipper
Añade una sección TMC2130 asociada al eje. Esta es una plantilla: sustituye los nombres por los pines y la corriente de tu placa y motor.
[tmc2130 stepper_x]
cs_pin: PIN_CS_DE_LA_PLACA
spi_bus: BUS_SPI_DE_LA_PLACA
run_current: CORRIENTE_RMS_DEL_MOTOR
sense_resistor: 0.110
interpolate: True
stealthchop_threshold: 0
Si la placa no utiliza un bus SPI hardware, Klipper permite declarar spi_software_sclk_pin, spi_software_mosi_pin y spi_software_miso_pin. No mezcles ambos métodos sin seguir la configuración oficial de la controladora.
stealthchop_threshold: 0 mantiene SpreadCycle. StealthChop puede reducir ruido, pero también cambia el comportamiento del motor; no conviene activarlo de forma indiscriminada en ejes rápidos o que necesitan el máximo margen de par. Comprueba la comunicación con DUMP_TMC STEPPER=stepper_x antes de calibrar funciones adicionales.
Sensorless homing: posibilidad, no garantía
StallGuard2 permite estimar la carga del motor y puede utilizarse como final de carrera virtual, pero requiere SPI, acceso a DIAG o lectura admitida, y calibración en la máquina real. La detección cambia con la velocidad, corriente, temperatura del motor, fricción, tensión de correa y masa móvil.
- Primero verifica movimiento, sentido y finales físicos con una corriente conservadora.
- Calibra un eje cada vez y deja margen para detener la máquina.
- No copies la sensibilidad de otra impresora.
- Sensorless suele ser más natural en X/Y; no lo recomendamos como receta universal para Z o nivelación de cama.
- Si cambia la mecánica, la corriente o la temperatura de trabajo, vuelve a comprobar la sensibilidad.
Es para ti si
- Tu placa documenta compatibilidad eléctrica y SPI con TMC2130 V1.2.
- Quieres configurar corriente, micropasos y modos desde Marlin o Klipper.
- Necesitas diagnósticos del driver o quieres experimentar con StallGuard2 y CoolStep.
- Puedes revisar pinout, jumpers, CS y firmware antes de alimentar.
No es para ti si
- Buscas un recambio que funcione únicamente insertándolo en cualquier zócalo A4988.
- No quieres compilar Marlin ni editar la configuración SPI de Klipper.
- Tu placa no expone CS, SPI o un pinout compatible con esta revisión.
- Solo necesitas STEP/DIR sencillo: la variante autónoma evita complejidad innecesaria.
Instalación segura
- Desconecta fuente y USB; espera a que se descarguen los condensadores.
- Configura los jumpers de la placa siguiendo su manual para TMC2130 SPI.
- Compara todas las señales y orienta el módulo por VM/GND y EN/DIR, nunca por el color.
- Instala el disipador sin unir eléctricamente pines o componentes.
- Conecta cada bobina del motor a su pareja correspondiente.
- Configura corriente conservadora, micropasos, CS y SPI antes del primer movimiento.
- Enciende sin ordenar movimiento y verifica comunicación mediante
M122oDUMP_TMC. - Prueba movimientos cortos, finales y sentido; después controla temperatura durante una prueba prolongada.
No conectes ni desconectes el motor con el driver alimentado. La energía inducida puede dañar el módulo incluso aunque el eje no esté en movimiento.
Contenido del paquete
- 1 × FYSETC TMC2130 V1.2 preparado para SPI.
- 1 × Disipador.
Documentación técnica
Consulta la documentación oficial FYSETC del TMC2130, la guía oficial de controladores Trinamic de Marlin, el diagnóstico M122 y la referencia oficial TMC2130 de Klipper. El manual de la placa controladora prevalece para pines, jumpers y bus SPI.