

- Stock: 4
- Modelo: Spider3-Fysetc-X-Voron

Versión:

3
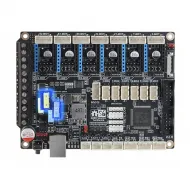
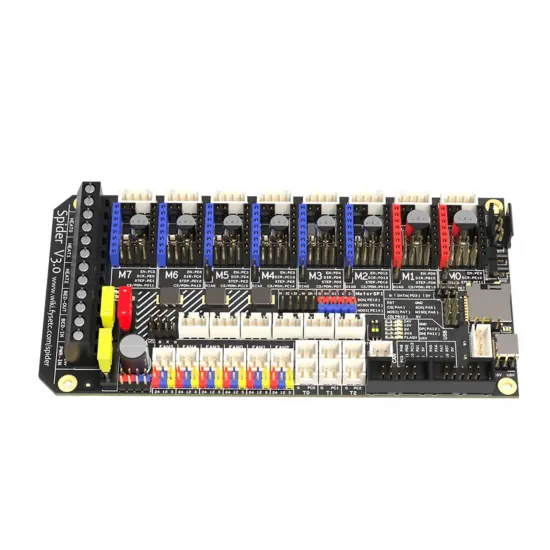
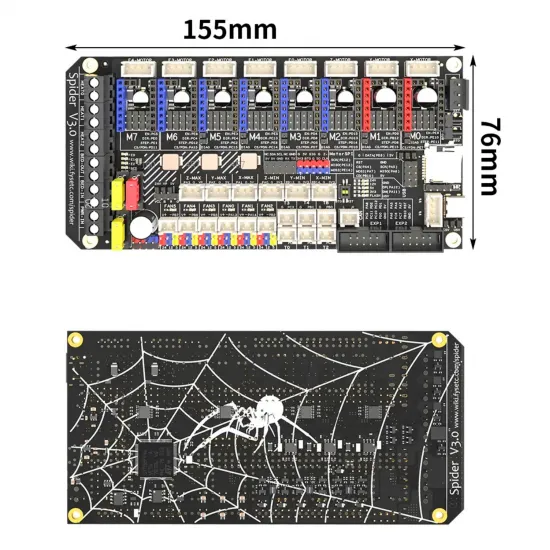
La FYSETC Spider V3.0 F446 es una placa de control de 32 bits diseñada para impresoras 3D con numerosos motores y periféricos. Integra un STM32F446 a 180 MHz, ocho zócalos reemplazables para drivers, tres salidas de hotend, una salida de cama, seis conexiones de ventilador y transceptor CAN, todo ello en un formato compacto de 155,3 × 76,5 mm.
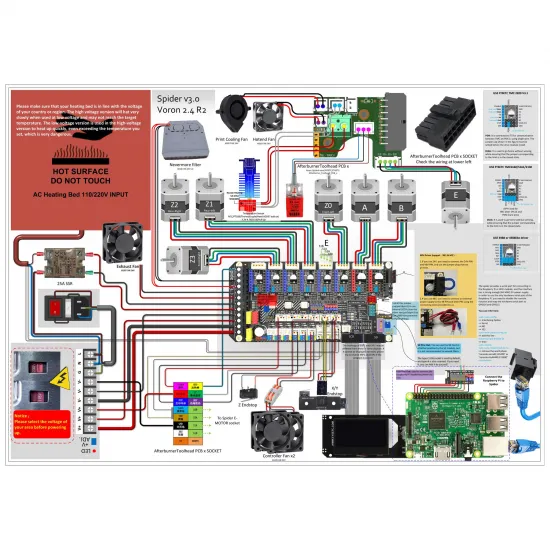
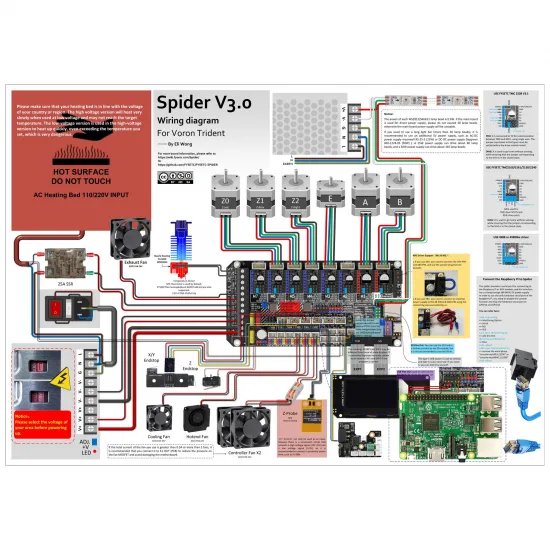
Su distribución resulta especialmente adecuada para proyectos Voron 2.4 R2 y Voron Trident, para los que FYSETC publica diagramas específicos, aunque también puede utilizarse en otras CoreXY y máquinas personalizadas cuando el montaje, el cableado y el firmware se adaptan correctamente.
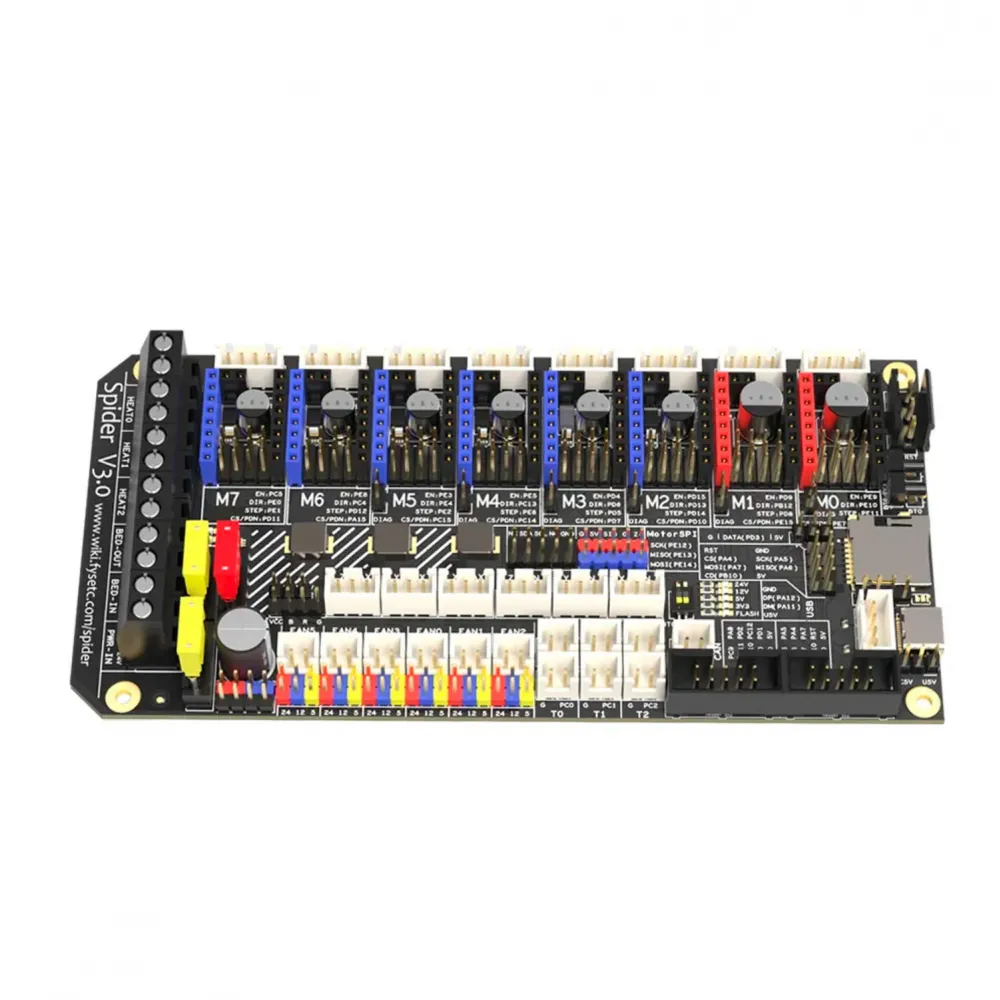
Características principales
| Elemento | Especificación |
|---|---|
| Microcontrolador | STM32F446, 180 MHz |
| Drivers | 8 zócalos reemplazables M0-M7; STEP/DIR y, según el módulo, UART o SPI |
| Alimentación principal | 24 V CC nominales, con entrada independiente para cama |
| Drivers HV | Entrada independiente para M0 y M1; ruta de placa indicada hasta 60 V, siempre limitada por el driver instalado |
| Calefacción | 1 salida de cama y 3 salidas de calefactor HE0-HE2 |
| Temperatura | 6 entradas con pull-up de 4,7 kΩ para NTC o PT1000; PT100 mediante amplificador externo |
| Ventiladores | 6 salidas FAN0-FAN5 seleccionables a 5, 12 o 24 V mediante jumper |
| Comunicaciones | USB-C, CAN, UART, SPI, I2C, EXP1/EXP2 y NeoPixel |
| Almacenamiento | microSD integrada, cabecera para SD externa y EEPROM I2C de 4 KiB |
| Dimensiones | 155,3 × 76,5 mm |
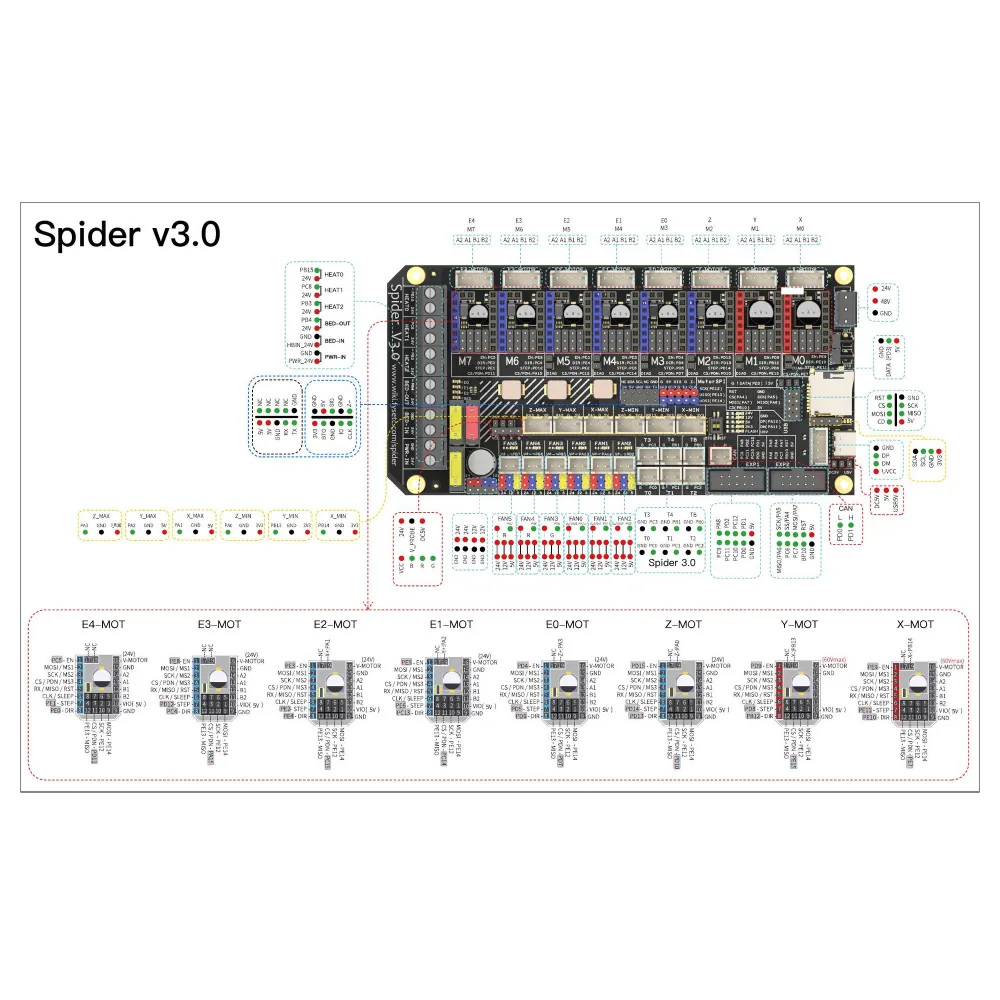
Ocho drivers reemplazables
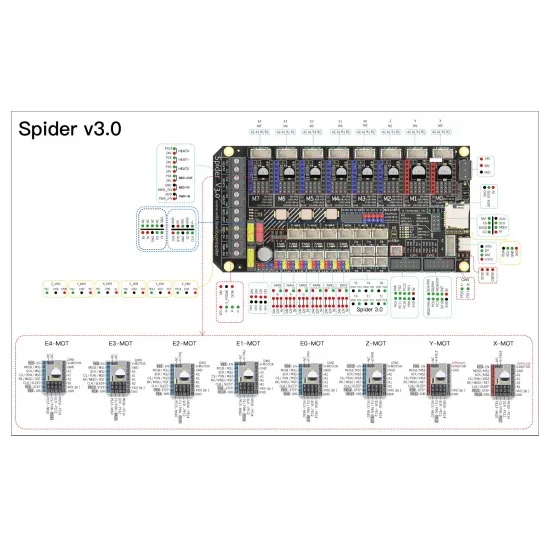
Los ocho zócalos M0-M7 permiten elegir el driver apropiado para cada eje o extrusor. La placa admite control STEP/DIR y dispone de conexiones para UART y SPI, pero la compatibilidad efectiva depende del formato, pinout, tensión, corriente, modo de comunicación y refrigeración del módulo concreto.
Puede combinarse, por ejemplo, con el BIGTREETECH TMC2209 V1.3 en UART o con el FYSETC TMC2130 V1.2 en SPI, configurando los jumpers y el firmware para cada modelo. Las entradas DIAG comparten señales con los finales de carrera, por lo que el homing sin sensor requiere drivers compatibles y una configuración deliberada; no son entradas simultáneas independientes.
Alimentación principal y salidas
Spider V3.0 utiliza una entrada principal de 24 V nominales y una entrada separada para la cama caliente. El esquema oficial incorpora fusibles de 20 A en ambas entradas y una protección de 10 A en la rama VMOT. Estas cifras describen las protecciones del circuito: no sustituyen el cálculo de consumo ni garantizan esa corriente de forma continua en conectores, pistas o cargas.
La placa genera líneas auxiliares de 12 V, 5 V de sistema y 5 V para Raspberry Pi, cada una protegida a 3 A en el esquema V3.0. La carga conjunta de cada línea debe mantenerse dentro de sus límites y con ventilación suficiente. La salida de cama y las tres salidas HE0-HE2 deben utilizar cableado, terminales y conectores dimensionados para la carga real.
Entrada HV independiente para M0 y M1
Los dos zócalos rojos M0 y M1 pueden tomar la alimentación habitual de 24 V o una fuente de motor independiente. FYSETC marca esta ruta de la placa para hasta 60 V, pero la tensión segura siempre es la menor admitida por la placa, el driver, el módulo StepStick, sus condensadores y el resto del circuito.
Con alimentación normal de 24 V debe instalarse el puente previsto entre las entradas indicadas en el pinout. Con una fuente HV externa hay que retirar o configurar ese puente según el esquema y mantener la alta tensión limitada a M0/M1. Un TMC2209 no debe utilizarse a 48 V. El BIGTREETECH TMC2240, por ejemplo, está limitado a 36 V, por lo que ese límite prevalece y debe dejarse margen.
Ventiladores a 5, 12 o 24 V
FAN0-FAN5 son salidas controlables y su tensión se selecciona mediante jumper. Antes de conectar cada ventilador hay que comprobar tanto su tensión nominal como la posición del puente correspondiente. Elegir la tensión en la placa no configura el pin en firmware ni protege un ventilador conectado al voltaje equivocado.
En Spider V3.0 las tres primeras salidas utilizan PA13, PA14 y PB2. Algunos archivos genéricos antiguos conservan asignaciones de revisiones anteriores, motivo por el que siempre debe prevalecer el pinout V3.0 fotografiado y archivado.
Sensores de temperatura, sonda y finales de carrera
Dispone de seis entradas de temperatura T0-T4 y TB con resistencias pull-up de 4,7 kΩ. Pueden utilizarse termistores NTC o sensores PT1000 correctamente seleccionados en firmware. Un PT100 necesita un amplificador externo compatible; compartir diámetro o encapsulado con otro sensor no implica compatibilidad eléctrica.
Los seis conectores de final de carrera comparten señales con las funciones DIAG de los drivers. También existe una entrada para sonda. La compatibilidad con BLTouch, sondas inductivas u otros sistemas depende del tipo de salida, tensión, pinout, lógica y configuración; no conectes una sonda por el color de sus cables.
CAN integrado y toolboards
La revisión V3.0 incorpora transceptor CAN y conector JST-XH. La terminación de 120 Ω está instalada de forma fija, de modo que Spider debe quedar en uno de los extremos físicos del bus y el dispositivo remoto debe proporcionar la segunda terminación. No añadas una tercera terminación junto a la placa.
Puede integrarse de forma condicionada con toolboards como BIGTREETECH EBB36 GEN2 o BIGTREETECH EBB42 GEN2. Hay que verificar alimentación, CAN-H/CAN-L, masa, polaridad, bitrate, terminaciones y firmware de ambos extremos. CAN utiliza PD0/PD1, compartidos con funciones de EXP2, por lo que ciertas pantallas pueden entrar en conflicto.
Configuración con Klipper
Para el stock actual Spider V3.0 F446, la compilación parte normalmente de:
Micro-controller Architecture: STMicroelectronics STM32
Processor model: STM32F446
Bootloader offset: 32 KiB
Clock Reference: 12 MHz crystal
Communication interface: USB on PA11/PA12
Para actualizar mediante microSD, el binario generado se renombra a firmware.bin. El bootloader de 32 KiB sitúa el firmware en 0x08008000. Una compilación sin bootloader utiliza 0x08000000 y es un procedimiento distinto que no debe mezclarse con el anterior.
El archivo oficial generic-fysetc-spider.cfg es una referencia de pines, no una configuración completa de Spider V3.0 ni de una Voron. Conserva algunas asignaciones antiguas: ventiladores, entrada de cama, drivers, corrientes, termistores, sentidos, homing, límites, PID y geometría deben contrastarse con el pinout V3.0 y adaptarse a la máquina real.
Si se selecciona CAN como interfaz del microcontrolador se utilizan PD0/PD1 y debe configurarse el bus completo. USB, UART y CAN son alternativas de comunicación que requieren una compilación coherente con la conexión elegida.
Configuración con Marlin
En las versiones actuales de Marlin, la definición integrada que más se aproxima al mapa físico de Spider V3.0 F446 es:
#define MOTHERBOARD BOARD_FYSETC_SPIDER_V2_2
default_envs = STM32F446VE_fysetc_32k_bootloader
FYSETC agrupa la asignación de pines de Spider V2.x y V3.x, y esta definición coincide con la disposición V3.0 de ventiladores y temperaturas. Aun así, debe tratarse como punto de partida para compilar: comprueba cada salida contra el pinout V3.0 y configura drivers, corrientes, sensores, protecciones térmicas, sonda, pantalla, cinemática y recorridos para la impresora concreta.
No utilices el entorno de 64 KiB ni nombres de compilación históricos solo porque aparezcan en tutoriales antiguos. Firmware, bootloader y revisión física deben corresponder entre sí.
¿Y RepRapFirmware?
FYSETC conserva una adaptación de RepRapFirmware, pero documenta que los 512 KiB del STM32F446 obligan a eliminar o deshabilitar determinadas funciones. Es una opción avanzada y limitada, no la ruta natural para esta placa; Klipper y Marlin disponen de una integración más directa y mantenida.
Compatibilidad con Voron 2.4 R2
FYSETC publica un esquema específico para Voron 2.4 R2. La placa ofrece canales suficientes para sus cuatro motores Z independientes y el resto de ejes/extrusor, pero el diagrama no sustituye la comprobación de la revisión de la máquina, toolhead, sonda, drivers, ventiladores, calefactores, SSR, fuente y configuración.
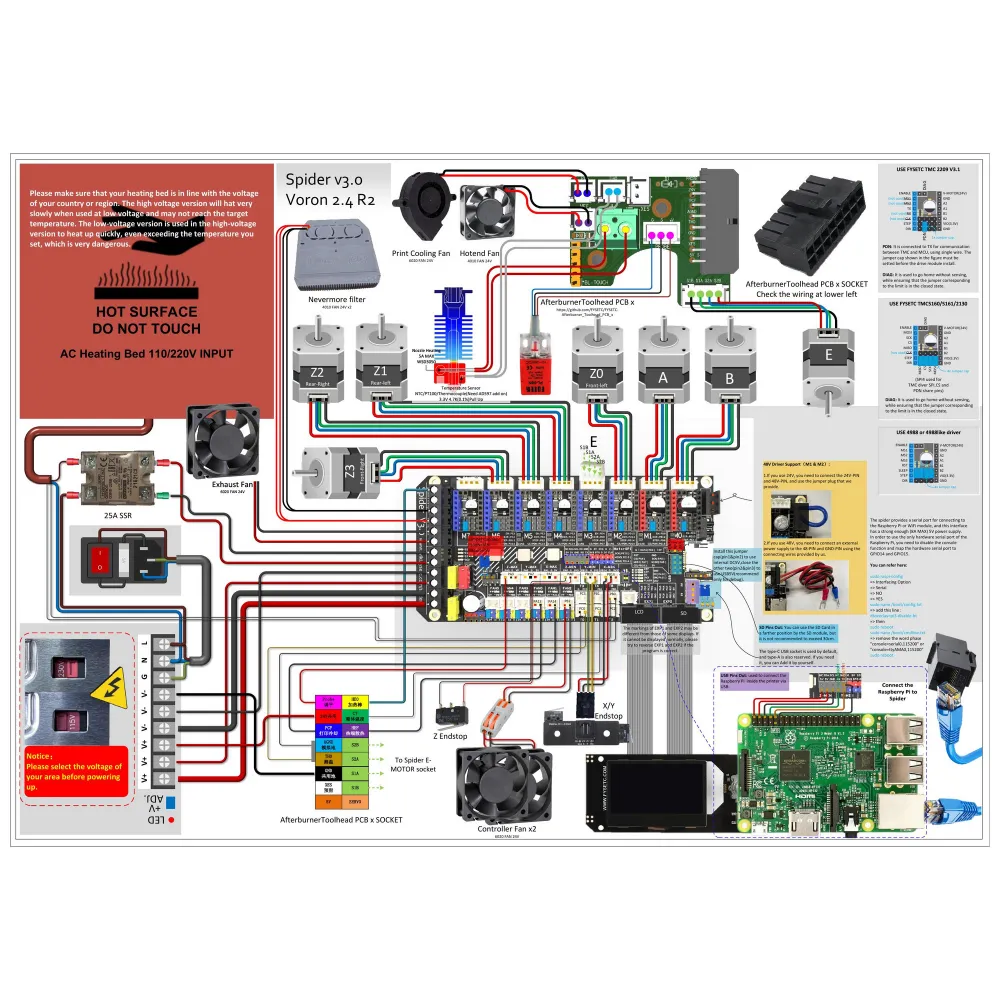
Si estás montando esta máquina, puedes consultar también las piezas impresas en ABS para Voron 2.4 R2, comprobando siempre la revisión y el alcance de cada conjunto.
Compatibilidad con Voron Trident
Existe igualmente un esquema oficial para Voron Trident. La compatibilidad es funcional y condicionada: un diagrama de referencia no convierte conectores, longitudes de cable, sonda o firmware en plug and play.
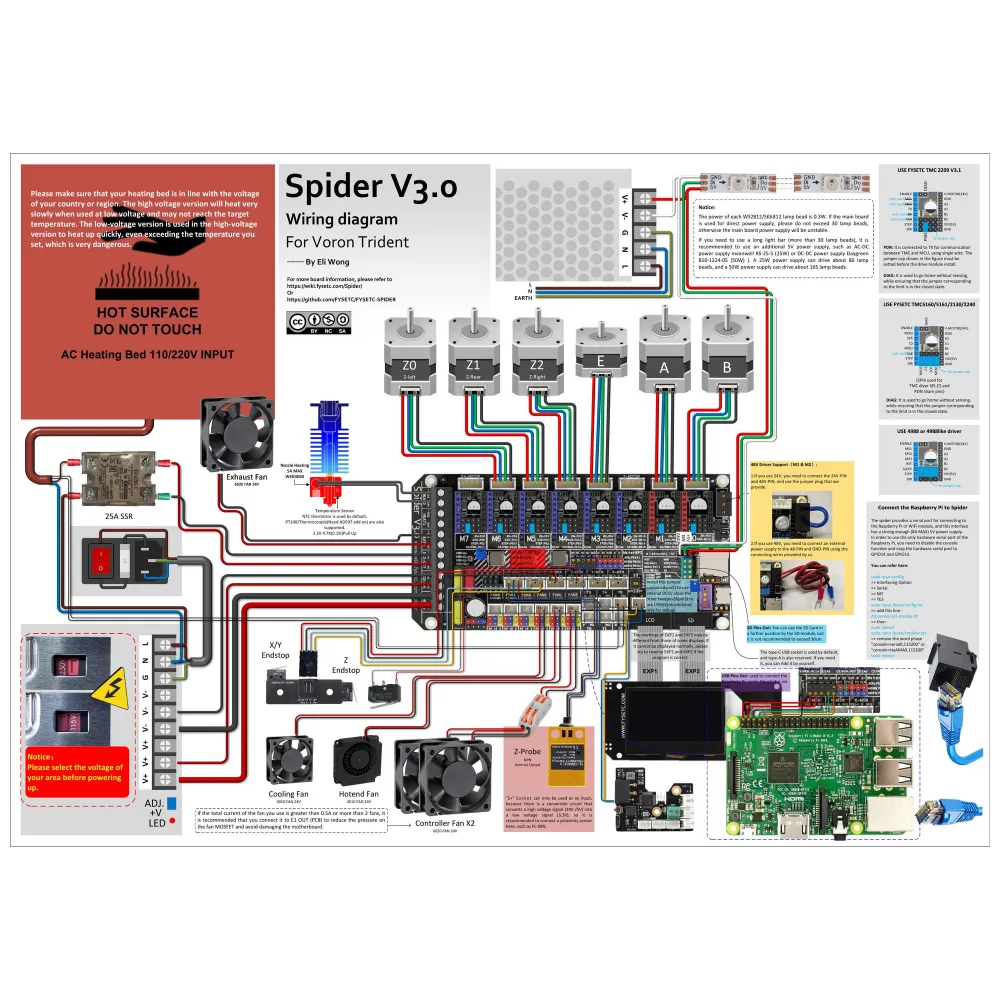
Las piezas impresas en ABS para Voron Trident pueden ayudar a completar el proyecto, pero deben corresponder a la revisión mecánica elegida.
Pantallas y Raspberry Pi
Los conectores EXP1/EXP2 permiten utilizar pantallas compatibles, como la FYSETC Mini12864 V2.1, siempre que coincidan revisión, pinout, orientación de cables y firmware. Si se utiliza CAN, recuerda el solapamiento de PD0/PD1 con EXP2. En determinadas Mini12864 debe verificarse además la advertencia del fabricante sobre R4 y la señal KILL antes de pulsar el encoder.
La cabecera UART para Raspberry Pi proporciona PA9/PA10 y una línea de 5 V. Antes de alimentar el ordenador desde la placa hay que calcular su consumo junto con el resto de cargas de 5 V y evitar fuentes simultáneas que puedan retroalimentarse.
Es para ti si
- Necesitas ocho drivers reemplazables para una Voron o una máquina multieje.
- Quieres trabajar con Klipper o compilar Marlin para una configuración personalizada.
- Necesitas CAN integrado y entiendes cómo colocar las dos terminaciones del bus.
- Quieres disponer de una alimentación separada para dos drivers de mayor tensión, respetando sus límites.
- Vas a revisar cuidadosamente pinout, jumpers, cableado y firmware antes de alimentar.
No es para ti si
- Buscas una placa plug and play para una impresora comercial concreta.
- Necesitas firmware preconfigurado sin identificar sensores, drivers y revisión de máquina.
- Quieres utilizar cualquier driver a 48 o 60 V sin comprobar su límite individual.
- Necesitas RepRapFirmware completo sin las limitaciones de memoria documentadas para el STM32F446.
- No puedes verificar la tensión de ventiladores, sondas y periféricos antes de conectarlos.
Puesta en marcha recomendada
- Confirma que la serigrafía indique Spider V3.0 y que el MCU sea STM32F446.
- Con todas las fuentes desconectadas, configura modo, alimentación y jumpers de cada driver y ventilador.
- Revisa polaridad, continuidad, tierra, fusibles, terminales y sección de cable.
- Compila el firmware para la revisión y el bootloader correctos.
- Arranca primero la lógica y comprueba temperaturas, finales y sonda sin activar calefactores.
- Prueba motores con una corriente conservadora y verifica cada ventilador.
- Activa cama y hotends de uno en uno, bajo supervisión y con protección frente a fuga térmica habilitada.
Contenido
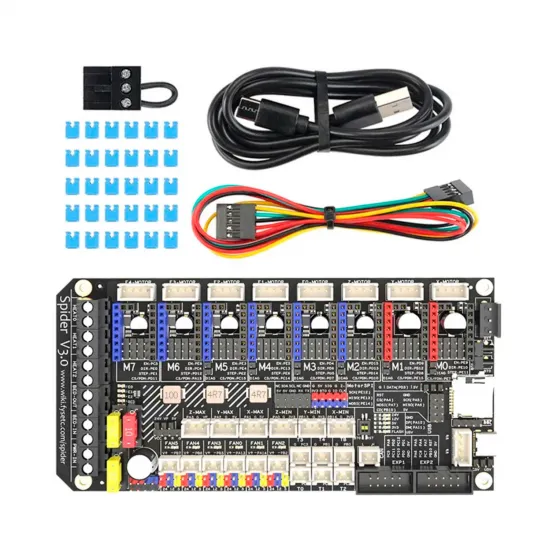
- 1 × placa FYSETC Spider V3.0 F446.
- Cable USB.
- Cable auxiliar y juego de jumpers/accesorios de configuración mostrados en la galería.
Documentación técnica: repositorio oficial FYSETC Spider, wiki oficial FYSETC, configuración genérica oficial de Klipper y listado actual de placas de Marlin.