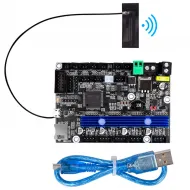


- Stock: 4
- Modelo: MELLOW-SHT36-V3P

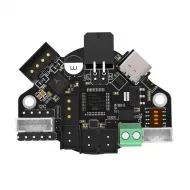
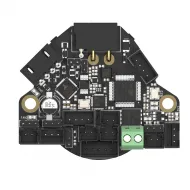
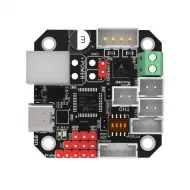
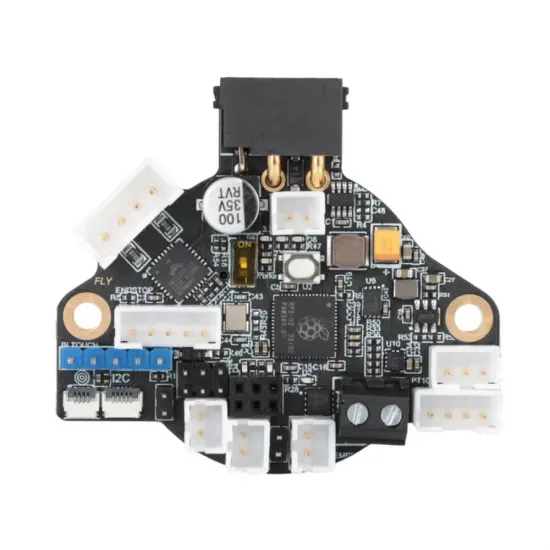
La Mellow FLY SHT36 V3 Plus reúne en el cabezal de la impresora el control del motor del extrusor, el calentador, los ventiladores y los sensores. Su conexión por CAN o RS232 permite llevar alimentación y comunicación mediante cuatro conductores, reduciendo el mazo de cables que acompaña al cabezal y facilitando un montaje más ordenado.
La particularidad de esta versión Plus es el MAX31865 integrado para sensores PT100 y PT1000, además del driver TMC2209 y el acelerómetro LIS2DW. Es una opción interesante para un proyecto con Klipper que necesite una placa de cabezal compacta, medición de resonancias y una entrada RTD dedicada, sin añadir un módulo MAX31865 externo.
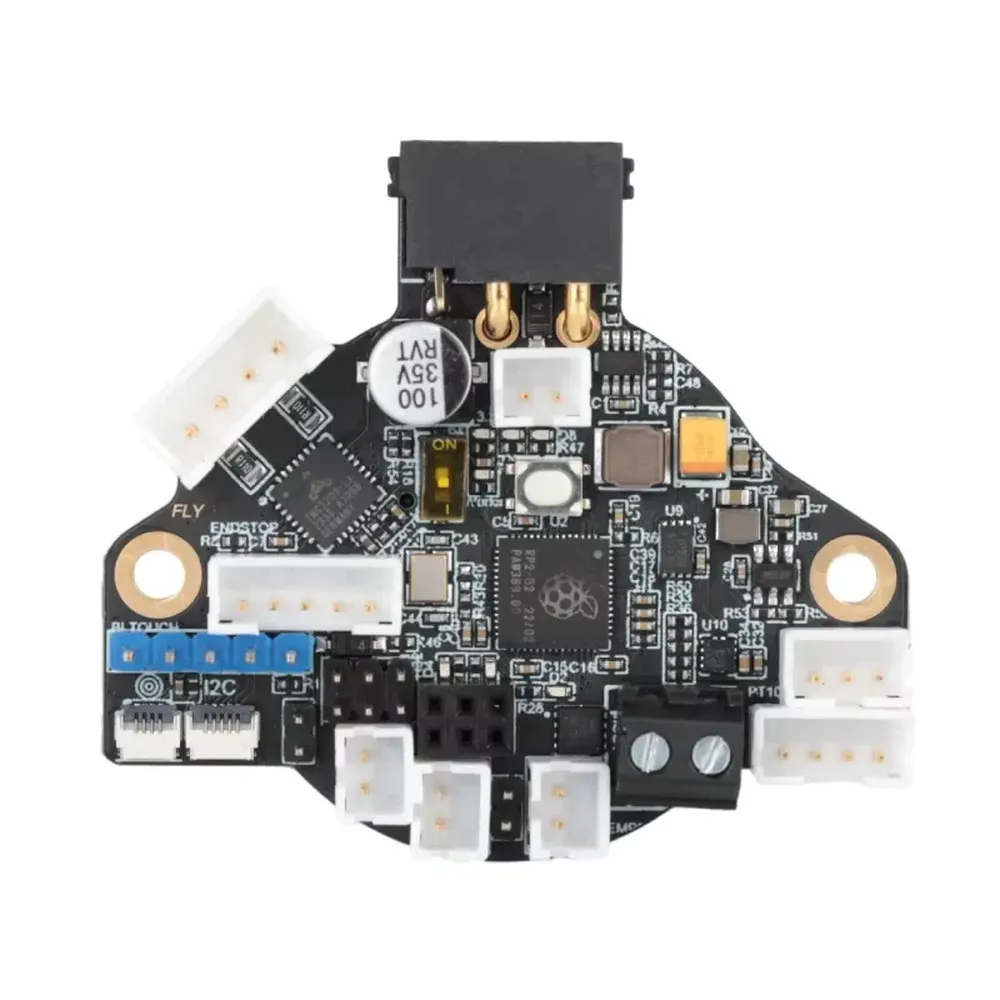
Qué aporta al montaje
- Menos cables en movimiento: los periféricos del cabezal se conectan localmente; el enlace con la electrónica principal concentra alimentación y datos.
- Driver TMC2209 incorporado: controla un motor de extrusor por UART, sin comprar ni instalar un driver StepStick adicional para esa función.
- Lectura de PT100/PT1000: el MAX31865 admite sensores RTD de dos, tres o cuatro hilos, ajustando los interruptores y la configuración a su tipo.
- Acelerómetro LIS2DW: permite medir resonancias con Klipper para ajustar Input Shaper. La mejora depende de la medición y de la mecánica; no es una corrección automática de todos los artefactos de impresión.
- Dos salidas controlables de ventilador: adecuadas para ventilación de capa y refrigeración del hotend, con selección de tensión común para ambas.
- Conexiones adicionales: final de carrera, sonda de nivelación, LED direccionable y expansión CAN para montajes que lo necesiten.
Especificaciones de esta versión
| Característica | Mellow FLY SHT36 V3 Plus |
|---|---|
| Microcontrolador | RP2040, doble núcleo ARM Cortex-M0+, 133 MHz. |
| Alimentación | 12–24 V CC. Lógica de 3,3 V. |
| Comunicación de trabajo | CAN o RS232, seleccionados físicamente y mediante el firmware correspondiente. |
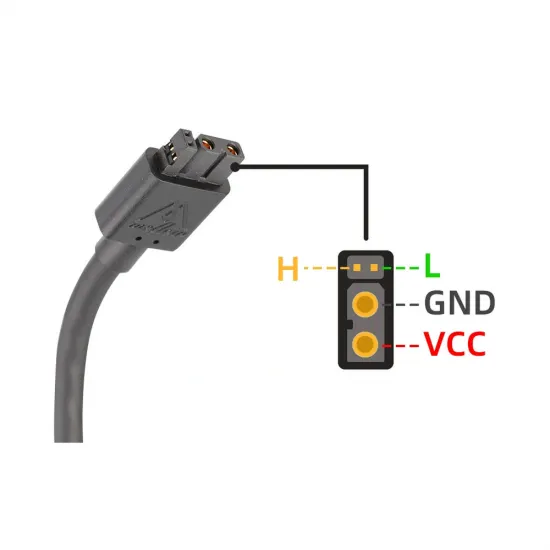
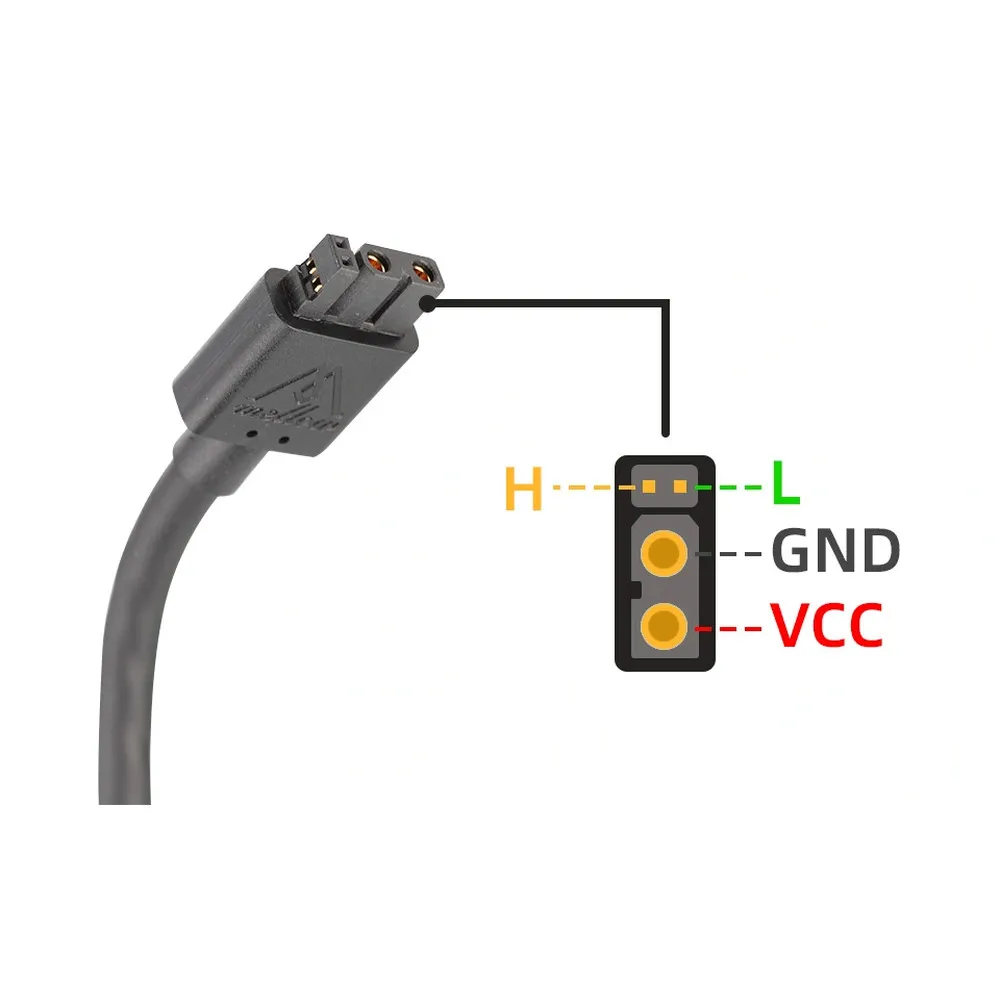
| Conector principal | XT30 (2+2): dos contactos de alimentación y dos de comunicación. |
| Control del extrusor | Un TMC2209 integrado con control UART. |
| Temperatura | TH0 para NTC de 100 kΩ o PT1000 con el ajuste adecuado; entrada RTD independiente mediante MAX31865 para PT100/PT1000. |
| Acelerómetro | LIS2DW integrado, conectado por SPI. |
| Ventiladores | Dos salidas CC controlables. Selector común VCC / 12 V / 5 V; VCC corresponde a la alimentación de la placa. |
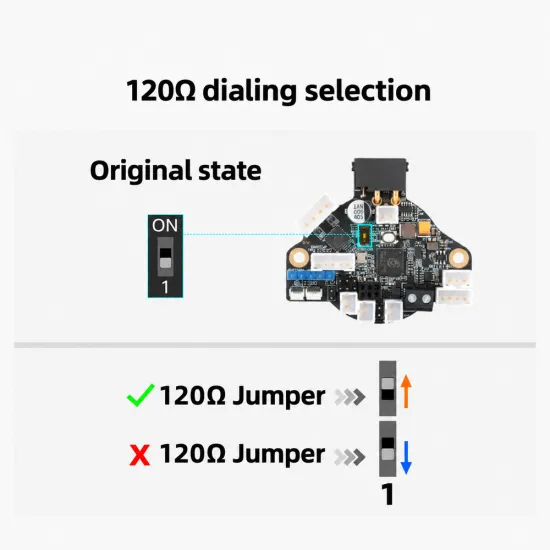
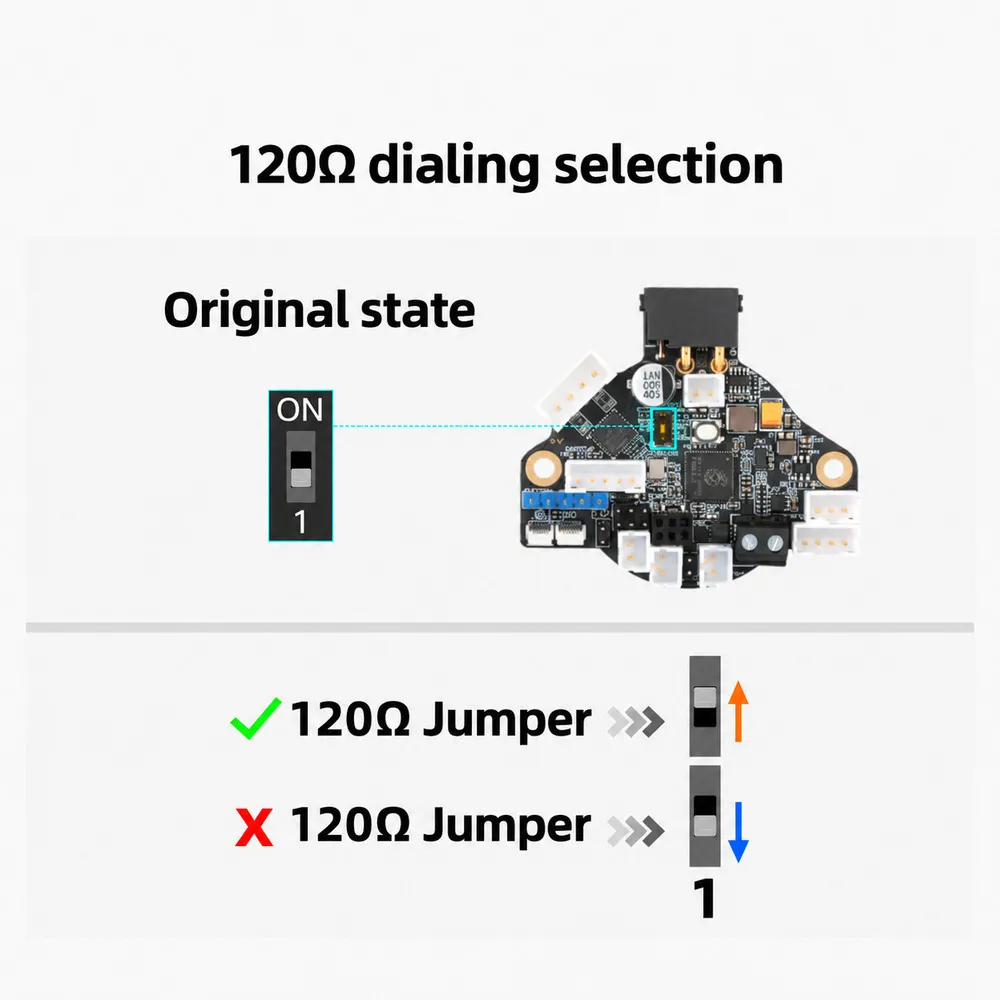
| Terminación CAN | Resistencia de 120 Ω activable con interruptor. |
| USB-C | Disponible para programación. La conexión USB no sustituye la alimentación de potencia. |
| Firmware | Klipper. Esta versión Plus no incorpora el LDC1612 ni el soporte RRF anunciado para la Max. |
Compatibilidad y elección de la placa
Está orientada a impresoras con Klipper y a cabezales que dispongan de un soporte adecuado para esta placa. Puede integrarse en proyectos como Voron 2.4 o Trident, pero hay que comprobar el soporte concreto del extrusor, la orientación de los conectores y el espacio para los cables: no implica montaje directo en cualquier Stealthburner ni intercambiabilidad mecánica con otras toolboards.
El formato SHT36 está pensado para montajes alrededor de motores de la familia de 36 mm. La compatibilidad eléctrica del motor depende también de su corriente y del orden de las bobinas. Un motor NEMA 17, otro extrusor o un soporte de otra placa puede necesitar un adaptador; compartir cuatro contactos no garantiza que el cableado coincida.
Para CAN hace falta un adaptador USB–CAN o una placa principal configurada como puente USB–CAN. El BIGTREETECH U2C es una posibilidad para crear ese enlace, comprobando su firmware, las terminaciones y la velocidad del bus. El adaptador no sustituye la alimentación de 12 o 24 V.
Alimentación, calentador y ventiladores
Elige periféricos compatibles con la tensión usada. El calentador recibe la tensión de alimentación de la placa: no conectes un cartucho de 12 V a una alimentación de 24 V. Para el dimensionado, Mellow publica estos límites de uso de las salidas:
| Salida | Placa alimentada a 24 V | Placa alimentada a 12 V |
|---|---|---|
| Calentador | 5 A | 2,5 A |
| Puerto de ventilador | 1 A | 0,5 A |
Deja margen para funcionamiento continuo y considera también cable, conectores y consumo total. Como referencia de cálculo, un cartucho de 50 W a 24 V demanda aproximadamente 2,08 A; uno de 40 W a 12 V demanda aproximadamente 3,33 A, por encima del límite indicado para el calentador con alimentación a 12 V.
Los dos ventiladores comparten el selector de tensión: no se seleccionan independientemente 5, 12 y 24 V para cada salida. El ajuste VCC entrega la tensión de entrada, y una alimentación de 12 V no se convierte en 24 V. Cambia el selector siempre con la placa desconectada.
Las salidas convencionales regulan conmutando el retorno negativo. No confundir ese terminal con una masa permanente para la señal de un ventilador de cuatro hilos; este tipo de montaje requiere revisar alimentación, masa y señal PWM por separado.
Instalación por CAN
- Desconecta la alimentación antes de cablear, mover interruptores o conectar el motor.
- Selecciona el modo CAN con los interruptores de comunicación de la parte posterior. No son el selector de seis posiciones del MAX31865 ni el interruptor de terminación de 120 Ω.
- Conecta VCC al positivo de 12/24 V y GND al negativo; CAN-H a H y CAN-L a L. Comprueba los contactos y la orientación del XT30 (2+2), no solo los colores de los cables.
- Mantén el par de datos trenzado, un recorrido protegido y alivio de tensión en el cabezal. La extensión CAN debe respetar la topología del bus, con derivaciones cortas.
- Activa una terminación de 120 Ω en cada extremo físico del bus: dos en total, no una en cada dispositivo. Activa la de esta placa solo si está en un extremo.
- Con todo el circuito sin alimentación, unos 60 Ω entre H y L son coherentes con dos resistencias de 120 Ω en paralelo. Esta medida es una comprobación de terminación, no una prueba completa del cableado.
- Configura la misma velocidad en el adaptador, el firmware de la placa y todos los nodos del bus.
Compilación y puesta en marcha en Klipper
Mellow indica que la placa se entrega con Katapult para CAN a 1 Mbit/s. Ese bootloader permite instalar Klipper, pero no equivale a tener la configuración de tu impresora lista. Si el bootloader se ha cambiado, el desplazamiento de memoria debe corresponder al realmente instalado.
Conserva tu configuración anterior y abre el menú de compilación del Klipper instalado en el host:
cd ~/klipper
make menuconfig
Para CAN con el Katapult indicado por Mellow, selecciona: opciones de bajo nivel activadas; arquitectura Raspberry Pi RP2040/RP235x; procesador rp2040; bootloader de 16KiB; interfaz CAN bus; RX GPIO1; TX GPIO0; velocidad 1000000 si tu bus usa 1 Mbit/s. Activa Optimize stepper code for 'step on both edges' y configura !gpio5 en GPIO pins to set at micro-controller startup, como indica la guía de esta placa. Guarda y ejecuta make.
En un host con la instalación habitual de Klipper, puedes consultar los nodos no asignados mediante:
~/klippy-env/bin/python ~/klipper/scripts/canbus_query.py can0Hazlo sin imprimir. Un dispositivo ya asignado a una instancia activa de Klipper puede no aparecer. Utiliza el UUID de esta placa al flashear y al definir [mcu SHT36] con canbus_uuid:. Las rutas de la herramienta de flasheo cambian según la instalación: confirma si usas Katapult independiente o las herramientas de FlyOS, y no flashees otro nodo por error.
La documentación CAN de Klipper y la guía de firmware de Mellow amplían la preparación del host, el flasheo y la recuperación.
Alternativa RS232
RS232 es otra forma de comunicación con Klipper, no un modo USB de impresión ni una conexión CAN. Necesita una interfaz compatible con la implementación de Mellow, como FLY UTOR o una placa con ese puerto documentado. No conectar directamente una UART TTL ni suponer equivalencia con cualquier adaptador serie.
Con la placa sin alimentación, selecciona RS232 y usa su firmware correspondiente. La guía oficial indica rp2040, No bootloader, UART0 on GPIO0/GPIO1, 250000 baudios y arranque !gpio5. La programación inicial se realiza por USB-C en modo BOOT con el archivo UF2; ese procedimiento sustituye el Katapult CAN. Después, conecta IN de la placa a OUT de la interfaz, OUT a IN y una masa común, manteniendo su alimentación de 12/24 V. En Klipper se usa serial: y el baudrate correspondiente, en lugar de canbus_uuid:.
Pines principales para configurar el cabezal
Los ejemplos usan el nombre de MCU SHT36. Si eliges otro nombre, modifica también el prefijo de todos los pines. Integra estos valores en tu configuración existente; no dupliques secciones de extrusor o ventilador al copiar ejemplos.
| Función | Pin / ajuste |
|---|---|
| Motor del extrusor | step_pin: SHT36:gpio7, dir_pin: SHT36:gpio6, enable_pin: !SHT36:gpio14. |
| UART del TMC2209 | uart_pin: SHT36:gpio15, sense_resistor: 0.110. |
| Calentador HEAT0 | heater_pin: SHT36:gpio23. |
| Temperatura TH0 | sensor_pin: SHT36:gpio27. |
| Ventiladores FAN0 / FAN1 | SHT36:gpio13 / SHT36:gpio21. |
| Final de carrera | SHT36:gpio16; ajustar pull-up y polaridad al dispositivo. |
| Sonda / control BLTouch | SHT36:gpio22 / SHT36:gpio24; verificar pinout de la sonda. |
| Entrada HV-IN | SHT36:gpio20; revisar el puente específico para contacto mecánico o sensor de proximidad. |
| LED direccionable | SHT36:gpio26; interfaz de LED de 5 V, no tira RGB analógica de 12/24 V. |
| LIS2DW / MAX31865 | CS SHT36:gpio12 / SHT36:gpio17. Bus SPI compartido: spi0_gpio4_gpio3_gpio2. |
Para HV-IN, la guía del fabricante requiere el puente instalado al usar un contacto mecánico ordinario y retirado al usar el sensor de proximidad previsto. No apliques tensión de alimentación a un GPIO de lógica ni reutilices este ajuste para una sonda distinta sin comprobar su conexión.
El valor run_current del TMC2209 es corriente RMS y debe elegirse según el motor y su refrigeración. La corriente de 0,8 A del ejemplo del fabricante no es obligatoria para todos los extrusores. Conserva o calibra la reducción, rotation_distance, sentido de giro y Pressure Advance de tu propio montaje.
Cómo elegir y configurar el sensor de temperatura
Termistor NTC o PT1000 en TH0
Para un NTC de 100 kΩ, usa TH0 y la curva de ese sensor. Solo si es un 100 kΩ beta 3950 corresponde sensor_type: Generic 3950, con sensor_pin: SHT36:gpio27 y pull-up de 4700 Ω; el puente de selección de PT1000 debe quedar abierto. No todos los sensores de 100 kΩ tienen la misma curva.
Un PT1000 conectado directamente a TH0 utiliza sensor_type: PT1000, el mismo GPIO27 y pullup_resistor: 1000, con el puente específico cerrado. Este es un circuito distinto del MAX31865: cambiar únicamente el nombre del sensor no cambia la resistencia física de la entrada.
PT100 o PT1000 mediante MAX31865
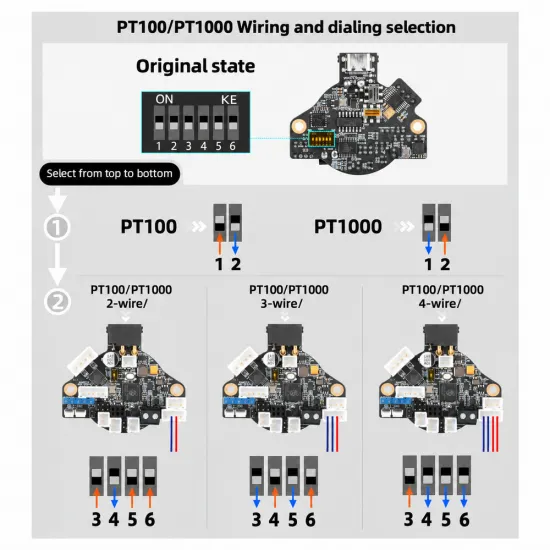
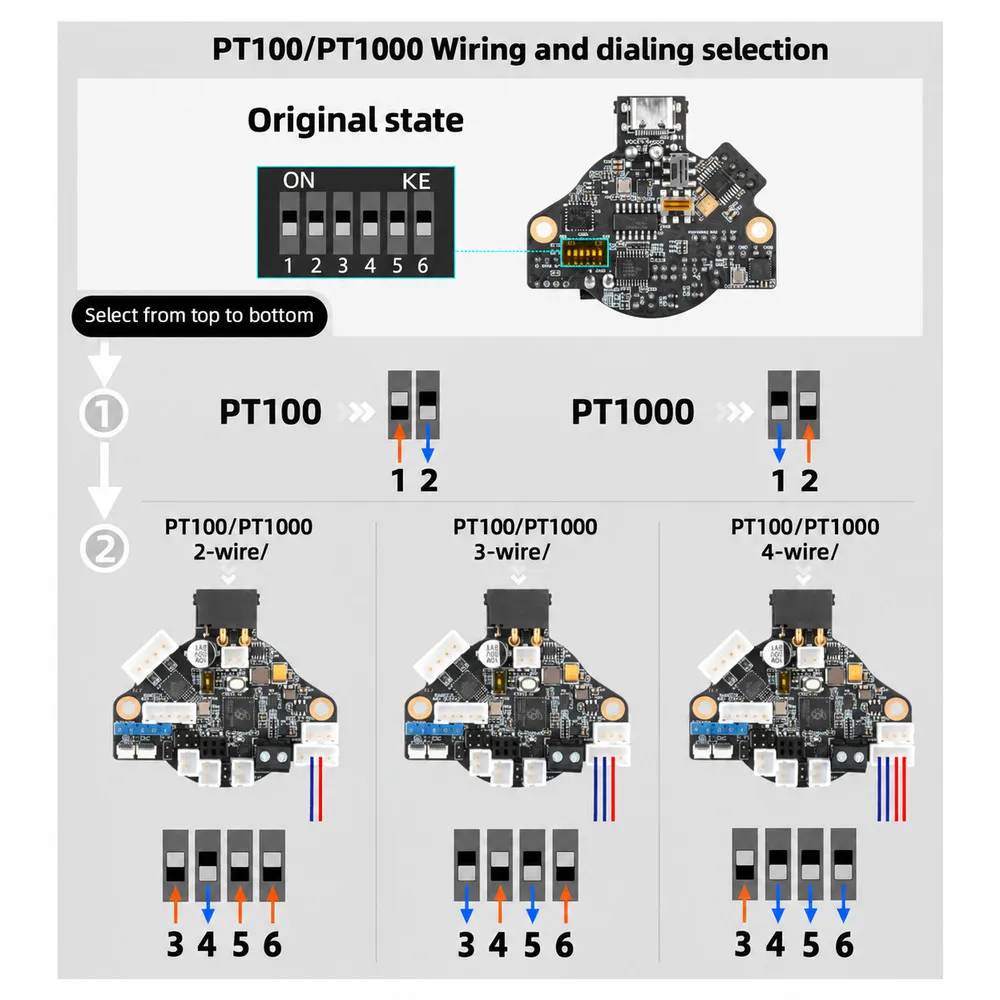
Conecta el RTD al puerto de cuatro contactos dedicado al MAX31865. La selección combina tipo de sensor y número de hilos; se realiza sin alimentación y siguiendo la numeración impresa de los seis interruptores.
| Selección | Interruptores ON | Interruptores OFF | Ajuste de Klipper |
|---|---|---|---|
| PT100 | 1 | 2 | rtd_nominal_r: 100; rtd_reference_r: 430. |
| PT1000 | 2 | 1 | rtd_nominal_r: 1000; rtd_reference_r: 4300. |
| Dos hilos | 3, 5, 6 | 4 | rtd_num_of_wires: 2. |
| Tres hilos | 4, 6 | 3, 5 | rtd_num_of_wires: 3. |
| Cuatro hilos | 3 | 4, 5, 6 | rtd_num_of_wires: 4. |
Combina una de las dos primeras filas con la fila del número de hilos. Por ejemplo, el sensor Mellow PT1000 encapsulado de 3 mm de dos hilos se configura con 2, 3, 5 y 6 en ON; 1 y 4 en OFF. Hay que adaptar su conexión al puerto RTD, además de comprobar que su cápsula encaja en el bloque.
Para ese PT1000 de dos hilos, estas líneas sustituyen las de temperatura de tu sección [extruder]:
sensor_type: MAX31865
sensor_pin: SHT36:gpio17
spi_bus: spi0_gpio4_gpio3_gpio2
rtd_nominal_r: 1000
rtd_reference_r: 4300
rtd_num_of_wires: 2
rtd_use_50Hz_filter: True
El filtro de 50 Hz corresponde a instalaciones con esa frecuencia de red, como España. Retira los ajustes incompatibles de la entrada NTC anterior. Si utilizas otro RTD, cambia tipo, resistencia de referencia y número de hilos tanto en hardware como en software. El MAX31865 no convierte un termistor NTC en PT100/PT1000.
La conexión de tres o cuatro hilos permite compensar la resistencia de los conductores con el sensor y el montaje apropiados; dos hilos siguen incluyendo su resistencia en la medición. La exactitud final depende también del RTD, el cableado y la instalación.
LIS2DW e Input Shaper
El acelerómetro integrado se configura así, usando el mismo bus SPI hardware que el MAX31865:
[lis2dw]
cs_pin: SHT36:gpio12
spi_bus: spi0_gpio4_gpio3_gpio2
Comprueba su lectura con ACCELEROMETER_QUERY CHIP=lis2dw. Define después [resonance_tester] con este acelerómetro y un punto de prueba seguro dentro del volumen de tu impresora; sigue la guía de medición de resonancias de Klipper para revisar ruido y ejecutar la calibración.
En una CoreXY, el cabezal permite medir los movimientos X e Y. En una impresora donde la cama se mueve en Y, un sensor fijo en el cabezal no caracteriza correctamente las resonancias de esa cama: para ese eje necesitarás medir en el elemento que se mueve. No copies una orientación de ejes o un punto de prueba de otra impresora sin comprobarlos.
Comprobaciones antes de imprimir
- Conserva las protecciones térmicas de Klipper. Los límites de temperatura deben corresponder al hotend, sensor y cableado completos; no se elevan por instalar el MAX31865.
- Antes de calentar, comprueba una temperatura ambiente plausible y la respuesta a un fallo de lectura. Si aparece una temperatura anómala, revisa tipo de sensor, puente, interruptores y conexión.
- Comprueba el sentido del extrusor a temperatura de trabajo y con condiciones seguras; nunca conectes o desconectes el motor con alimentación.
- Verifica que cada ventilador responde al mando correcto y que el del hotend se activa con la función prevista.
- Calibra el control térmico con
PID_CALIBRATE HEATER=extruder TARGET=...usando una temperatura adecuada para tu conjunto. Valida los cambios antes de guardarlos. - Fija placa y cables con separadores y alivio de tensión, alejados de piezas calientes, roces y zonas de movimiento. No fuerces el cable incluido con un radio de curvatura reducido.
Contenido del paquete
- Una placa Mellow FLY SHT36 V3 Plus.
- Cable XT30 de alimentación y comunicación de aproximadamente 1,5 m.
- Conectores sueltos para preparar las conexiones del montaje.
- Un cable USB.
No incluye adaptador USB–CAN/RS232, host Klipper, motor, hotend, sensor RTD ni soporte específico del cabezal.
Es para ti si...
- Preparas un cabezal con Klipper y quieres ordenar el cableado por CAN o RS232.
- Necesitas PT100/PT1000 mediante MAX31865 sin añadir otro módulo al cabezal.
- Quieres medir resonancias con un acelerómetro integrado y puedes adaptar montaje y configuración.
No es para ti si...
- Buscas un recambio directo que funcione sin comprobar soporte, cableado ni firmware.
- Tu proyecto necesita la variante Max con LDC1612 integrado o soporte RRF.
- Necesitas alimentar cargas que superen los límites de estas salidas, o seleccionar una tensión distinta para cada ventilador con los puentes de la placa.