

- Stock: 34
- Modelo: Servo-180º
Tipo:

180°

360°
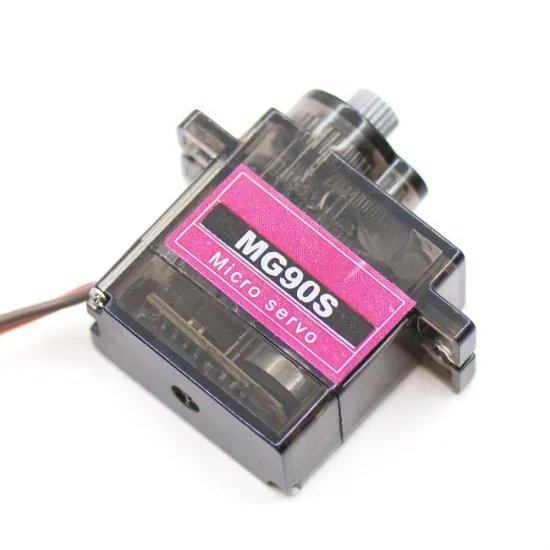
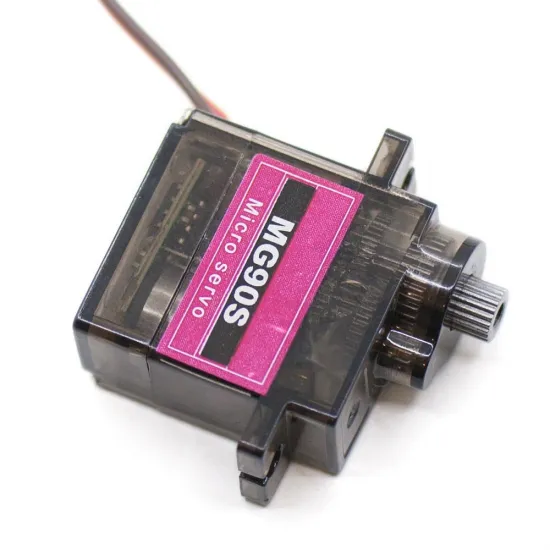
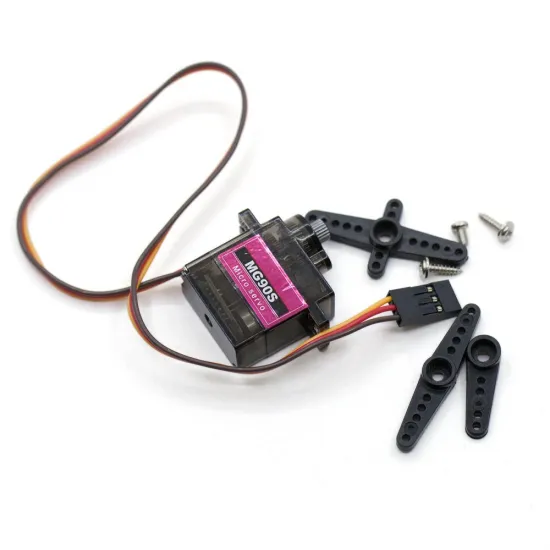
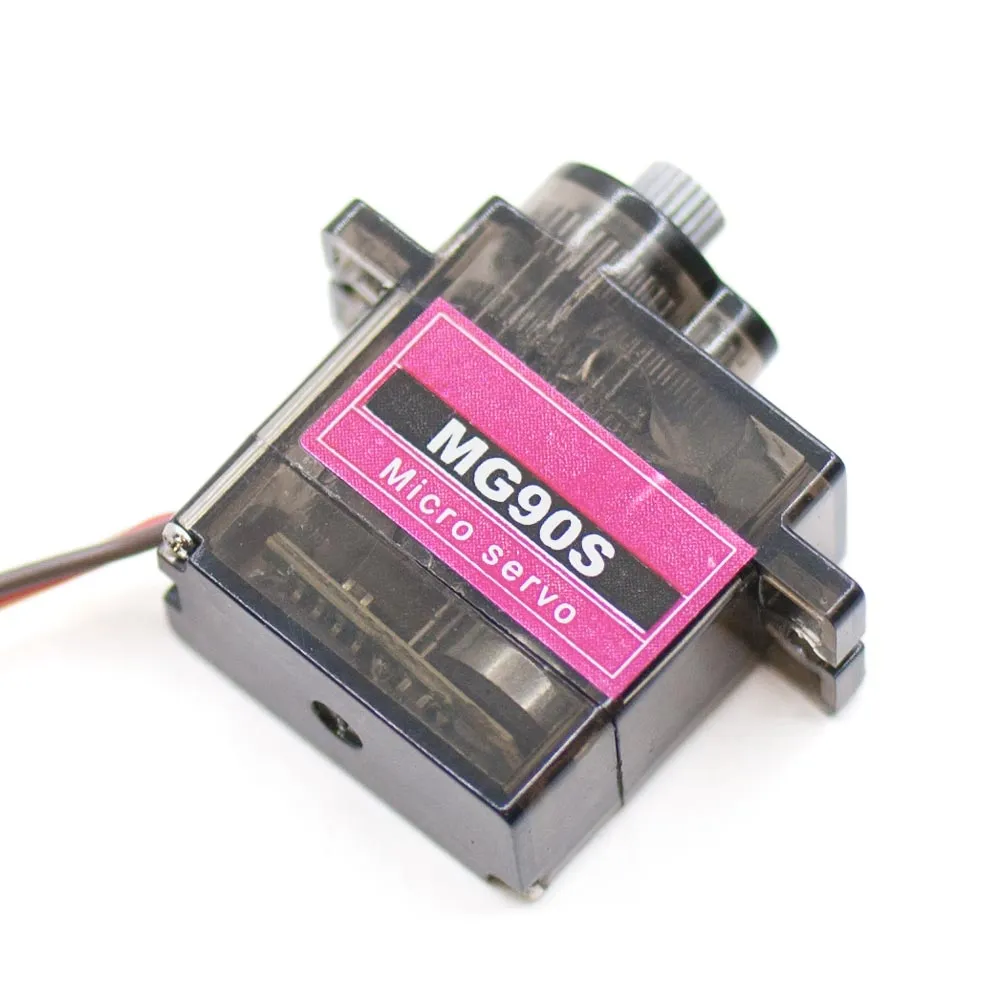
Microservo tipo MG90S de posicionamiento nominal de 180°, con engranajes metálicos y formato compacto. Está diseñado para mover y mantener un mecanismo en una posición angular, por ejemplo una compuerta, una dirección, una pinza, un selector o un soporte orientable.
A diferencia de un servo de rotación continua, esta versión utiliza su realimentación interna para buscar la posición solicitada. El recorrido útil y los extremos reales pueden variar ligeramente entre unidades, por lo que conviene empezar desde el centro y ampliar el movimiento gradualmente sin forzar los topes.
Características principales
- Posicionamiento nominal de 180°: la señal representa una consigna angular, no una velocidad de giro continuo.
- Mantenimiento de posición: la electrónica interna corrige el movimiento mientras recibe alimentación y señal.
- Engranajes metálicos: aportan mayor resistencia al desgaste que un tren de engranajes íntegramente plástico.
- Formato micro: adecuado para robótica, radiocontrol, automatismos compactos y mecanismos auxiliares de impresoras 3D.
- Accesorios incluidos: tres brazos de plástico y tornillería de montaje.
| Característica | Valor declarado |
|---|---|
| Tipo | Microservo posicional |
| Recorrido nominal | 180°; el recorrido útil debe calibrarse sin forzar los topes |
| Engranajes | Metálicos |
| Alimentación de referencia | 4,8 V; para la puesta en marcha puede utilizarse una fuente regulada de 5 V |
| Par de bloqueo declarado | 2,0 kgf·cm a 4,8 V; no equivale a par continuo de trabajo |
| Velocidad declarada | 0,11 s/60° a 4,8 V, sin carga |
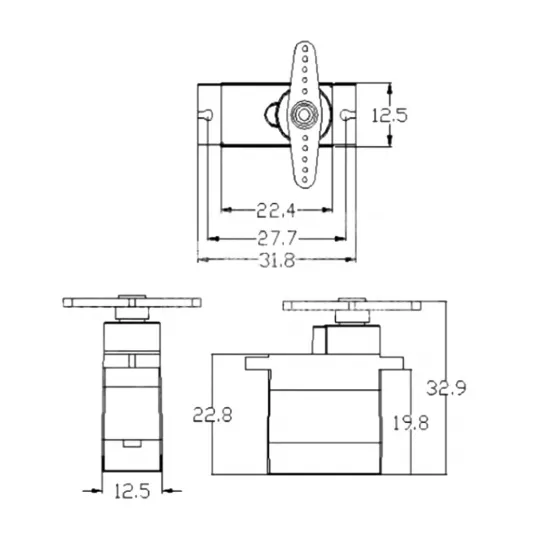
| Dimensiones declaradas | 22,8 × 12,2 × 28,5 mm |
| Peso | 13,4 g |
| Cable | Aproximadamente 22 cm |
| Zona muerta declarada | 5 µs |
| Temperatura declarada | 0-55 °C |
Posición solicitada y posición real
Una orden de 90° representa el centro nominal, pero el controlador externo no recibe una medición de la posición física. Si el mecanismo está bloqueado, tiene demasiada carga o alcanza un tope, el servo puede no llegar a la consigna aunque el programa la haya enviado.
Empieza probando un intervalo conservador, por ejemplo entre 20° y 160°, y amplíalo lentamente solo si el montaje lo permite. Un zumbido fuerte, vibración en el extremo o aumento rápido de temperatura indican que debe reducirse el recorrido o la carga.
Alimentación y conexión segura
- Utiliza una fuente regulada de 5 V capaz de soportar los picos de arranque y bloqueo.
- No lo conectes directamente a 12 o 24 V ni lo alimentes desde un pin de señal.
- Con fuente externa, une la masa de la fuente con la masa del controlador.
- La convención habitual es marrón o negro para GND, rojo para positivo y naranja, amarillo o blanco para señal. Comprueba siempre el orden del conector.
- No utilices el servo como elemento de seguridad ni mantengas el brazo forzado contra un tope.
Ejemplo con Arduino
La biblioteca oficial Servo de Arduino permite enviar una consigna angular. Este ejemplo comienza en el centro:
#include <Servo.h>

Servo mecanismo;

void setup() {
  mecanismo.attach(9);
  mecanismo.write(90); // centro nominal
}

void loop() {
  // Probar primero un recorrido reducido, por ejemplo 20°-160°.
}
La función read() de la biblioteca devuelve la última consigna enviada, no una medición del eje. Si la posición real es crítica, añade un sensor externo o un sistema de verificación.
Uso con firmware de impresora 3D
- Marlin: habilita al menos un servo mediante
NUM_SERVOS, comprueba el pin de la placa y empieza conM280 P0 S90. Los índices comienzan en cero. - Klipper: define
[servo nombre]con el pin correcto.SET_SERVO SERVO=nombre ANGLE=90ordena el centro nominal. Los límites de pulso deben calibrarse sin forzar el mecanismo. - RepRapFirmware 3: crea la salida con
M950 S0 C"nombre_del_pin"y utilizaM280 P0 S90. El nombre del pin depende de la placa y la relación exacta entre pulso y ángulo no es universal.
Puede emplearse para desplegar una sonda mecánica, accionar una compuerta, seleccionar una vía o mover un pequeño mecanismo auxiliar, siempre que el diseño respete recorrido, carga, alimentación y espacio disponibles.
Es para ti si…
- Necesitas mover un mecanismo ligero a posiciones angulares repetibles.
- Buscas un microservo compacto con engranajes metálicos para robótica o automatización.
- Puedes calibrar el recorrido real y diseñar una alimentación de 5 V adecuada.
No es para ti si…
- Necesitas giro sostenido: elige el microservo MG90S de rotación continua de 360°.
- Necesitas que el controlador confirme la posición física sin añadir sensores.
- La aplicación exige alto par continuo, impermeabilidad, precisión certificada o una función de seguridad.
Contenido del suministro: 1 microservo posicional, 3 brazos de plástico y tornillería de fijación.