

- Stock: 53
- Modelo: Servo-360º
Tipo:

180°

360°
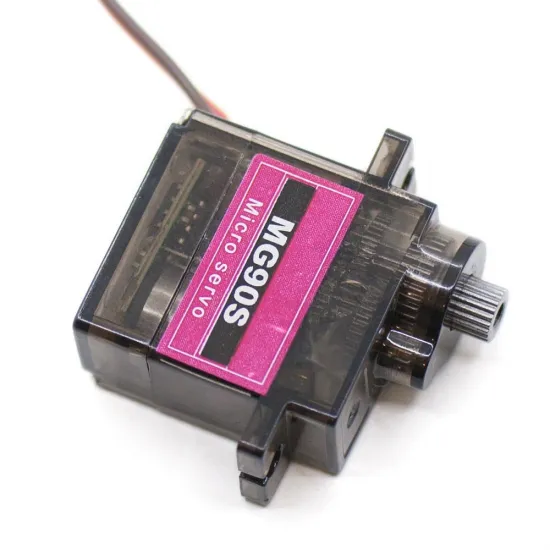
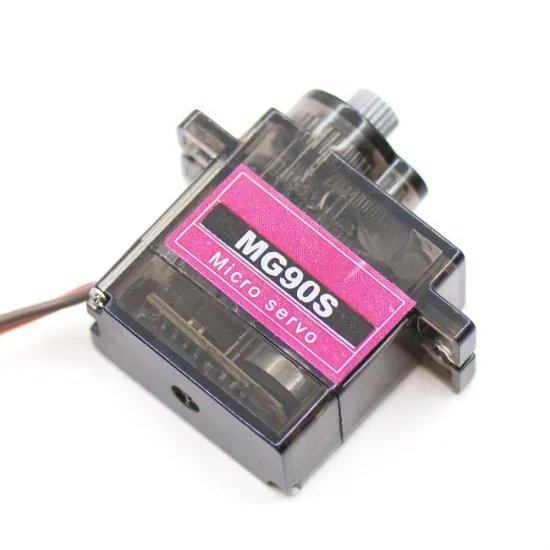
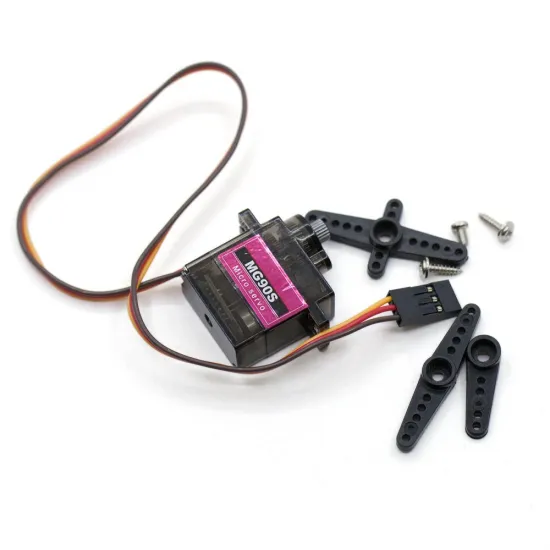
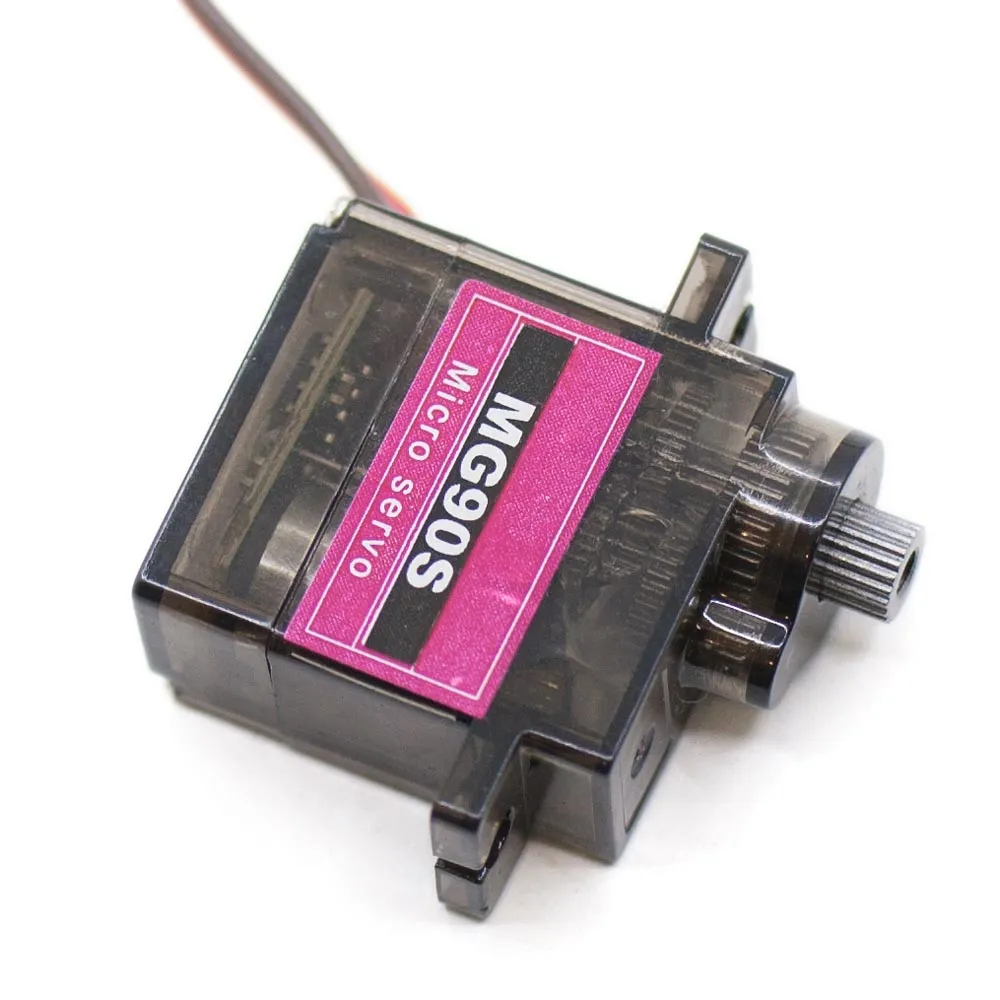
Microservo tipo MG90S de rotación continua, con engranajes metálicos y formato compacto. Esta versión de 360° está pensada para accionar ruedas, rodillos y pequeños mecanismos que deben girar de forma sostenida en ambos sentidos.
No es un servo de posicionamiento de 0 a 360°. La señal controla el sentido y la velocidad alrededor de un punto neutro; no permite ordenar por sí sola una posición angular ni una vuelta exacta. Para contar vueltas o conocer la posición hace falta añadir un encoder u otro sensor externo.
Características principales
- Rotación continua: permite giro en ambos sentidos y regulación aproximada de velocidad mediante señal de servo.
- Engranajes metálicos: ofrecen mayor resistencia al desgaste que un tren de engranajes íntegramente plástico.
- Formato micro: adecuado para robótica educativa, vehículos pequeños, alimentadores, rodillos y automatismos compactos.
- Control de tres hilos: alimentación, masa y señal.
- Accesorios incluidos: tres brazos de plástico y tornillería de montaje.
| Característica | Valor declarado |
|---|---|
| Tipo | Microservo de rotación continua |
| Engranajes | Metálicos |
| Alimentación de referencia | 4,8 V; para la puesta en marcha puede utilizarse una fuente regulada de 5 V |
| Par de bloqueo declarado | 2,0 kgf·cm a 4,8 V; no equivale a par continuo de trabajo |
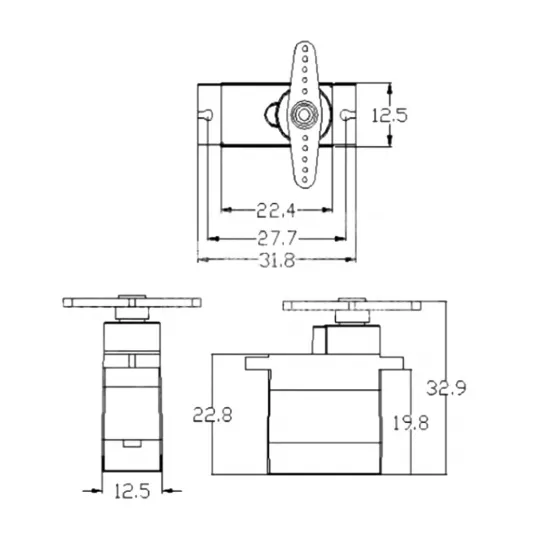
| Dimensiones declaradas | 22,8 × 12,2 × 28,5 mm |
| Peso | 13,4 g |
| Cable | Aproximadamente 22 cm |
| Zona muerta declarada | 5 µs |
| Temperatura declarada | 0-55 °C |
Cómo se controla un servo continuo
Como punto de partida, una señal próxima a 1500 µs suele corresponder al neutro. Reducir o aumentar la anchura de pulso ordena sentidos opuestos y separarse más del neutro aumenta la velocidad. El valor exacto cambia entre unidades, por lo que debe calibrarse en pasos pequeños y con el mecanismo levantado o sin carga.
Si el servo gira lentamente al enviar el valor central, ajusta el neutro unos pocos microsegundos cada vez hasta detenerlo. La dirección real puede ser la contraria a la esperada y la velocidad no es una medición cerrada: depende de tensión, carga y rozamiento.
Alimentación y conexión segura
- Utiliza una fuente regulada de 5 V capaz de soportar los picos de arranque y bloqueo del servo.
- No lo conectes directamente a 12 o 24 V ni lo alimentes desde un pin de señal.
- Con fuente externa, une la masa de la fuente con la masa del controlador.
- La convención habitual es marrón o negro para GND, rojo para positivo y naranja, amarillo o blanco para señal. Comprueba siempre el orden del conector antes de alimentar.
- Evita mantener el eje bloqueado: aumenta rápidamente el consumo y puede dañar el servo o la fuente.
Ejemplo con Arduino
La biblioteca oficial Servo de Arduino permite controlar servos continuos mediante microsegundos. Este ejemplo aplica primero un neutro aproximado:
#include <Servo.h>

Servo motor;

void setup() {
  motor.attach(9);
  motor.writeMicroseconds(1500); // neutro inicial aproximado
}

void loop() {
  // Ajustar alrededor de 1500 µs en pasos pequeños.
}
Los valores cercanos a 1500 µs permiten buscar una marcha lenta y el punto de parada. No empieces directamente con extremos amplios: calibra primero el neutro, después el sentido y finalmente la velocidad necesaria.
Uso con firmware de impresora 3D
- Marlin: requiere habilitar al menos un servo con
NUM_SERVOSy asignar un pin compatible.M280 P0 S90es un neutro inicial aproximado; valores menores y mayores ordenan sentidos opuestos. Debe calibrarse en la máquina. - Klipper: se define con una sección
[servo nombre]. Puede buscarse el neutro conSET_SERVO SERVO=nombre WIDTH=0.0015y ajustar la anchura en pasos pequeños.WIDTH=0deshabilita la señal PWM, pero no sustituye una parada mecánica segura. - RepRapFirmware 3: primero se crea una salida servo con
M950 S0 C"nombre_del_pin"y después se controla conM280 P0 S1500. El nombre del pin depende de la placa.
En cualquier firmware hay que comprobar que el pin elegido admite la señal requerida y que no está asignado a otra función. La alimentación del servo debe diseñarse por separado de la lógica cuando la salida de la placa no pueda suministrar sus picos de corriente.
Es para ti si…
- Necesitas giro continuo compacto en ambos sentidos.
- Quieres controlar aproximadamente velocidad y dirección desde Arduino, una placa de robótica o un firmware con salida de servo.
- Tu aplicación puede calibrar el neutro y no necesita conocer la posición sin sensores adicionales.
No es para ti si…
- Necesitas ordenar un ángulo concreto: para ello elige el microservo MG90S posicional de 180°.
- Necesitas contar vueltas, mantener una posición angular o medir la velocidad con precisión sin encoder.
- El mecanismo requiere alto par continuo, uso exterior, resistencia al agua o una función de seguridad.
Contenido del suministro: 1 microservo de rotación continua, 3 brazos de plástico y tornillería de fijación.