

- Stock: Sin Stock
- Modelo: RAMPS1.6
Modelo:

Ramps 1.4

Ramps 1.5

Ramps 1.6

Ramps 1.6+
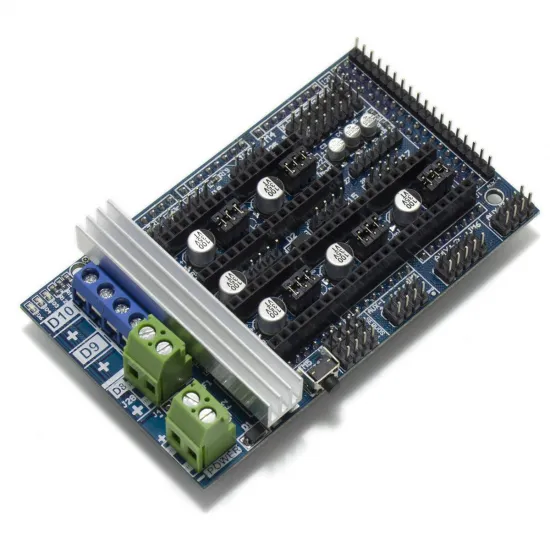
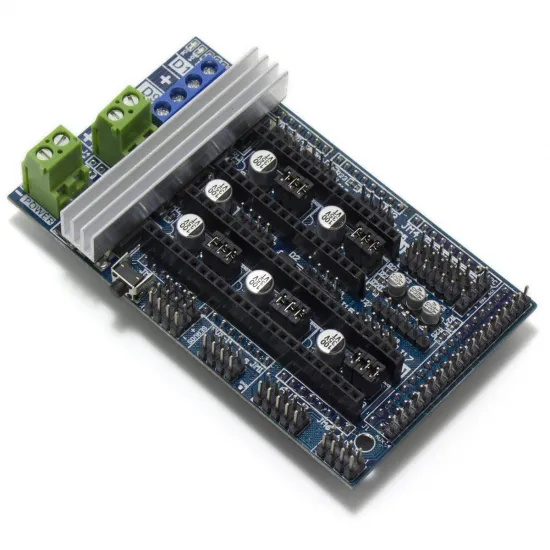
La RAMPS 1.6 es una placa de expansión para Arduino Mega 2560 destinada a proyectos RepRap y a la reparación de impresoras 3D basadas en esta arquitectura. Reúne las conexiones de motores, finales de carrera, termistores, cama caliente, hotend y ventilador en una shield con drivers sustituibles. Su diseño conserva el enfoque modular de las RAMPS anteriores e incorpora dos bornes de alimentación y un disipador amplio sobre la zona de potencia.
No es una controladora autónoma: necesita un Arduino Mega compatible, drivers de motor, fuente, sensores y firmware configurado para la máquina. Esta es la RAMPS 1.6 convencional; no debe confundirse con la 1.6+ (PLUS), que añade opciones específicas de conexión SPI a los drivers.
Qué puedes conectar
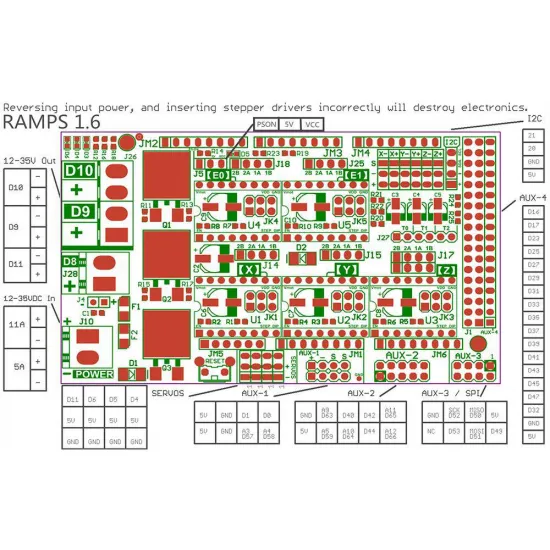
- Cinco posiciones de driver: X, Y, Z, E0 y E1, para módulos de formato y pinout adecuados. Los dos conectores de motor Z comparten el mismo driver: no son dos ejes Z controlados independientemente.
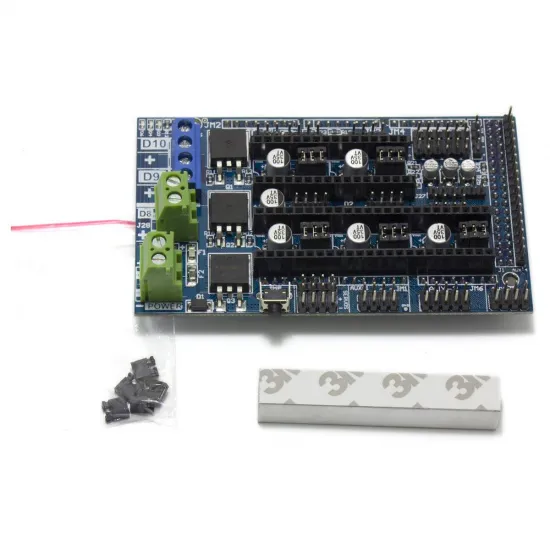
- Tres salidas de potencia: D10, D9 y D8. En una configuración habitual EFB corresponden a hotend, ventilador y cama, respectivamente. La función cambia si se configura otra variante de firmware, por lo que se debe comprobar el cableado antes de conectar las cargas.
- Tres entradas de temperatura y conectores para finales de carrera, pantalla mediante adaptador apropiado y pines auxiliares. La placa no determina qué curva de termistor debes usar: hay que configurar cada sensor según su referencia real.
- Microstepping por jumpers: los pequeños puentes bajo los drivers permiten seleccionar el modo que corresponda al módulo instalado. Comprueba la tabla de tu driver; no presupongas que el mismo patrón sirve para A4988, DRV8825 u otros modelos.
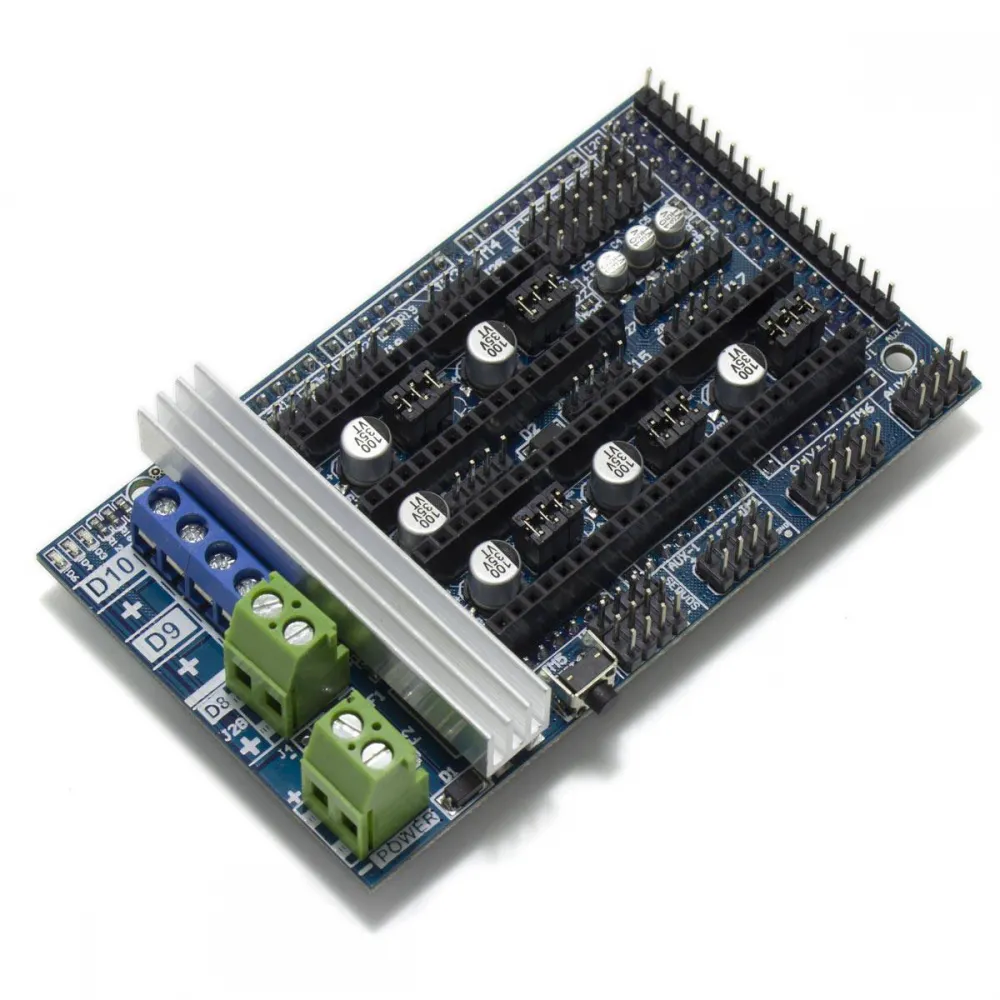
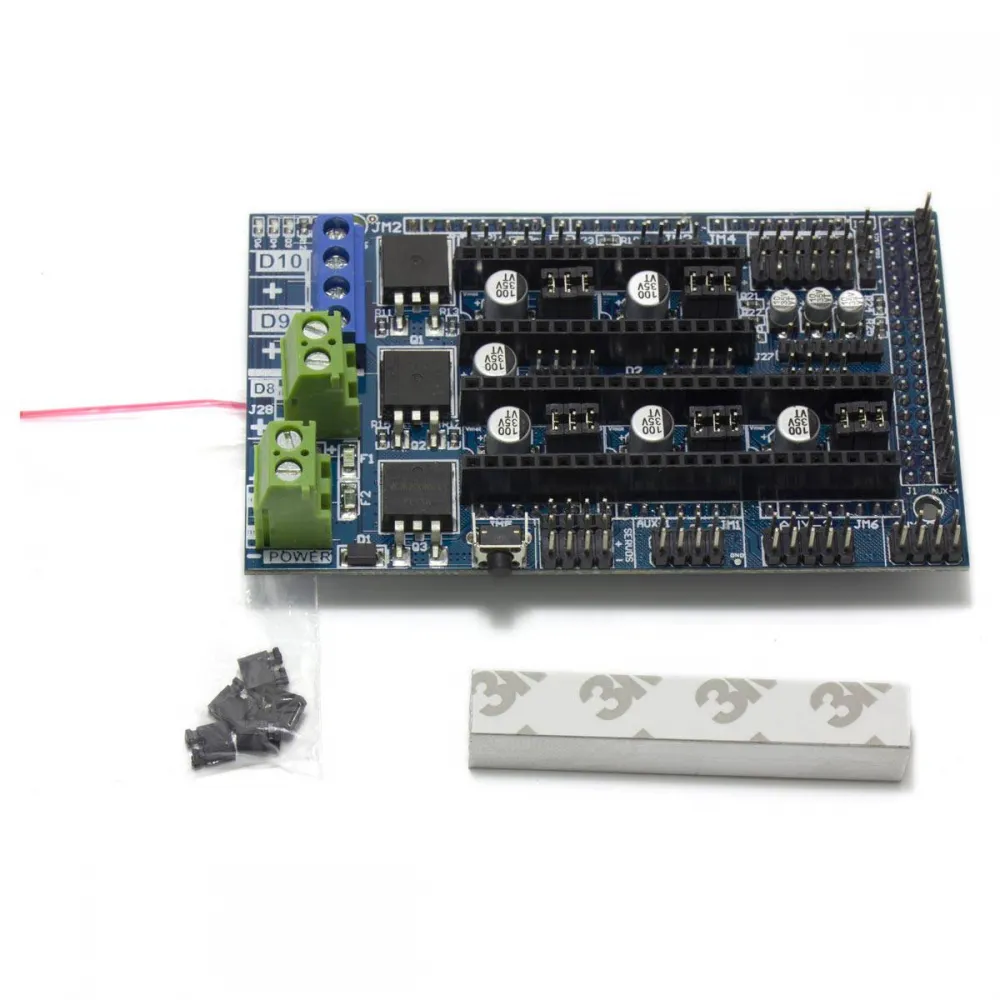
En la fotografía del conjunto se ven la shield, los jumpers y el disipador. Los zócalos están vacíos: Arduino Mega, drivers y pantalla se eligen por separado según el proyecto.
Drivers y diferencia frente a la RAMPS 1.6+
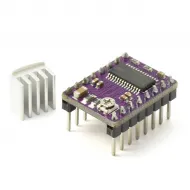
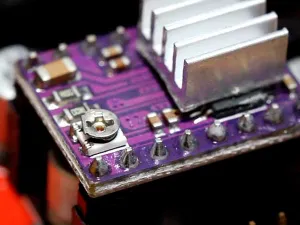
Un driver de tipo STEP/DIR como nuestro A4988 de formato Pololu es una opción para esta arquitectura, siempre que respetes su orientación, alimentación, disipación y corriente ajustada al motor. La RAMPS 1.6 ordinaria no aporta por sí sola el cableado SPI de la versión 1.6+. Si eliges un TMC con funciones UART o SPI, comprueba antes cómo se cablearán esas señales: colocarlo en el zócalo no activa automáticamente la comunicación avanzada.
Configuración de firmware
Marlin: para una instalación estándar con hotend en D10, ventilador en D9 y cama en D8, el mapa convencional BOARD_RAMPS_14_EFB es el punto de partida en Marlin actual. El «14» del nombre describe la familia de pines, no cambia el nombre físico de esta shield. Verifica que la disposición real sea EFB; otras variantes como EEB asignan salidas distintas. No selecciones BOARD_RAMPS_BTT_16_PLUS_EFB, reservado para otra placa.
Klipper: el ejemplo generic-ramps.cfg de Klipper proporciona un mapa inicial para Mega/RAMPS. Compila para el microcontrolador de tu Arduino —normalmente ATmega2560— y comunica Klipper por su USB. Después adapta el printer.cfg a motores, jumpers, recorridos, finales de carrera, termistores, calentadores y ventiladores reales. Los valores de PID, dimensiones y sensores del archivo de ejemplo no son especificaciones de esta placa.
En ambos firmwares, comprueba primero la lectura de temperaturas a temperatura ambiente y el funcionamiento de cada final de carrera; solo después prueba movimientos y calentadores de forma gradual.
Alimentación e instalación segura
RAMPS es una arquitectura usada habitualmente a 12 V, pero la tensión admisible del conjunto Mega + shield + drivers + cargas no se deduce de la serigrafía de un borne ni de la tensión máxima de un condensador. No conectes 24 V directamente sin revisar el circuito de alimentación del Arduino Mega —incluida la ruta por D1— y confirmar que fuente, fusibles, drivers, cama, cartuchos y ventiladores son adecuados.
Con fuente y USB desconectados, monta la shield en el Mega, coloca los jumpers y orienta cada driver según su pinout. Comprueba la polaridad de las dos entradas de alimentación y qué parte del circuito alimenta cada una. Si vas a utilizar un servo o una sonda alimentada a 5 V, verifica antes las marcas 5 V/GND y el puente J5 en la placa concreta; no copies la posición de un puente de otra revisión. En la primera puesta en marcha, revisa también que cables, bornes y conectores de cama estén dimensionados para la corriente real; el disipador no sustituye esa comprobación.
¿Es para ti?
Es para ti si mantienes una impresora RepRap con Arduino Mega o quieres un proyecto modular de aprendizaje con drivers reemplazables. No es para ti si necesitas una placa autónoma de 32 bits, dos motores Z independientes, drivers SPI listos para usar sin cableado adicional o una sustitución sin configurar para una impresora moderna.