

- Stock: 3
- Modelo: KrakenV1.1

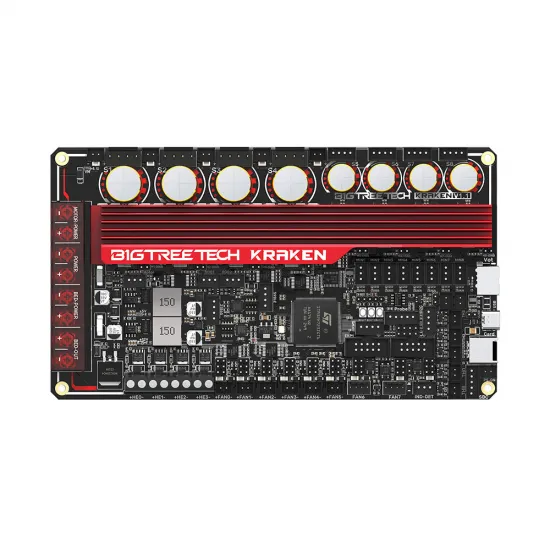
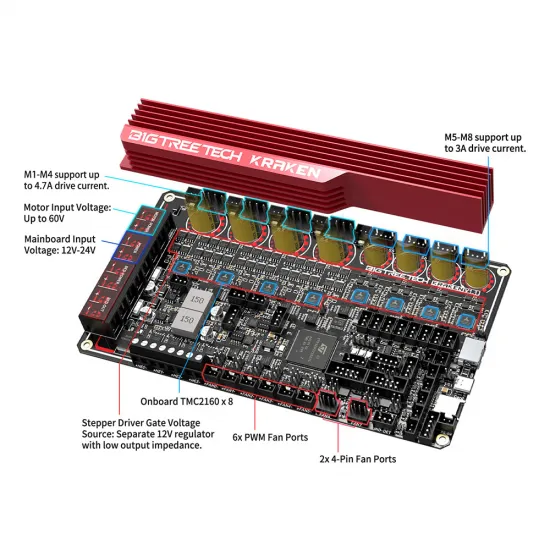
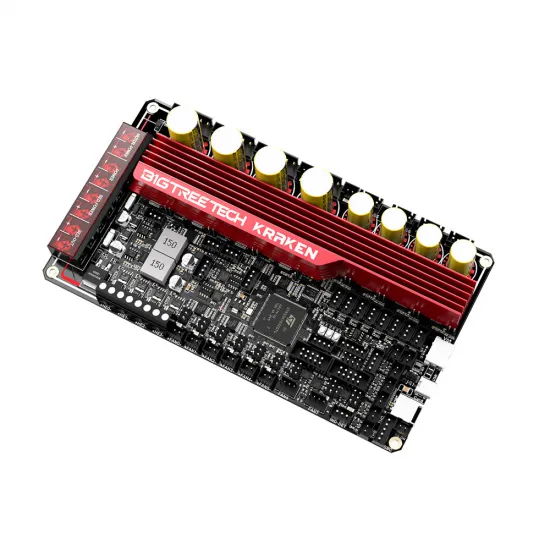
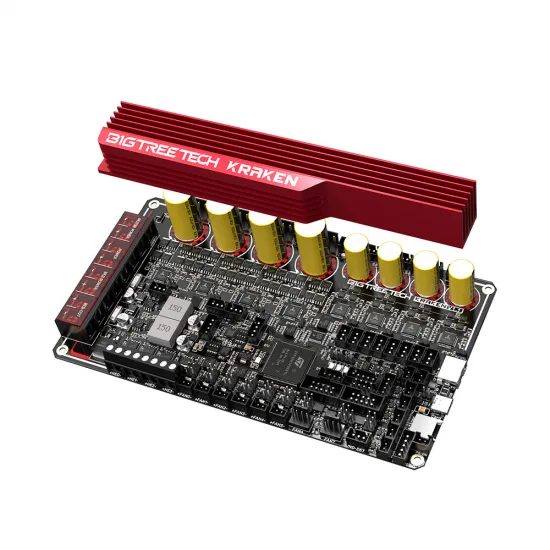
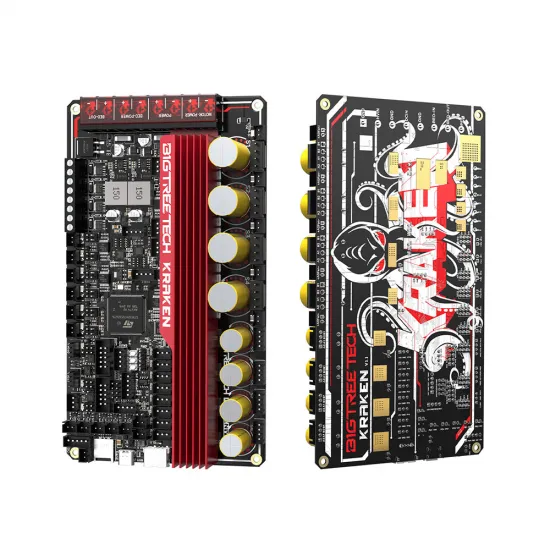
La BIGTREETECH Kraken V1.1 es una placa de control de 32 bits para impresoras 3D grandes y proyectos con muchos motores. Integra un STM32H723 y ocho controladores TMC2160 gestionados por SPI, lo que permite construir una electrónica compacta sin ocho módulos de driver independientes.
Su principal diferencia frente a una placa convencional es la alimentación de motores HV-IN de 24 a 60 V. Esta arquitectura puede resultar especialmente interesante en máquinas CoreXY grandes, múltiples motores Z o sistemas en los que se busca mantener par a velocidades elevadas. No es una sustitución universal: exige planificar fuente, motores, cableado, refrigeración, firmware y reparto de cargas como un sistema completo.
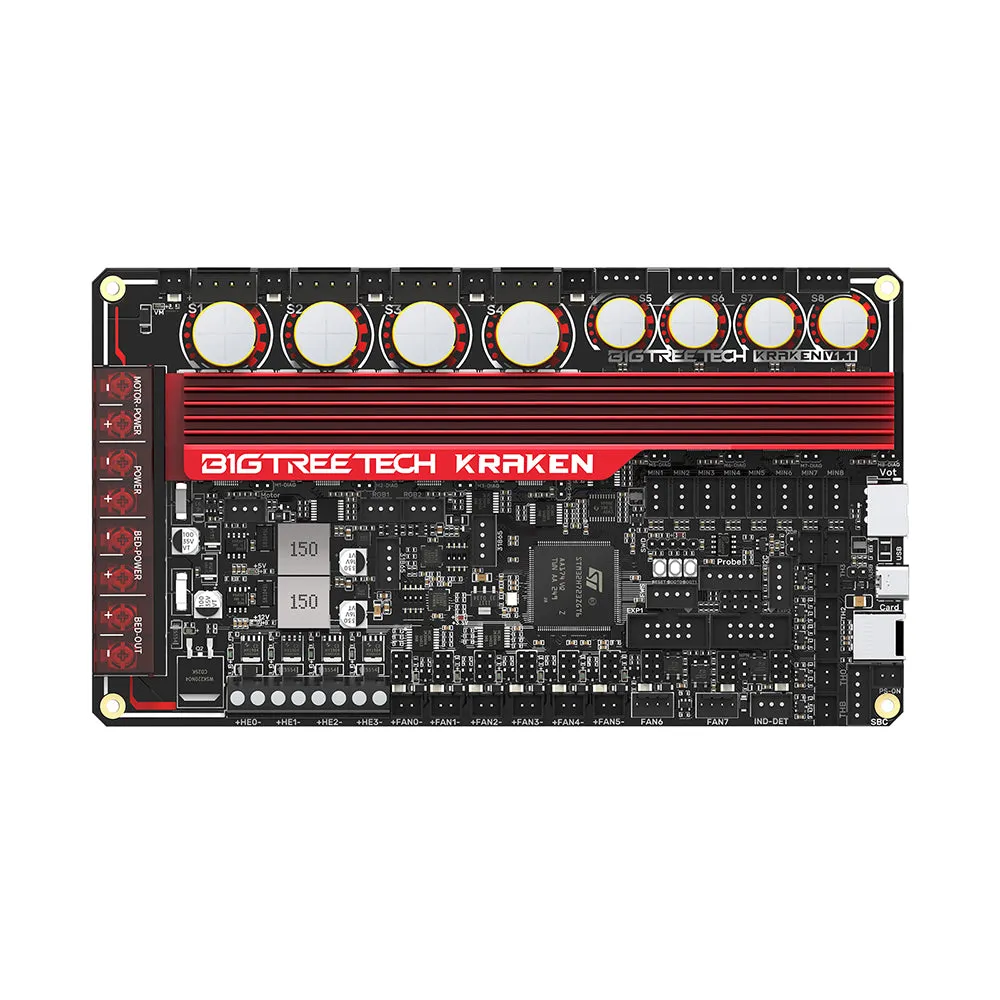
Características principales
| Elemento | Especificación documentada |
|---|---|
| MCU | STM32H723ZGT6, ARM Cortex-M7, frecuencia publicada de 550 MHz |
| Controladores | 8 TMC2160 integrados, comunicación SPI |
| Control | DCIN: 12 o 24 V CC |
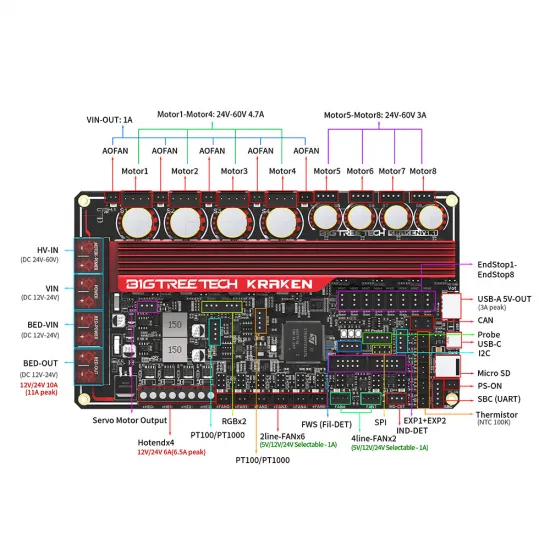
| Motores | HV-IN: 24 a 60 V CC, común para los ocho drivers |
| Cama | BED-IN: 12 o 24 V CC |
| Calefacción | 1 salida de cama y 4 salidas HE0-HE3 |
| Temperatura | 5 entradas NTC 100K y 2 canales MAX31865 para PT100/PT1000 |
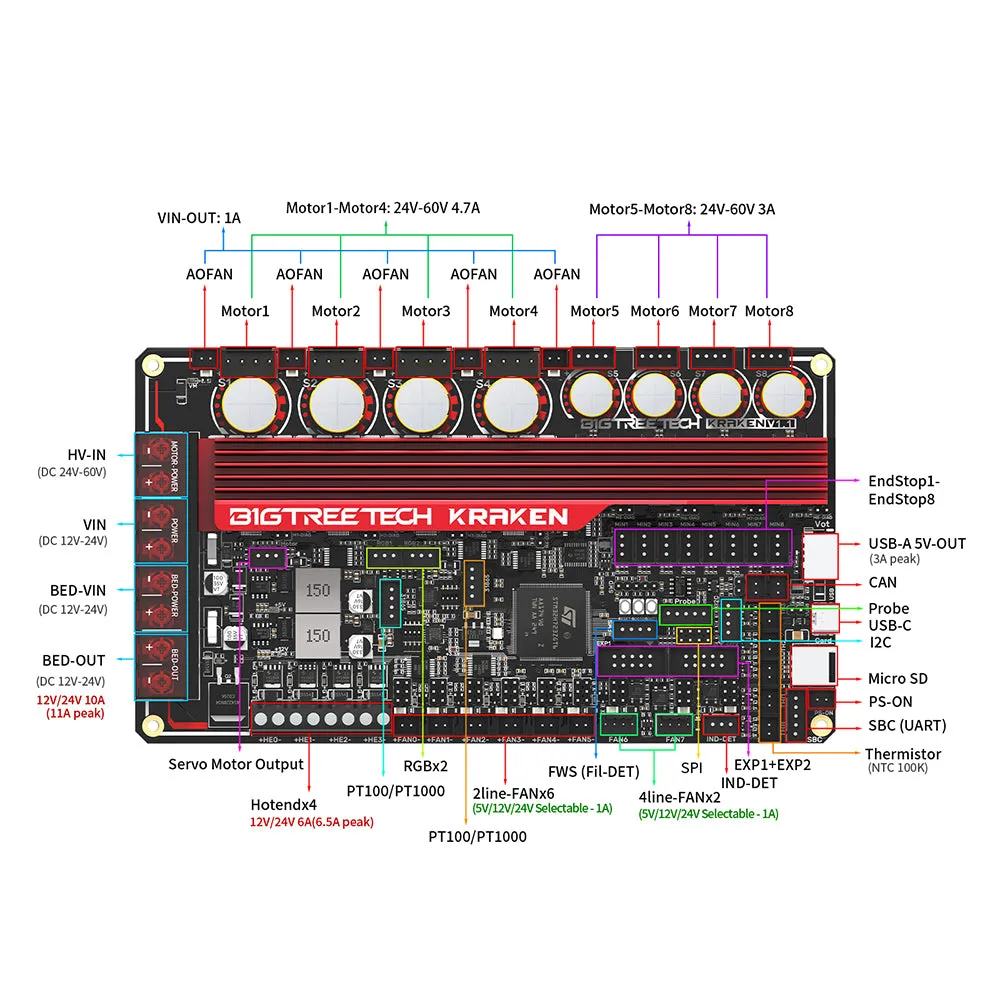
| Ventiladores | 6 salidas de 2 pines, 2 salidas PWM/tacómetro de 4 pines y 5 conectores siempre alimentados |
| Comunicaciones | USB-C, CAN, UART para SBC, microSD, I²C, SPI y EXP1/EXP2 |
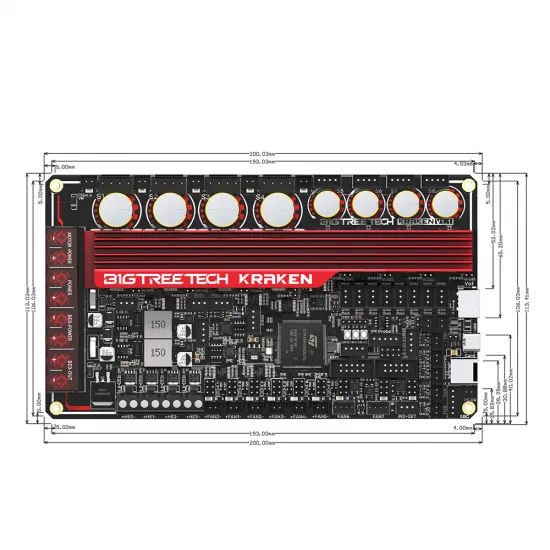
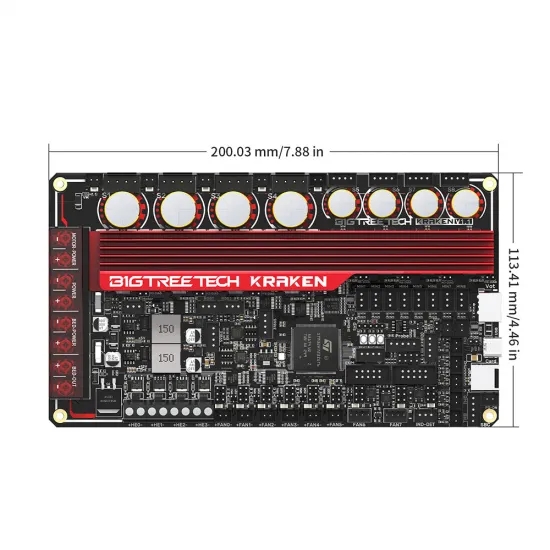
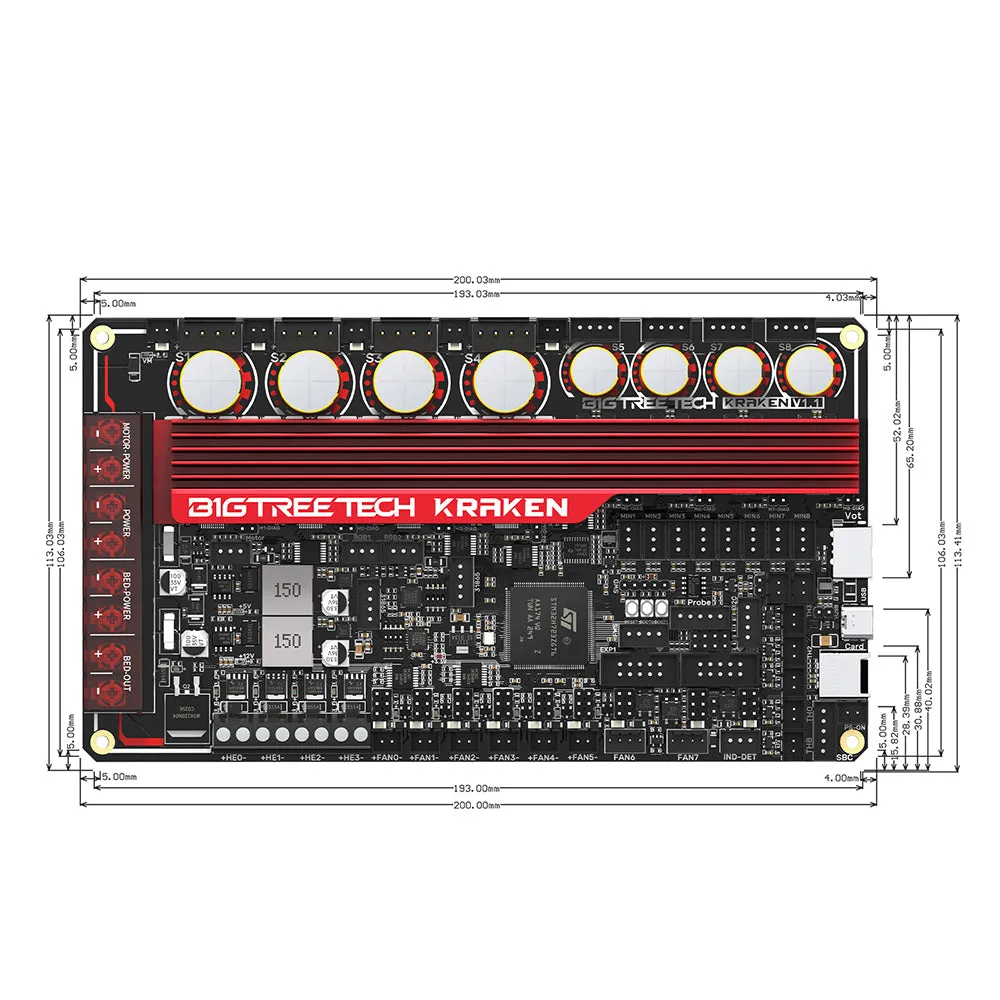
| Dimensiones | Aproximadamente 200,03 x 113,41 mm; montaje 193,03 x 106,03 mm |
Tres dominios de alimentación
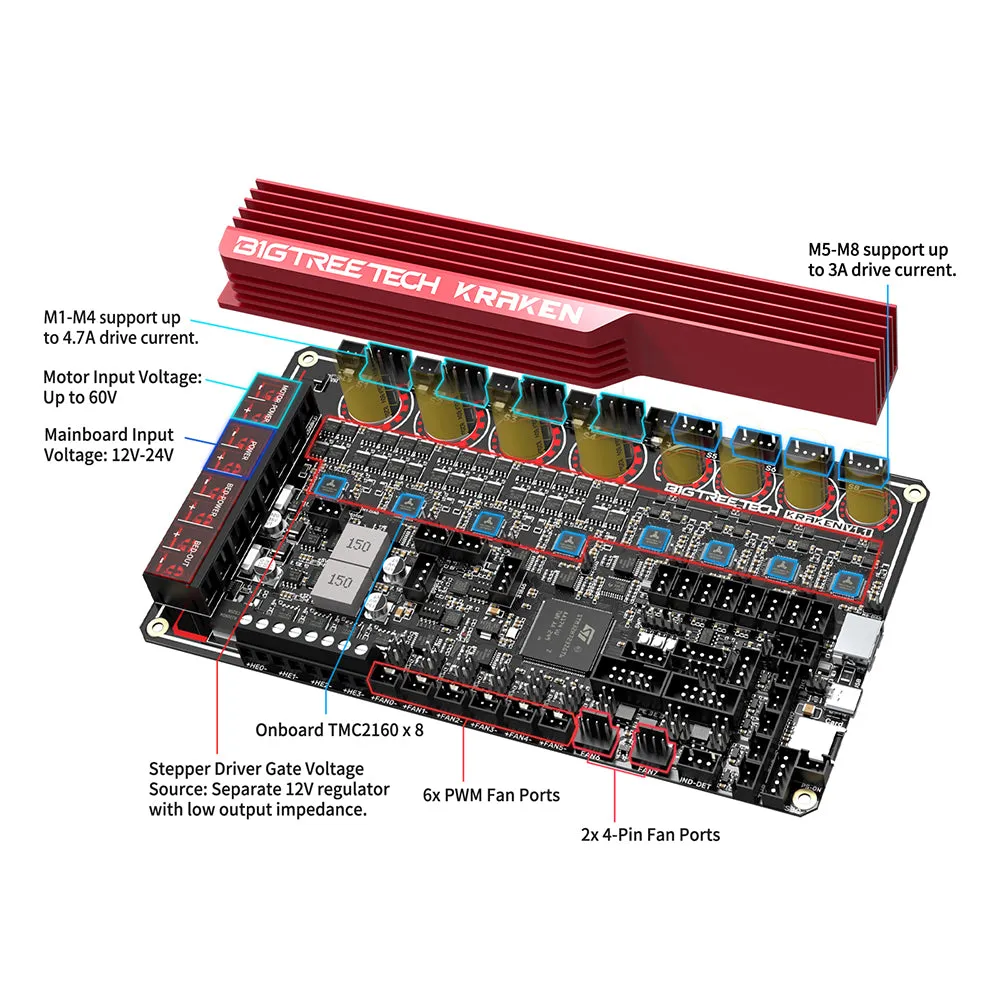
Kraken separa la lógica y periféricos, la cama y los motores. Esto permite diseñar una máquina con cama a 24 V y motores a una tensión HV superior, pero obliga a cablear y proteger correctamente cada entrada.
- DCIN 12/24 V: alimenta la placa, sus convertidores y las cargas auxiliares correspondientes.
- BED-IN 12/24 V: alimenta exclusivamente la rama de cama caliente.
- HV-IN 24-60 V: alimenta los ocho TMC2160. No existe un selector individual de tensión por canal.
Ocho TMC2160 integrados
Los TMC2160 proporcionan control STEP/DIR con configuración SPI y etapas de potencia integradas en la placa. BIGTREETECH divide los canales en dos grupos:
| Canales | Rsense V1.1 | Máximo publicado | Criterio de uso |
|---|---|---|---|
| S1-S4 | 0,050 Ω | 4,7 A | Motores que requieran mayor margen, ajustando la corriente a su ficha técnica |
| S5-S8 | 0,075 Ω | 3 A | Ejes y extrusores dentro del rango del motor y de la refrigeración |
La corriente de trabajo debe partir de la corriente nominal del motor e incluir margen térmico. No se debe configurar 4,7 A o 3 A simplemente porque sean los máximos publicados. En cargas elevadas es imprescindible refrigerar activamente el disipador y comprobar temperaturas en una prueba prolongada.
Calentadores, ventiladores y sensores
| Salida o entrada | Capacidad publicada | Precaución |
|---|---|---|
| Cama | 10 A; pico 11 A | Para cargas superiores utiliza una etapa externa correctamente dimensionada |
| HE0-HE3 | 6 A por salida; pico 6,5 A | Calentadores y ventiladores deben permanecer por debajo de 14 A en conjunto |
| FAN0-FAN7 | 1 A por salida; pico 1,5 A | Comprueba el selector de 5/12/24 V antes de conectar cada ventilador |
| TH0-TH3 y TB | NTC 100K con pull-up de 4,7 kΩ | La curva configurada debe coincidir con el sensor real |
| MAX31865 x2 | PT100/PT1000 de 2 o 4 hilos | Configura DIP, cableado y referencia: 430 Ω para PT100 o 4300 Ω para PT1000 |
También dispone de ocho entradas de final de carrera, conectores DIAG, sonda, servo, sensor de filamento, PS-ON, RGB y entrada para sensor de proximidad NPN/PNP. Los dos conectores CAN son dos puntos físicos del mismo bus CAN, no dos buses independientes.
Compatibilidad con impresoras y proyectos
Puede configurarse para CoreXY, cartesianas, Delta, Kossel, Ultimaker y otras cinemáticas. Es una base lógica para proyectos como Voron Phoenix, Voron 2.4, Voron Trident o VzBot cuando el constructor necesita muchos motores y verifica el diseño completo.
La mención de una máquina no significa sustitución directa de su placa. Deben comprobarse espacio y anclajes, BOM y revisión, número y corriente de motores, tensiones, fuente, cama, calentadores, sensores, finales, sonda, toolboards, conectores y firmware. En Voron 2.4 o Trident, cada motor Z y A/B debe asignarse expresamente; nunca reutilices el archivo de otra placa sin revisar pin por pin.
Un motor NEMA 23 de 2,8 A puede entrar en el rango de determinados canales, pero esto no demuestra por sí solo compatibilidad: tensión, inductancia, conexión de bobinas, mecánica, fuente, refrigeración y corriente configurada también deben ser adecuadas.
Configuración en Klipper
Klipper es una integración natural para esta placa, pero requiere compilar y configurar la revisión correcta. La base documentada utiliza STM32H723, bootloader de 128 KiB y cristal de 25 MHz. La comunicación puede prepararse por USB en PA11/PA12 o por CAN en PD0/PD1, según la arquitectura elegida.
sense_resistor: 0.022 en S1-S4. En Kraken V1.1 debe usarse sense_resistor: 0.05 para S1-S4. S5-S8 mantienen sense_resistor: 0.075.Klipper configura estos chips mediante secciones [tmc5160 ...]; es la interfaz de registros utilizada para el TMC2160 y no significa que el chip físico sea un TMC5160. Define un run_current apropiado para cada motor, no copies los máximos de placa, y comprueba todos los drivers con DUMP_TMC antes de mover la máquina. Después verifica sentidos y finales a baja velocidad.
Para sensorless homing instala únicamente el jumper DIAG del canal empleado y calibra su sensibilidad. Con finales físicos, retira los jumpers DIAG correspondientes. Los pines, rotation_distance, posiciones, velocidades, PID y sensores del ejemplo deben adaptarse a la máquina real.
Configuración en Marlin
BIGTREETECH documentó Kraken originalmente mediante BOARD_BTT_KRAKEN_V1_0 y el entorno STM32H723ZG_btt. Tanto la rama histórica del fabricante como la definición actual revisada para esta ficha conservan 0,022 Ω para S1-S4, por lo que no deben compilarse sin cambios para una V1.1.
Para utilizar Marlin se necesita una fuente o adaptación que reconozca expresamente Kraken V1.1 y sus resistencias de sensado de 0,050/0,075 Ω. Además hay que configurar drivers, corrientes, ejes, cama, hotends, termistores, dimensiones, homing y protecciones térmicas. Un firmware precompilado para otra Kraken o para otra máquina no es universal.
RepRapFirmware
BIGTREETECH declara compatibilidad con RepRapFirmware, y la comunidad TeamGloomy mantiene una integración específica para Kraken H723 desde RRF 3.5.0-rc.2. Es una instalación avanzada y comunitaria, no una imagen oficial universal.
Para V1.1, la documentación distingue S1-S4 mediante M569.9 con R0.05 S4.7; esos parámetros describen la etapa de medida y su límite, no la corriente de trabajo del motor. La corriente y el mapeado de ejes se configuran después según la máquina. Esta integración indica además retirar los jumpers DIAG, porque no emplea ese método para sensorless homing en esta plataforma.
Montaje y primera puesta en marcha
- Comprueba que la placa recibida está serigrafiada como Kraken V1.1.
- Diseña por separado DCIN, BED-IN y HV-IN, con fuentes, fusibles y secciones de cable adecuados.
- Verifica polaridad, apriete de terminales, tierra de protección del chasis y ventilación del disipador.
- Selecciona la tensión de ventiladores y la configuración de cada PT100/PT1000 antes de alimentar.
- Deja VUSB abierto salvo que quieras alimentar deliberadamente la lógica desde USB.
- Flashea el firmware adecuado para STM32H723 y para la revisión V1.1.
- Comprueba comunicación con drivers y lecturas de temperatura ambiente antes de habilitar motores o calentadores.
- Prueba un motor cada vez, a corriente prudente y baja velocidad, comprobando sentido, final y temperatura.
- Ensaya cada calentador a potencia reducida y confirma que actúa sobre el sensor correspondiente.
- Realiza una prueba prolongada vigilando terminales, fuentes, drivers, disipador, motores y cableado.
Accesorios y ampliaciones
Para un sistema Klipper puede combinarse con un BIGTREETECH Pi 2 como host y una K-Touch como interfaz de red. Las EBB36 Gen2 y EBB42 Gen2 pueden actuar como toolboards en una topología CAN o USB correctamente diseñada. La MicroProbe V2 puede utilizarse si se adaptan soporte, tensión, pinout y configuración.
Si no necesitas controladores integrados de alta corriente o alimentación HV común, la Manta M8P V2.0 ofrece ocho zócalos intercambiables y una arquitectura diferente. La elección depende de motores, tensión, mantenimiento y host, no solo del número de ejes.
Es para ti si
- Estás diseñando una impresora grande con muchos motores o varios Z independientes.
- Necesitas alimentar motores a 24-60 V y conoces las implicaciones eléctricas.
- Prefieres ocho controladores de altas prestaciones ya integrados.
- Vas a preparar y validar tu propio firmware y cableado.
- Necesitas muchas entradas térmicas, dos MAX31865, CAN y abundantes periféricos.
No es para ti si
- Buscas una sustitución directa y sin configuración para la placa original de tu impresora.
- Necesitas alimentar distintos drivers a tensiones de motor diferentes.
- Prefieres controladores intercambiables o sustituibles individualmente.
- No puedes proporcionar refrigeración activa y una instalación HV protegida.
- Tu máquina utiliza pocos motores y no aprovechará el tamaño ni la capacidad de la placa.
Contenido del paquete
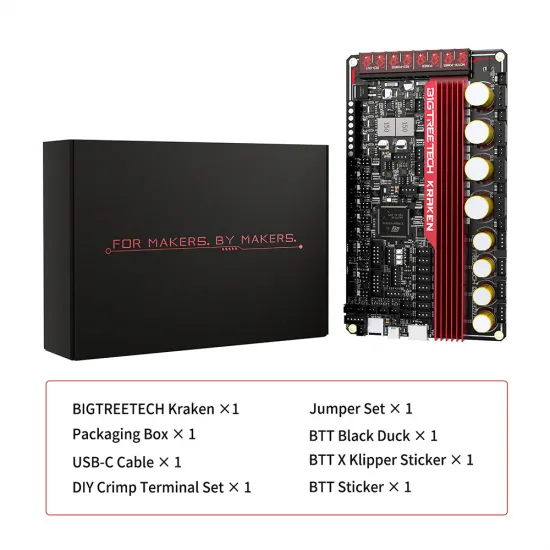
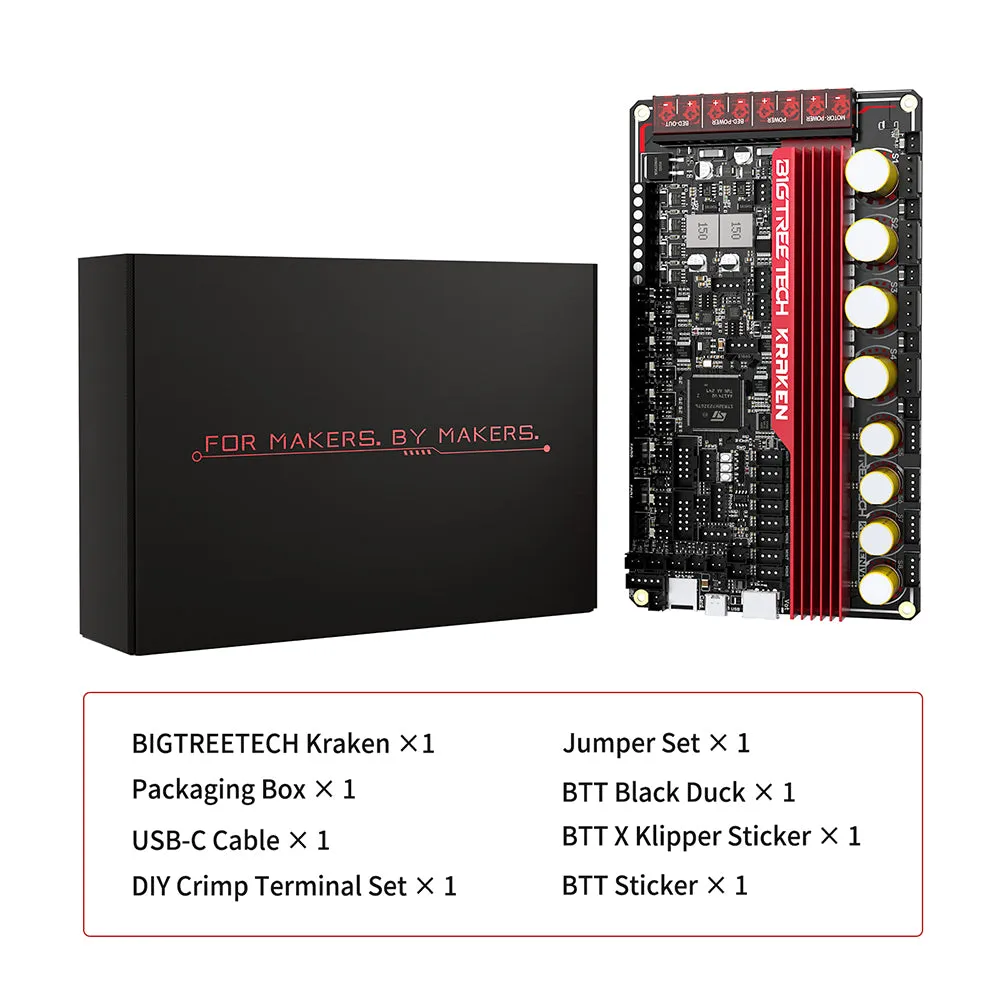
El paquete del fabricante incluye la placa Kraken V1.1, el conjunto de disipación y ventilación, cableado y accesorios de conexión mostrados en la imagen. El contenido puede actualizarse entre partidas; verifica la fotografía y el selector del producto para conocer la presentación suministrada.
Consulta el repositorio oficial BIGTREETECH Kraken para obtener manual, pinout, modelos y archivos de firmware. Comprueba siempre la revisión del hardware y la fecha de la documentación antes de reutilizar una configuración.