

- Stock: 10
- Modelo: IO2CAN

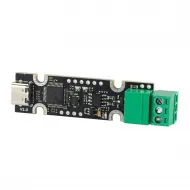
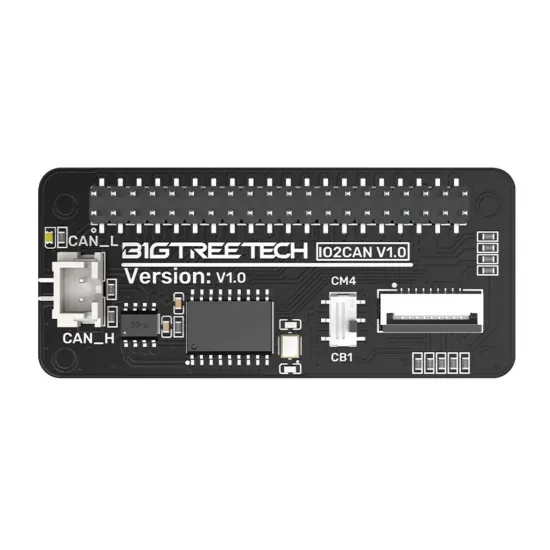
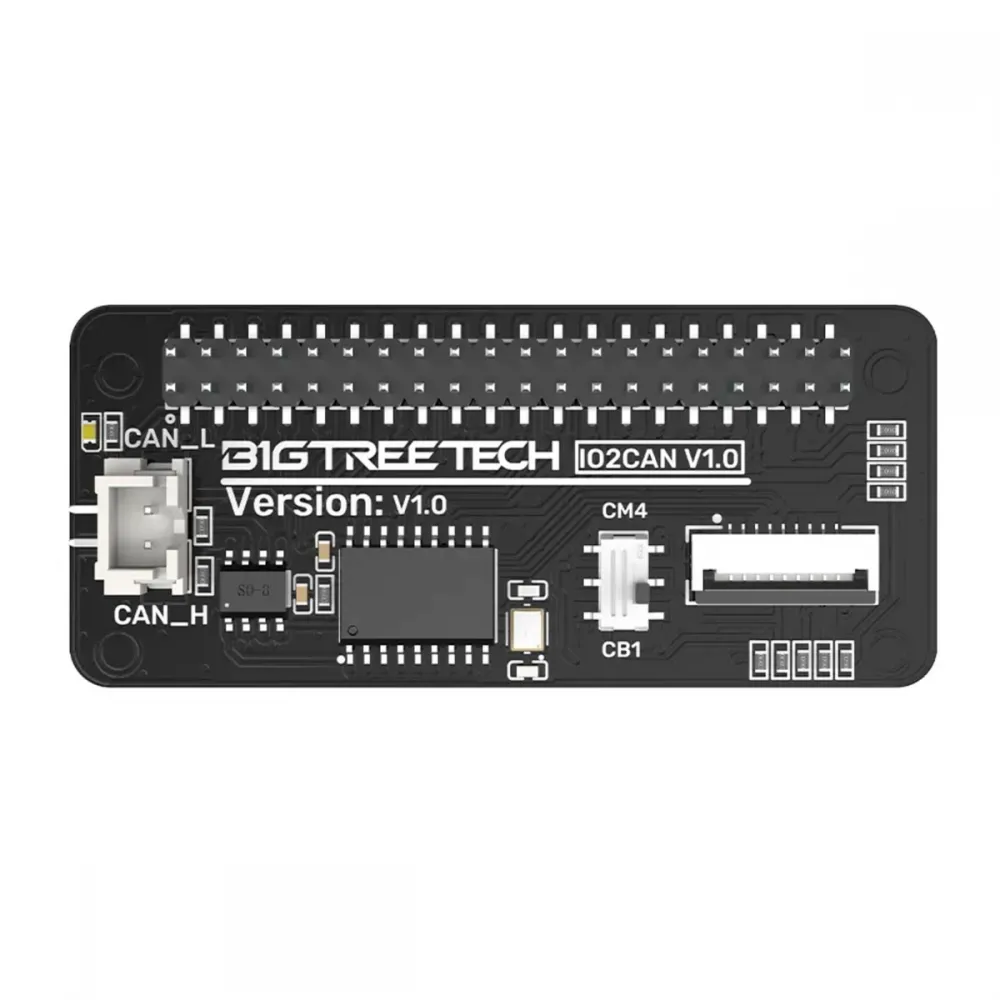
BIGTREETECH IO2CAN V1.0 es un adaptador SPI a bus CAN para Klipper que se conecta a una cabecera GPIO compatible de 40 pines. Permite añadir una interfaz CAN basada en MCP2515 a un BIGTREETECH CB1, un Raspberry Pi o un CM4 instalado sobre una placa portadora adecuada, sin ocupar un puerto USB.
La placa incorpora el controlador CAN, el transceptor y la adaptación de niveles necesaria para trabajar con CB1 o con la disposición de pines de Raspberry Pi/CM4. También ofrece una salida FPC para la pantalla BIGTREETECH TFT35 SPI V2.1.
CAN_H y CAN_L. No alimenta la toolboard. Además, IO2CAN incorpora una terminación fija de 120 Ω, por lo que debe instalarse en uno de los dos extremos del bus.
Características principales
- Conversión de SPI a CAN mediante controlador MCP2515.
- Transceptor CAN SN65HVD230.
- Oscilador de 12 MHz, conforme a la configuración oficial de BIGTREETECH.
- Selector físico para adaptar la placa a CB1 o a Raspberry Pi/CM4.
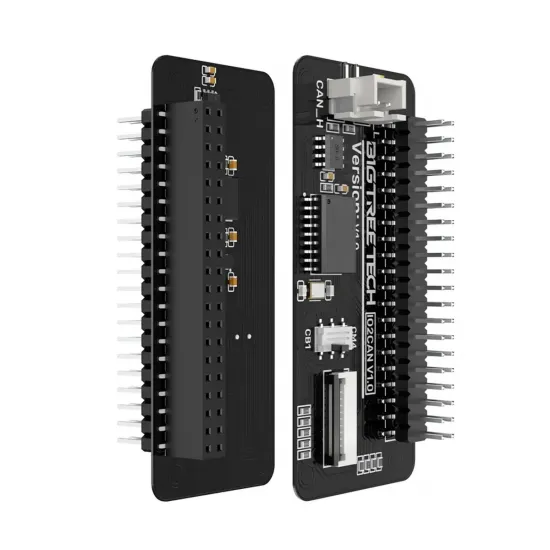
- Cabeceras GPIO macho y hembra de 40 pines para montaje apilado.
- Conector de dos vías marcado
CAN_HyCAN_L. - Resistencia terminal fija de 120 Ω integrada.
- Salida FPC de 9 contactos para la pantalla TFT35 SPI V2.1.
- Adaptación interna de señales de 1,8 V y 3,3 V para CB1.
Especificaciones técnicas
| Característica | Valor |
|---|---|
| Modelo y revisión | BIGTREETECH IO2CAN V1.0 |
| Interfaz con el host | SPI mediante GPIO compatible de 40 pines |
| Controlador CAN | MCP2515 |
| Transceptor CAN | SN65HVD230 |
| Oscilador | 12 MHz |
| Salida CAN | CAN_H y CAN_L; sin salida de alimentación |
| Terminación | 120 Ω fija entre CAN_H y CAN_L |
| Interfaz para pantalla | FPC de 9 contactos, SPI para imagen e I2C para táctil |
| Alimentación | Desde las líneas de 5 V y 3,3 V de la cabecera GPIO |
| Dimensiones de PCB | 65,00 × 28,55 mm |
| Distancias de montaje | 57,99 × 21,05 mm entre centros |
| Contenido | 1 módulo IO2CAN V1.0 |
Compatibilidad: qué debe comprobarse
| Equipo | Compatibilidad | Condiciones |
|---|---|---|
| BIGTREETECH CB1 | Documentada por el fabricante | Placa portadora con GPIO de 40 pines, selector en CB1, imagen de sistema compatible y overlay MCP2515 activo. |
| Raspberry Pi | Documentada por el fabricante | Cabecera GPIO compatible, selector en CM4 y overlay MCP2515 configurado. |
| Raspberry Pi CM4 | Condicionada a la portadora | El CM4 debe estar instalado en una placa que exponga correctamente el GPIO de 40 pines; selector en CM4. |
| Manta M8P V2 | Condicionada | Depende del CB1/CM4 instalado, orientación de la cabecera, espacio disponible y configuración del sistema. |
| TFT35 SPI | Interfaz física prevista | La pantalla, el cable FPC, el sistema operativo y los overlays deben corresponder a la revisión utilizada. |
| EBB36 GEN2 y EBB42 GEN2 | Compatible por bus CAN | Misma velocidad CAN, firmware correcto, alimentación independiente, H/L bien conectados y exactamente dos terminaciones. |
Compartir el formato de 40 pines no garantiza por sí solo la compatibilidad: deben coincidir el pinout, los niveles lógicos, el sistema operativo y el soporte para MCP2515. En un CM4 también es imprescindible comprobar la placa portadora.
Si el host no dispone de una cabecera GPIO compatible o se prefiere una conexión USB, puede utilizarse como alternativa el adaptador BIGTREETECH U2C de USB a CAN, comprobando igualmente firmware, velocidad y terminaciones del bus.
Pinout empleado por el adaptador CAN
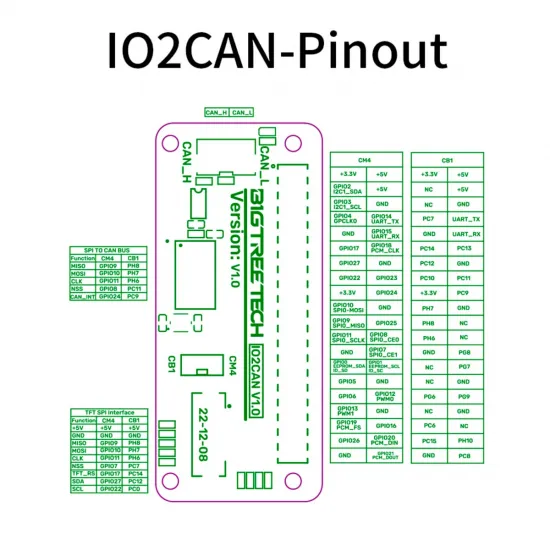
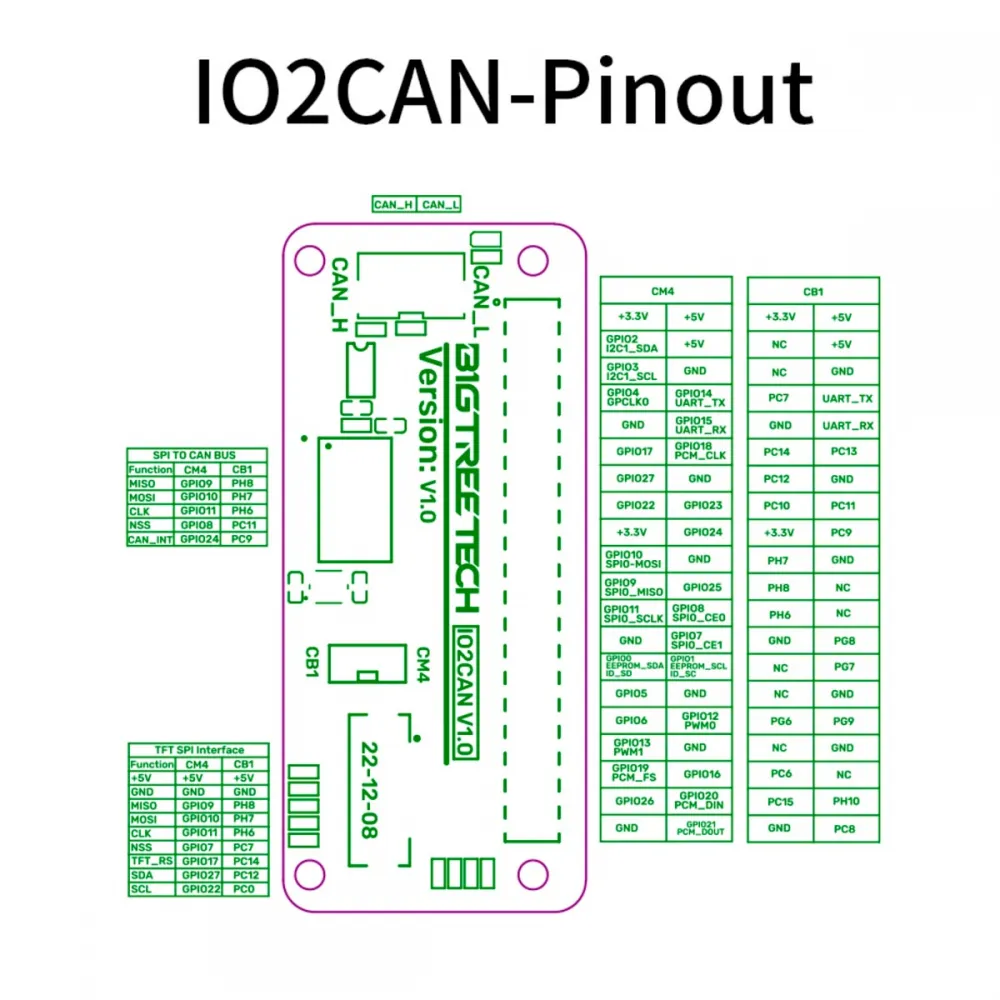
| Función | Raspberry Pi / CM4 | CB1 |
|---|---|---|
| MISO | GPIO9 | PH8 |
| MOSI | GPIO10 | PH7 |
| Reloj SPI | GPIO11 | PH6 |
| Selección MCP2515 | GPIO8 | PC11 |
| Interrupción CAN | GPIO24 | PC9 |
Montaje y conexión del bus CAN
- Apaga completamente el host, la placa de control y la alimentación de las toolboards.
- Selecciona
CB1para un BIGTREETECH CB1 oCM4para Raspberry Pi/CM4. No cambies el selector con el equipo alimentado. - Alinea cuidadosamente las dos filas del GPIO. Una conexión desplazada puede aplicar alimentación a pines incorrectos.
- Conecta
CAN_HconCAN_HyCAN_LconCAN_Lmediante un par trenzado. - Alimenta cada toolboard desde su entrada prevista. Los dos contactos de IO2CAN no suministran tensión.
- Deja IO2CAN en un extremo físico del bus. Activa una segunda terminación de 120 Ω en el nodo del extremo opuesto y desactiva cualquier terminación intermedia.
- Con todo apagado, mide entre CAN_H y CAN_L: dos terminaciones de 120 Ω en paralelo deben dar aproximadamente 60 Ω.
El cable CAN debe quedar sujeto, alejado en lo posible de conductores de potencia y preparado para el movimiento continuo de la máquina. Un contacto H/L flojo o un crimpado deficiente puede provocar desconexiones intermitentes.
Configuración en Raspberry Pi o CM4
BIGTREETECH indica activar SPI y cargar el overlay del MCP2515 con su oscilador de 12 MHz e interrupción en GPIO24:
dtparam=spi=on
dtoverlay=mcp2515-can0,oscillator=12000000,interrupt=24,spimaxfrequency=10000000
Añade estas líneas al archivo de configuración de arranque y reinicia. BIGTREETECH utiliza históricamente /boot/config.txt; algunas distribuciones recientes emplean /boot/firmware/config.txt, por lo que conviene comprobar la ruta correspondiente a la imagen instalada.
Configuración en BIGTREETECH CB1
Con una imagen reciente del sistema CB1, edita /boot/BoardEnv.txt y activa la superposición del MCP2515:
overlays=mcp2515La imagen CB1 v2.2.1 requería además sustituir el archivo sun50i-h616-biqu.dtb por la revisión publicada en el repositorio IO2CAN. BIGTREETECH indica que ese reemplazo ya no es necesario en versiones posteriores; para una instalación nueva es preferible utilizar una imagen oficial actual.
Crear la interfaz CAN para Klipper
La velocidad debe ser la misma en el host y en todos los nodos. El ejemplo específico de BIGTREETECH para IO2CAN utiliza 500 kbit/s; combinándolo con la recomendación actual de Klipper para la cola de transmisión, puede crearse /etc/network/interfaces.d/can0 con:
allow-hotplug can0
iface can0 can static
    bitrate 500000
up ip link set $IFACE txqueuelen 128can0 no adapta automáticamente el firmware de los nodos.
Reinicia y comprueba que el controlador se ha inicializado:
dmesg | grep -i '\(can\|spi\)'
ip link show can0
El registro debe incluir un mensaje equivalente a MCP2515 successfully initialized y la interfaz debe mostrar la cola configurada.
Localizar y registrar una toolboard en Klipper
Con el nodo nuevo alimentado, cableado y todavía sin registrar, consulta su UUID:
~/klippy-env/bin/python ~/klipper/scripts/canbus_query.py can0Después añade el identificador obtenido a printer.cfg con un nombre descriptivo:
[mcu toolhead]
canbus_uuid: 11aa22bb33cc
canbus_query.py está destinado a descubrir nodos aún no identificados. No debe utilizarse como ping ni ejecutarse durante una impresión. Una vez registrados todos los UUID, consérvalos en la configuración.
Uso con TFT35 SPI
El conector FPC transporta 5 V, masa, SPI para la imagen e I2C para el panel táctil de la pantalla BIGTREETECH TFT35 SPI. La activación depende de la revisión de pantalla, el cable, el host y los overlays disponibles en la imagen del sistema.
CAN y pantalla comparten el bus SPI con líneas de selección independientes. En montajes donde la comunicación CAN sea crítica, comprueba la compatibilidad de la imagen y realiza una prueba prolongada antes de dar por válida la combinación de varios periféricos SPI.
Marlin y RepRapFirmware
IO2CAN no se configura directamente en Marlin ni en RepRapFirmware: es un adaptador para el host Linux y su procedimiento oficial está orientado a Klipper. No convierte por sí solo una placa Marlin o RepRapFirmware en un nodo CAN ni sustituye el firmware y la configuración necesarios en cada toolboard.
Dimensiones
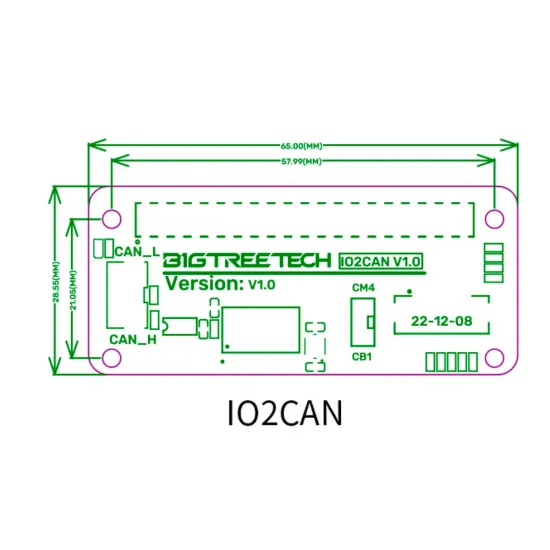
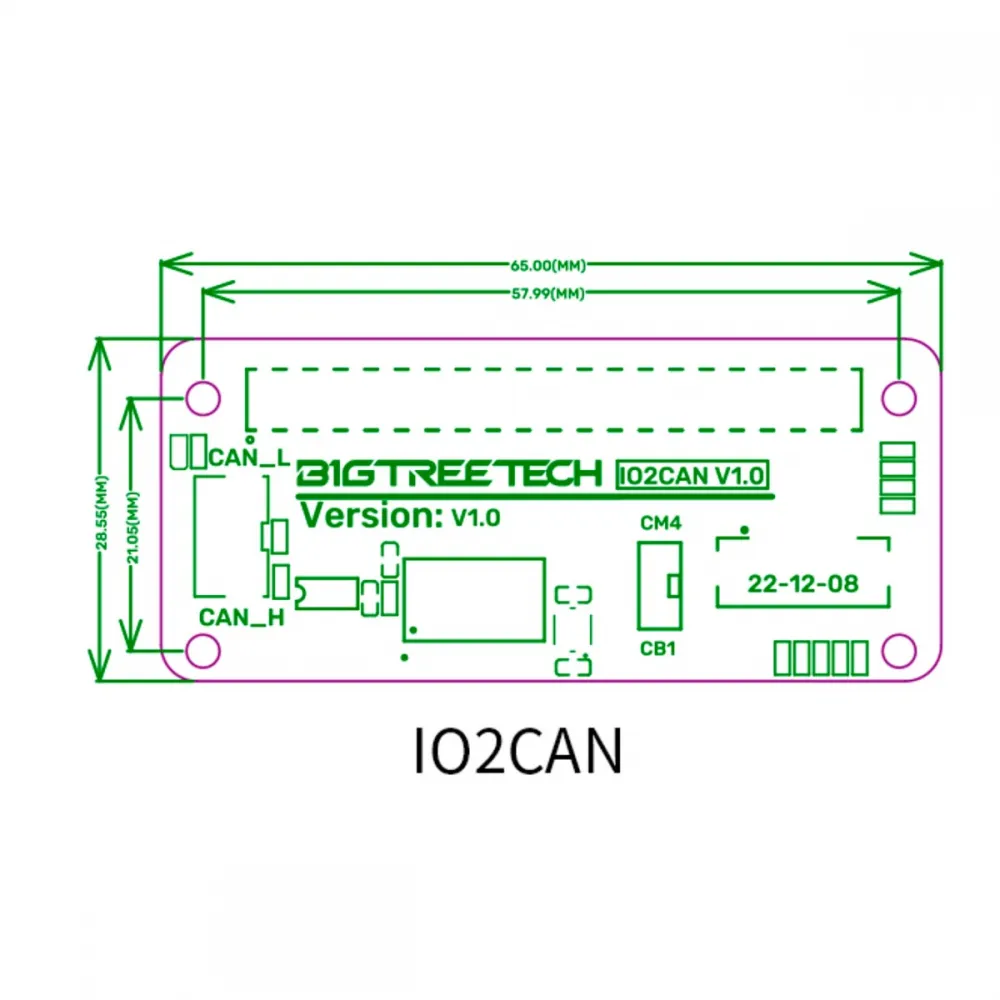
La PCB mide 65,00 × 28,55 mm y los centros de los cuatro puntos de montaje forman un rectángulo de 57,99 × 21,05 mm. Comprueba también la altura disponible para las cabeceras, el conector CAN y el cable FPC dentro de la electrónica.
Consulta también la documentación oficial de BIGTREETECH IO2CAN, que incluye esquema, pinout, dimensiones, archivo DTB heredado e instrucciones de configuración.