- Stock: Sin Stock
- Modelo: IR-Module
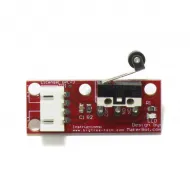
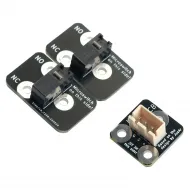
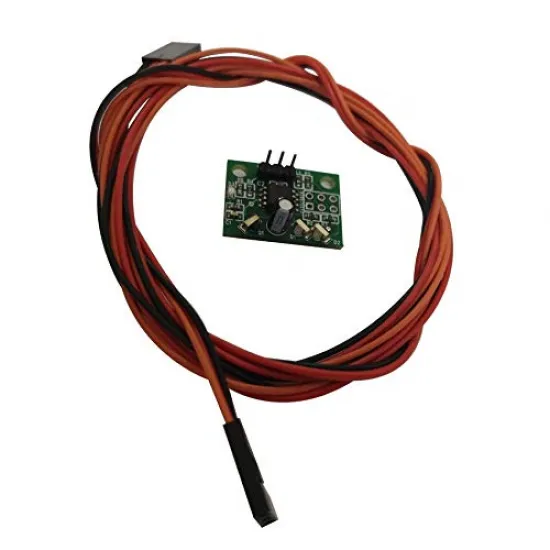
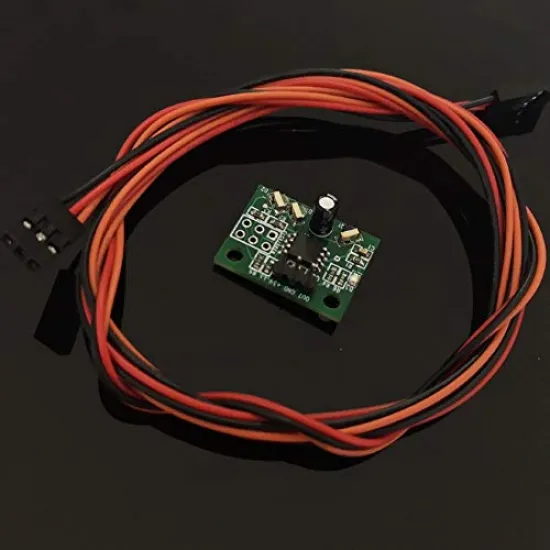
El módulo IR Mini es una sonda óptica de proximidad diseñada para medir sin contacto la posición de la superficie de impresión. Su placa compacta de 24 × 18 mm facilita la instalación en cabezales con poco espacio, incluidas impresoras cartesianas, CoreXY y delta de construcción personalizada.
Esta revisión emplea una arquitectura óptica diferencial: dos emisores infrarrojos iluminan la superficie desde ángulos diferentes y un receptor central compara la luz reflejada. Cuando se alcanza la distancia de disparo, la salida cambia de estado y el firmware puede registrar la altura de ese punto.
Al ser una sonda fija no contiene pines desplegables, servos ni mecanismos móviles. Esto permite construir un sistema de medición ligero y silencioso, aunque su comportamiento depende de las propiedades ópticas de la superficie.
Características principales
- Tipo: sonda óptica infrarroja diferencial.
- Funcionamiento: detección de proximidad sin contacto.
- Dimensiones nominales de la placa: 24 × 18 mm.
- Conexión: tres conductores para alimentación, masa y señal.
- Alimentación del diseño: 3,3 o 5 V regulados, según la electrónica utilizada.
- Indicador: LED de estado integrado.
- Instalación: sonda fija, sin necesidad de desplegar o recoger ningún pin.
- Firmware: puede configurarse en Marlin, Klipper y RepRapFirmware.
No debe conectarse a 12 o 24 V. Antes de aplicar alimentación, comprueba las marcas VCC, GND y OUT de la placa y el pinout de la controladora. No te guíes únicamente por el color o la posición de los cables, ya que el orden de los conectores puede cambiar entre placas.
Compatibilidad con superficies de impresión
La detección infrarroja permite medir materiales que no pueden ser detectados directamente por una sonda inductiva, incluido el vidrio. Sin embargo, la compatibilidad no es universal: el punto de disparo depende de la cantidad de luz infrarroja reflejada y de qué capa del conjunto resulte ópticamente dominante.
- Vidrio: puede funcionar correctamente, especialmente cuando debajo existe una superficie oscura y poco reflectante.
- Vidrio sobre aluminio brillante: el infrarrojo puede atravesar el vidrio y reflejarse en el aluminio, alterando la altura medida. Una capa mate oscura entre ambos materiales puede mejorar el resultado.
- PEI: algunas láminas son parcialmente transparentes al infrarrojo. El adhesivo, el color y la placa situada debajo pueden afectar al disparo.
- Aluminio brillante o espejos: las reflexiones intensas pueden producir una respuesta diferente o poco estable.
- BuildTak y superficies opacas: suelen ofrecer una reflexión más definida, aunque deben comprobarse individualmente.
La laca, el adhesivo, el PVA, la cinta de poliimida, la suciedad o un cambio de lámina pueden modificar la altura de disparo. Siempre que se cambie la superficie conviene volver a comprobar la repetibilidad y recalibrar el offset Z.
Instalación mecánica
- Monta la placa de forma rígida y vertical, con los componentes ópticos orientados hacia la cama.
- Evita que el soporte, el cableado o el conducto de ventilación obstruyan los emisores o el receptor.
- Mantén una separación prudente respecto al bloque calefactor para reducir la exposición directa al calor.
- Configura los offsets X e Y correspondientes a la posición real del punto de detección.
- Limita el área de la malla para que la sonda permanezca sobre la superficie en todos los puntos.
- Comprueba el cambio de estado a una altura segura antes de realizar el primer home Z.
La altura de disparo no debe darse por fija: cambia con la superficie, la temperatura, el soporte y la unidad utilizada. Debe medirse en la impresora después de terminar el montaje.
Configuración en Marlin
En Marlin se configura como una sonda fija, no como un BLTouch:
#define FIX_MOUNTED_PROBE
La salida debe conectarse a una entrada de sonda o final de carrera compatible. Si se utiliza físicamente la entrada Z-min puede corresponder:
#define Z_MIN_PROBE_USES_Z_MIN_ENDSTOP_PIN
No habilites esta opción si la señal está conectada a otra entrada. La polaridad de disparo debe comprobarse en la instalación y configurarse mediante Z_MIN_PROBE_ENDSTOP_INVERTING cuando corresponda; no existe un valor que pueda recomendarse para todas las placas.
Antes de aproximar la boquilla a la cama, utiliza M119 para comprobar el estado de la sonda lejos de la superficie y después acercando una muestra representativa. Si el sensor sustituye al final de carrera Z, normalmente resulta apropiado configurar:
#define Z_SAFE_HOMING
También deben definirse los offsets, el margen de sondeo y un límite de descenso seguro para la geometría concreta de la máquina.
Configuración en Klipper
En Klipper debe configurarse mediante una sección [probe]:
[probe]
pin: PIN_DE_SONDA
x_offset: VALOR_X
y_offset: VALOR_Y
z_offset: VALOR_INICIAL
speed: VELOCIDAD_PRUDENTE
Los prefijos ! para invertir la señal y ^ para activar una resistencia pull-up deben utilizarse únicamente cuando lo requieran la placa y el resultado de las pruebas.
Comprueba primero la señal con:
QUERY_PROBE
Después calibra la altura con PROBE_CALIBRATE y comprueba la repetibilidad mediante PROBE_ACCURACY. Resulta recomendable repetir esta última prueba en frío y a la temperatura habitual de impresión para detectar posibles variaciones térmicas u ópticas.
Si la sonda se utiliza como final de carrera Z, configura:
endstop_pin: probe:z_virtual_endstop
En ese caso debe eliminarse position_endstop de [stepper_z] y añadirse una sección [safe_z_home] cuya posición mantenga el punto óptico dentro de la cama.
Configuración en RepRapFirmware
El modo de conexión depende de la generación de la electrónica Duet:
- Duet 2 y generaciones anteriores: el diseño Mini Differential IR se conecta normalmente a 3,3 V, GND e IN del conector Z-probe y se configura mediante el modo 1 de
M558. - Duet 3: se conecta a 3,3 V, GND y la entrada de un puerto IO; la documentación oficial utiliza el modo digital 8 de
M558.
; Esquema orientativo para Duet 2
M558 P1 ...
; Esquema orientativo para Duet 3
M558 P8 C"PIN_DE_ENTRADA" ...
Los nombres de pin y el resto de los parámetros deben adaptarse al modelo de placa. Los offsets X/Y y la altura real de disparo se establecen mediante G31, después de realizar las pruebas de funcionamiento a una distancia segura.
Comprobación antes del primer home
- Verifica VCC, GND y señal consultando la placa y la documentación de la controladora.
- Alimenta el sensor solamente con 3,3 o 5 V regulados, según la conexión elegida.
- Comprueba que el LED y la salida cambian de estado al aproximar la superficie real.
- Realiza varias mediciones en el mismo punto para confirmar la repetibilidad.
- Prueba el sistema a la temperatura habitual de la cama.
- Ejecuta el primer descenso lentamente y permanece preparado para detener la máquina.
Elección frente a otras sondas
Esta sonda IR resulta interesante cuando se necesita una solución pequeña, fija y sin contacto, especialmente sobre vidrio u otras superficies no metálicas. Si se busca una detección por contacto menos dependiente del acabado óptico puede valorarse el sensor Fysetc 3DTouch.
Para máquinas con superficie metálica y soporte compatible también puede considerarse el sensor inductivo de proximidad tipo TL-Q5MC2. Ninguna de estas alternativas es un sustituto directo: cambian el soporte, el cableado y la configuración.
Contenido
- 1 módulo IR Mini.
- 1 cable de conexión de tres conductores.