

- Stock: 48
- Modelo: CNC-Shield-V4
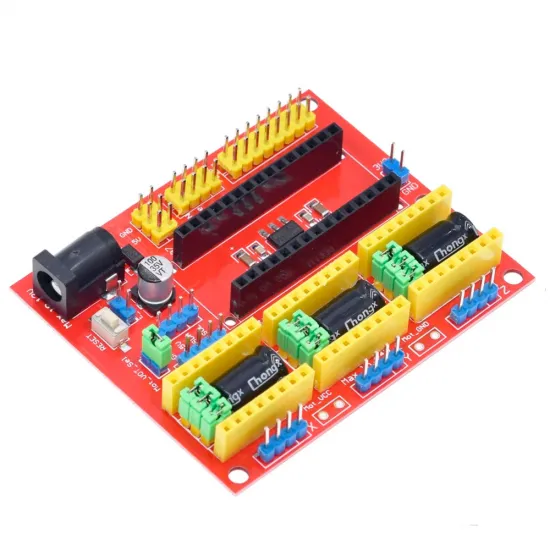
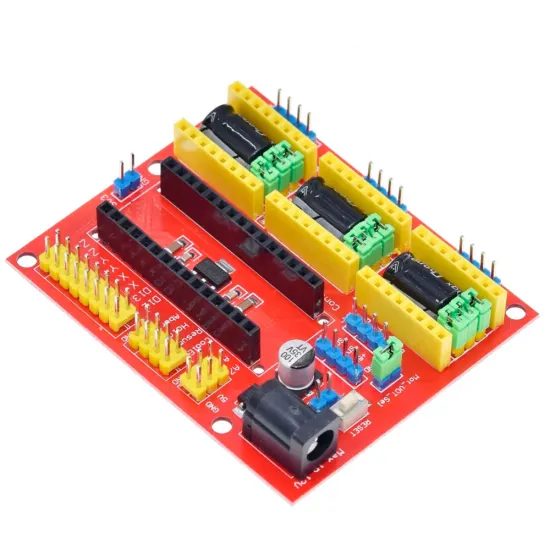
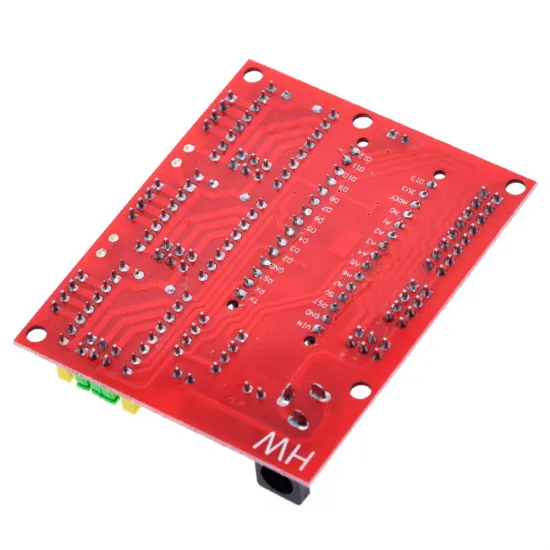
La CNC Shield V4 para Arduino Nano reúne en una placa compacta el control de tres motores paso a paso para proyectos CNC, grabadoras láser, plotters y sistemas de posicionamiento. Utiliza un Nano clásico de 5 V basado en ATmega328P y dispone de tres zócalos independientes X, Y y Z para drivers STEP/DIR en formato Pololu compatible.
La placa distribuye señales, alimentación y conexiones auxiliares, pero no funciona por sí sola: necesita Arduino Nano, drivers, fuente, motores y firmware. Su mapa principal de movimiento coincide con GRBL, aunque existe una particularidad importante en los pines D11 y D12 que debe resolverse al instalar finales de carrera o control PWM de spindle/láser.
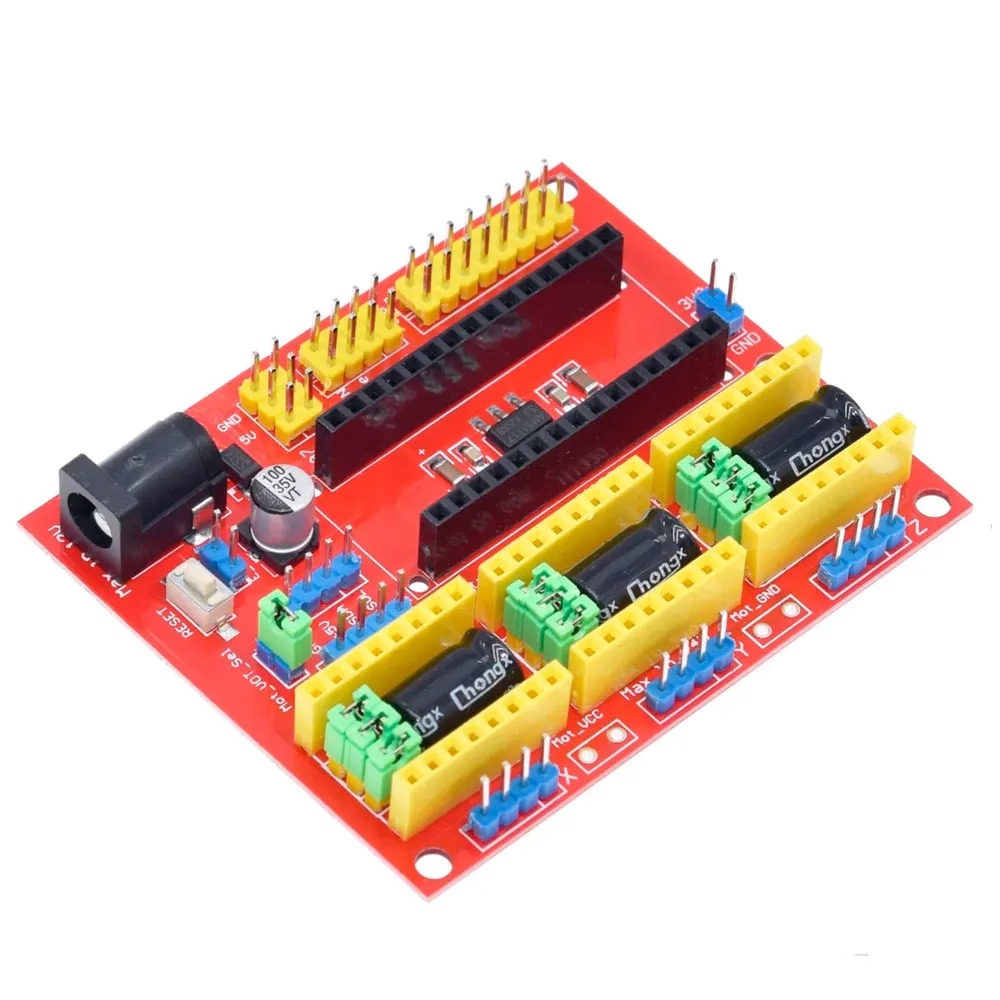
Características principales
| Característica | Valor |
|---|---|
| Controladora | Arduino Nano clásico de 5 V con ATmega328P y pinout compatible |
| Ejes | 3 independientes: X, Y y Z |
| Drivers | 3 zócalos de 16 pines para módulos STEP/DIR de formato Pololu compatible |
| Modelos habituales | A4988 y DRV8825, comprobando siempre pinout y orientación |
| Motores | Bipolares de cuatro hilos; 3 conectores de paso 2,54 mm |
| Micropasos | 3 jumpers MS1/MS2/MS3 por eje |
| Alimentación normal | 7,5-12 V CC mediante jack |
| Interfaces | Finales de carrera, controles GRBL, serie TTL, I2C, 5 V, 3,3 V, D12 y D13 |
| Dimensiones nominales | 72 × 59 × 15 mm |
| Firmware recomendado | GRBL para ATmega328P, configurado según el cableado real |
| Contenido | 1 CNC Shield V4 con jumpers; electrónica y accesorios restantes no incluidos |
Mapa de pines
| Función | X | Y | Z |
|---|---|---|---|
| STEP | D2 | D3 | D4 |
| DIR | D5 | D6 | D7 |
| Final rotulado en la placa | D9 | D10 | D11 |
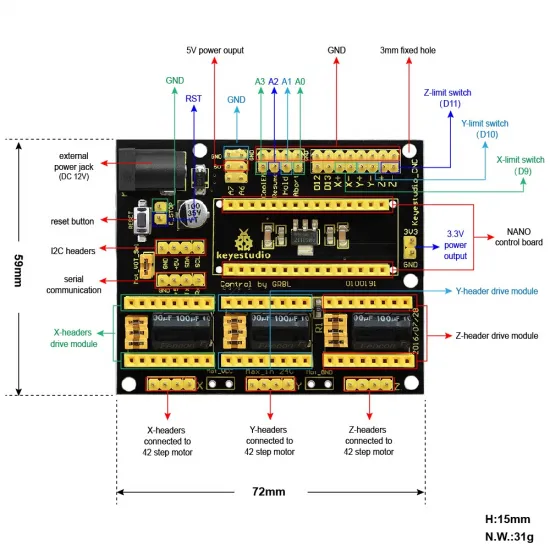
El pin D8 habilita conjuntamente los tres drivers. Los controles auxiliares siguen el mapa GRBL habitual: abort/reset en A0, hold en A1, resume/cycle start en A2 y coolant enable en A3. La interfaz I2C utiliza A4/SDA y A5/SCL; en GRBL estándar A5 también es la entrada de probe, por lo que ambas funciones no pueden utilizar el mismo pin simultáneamente sin una adaptación.
Los conectores X+ y X- comparten la entrada D9, igual que Y+ e Y- comparten D10 y los dos conectores Z comparten el pin rotulado D11. Son dos posiciones físicas por eje, no seis entradas independientes.
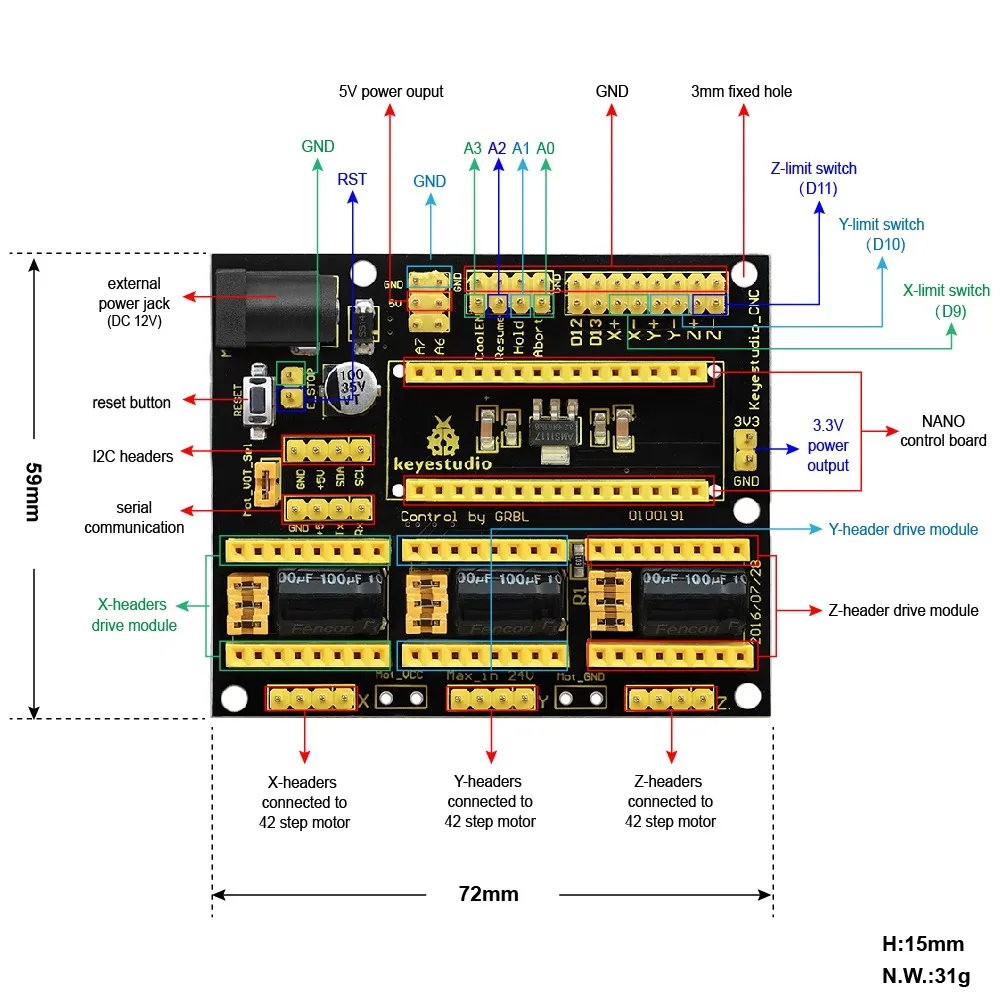
GRBL 1.1: cómo resolver D11 y D12
VARIABLE_SPINDLE. En esa configuración D11 es la salida PWM del spindle y el límite Z se mueve a D12, aunque la placa tenga el conector Z serigrafiado como D11. No conectes el final Z siguiendo únicamente la serigrafía.
Puedes elegir una de estas dos configuraciones:
- Conservar PWM: utiliza GRBL 1.1 con su configuración predeterminada, conecta el final Z entre el pin D12 expuesto y GND y utiliza D11 como señal PWM de nivel lógico para la interfaz del spindle o láser.
- Utilizar el conector Z/D11: deshabilita
VARIABLE_SPINDLEenconfig.h, compila y carga GRBL. D11 vuelve a ser el límite Z y D12 pasa a ser encendido de spindle, pero se pierde el control variable por PWM estándar.
Una compilación con mapa personalizado también es posible, pero debe prepararse para las funciones concretas de la máquina. El firmware antiguo distribuido con algunos kits puede coincidir con D11, aunque no conviene instalar una versión desconocida únicamente para evitar revisar el pinout.
Drivers A4988 y DRV8825
Puede combinarse con el driver A4988 o el driver DRV8825. Antes de insertarlos, localiza VMOT, GND y las señales lógicas tanto en el módulo como en el zócalo. La posición del potenciómetro y el color del PCB no son referencias fiables de orientación.
| MS1 | MS2 | MS3 | A4988 | DRV8825 |
|---|---|---|---|---|
| Sin jumper | Sin jumper | Sin jumper | Paso completo | Paso completo |
| Jumper | Sin jumper | Sin jumper | 1/2 | 1/2 |
| Sin jumper | Jumper | Sin jumper | 1/4 | 1/4 |
| Jumper | Jumper | Sin jumper | 1/8 | 1/8 |
| Jumper | Jumper | Jumper | 1/16 | 1/32 |
El DRV8825 dispone de combinaciones adicionales para 1/16 y 1/32. Consulta la tabla de su propio módulo si necesitas esos modos. Después de cambiar los jumpers deben recalcularse los pasos por milímetro de cada eje.
La corriente se ajusta individualmente en cada driver según el motor, la resistencia de medida del módulo y su refrigeración. No existe un valor Vref universal. Instala disipador y ventilación cuando la carga lo requiera y no conectes ni desconectes motores o drivers con alimentación presente.
Alimentación
La configuración normal utiliza el jack de 7,5 a 12 V CC. Esa alimentación se distribuye al bus de motores y al regulador de 5 V de la lógica. El puerto USB del Nano sirve para programación y comunicación, no para alimentar los motores.
La placa también presenta pads Mot_VCC/Mot_GND, selector de alimentación de motor y una serigrafía de máximo 24 V. Utilizar una tensión de motor superior a 12 V solo es razonable como montaje avanzado: el selector debe aislar el bus de motor, el Nano necesita alimentación lógica separada y debe comprobarse la continuidad de la revisión concreta antes del encendido. No apliques 24 V al jack, a VIN del Nano ni a las líneas de 5 V o 3,3 V.
Las salidas del Nano son señales lógicas. Un spindle, láser, bomba o aspiración necesita una interfaz de potencia, MOSFET, relé o controlador compatible; nunca debe alimentarse directamente desde D11, D12, D13 o A3.
Puesta en marcha recomendada
- Comprueba que el Nano sea un modelo ATmega328P de 5 V y colócalo respetando su orientación.
- Carga GRBL antes de instalar los drivers y decide si utilizarás PWM o el conector Z/D11.
- Con todo apagado, coloca los jumpers de micropaso y verifica la orientación de cada driver.
- Identifica las dos bobinas de cada motor y conéctalas como pares; no pruebes combinaciones con la placa alimentada.
- Ajusta el límite de corriente de los drivers antes de exigir par o velocidad.
- Prueba un eje cada vez a baja velocidad, confirma sentido y recorrido y después conecta finales, spindle o láser.
- Configura los pasos por milímetro
$100-$102, velocidades$110-$112, aceleraciones$120-$122y recorridos$130-$132según la mecánica real. - Verifica homing y límites a baja velocidad antes de ejecutar un archivo G-code completo.
Aplicaciones y límites
Es adecuada para pequeñas fresadoras o grabadoras CNC de tres ejes, plotters, mesas XY, posicionadores y proyectos láser personalizados. La compatibilidad con una máquina concreta depende de motores, drivers, tensión, finales, recorrido, interfaz de herramienta y configuración de GRBL.
No es una placa principal completa para impresora 3D: no integra entradas específicas para termistores, salidas protegidas para calentadores ni supervisión térmica. Para proyectos Arduino UNO puede utilizarse como alternativa la CNC Shield V3 para Arduino UNO R3; ambas placas utilizan formatos y conexiones diferentes y no son recambios directos.
Es para ti si...
- Quieres controlar tres ejes STEP/DIR con un Arduino Nano clásico y GRBL.
- Tu proyecto utiliza motores bipolares compatibles con A4988, DRV8825 u otro driver de pinout verificado.
- Puedes configurar firmware, corriente, micropasos, finales de carrera y parámetros mecánicos.
No es para ti si...
- Necesitas cuatro ejes independientes, drivers externos diferenciales o altas corrientes.
- Buscas una controladora completa para calentadores y sensores de una impresora 3D.
- Quieres conectar directamente un spindle o láser de potencia sin una interfaz adecuada.
- Tu placa es Nano Every, Nano 33, ESP32, UNO, Mega u otro modelo con pinout o nivel lógico diferente.