

- Stock: 54
- Modelo: TMC2209-Fysetc

Modelo:

TMC2208

TMC2130

TMC2209
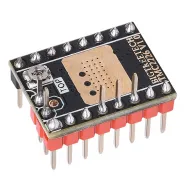
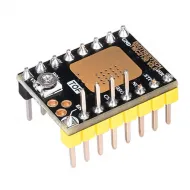
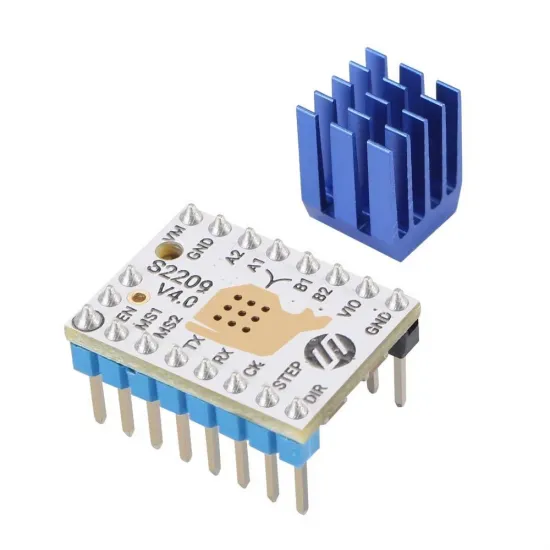
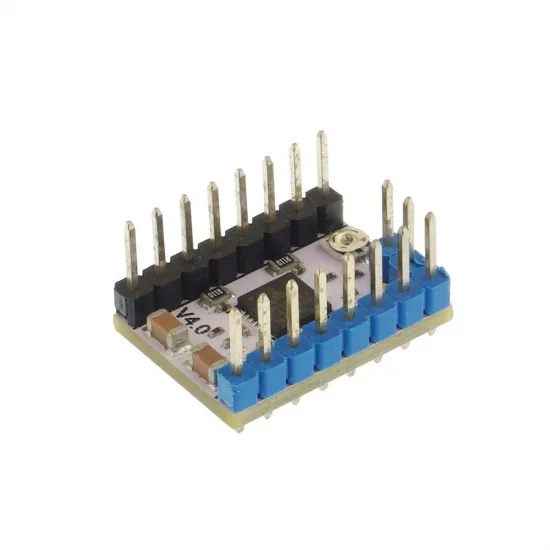
El FYSETC S2209 V4.0 es un driver StepStick basado en el TMC2209, diseñado para controlar motores paso a paso bipolares de dos fases con funcionamiento silencioso y configuración avanzada mediante UART. Puede trabajar como controlador STEP/DIR autónomo o aprovechar funciones como ajuste de corriente por firmware, StealthChop2, SpreadCycle, CoolStep y StallGuard4 cuando la placa y el cableado permiten comunicación UART.
Esta ficha corresponde específicamente a la revisión V4.0. Aunque el módulo conserva el formato StepStick habitual, la compatibilidad debe comprobarse eléctricamente: que encaje en el zócalo no garantiza que la orientación, el pinout, los jumpers o la conexión DIAG/UART sean correctos.
Funcionamiento silencioso y control configurable
- StealthChop2: funcionamiento especialmente silencioso a velocidades adecuadas.
- SpreadCycle: modo orientado a una respuesta dinámica y un control preciso de corriente.
- MicroPlyer: interpolación interna de micropasos hasta 1/256.
- StallGuard4: detección de carga o bloqueo, utilizable para homing sin final de carrera cuando toda la instalación es compatible y está correctamente calibrada.
- CoolStep: adaptación dinámica de corriente en configuraciones compatibles.
- UART: permite configurar y diagnosticar el driver desde el firmware.
Es adecuado para impresoras 3D, máquinas CNC ligeras, robots y mecanismos que utilicen motores paso a paso compatibles. Para elegir el motor y ajustar correctamente la corriente puede consultarse, por ejemplo, nuestro motor paso a paso NEMA 17 de 1,7 A; la corriente configurada en el driver debe calcularse para el motor y la mecánica utilizados, no copiarse de otro montaje.
Especificaciones técnicas
| Característica | Valor |
|---|---|
| Fabricante y revisión | FYSETC S2209 V4.0 |
| Circuito integrado | Trinamic / Analog Devices TMC2209 |
| Motores compatibles | Motores paso a paso bipolares de dos fases |
| Tensión de motor VM | 5,5–28 V DC; adecuado para sistemas habituales de 12 y 24 V |
| Tensión lógica VIO | 3–5 V |
| Límite del chip | Hasta 2 A RMS / 2,8 A de pico; no equivale a una corriente continua garantizada para el módulo |
| Referencia práctica prudente | Aproximadamente hasta 1,2 A RMS con disipador, ventilación y control térmico adecuados; depende del montaje |
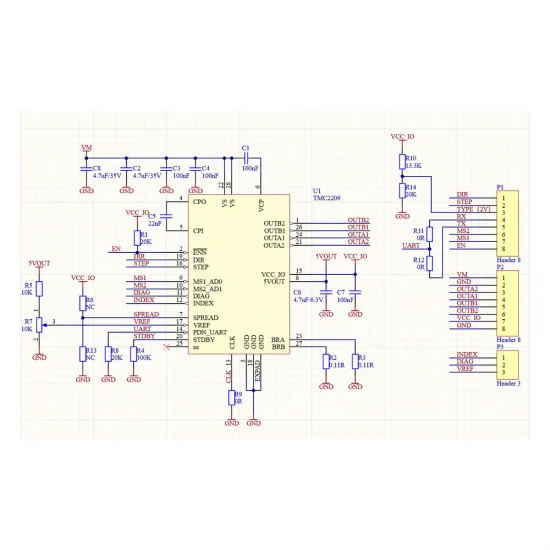
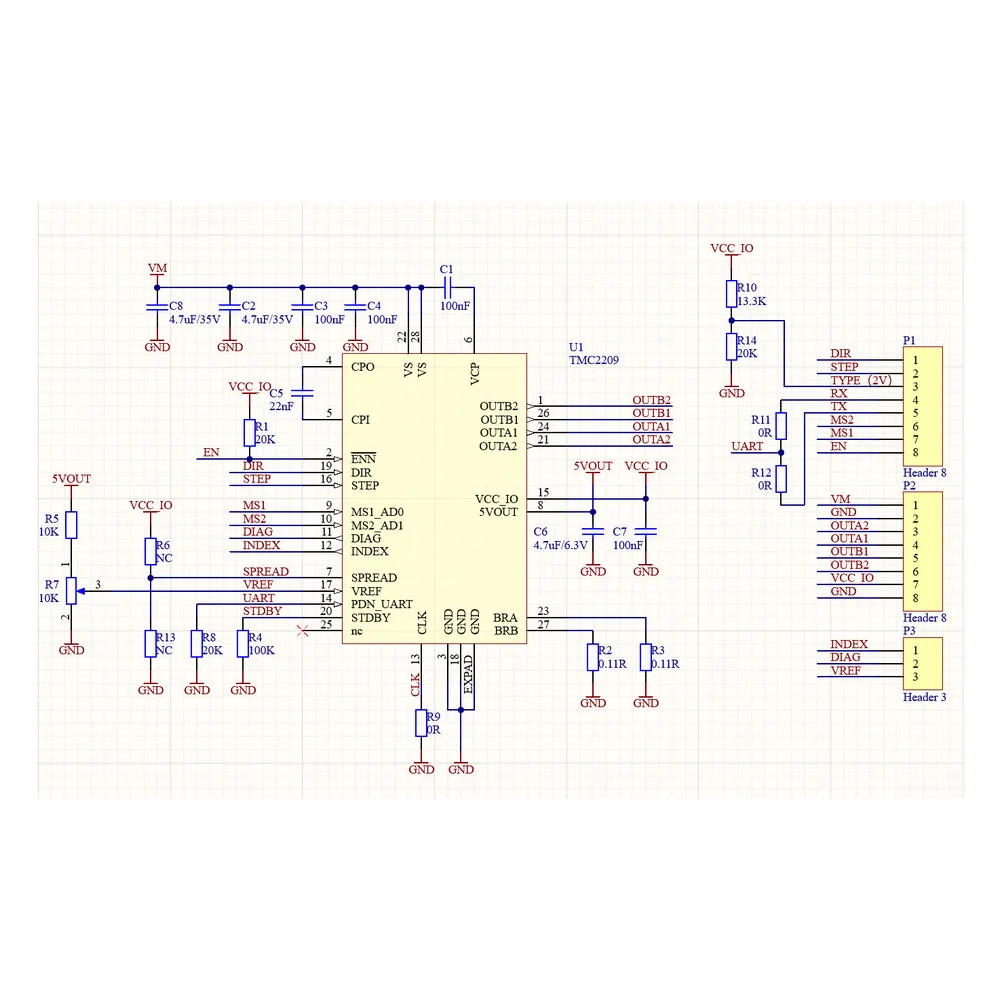
| Resistencias de sensado V4.0 | 0,11 Ω según el esquema oficial |
| Micropasos por MS1/MS2 | 1/8, 1/2, 1/4 o 1/16; interpolación interna hasta 1/256 |
| Interfaces | STEP/DIR y UART |
| Direcciones UART | Hasta cuatro mediante MS1/MS2, según el cableado y la placa |
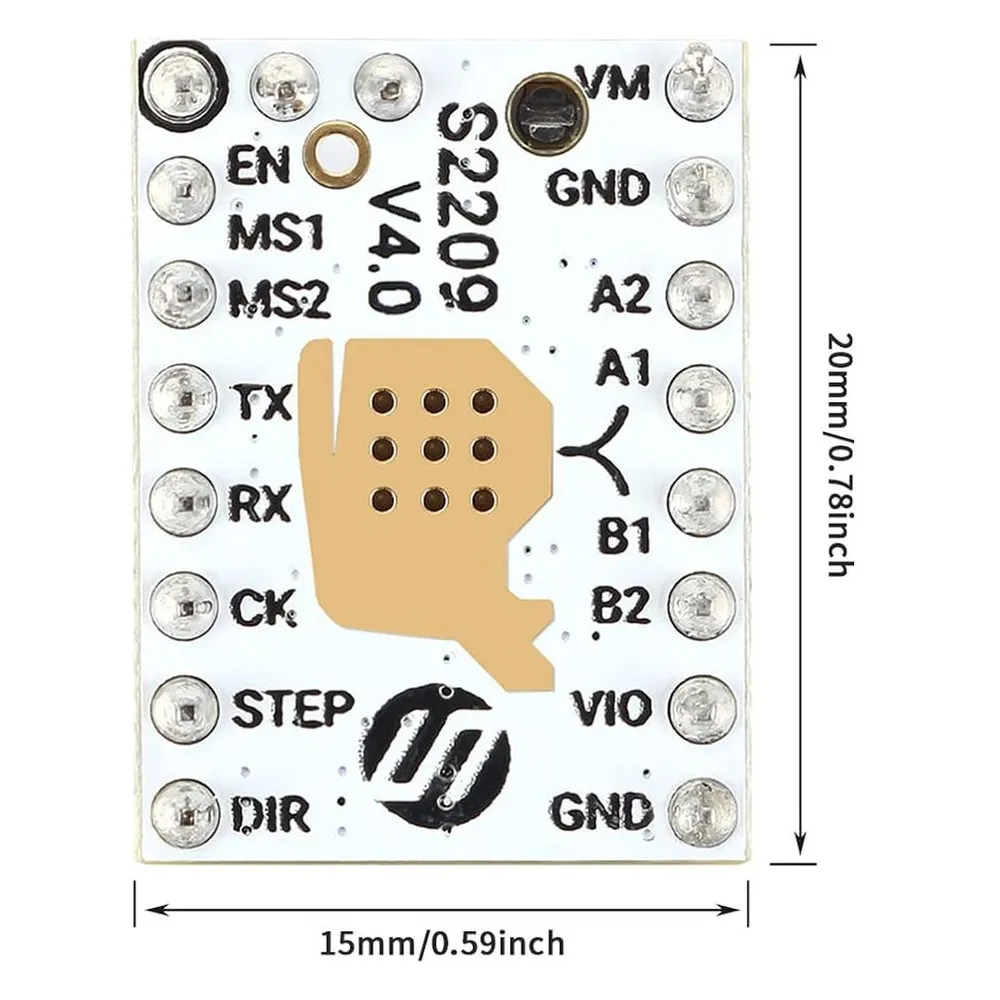
| Dimensiones nominales | Aproximadamente 20 × 15 mm, formato StepStick |
Compatibilidad: qué debe comprobarse
Puede utilizarse en controladoras con zócalos StepStick reemplazables, alimentación de motor dentro del rango admitido y pinout eléctrico compatible con TMC2209. Placas FYSETC F6/S6 o Spider, diferentes BIGTREETECH SKR y algunas MKS pueden admitir este driver, pero la orientación, los puentes, los pines UART y la conexión DIAG cambian entre modelos y revisiones.
Por ejemplo, una BIGTREETECH SKR 3 dispone de zócalos configurables para drivers externos, pero debe seguirse el manual de esa placa para seleccionar el modo UART, colocar los jumpers y confirmar la orientación. No debe trasladarse directamente el esquema de una SKR, MKS o FYSETC a otra controladora.
No es un recambio directo para placas con los drivers soldados ni puede garantizarse la compatibilidad por el nombre de la impresora. Muchas máquinas Creality, Prusa, Bambu Lab y otros modelos comerciales utilizan controladores integrados o placas propietarias.
Uso autónomo STEP/DIR o configuración UART
Modo STEP/DIR autónomo
La placa controla EN, STEP y DIR sin comunicarse con los registros internos del TMC2209. Los micropasos dependen de MS1/MS2 y la corriente se ajusta físicamente mediante VREF. Es una opción válida para placas sin UART, pero no permite configurar por firmware la corriente, leer diagnósticos completos ni utilizar sensorless homing gestionado por firmware.
Modo UART
UART permite configurar corriente RMS, micropasos, interpolación, StealthChop o SpreadCycle y consultar el estado del driver. En la V4.0, TX está conectado a PDN_UART mediante una resistencia de 1 kΩ y RX se conecta directamente a PDN_UART. Aun así, la placa base puede necesitar jumpers, una dirección UART concreta o cableado adicional.
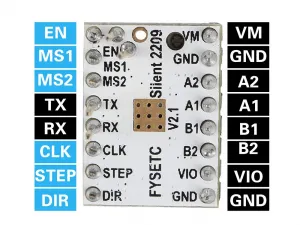
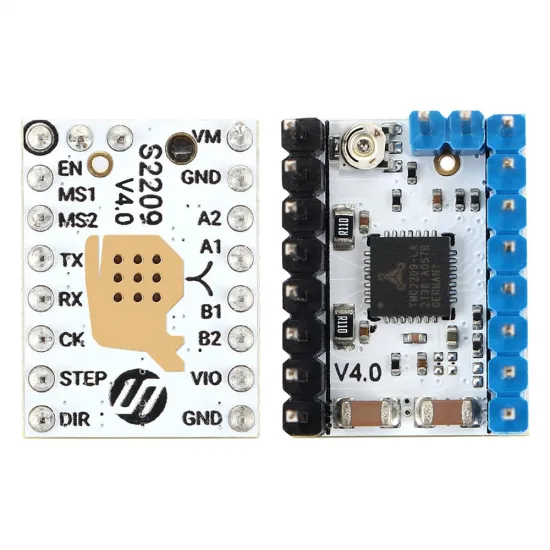
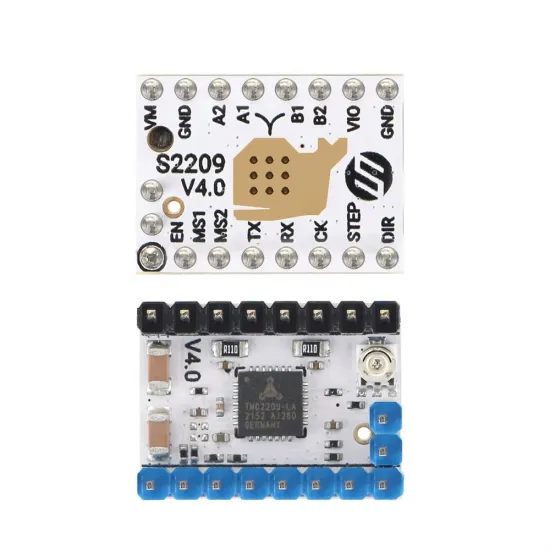
Pinout específico de la revisión V4.0
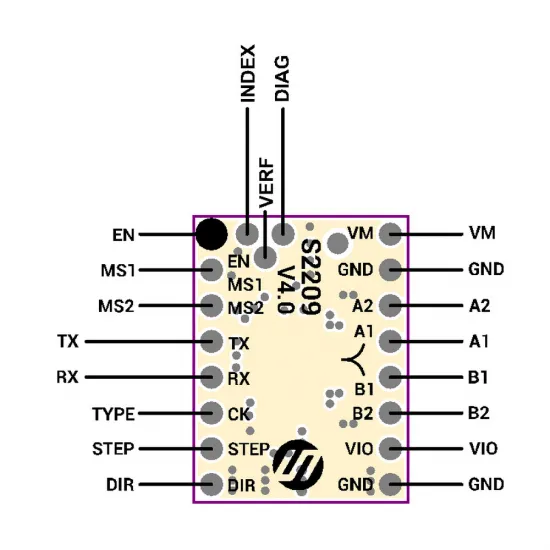
| Grupo | Pines | Función |
|---|---|---|
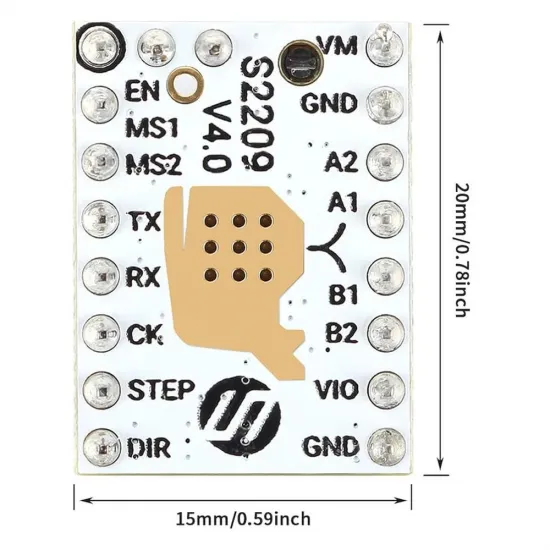
| Control | EN, STEP, DIR | Habilitación, pasos y dirección |
| Configuración | MS1, MS2 | Micropasos en autónomo o dirección UART |
| Comunicación | TX, RX | Interfaz UART de un hilo mediante PDN_UART |
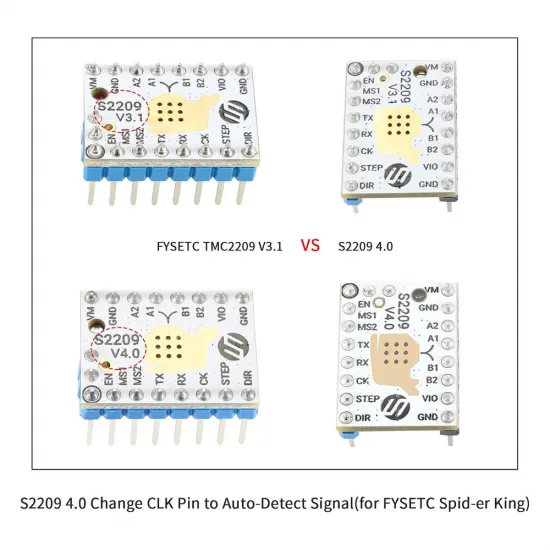
| Identificación V4.0 | TYPE | Identificación del tipo de módulo; la placa física puede conservar la serigrafía CK en esta posición |
| Motor | A1, A2, B1, B2 | Salidas para las dos bobinas del motor |
| Alimentación | VM, VIO, GND | Alimentación del motor, lógica y masa |
| Diagnóstico | DIAG, INDEX, VREF | Diagnóstico/StallGuard, índice y referencia de corriente |
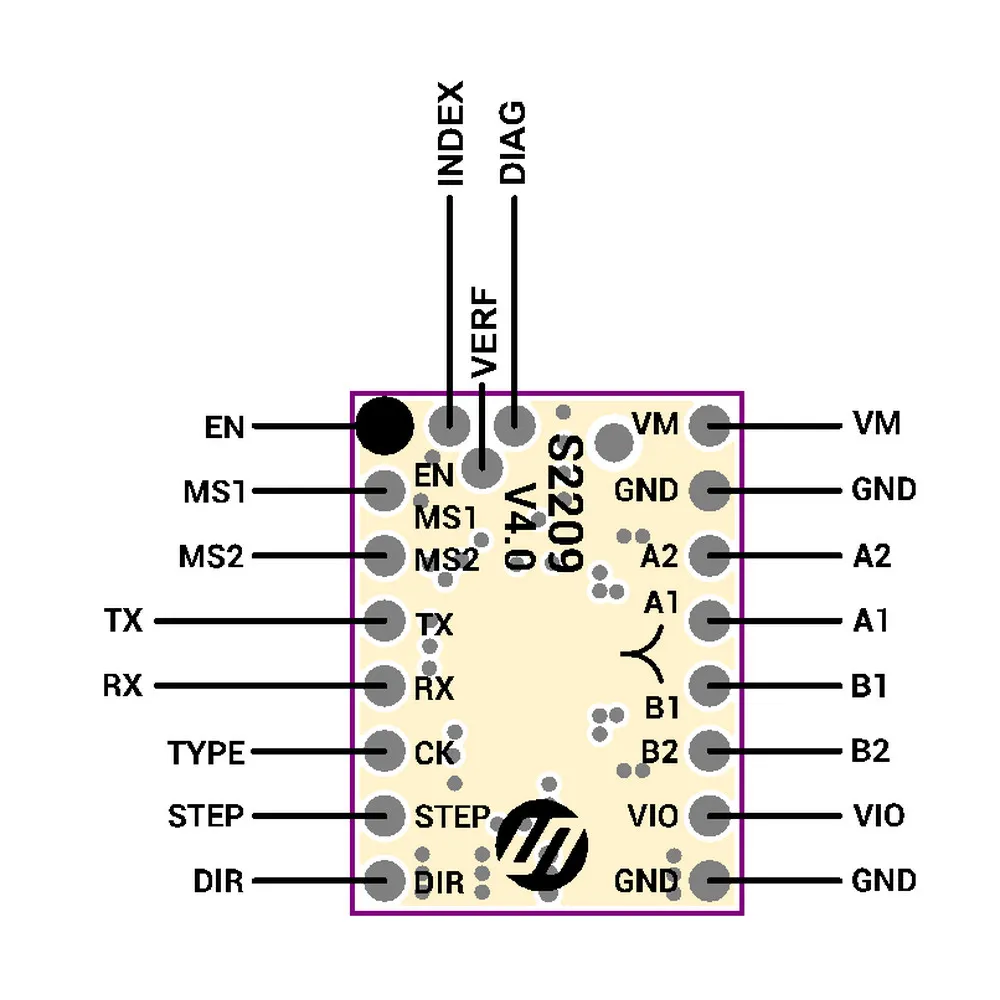
Importante: la documentación de FYSETC denomina TYPE a la función del pin que sustituye al antiguo CLK en V4.0, aunque la serigrafía visible de algunas unidades V4.0 indica CK. Para cablearlo debe prevalecer el esquema de la revisión y de la placa controladora.
Instalación segura
- Desconecta por completo la alimentación de la máquina, incluida la alimentación USB.
- Consulta el pinout de la controladora y localiza VM, GND, VIO, EN, STEP y DIR.
- Comprueba la orientación antes de insertar el módulo. Un StepStick puede encajar girado 180° y dañarse al alimentar.
- Configura los jumpers de modo y UART exactamente como indique el manual de la placa.
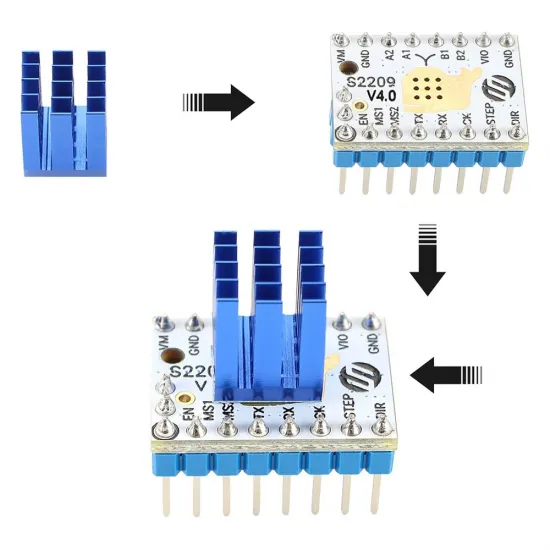
- Coloca el disipador sobre la zona térmica sin tocar pines ni componentes adyacentes.
- Empieza con una corriente moderada y verifica temperatura, par, ruido y pérdida de pasos.
Ajuste de corriente y refrigeración
Los 2 A RMS y 2,8 A de pico corresponden al límite del circuito integrado en condiciones adecuadas, no a una corriente continua garantizada para cualquier pequeño módulo StepStick. Como referencia prudente, FYSETC sitúa el uso práctico alrededor de 1,2 A RMS cuando existen disipador, ventilación y control térmico apropiados.
La corriente correcta depende del motor, la tensión, la aceleración, la carga mecánica, la temperatura ambiente y la ventilación. Una corriente insuficiente puede provocar pérdida de pasos; una corriente excesiva aumenta la temperatura del motor y del driver. En UART conviene comenzar con un valor conservador y revisar los diagnósticos. En modo autónomo, VREF debe medirse con instrumental y siguiendo el procedimiento específico de la revisión V4.0; no debe aplicarse una fórmula perteneciente a otra placa.
Configuración en Marlin
Para utilizar UART, el tipo de driver del eje se declara como TMC2209. Por ejemplo:
#define X_DRIVER_TYPE TMC2209Cuando se usa únicamente como STEP/DIR autónomo, puede corresponder TMC2209_STANDALONE. Los pines serie, jumpers y opciones disponibles dependen de la placa y de la versión de Marlin.
M906permite consultar o ajustar la corriente cuando la configuración lo admite.M122muestra el estado y ayuda a comprobar la comunicación con el driver.- Una respuesta uniforme «all LOW» o «all HIGH» suele indicar un problema de alimentación, cableado UART, dirección o pines.
StealthChop, el umbral híbrido y el sensorless homing son funciones independientes. Activar TMC2209 en Marlin no las configura automáticamente.
Configuración en Klipper
Una sección mínima tiene esta estructura, sustituyendo los marcadores por los datos reales de la placa y del motor:
[tmc2209 stepper_x]
uart_pin: <pin_UART_de_la_placa>
run_current: <corriente_RMS_adecuada>
interpolate: True
stealthchop_threshold: 0
run_current se expresa en amperios RMS. El valor predeterminado de Klipper para sense_resistor es 0,110 Ω, coincidente con el esquema oficial de esta V4.0, por lo que normalmente no es necesario declararlo. stealthchop_threshold: 0 mantiene SpreadCycle; StealthChop debe activarse solo después de valorar silencio, par y precisión.
El comando DUMP_TMC STEPPER=stepper_x permite revisar registros. Un error de lectura UART puede deberse a falta de alimentación de motor, pin incorrecto, dirección equivocada, jumpers mal colocados o a que sea necesario apagar completamente la máquina antes de repetir la prueba.
Uso con RepRapFirmware
RepRapFirmware puede controlar el módulo como driver externo mediante STEP/DIR/EN cuando la placa dispone de las salidas apropiadas. En ese caso:
M569define el sentido del eje y puede necesitar tiempos STEP/DIR específicos para drivers externos.M350debe coincidir con los micropasos seleccionados físicamente cuando el firmware no controla el TMC2209 por UART.M906solo puede modificar la corriente si la electrónica y esa versión de RepRapFirmware disponen de una interfaz compatible; no controla por sí solo el potenciómetro de un driver autónomo.
La disponibilidad de UART, diagnósticos, StealthChop y StallGuard depende de la placa Duet o compatible, su expansión y la versión de firmware. No existe una configuración universal para todas las placas que ejecutan RepRapFirmware.
Sensorless homing: función condicionada
StallGuard4 puede utilizarse para detectar el bloqueo del eje y crear un final de carrera virtual, pero requiere UART, una conexión DIAG compatible y calibración. El umbral depende de la corriente, velocidad de homing, temperatura, masa móvil y fricción de la máquina. No debe considerarse plug-and-play ni utilizarse sin valorar las consecuencias de una detección falsa, especialmente en el eje Z o en mecanismos donde una colisión pueda causar daños.
El FYSETC S2209 V4.0 es una opción versátil para actualizar una controladora con zócalos reemplazables y obtener movimiento silencioso, diagnóstico y configuración avanzada. La clave para aprovecharlo de forma fiable es tratarlo como un componente electrónico configurable: comprobar revisión, orientación, refrigeración, corriente y documentación concreta de la placa antes de alimentar.