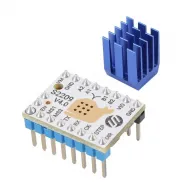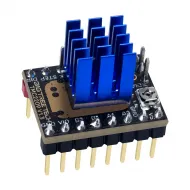


- Stock: 50
- Modelo: TMC2240-BTT

Modelo:

TMC2130 SPI

TMC2130 STEP/DIR

TMC2208 UART

TMC2209 - UART

TMC2225 UART

TMC2226 UART - STEP/DIR

TMC2240 SPI

TMC5160 pro SPI
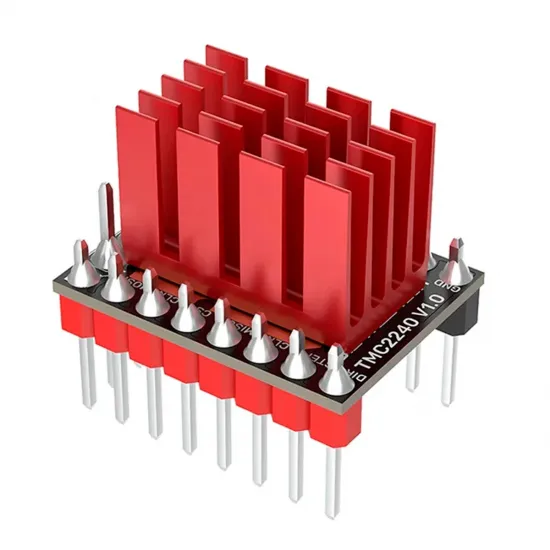
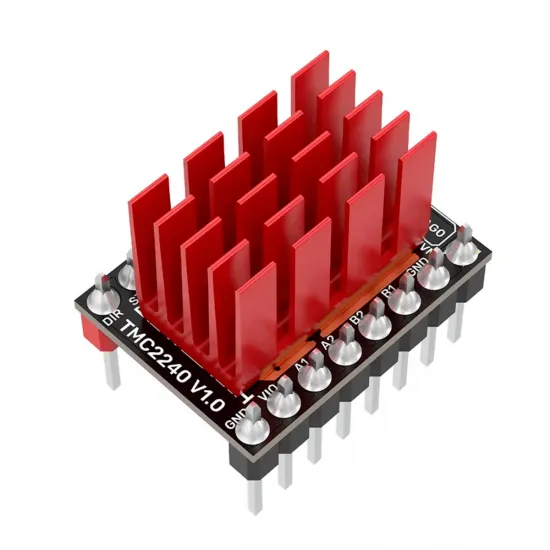
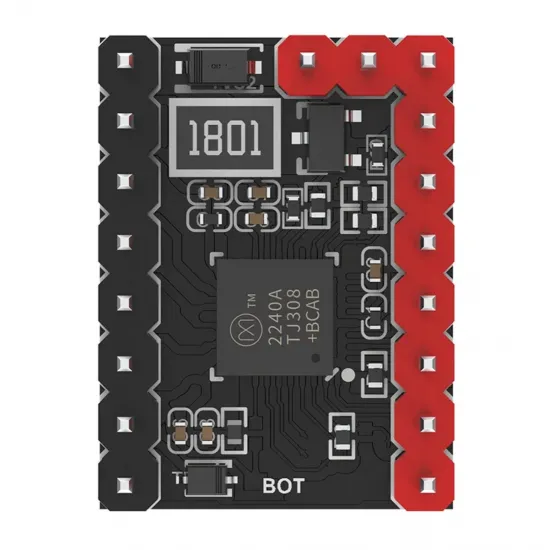
BIGTREETECH TMC2240 V1.0 es un controlador inteligente para motores paso a paso de dos fases que combina movimiento silencioso, respuesta dinámica, regulación digital de corriente y diagnóstico avanzado. Esta versión se entrega configurada de fábrica para comunicación SPI, lo que permite al firmware ajustar y consultar el driver sin potenciómetros.
Es una opción especialmente interesante para impresoras 3D rápidas, silenciosas o con electrónica avanzada. En HTA3D lo utilizamos en nuestras HPRO-330, HPRO-330 en kit y HPRO-400 junto a la BIGTREETECH Octopus Pro H723, con muy buen resultado cuando la tensión, los jumpers, la refrigeración y el firmware están correctamente configurados.
Características principales
- Tensión de alimentación: 4,5-36 V DC.
- Corriente máxima declarada: 2,1 A RMS y 3 A de pico sinusoidal.
- Interfaz: STEP/DIR y SPI de fábrica.
- Resolución: de 1 a 256 micropasos, con interpolación MicroPlyer hasta 256.
- StealthChop2: funcionamiento especialmente silencioso cuando la velocidad y la carga lo permiten.
- SpreadCycle: control dinámico para mantener una respuesta más firme a velocidades y aceleraciones elevadas.
- CoolStep: regulación adaptativa de corriente para reducir consumo y temperatura cuando la aplicación lo permite.
- StallGuard2 y StallGuard4: detección de carga y posibilidad de homing sin final de carrera.
- Diagnóstico avanzado: temperatura del driver, estimación térmica del motor y supervisión de estados de protección.
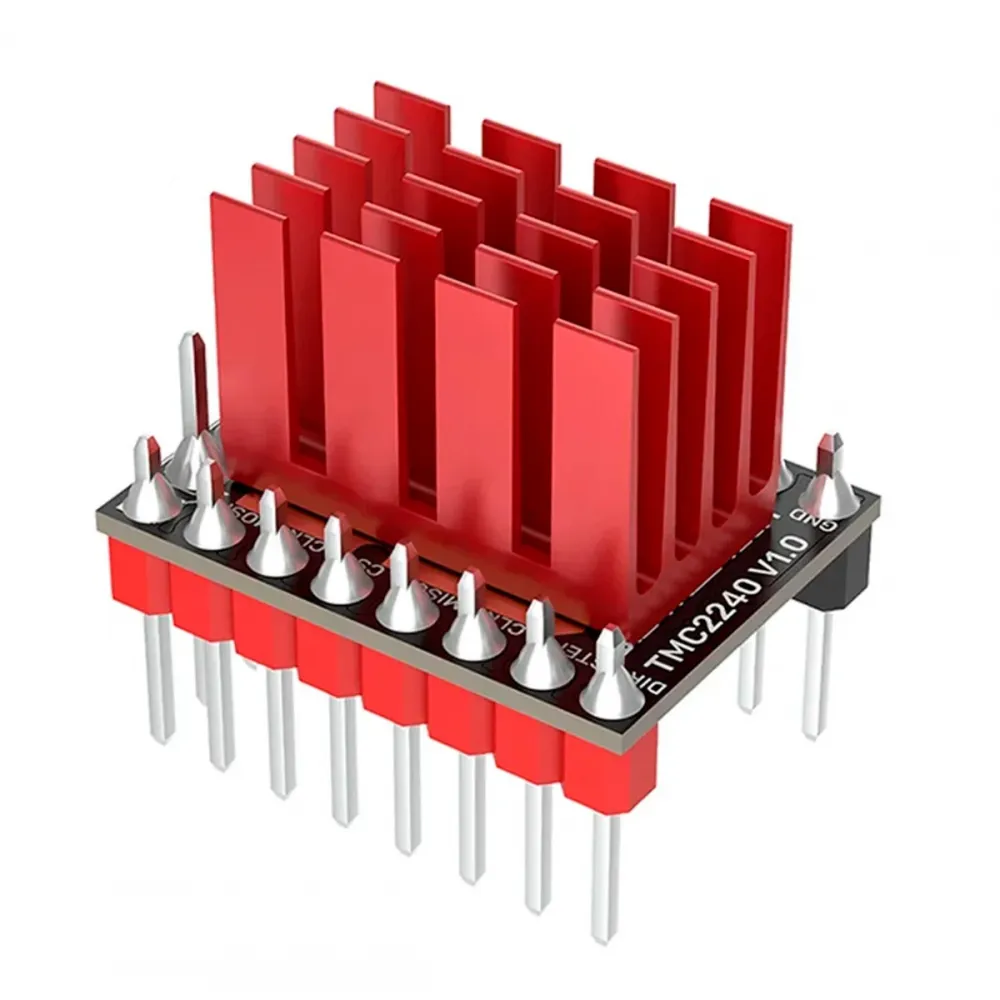
- Disipador incluido.
Especificaciones técnicas
| Parámetro | Valor |
|---|---|
| Modelo | BIGTREETECH TMC2240 V1.0 |
| Tipo de motor | Paso a paso bipolar de 2 fases |
| Alimentación VM | 4,5-36 V DC |
| Corriente del integrado | Hasta 2,1 A RMS / 3 A pico sinusoidal, condicionada por refrigeración y montaje |
| RDS(on) típico H+L | 230 mΩ a 25 °C |
| Micropasos | 1-256 |
| Comunicación del módulo | SPI de fábrica |
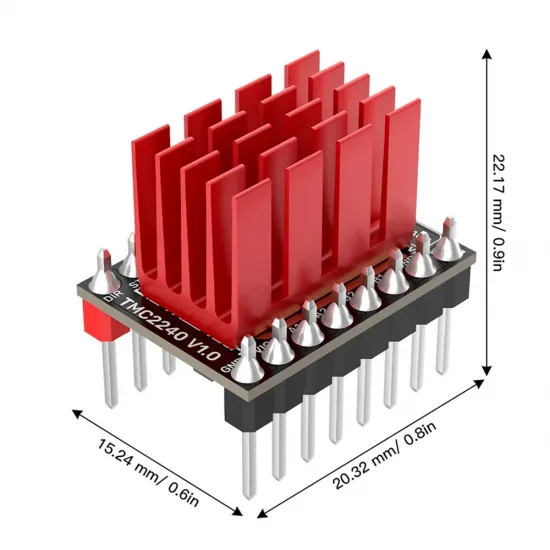
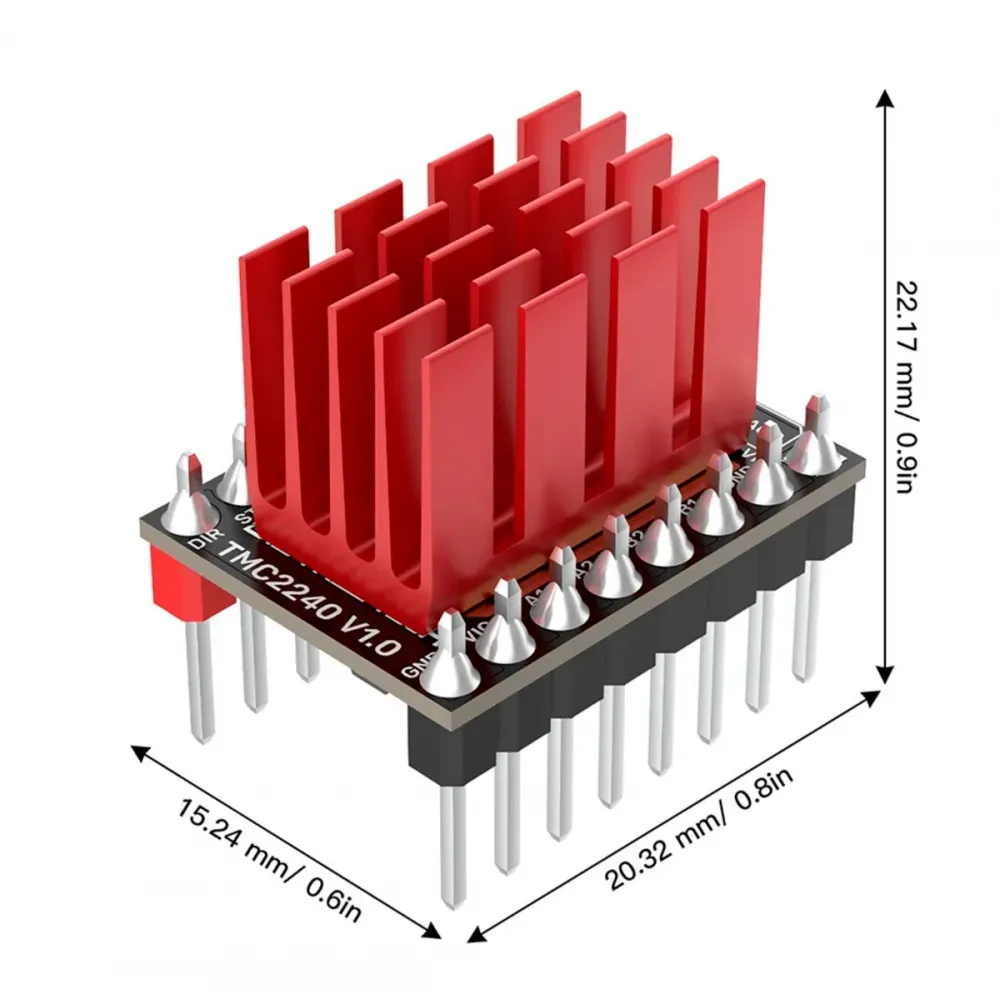
| Huella aproximada | 20,32 × 15,24 mm |
| Altura aproximada con disipador | 22,17 mm según plano de la galería |
La corriente máxima del driver no es la corriente que debe aplicarse automáticamente al motor. El valor correcto depende de la corriente nominal del motor, su conexión, la carga, la velocidad, la ventilación y la temperatura real. Un ajuste excesivo puede sobrecalentar el motor, el driver, los conectores o la placa.
StealthChop2, SpreadCycle y CoolStep
StealthChop2 reduce el ruido eléctrico del motor y resulta apropiado cuando se prioriza el silencio. SpreadCycle suele ofrecer una respuesta más consistente en movimientos rápidos, aceleraciones elevadas o cargas exigentes. El firmware puede utilizar uno de los modos o establecer una transición según velocidad.
CoolStep adapta la corriente a la carga detectada. Analog Devices anuncia reducciones de consumo de hasta el 75 % en condiciones adecuadas, pero el resultado real depende del motor y del movimiento. No conviene activarlo sin comprobar estabilidad, temperatura y comportamiento durante homing.
Pinout y orientación
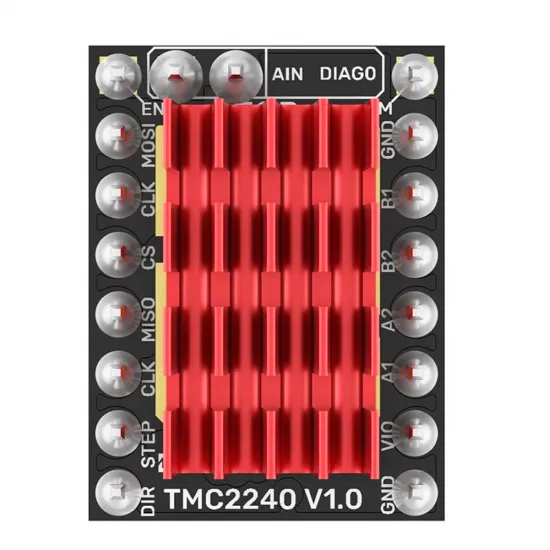
El módulo utiliza en un lateral las señales EN, MOSI, CLK, CS, MISO, CLK, STEP y DIR; en el lateral opuesto se encuentran VM, GND, B1, B2, A2, A1, VIO y GND. También dispone de pads superiores para AIN y DIAG0.
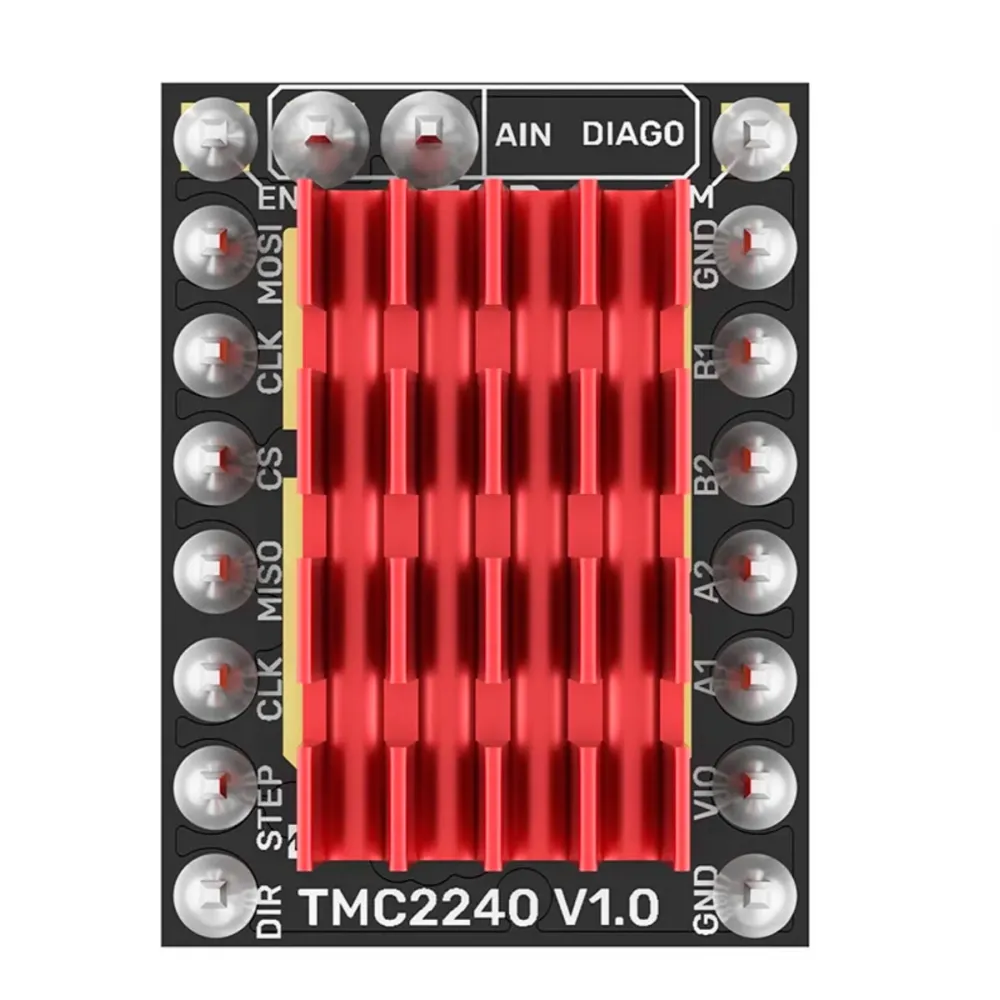
Comprueba siempre la posición de VM y GND antes de insertar el driver. Un módulo girado puede dañarse y también provocar daños en la placa. Apaga todas las fuentes y desconecta el USB antes de insertar o retirar el driver, cambiar jumpers o conectar el motor.
Instalación en BIGTREETECH Octopus Pro
- Identifica la revisión exacta de la Octopus Pro y consulta su pinout.
- Con la placa completamente apagada, configura los jumpers inferiores del zócalo para modo SPI.
- Selecciona con el jumper individual una tensión de motor compatible con el TMC2240.
- Comprueba la orientación VM/GND e inserta el módulo sin forzar los pines.
- Coloca el disipador sobre el área térmica y proporciona flujo de aire.
- Conecta el motor únicamente con la placa apagada.
- Configura firmware, corriente y micropasos antes de probar movimientos cortos.
- Verifica comunicación y temperatura antes de aumentar corriente, velocidad o aceleración.
Atención en sistemas de 36/48 V: la Octopus Pro puede alimentar cada zócalo desde la entrada principal o desde una entrada independiente para motores. El TMC2240 admite como máximo 36 V. No debe conectarse nunca a una línea de 48 V. En una HPRO con alimentación auxiliar de 48 V, selecciona para este driver el raíl principal compatible y compruébalo físicamente antes de encender.
BIGTREETECH indica además que debe utilizarse refrigeración activa por encima de 24 V o de 1,2 A. Incluso con ajustes inferiores, una electrónica cerrada y sin circulación de aire puede necesitar ventilación.
Configuración básica en Klipper
Klipper dispone de soporte específico para TMC2240. En una Octopus Pro el bus SPI compartido es normalmente spi1; el pin CS depende del zócalo. Este ejemplo corresponde a MOTOR0/stepper_x y utiliza una corriente meramente ilustrativa:
[tmc2240 stepper_x]
cs_pin: PC4
spi_bus: spi1
run_current: 0.80
interpolate: True
stealthchop_threshold: 0
No copies 0,80 A sin comprobar tu motor. run_current se expresa en amperios RMS y debe ajustarse a la referencia concreta. Klipper desaconseja definir hold_current salvo que exista una necesidad clara. Con stealthchop_threshold: 0 se mantiene SpreadCycle; si deseas StealthChop, establece un umbral adecuado y valida la máquina.
| Zócalo Octopus Pro | cs_pin | DIAG/endstop |
|---|---|---|
| MOTOR0 | PC4 | PG6 |
| MOTOR1 | PD11 | PG9 |
| MOTOR2 | PC6 | PG10 |
| MOTOR3 | PC7 | PG11 |
| MOTOR4 | PF2 | PG12 |
| MOTOR5 | PE4 | PG13 |
| MOTOR6 | PE1 | PG14 |
| MOTOR7 | PD3 | PG15 |
Para comprobar la comunicación puede utilizarse DUMP_TMC STEPPER=stepper_x. Si aparecen errores de lectura, apaga la máquina y revisa orientación, jumpers SPI, CS, bus, alimentación y soldaduras antes de seguir.
Sensorless homing en Klipper
El TMC2240 puede crear un final virtual mediante diag0_pin o diag1_pin y un valor ajustado de driver_SGT o driver_SG4_THRS. No existe una sensibilidad universal: cambia con la corriente, la temperatura, la velocidad, la masa móvil, la tensión de correa y la fricción.
Configura y prueba un solo eje cada vez, utiliza una velocidad moderada y evita aplicar esta técnica al eje Z cuando una detección imprecisa pueda llevar la boquilla contra la cama. Klipper gestiona temporalmente el modo requerido durante el homing, pero el montaje mecánico y DIAG deben ser correctos.
Configuración básica en Marlin
Marlin actual reconoce el TMC2240 como driver SPI. En Configuration.h selecciona el tipo para cada eje utilizado:
#define X_DRIVER_TYPE  TMC2240
#define Y_DRIVER_TYPE  TMC2240
Selecciona además la placa que coincida exactamente con tu hardware: BOARD_BTT_OCTOPUS_PRO_V1_0 para V1.0 con STM32F446/F429, BOARD_BTT_OCTOPUS_PRO_V1_0_1 para V1.0.1 H723 o BOARD_BTT_OCTOPUS_PRO_V1_1 para V1.1 H723. No intercambies configuraciones entre revisiones: algunos pines cambian.
En Configuration_adv.h se ajustan la corriente RMS de cada eje, la corriente de homing, los micropasos y las funciones TMC. Como referencia operativa:
M122: comprobar comunicación y consultar diagnóstico.M906: consultar o ajustar corriente en mA.M913: ajustar el umbral híbrido si esa función está habilitada.M914: ajustar sensibilidad de homing sin sensor cuando está configurado.M911yM912: consultar y borrar preavisos térmicos con monitorización habilitada.
Compila siempre para la revisión y el microcontrolador exactos, conserva una copia de la configuración funcional y prueba primero con movimientos cortos y acceso inmediato al apagado.
Compatibilidad: qué debe coincidir
- Placa: zócalo plug-in con pinout y orientación compatibles.
- Tensión: entre 4,5 y 36 V en VM, sin picos que superen el límite.
- Motor: bipolar de dos fases y corriente ajustable dentro de un margen térmico seguro.
- Firmware: soporte TMC2240 y asignación correcta de SPI, CS, STEP, DIR y EN.
- Refrigeración: disipador bien colocado y flujo de aire proporcional a corriente, tensión y temperatura ambiente.
- Sensorless homing: conexión DIAG, mecánica adecuada y calibración individual.
Compartir formato con otro driver no garantiza compatibilidad funcional. Comprueba especialmente la tensión del zócalo: una placa preparada para drivers de alta tensión también puede destruir un TMC2240 si se selecciona el raíl equivocado.
Es para ti si
- Buscas un driver SPI moderno, silencioso y ampliamente configurable.
- Quieres diagnóstico, ajuste digital de corriente y posibilidad de sensorless homing.
- Tu placa y firmware ofrecen soporte TMC2240 por SPI.
- Vas a controlar cuidadosamente tensión, refrigeración y corriente del motor.
- Utilizas una HPRO con Octopus Pro en una configuración validada o vas a reproducir sus requisitos eléctricos con precisión.
No es para ti si
- El zócalo va a recibir 48 V o cualquier tensión superior a 36 V.
- Necesitas un driver UART listo para insertar sin modificar el módulo.
- Tu placa solo admite control standalone o no dispone de SPI compatible.
- Quieres utilizar la corriente máxima sin refrigeración activa ni comprobar temperaturas.
- Necesitas homing sin sensor totalmente automático y sin calibración mecánica.
Contenido
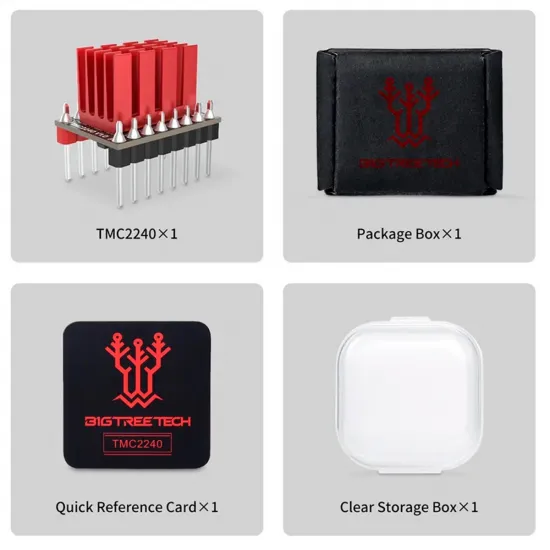
- 1 × driver BIGTREETECH TMC2240 V1.0.
- 1 × disipador.
Puedes consultar los archivos técnicos y las actualizaciones del fabricante en el repositorio oficial de drivers BIGTREETECH.