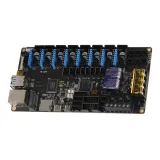


- Stock: 2
- Modelo: MELLOW-C8P-M2WE

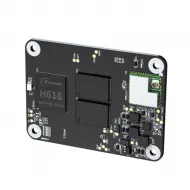
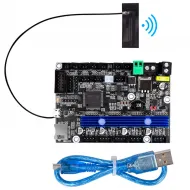
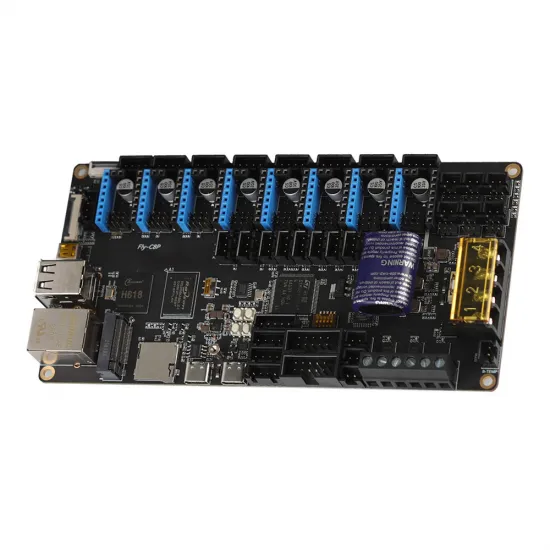
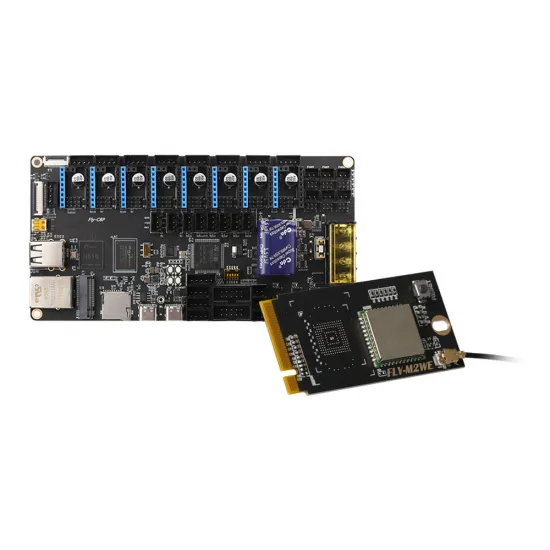
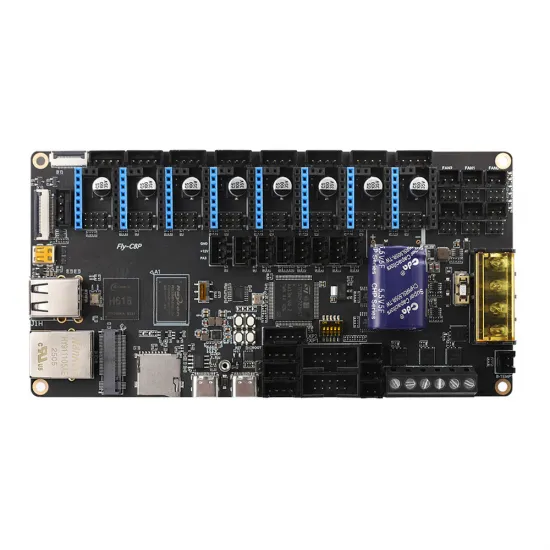
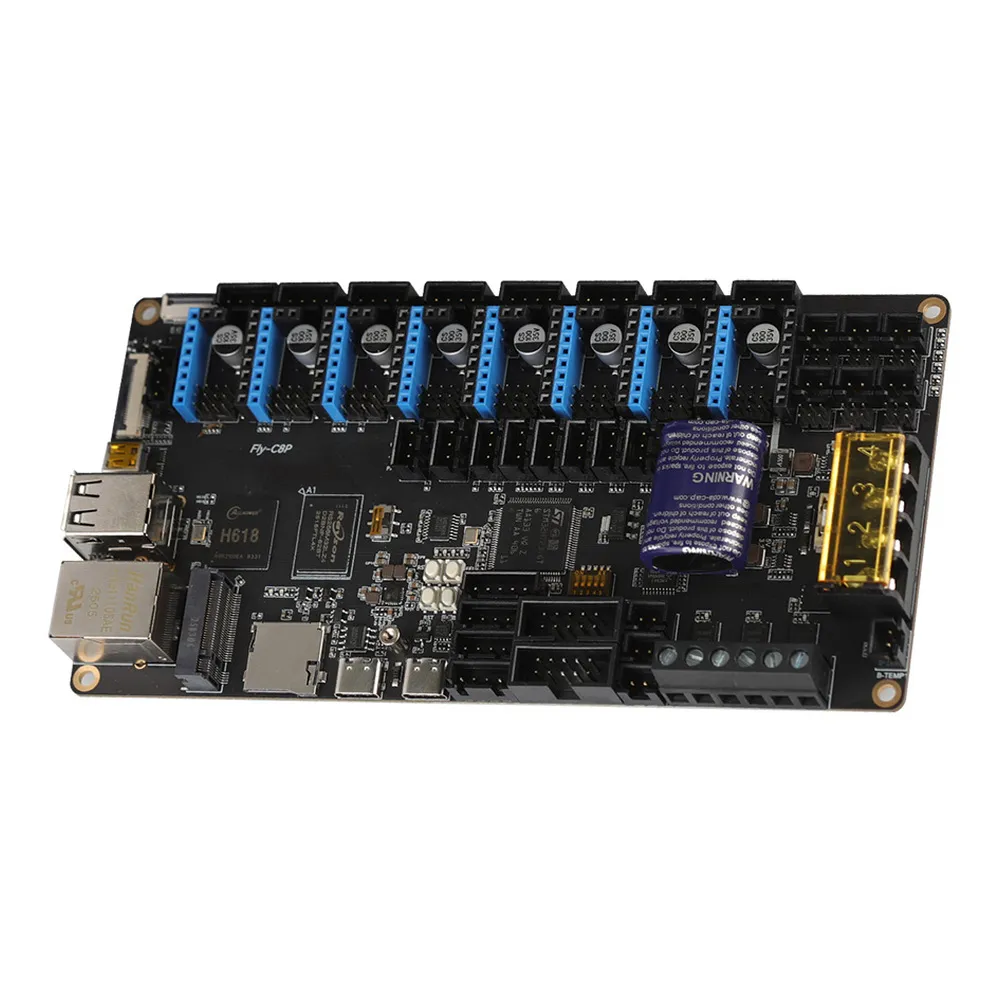
La Mellow FLY C8Pro con M2WE reúne el ordenador que ejecuta Klipper y la electrónica de control de movimiento en una sola placa. Combina un Allwinner H618 de cuatro núcleos y 1 GB de RAM con un STM32H723 ARM Cortex-M7, ocho zócalos para drivers independientes y conexiones para calentadores, ventiladores, sondas y electrónica de cabezal CAN.
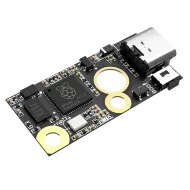
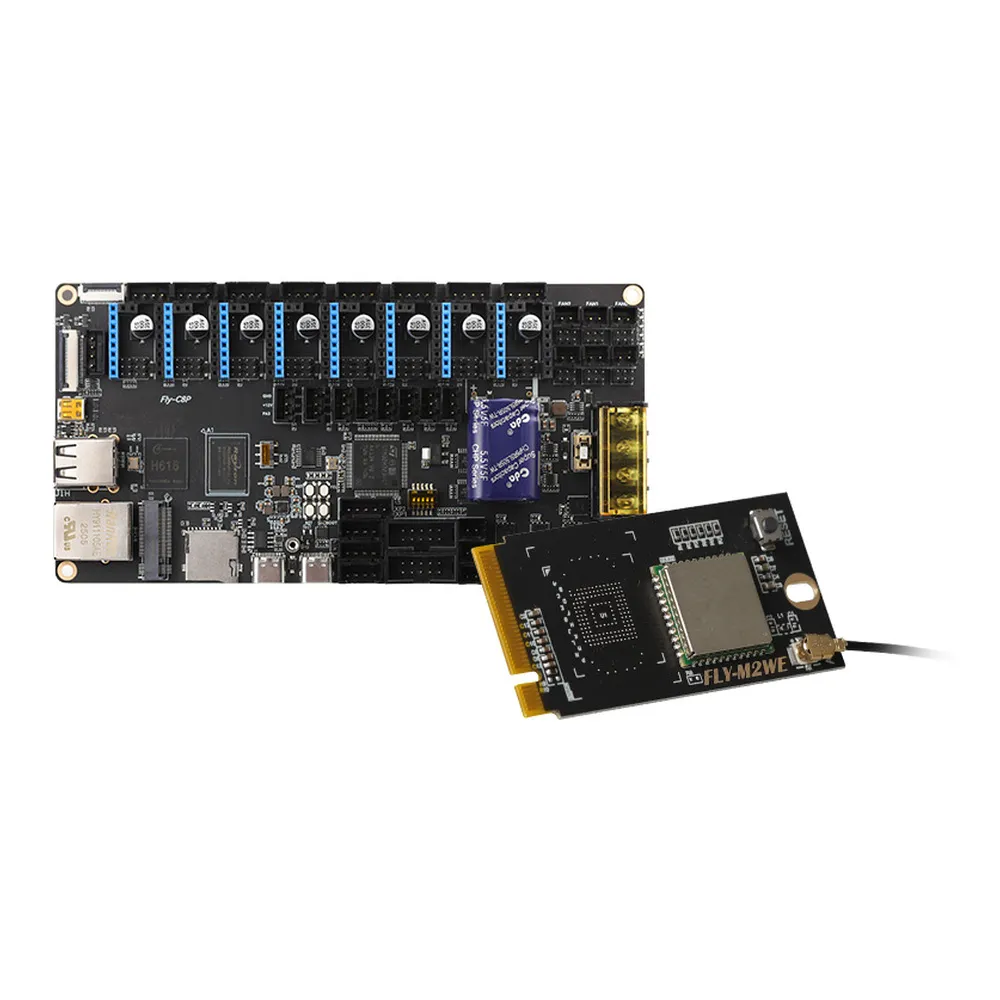
Este conjunto incluye el módulo M2WE con memoria eMMC y Wi-Fi, ya instalado, junto con antena y accesorios de conexión. No necesitas añadir una Raspberry Pi para disponer del ordenador anfitrión de Klipper. Los controladores de motor se compran por separado, lo que permite elegir su número y características según la impresora.
Una arquitectura integrada, con funciones separadas
En una instalación Klipper convencional, un ordenador Linux prepara el movimiento y un microcontrolador ejecuta las órdenes temporizadas de motores y salidas. La C8Pro incorpora ambos: el H618 se ocupa del sistema, la interfaz web y los servicios de Klipper; el STM32H723 controla la parte de tiempo real. Esta separación permite trabajar con una interfaz web completa sin depender de un ordenador externo dedicado.
El M2WE aporta almacenamiento eMMC y conectividad Wi-Fi; no es el procesador principal ni una segunda placa de control. Su interfaz M.2 utiliza un protocolo específico de FLY: no es un conector para instalar un SSD NVMe o un módulo M.2 genérico.
Mellow documenta este sistema dentro de su ecosistema FLY, con pinouts, configuraciones de referencia, esquemas eléctricos y modelos de montaje. Resulta especialmente práctico para construir una máquina configurable o renovar una electrónica que necesita más motores y conexiones.
Qué aporta a tu impresora
- Ordenador para Klipper integrado: menos módulos separados y menos conexiones de alimentación entre ordenador y placa de movimiento.
- Ocho zócalos independientes: margen para varios motores Z, extrusores adicionales u otras arquitecturas. Un zócalo disponible no implica que la máquina necesite utilizarlo.
- Drivers reemplazables: elige módulos UART, SPI o STEP/DIR compatibles con el zócalo, la tensión y la configuración de firmware.
- Ethernet y Wi-Fi: conexión de red por cable o mediante el M2WE incluido. Ethernet es una opción útil para la puesta en marcha y el diagnóstico.
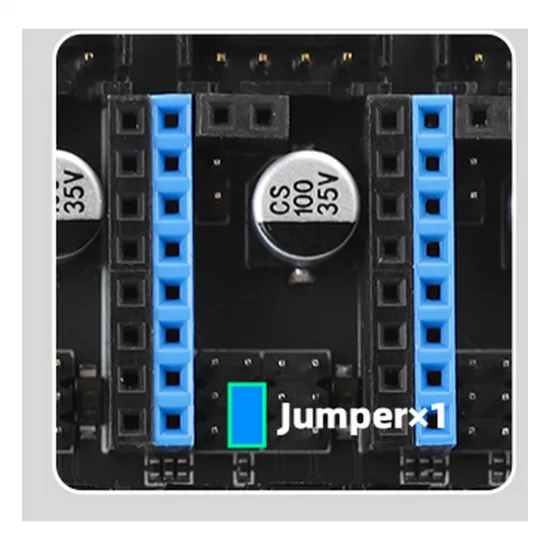
- Seis salidas de ventilador: refrigeración de pieza, hotend y electrónica, con selección mediante jumpers de la alimentación disponible para cada canal.
- CAN para electrónica de cabezal: permite distribuir las funciones del extrusor y sus sensores en una toolboard, con el firmware y el cableado correspondientes.
El fabricante ofrece imágenes FlyOS/FAST con Klipper, Moonraker, Mainsail, Fluidd, KlipperScreen y Crowsnest. Esa base simplifica el entorno de software, pero la configuración de motores, temperaturas, límites y homing debe adaptarse siempre a tu máquina. La potencia del procesador no determina por sí sola la velocidad de impresión.
Características técnicas
| Modelo | Mellow FLY C8Pro V1.0 con M2WE |
|---|---|
| Ordenador anfitrión | Allwinner H618, cuatro núcleos de 64 bits Cortex-A53; 1 GB DDR4 |
| Microcontrolador de movimiento | STM32H723VGT6, ARM Cortex-M7 de 32 bits, hasta 550 MHz |
| Alimentación | 12–24 V CC; no conectar a 36 o 48 V |
| Controladores de motor | 8 zócalos; modos UART, SPI y STEP/DIR; drivers no incluidos |
| Almacenamiento y Wi-Fi incluidos | M2WE con eMMC; Wi-Fi de 2,4 y 5 GHz y antena |
| Conexiones del ordenador | 2 USB 2.0, Ethernet 100 Mb/s, micro-HDMI, FPC-HDMI, conexiones TFT y serie |
| Calentadores | 1 salida de cama y 3 salidas de hotend |
| Temperatura | 4 entradas para NTC 100 kΩ; pull-up físico de 4,7 kΩ |
| Ventiladores | 6 salidas PWM de dos hilos; selección VIN, 12 V o 5 V por jumpers |
| Expansión | CAN, BLTouch/sonda, EXP1/EXP2 y 2 conexiones RGB |
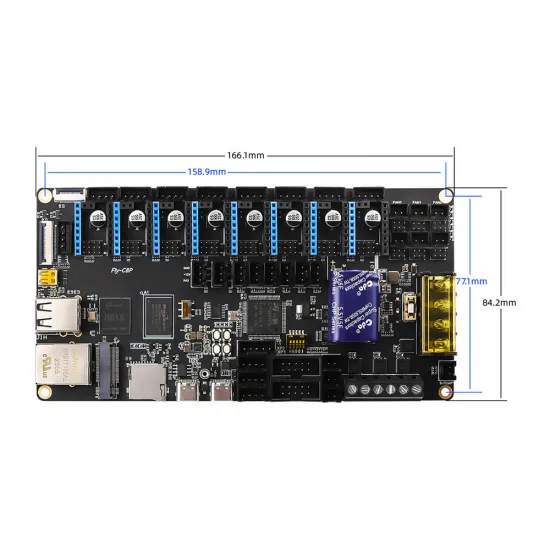
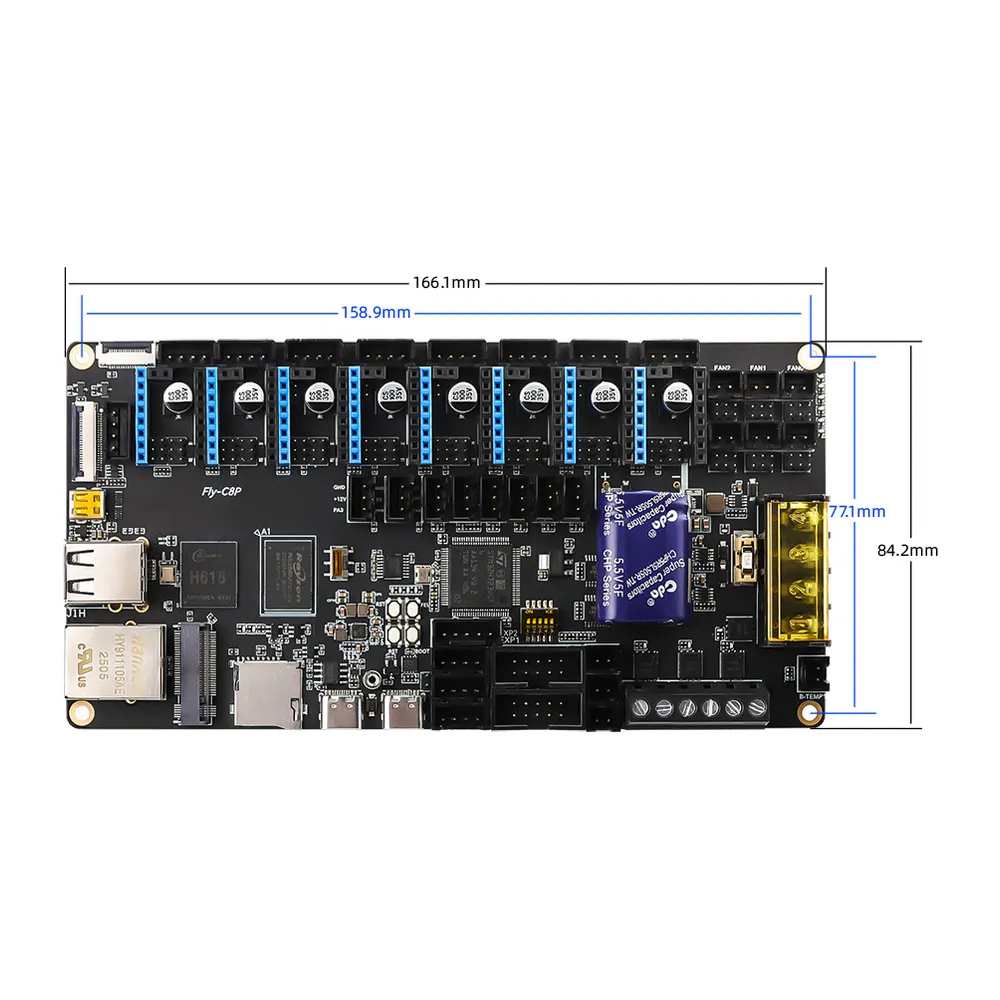
| Dimensiones nominales del PCB | 166,1 × 84,2 mm; separación nominal de fijaciones 158,9 × 77,1 mm |
Reserva espacio adicional para los conectores, los cables, los módulos de driver y su refrigeración. Las dimensiones del PCB no son las dimensiones del conjunto con todo el cableado.
Motores, drivers y compatibilidad con proyectos
Los Mellow FLY TMC2209 con disipador son una opción para motores bipolares de dos fases en instalaciones de 12 o 24 V. Su comunicación UART permite ajustar corriente y parámetros desde Klipper. Antes de montarlos, comprueba orientación, selección UART y posición de jumpers; instala los disipadores y proporciona ventilación adecuada.
La C8Pro puede servir como electrónica para proyectos cartesianos, CoreXY o máquinas con varios motores Z independientes. Por ejemplo, seis drivers pueden cubrir X, Y, tres Z y extrusor en una arquitectura tipo Voron Trident. Una arquitectura tipo Voron 2.4 con cuatro motores Z utiliza seis drivers en la placa principal para X, Y y Z, y puede llevar el driver de extrusor en una toolboard.
Estos ejemplos describen la distribución de motores, no un reemplazo directo de la electrónica original. Hay que verificar soportes, conexiones, potencia de las cargas, sensor de nivelación y configuración específica. Tampoco todos los zócalos tienen una entrada DIAG documentada: consulta el mapa antes de plantear homing sin finales de carrera.
Alimentación, ventiladores y cargas térmicas
Desconecta la fuente antes de instalar drivers, cambiar jumpers o conectar motores. Respeta la polaridad, utiliza terminales adecuados y sitúa la placa sobre soportes aislantes dentro de una caja ventilada. No apoyes el PCB sobre una superficie metálica ni conectes o desconectes un motor con la placa alimentada.
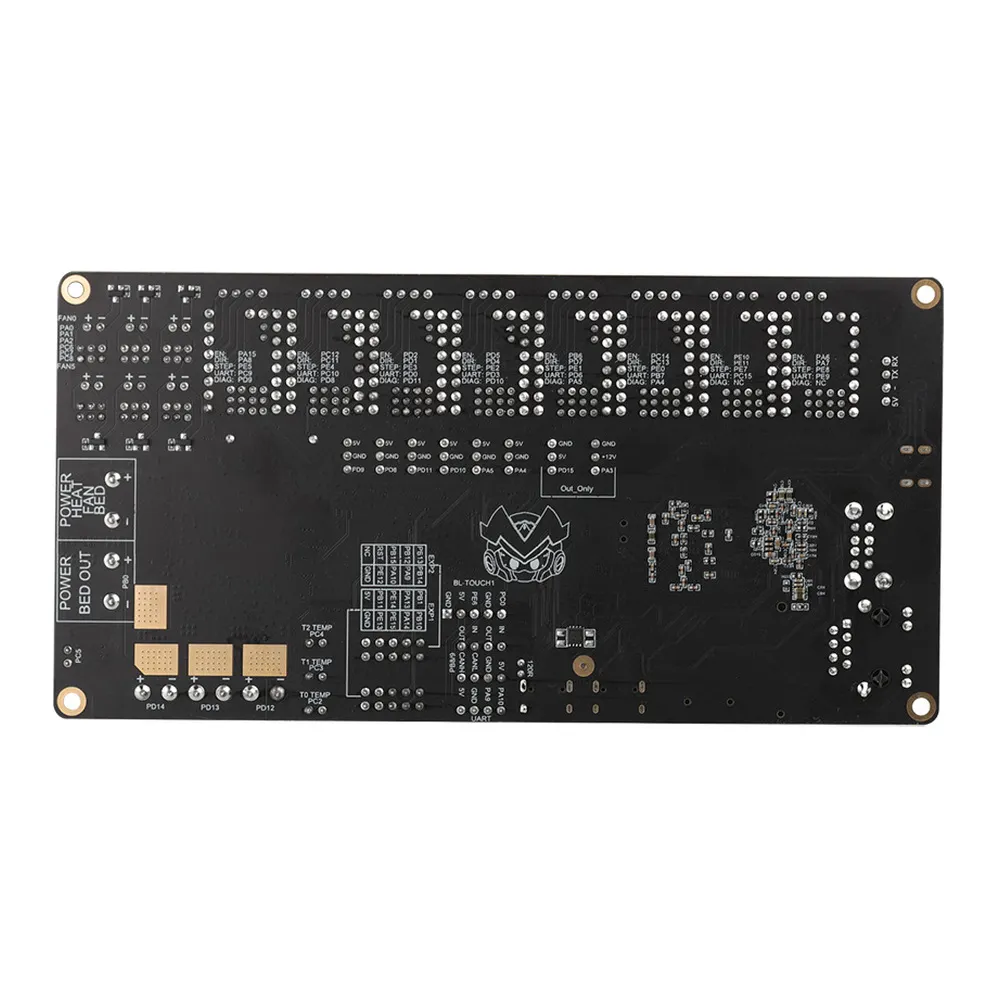
En las salidas de ventilador, VIN corresponde a la tensión de entrada: con fuente de 12 V, esa posición no entrega 24 V. Los jumpers no reconocen automáticamente la tensión del ventilador. Selecciona una alimentación compatible con cada ventilador antes de conectarlo y no cambies la selección con alimentación.
| Salida | Máximo indicado con entrada 24 V | Máximo indicado con entrada 12 V |
|---|---|---|
| Cama | 15 A | 7,5 A |
| Calentador de hotend | 6 A por salida | 3 A por salida |
| Ventilador | 1 A por salida | 0,5 A por salida |
Son límites de puerto indicados por el fabricante, no una garantía de funcionamiento continuo de todas las salidas simultáneamente al máximo. Dimensiona fuente, fusibles, sección de cable, conectores y refrigeración con margen. La tensión de entrada de la placa y la tensión elegida para un ventilador son datos diferentes.
Las entradas de temperatura necesitan la curva del sensor realmente instalado. Un NTC 100 kΩ no es automáticamente un sensor Beta 3950. Un PT100, PT1000 o termopar requiere una configuración e interfaz apropiadas; no reutilices sin comprobar la configuración de un termistor.
Puesta en marcha con Klipper
- Revisa el montaje sin alimentación: polaridad, drivers, jumpers UART/SPI, voltaje de ventiladores y ausencia de contacto del PCB con el chasis.
- Conecta el ordenador a la red: Ethernet facilita el primer acceso. Para Wi-Fi, monta la antena y configura una red compatible mediante FlyOS. Si hay problemas con un SSID que agrupa ambas bandas, prueba temporalmente una red separada o Ethernet.
- Comprueba el sistema del M2WE: la imagen debe corresponder al H618 de la C8Pro, no a la FLY C8 antigua. Si el sistema instalado funciona, no es necesario regrabarlo para empezar. Antes de una reinstalación, guarda tu configuración; grabar una imagen borra el contenido del dispositivo seleccionado.
- Configura la conexión interna al MCU: en uso normal, coloca el DIP de comunicación en la posición superior indicada por el fabricante para conectar el STM32 al ordenador integrado. La posición inferior lo conecta al USB-C externo; no confundir ese puerto con los USB del ordenador.
- Obtén el identificador real: utiliza la información de dispositivos de Mainsail/Fluidd o el procedimiento oficial. La ruta de USB o el UUID CAN de otra placa no sirve para tu unidad.
- Adapta printer.cfg: asigna pines, cinemática, transmisión, corriente, sensores, límites térmicos y homing. Una plantilla es un mapa de referencia, no una configuración segura universal.
- Prueba por etapas: comunicación y lecturas de temperatura primero; después ventiladores, sentido de motores y homing. Valida sensores y protección térmica antes de realizar pruebas controladas de calentamiento.
Para compilar el firmware de movimiento USB, la documentación de esta C8Pro indica STM32H723, bootloader de 128 KiB, cristal de 25 MHz y USB PA11/PA12. Si utilizas la placa como puente USB–CAN, selecciona ese modo y los pines CAN PB8/PB9. Son alternativas de conexión: no mezcles el identificador USB de una configuración con el UUID CAN de otra.
Las entradas NTC de esta placa utilizan un pull-up de 4700 Ω, que coincide con el valor habitual de Klipper. Configura sensor_type con la curva correcta; no traslades el pull-up de una placa distinta. Los límites de temperatura deben corresponder al hotend completo, el sensor y sus materiales.
Mapa de drivers para Klipper
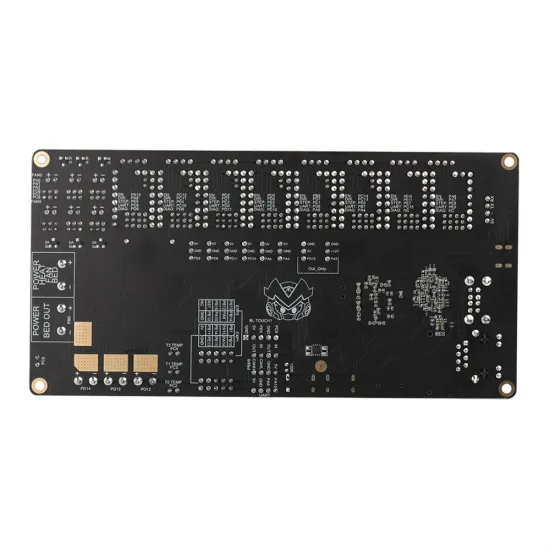
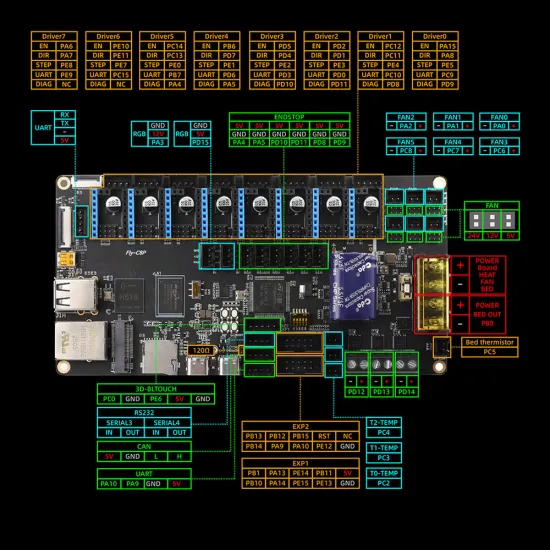
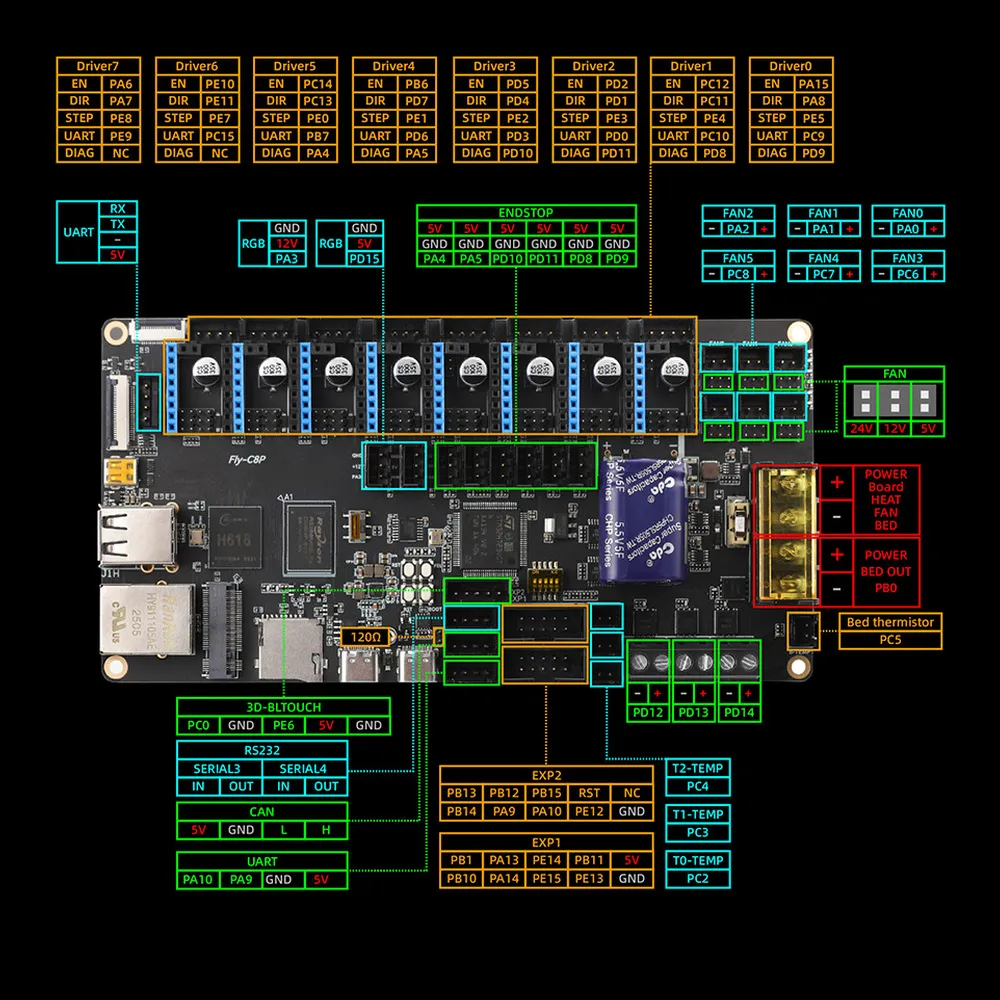
La tabla identifica las señales del microcontrolador. UART/CS es UART para un driver UART o chip-select para un driver SPI, según el montaje. La habilitación de estos zócalos se configura activa en bajo en Klipper, con ! delante del pin EN.
| Zócalo | STEP | DIR | EN | UART/CS | DIAG |
|---|---|---|---|---|---|
| DRIVER0 | PE5 | PA8 | !PA15 | PC9 | PD9 |
| DRIVER1 | PE4 | PC11 | !PC12 | PC10 | PD8 |
| DRIVER2 | PE3 | PD1 | !PD2 | PD0 | PD11 |
| DRIVER3 | PE2 | PD4 | !PD5 | PD3 | PD10 |
| DRIVER4 | PE1 | PD7 | !PB6 | PD6 | PA5 |
| DRIVER5 | PE0 | PC13 | !PC14 | PB7 | PA4 |
| DRIVER6 | PE7 | PE11 | !PE10 | PC15 | No documentado |
| DRIVER7 | PE8 | PA7 | !PA6 | PE9 | No documentado |
Por ejemplo, un TMC2209 instalado en DRIVER0 utiliza uart_pin: PC9. En los FLY TMC2209 de esta familia, la resistencia de medida es sense_resistor: 0.110. La corriente run_current se expresa en amperios RMS y debe ajustarse al motor y a su refrigeración. Comprueba la comunicación con DUMP_TMC STEPPER=stepper_x si DRIVER0 se ha asignado realmente a ese eje; que el motor se mueva no demuestra que UART esté funcionando.
El homing sin finales físicos requiere DIAG y una calibración específica. No conectes simultáneamente un final mecánico a una entrada compartida con DIAG activo sin revisar el circuito y sus jumpers. StallGuard no es un sensor de nivelación de cama ni un encoder que corrija pérdidas de pasos.
Calentadores, sensores y ventiladores: pines de referencia
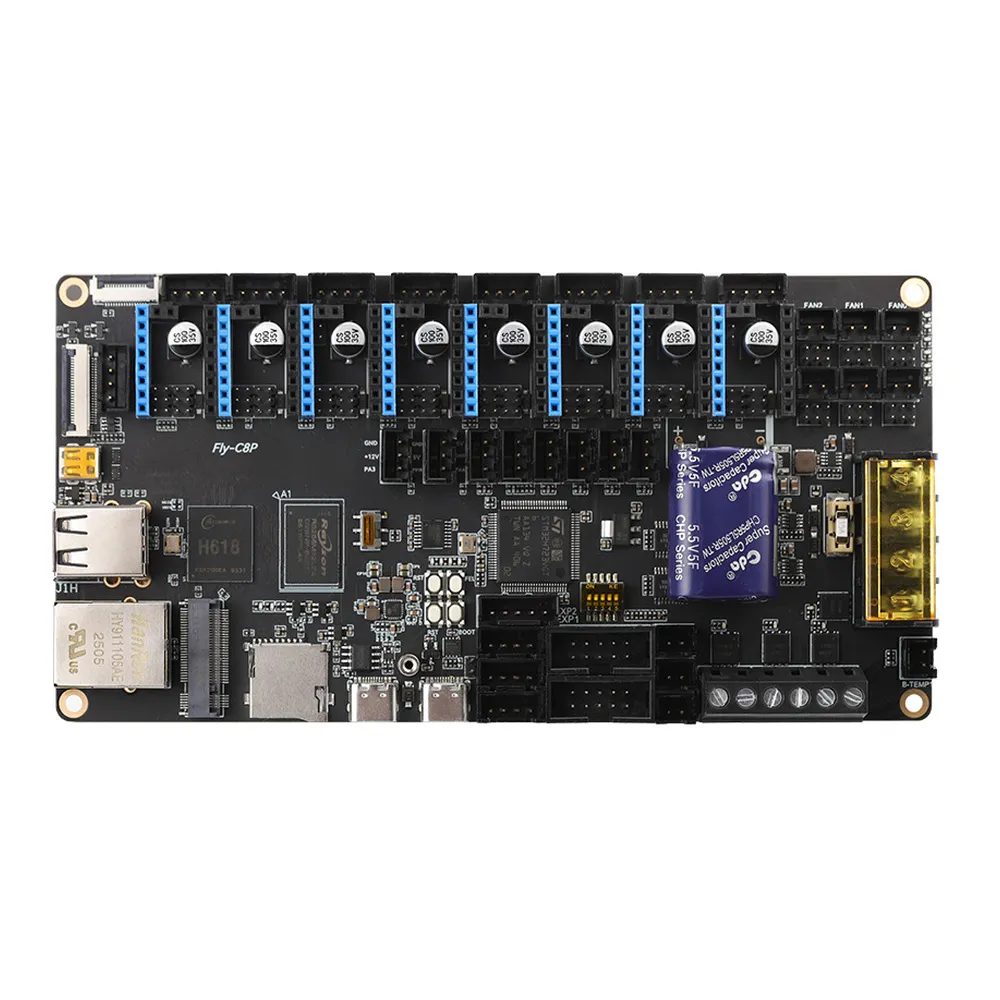
| Función | Pin o asignación |
|---|---|
| E0 / T0 | Calentador PD12 / temperatura PC2 |
| E1 / T1 | Calentador PD13 / temperatura PC3 |
| E2 / T2 | Calentador PD14 / temperatura PC4 |
| Cama / sensor de cama | Calentador PB0 / temperatura PC5 |
| FAN0–FAN5 | PA0, PA1, PA2, PC6, PC7 y PC8, respectivamente |
| Sonda / control de servo BLTouch | PC0 / PE6 |
| RGB | PA3 y PD15 |
Los pines no determinan la compatibilidad eléctrica de un sensor. Verifica tensión de salida, polaridad y tipo de señal antes de conectar una sonda o un final electrónico; no lleves señales de 12 o 24 V directamente a una entrada lógica que no las admita.
Ampliación con una placa de cabezal CAN
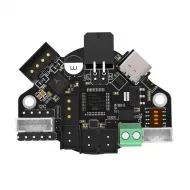
La Mellow FLY SHT36 V3 Plus concentra driver del extrusor, calentador, ventiladores y sensores en el cabezal, e incorpora acelerómetro LIS2DW y circuito MAX31865. Puede combinarse con esta C8Pro en una instalación Klipper CAN, adaptando soporte, conexiones y configuración a la máquina.
La C8Pro puede actuar como puente USB–CAN con el firmware adecuado, por lo que esta arquitectura no necesita necesariamente un adaptador USB–CAN adicional. Todos los nodos deben compartir la velocidad del bus; la documentación propone 1.000.000 bit/s. Revisa la terminación en los dos extremos físicos y evita añadir terminadores en cada dispositivo intermedio.
Importante para la alimentación: el conector CAN de la C8Pro muestra un pin de 5 V. Ese pin no sirve para alimentar la SHT36, que necesita 12–24 V. Lleva su alimentación a la entrada correspondiente y conecta CAN-H, CAN-L y la referencia de masa según los esquemas de ambos dispositivos. La presencia de un conector CAN no garantiza que todos sus pines coincidan con otra placa.
Contenido del conjunto
- Una placa Mellow FLY C8Pro.
- Módulo M2WE con memoria eMMC, instalado.
- Antena Wi-Fi.
- Cable USB.
- Conectores XH para crimpar y jumpers.
- Adaptador USB para la memoria eMMC.
No incluye drivers enchufables, fuente de alimentación, motores, pantalla ni electrónica de cabezal. El adaptador eMMC es un accesorio de mantenimiento del almacenamiento; no es necesario dejarlo conectado durante el funcionamiento normal.
Es para ti si…
- Quieres una electrónica Klipper con ordenador integrado, sin añadir una Raspberry Pi.
- Necesitas varios motores independientes y prefieres elegir o sustituir los drivers por módulos.
- Vas a configurar una CoreXY, una máquina con varios motores Z o una instalación con toolboard CAN.
No es para ti si…
- Buscas un reemplazo idéntico de una placa original, con firmware y cableado listos para cualquier impresora.
- Tu instalación exige alimentar directamente esta placa a 36 o 48 V.
- Necesitas instalar un SSD M.2 estándar en su conector específico FLY.
Preguntas frecuentes
¿Necesito comprar una Raspberry Pi?
No para el ordenador anfitrión: el H618 ya cumple esa función. El conjunto incluye también el almacenamiento M2WE/eMMC.
¿Incluye ocho drivers?
No. Tiene ocho zócalos independientes; compra solo los módulos que requiera la distribución de motores de tu proyecto.
¿Puedo usar una cama de 230 V?
No directamente desde la salida de cama de la placa. Una cama de red requiere una etapa de conmutación apropiada, protecciones y montaje eléctrico específico por personal cualificado.
¿La gestión de apagado equivale a un SAI?
No. FlyOS dispone de funciones de gestión de pérdida de alimentación con el hardware previsto por Mellow, pero no mantiene la impresora funcionando como un SAI. Apagado seguro y recuperación de impresión son funciones configurables y diferentes; no se garantiza recuperación automática de cualquier trabajo.
¿Es compatible con Marlin o RepRapFirmware?
Esta guía está centrada en Klipper y FlyOS. Utilizar otro firmware exige comprobar soporte específico de la C8Pro H723 y su comunicación con el ordenador integrado; no es un cambio intercambiable de archivo.
Documentación para instalación y consulta
Documentación oficial de FLY C8Pro · Pinout oficial · Módulo M2WE y almacenamiento · Guía CAN de Klipper