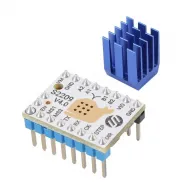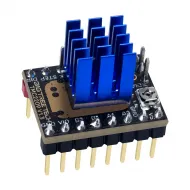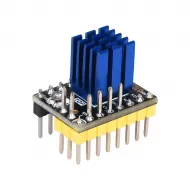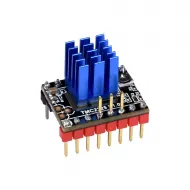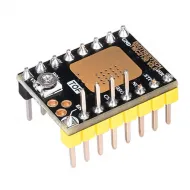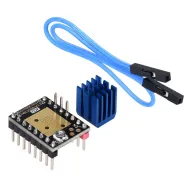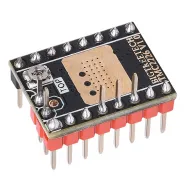


- Stock: 10
- Modelo: TMC5160Tpro-BTT

Modelo:

TMC2130 SPI

TMC2130 STEP/DIR

TMC2208 UART

TMC2209 - UART

TMC2225 UART

TMC2226 UART - STEP/DIR

TMC2240 SPI

TMC5160 pro SPI
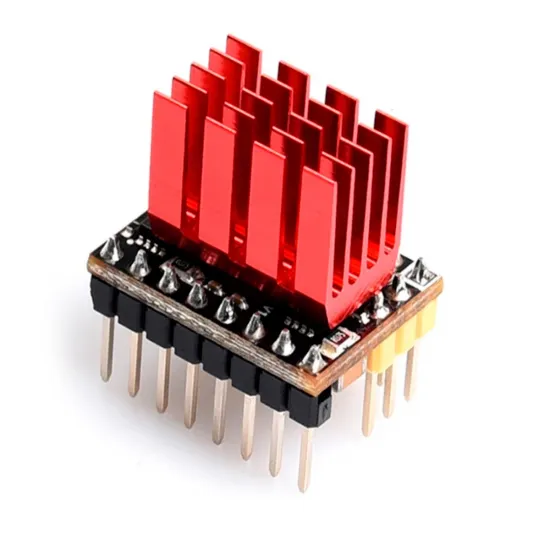
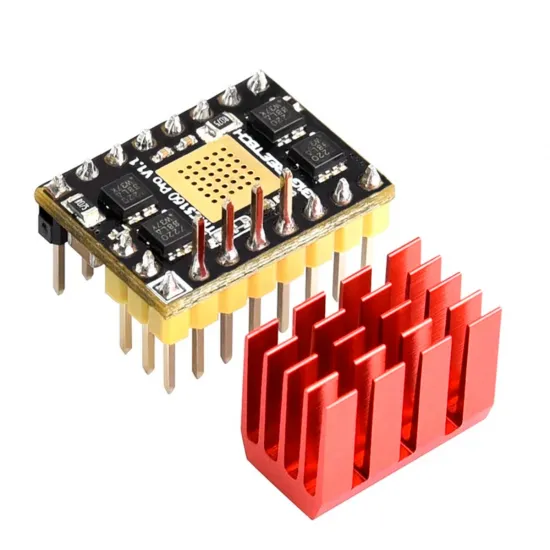
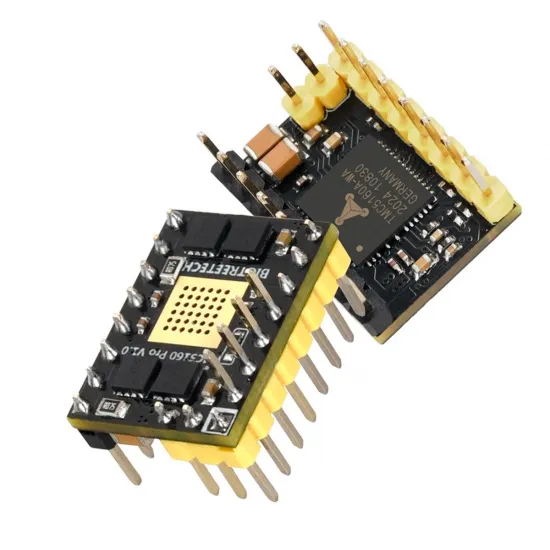
El BIGTREETECH TMC5160 Pro V1.1 es un controlador SPI para motores paso a paso bipolares de dos fases, diseñado para máquinas que necesitan más margen de tensión y corriente que el ofrecido por los drivers compactos habituales. Combina el control Trinamic TMC5160 con una etapa de potencia mediante MOSFET externos, manteniendo funciones como StealthChop2, SpreadCycle, StallGuard2, CoolStep y DcStep.
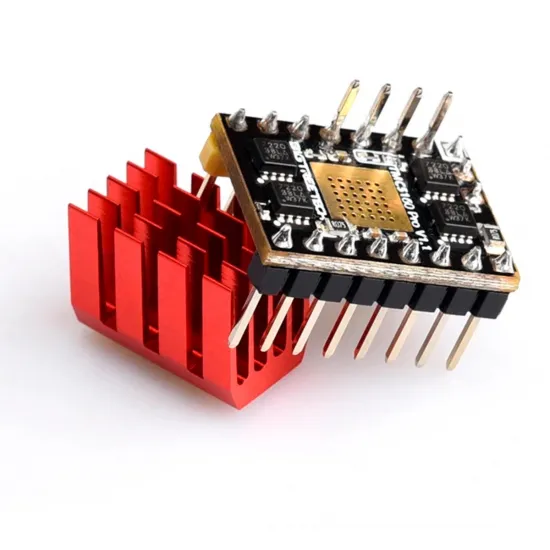
Esta referencia corresponde a la placa marcada físicamente como TMC5160 Pro V1.1, incluida por BIGTREETECH dentro de su familia TMC5160(T) Pro. Se entrega en configuración SPI y conserva las señales STEP/DIR para generar el movimiento.
Características principales
- Alimentación del motor: 8-56 V DC según BIGTREETECH.
- Corriente máxima publicada para el módulo: hasta 3 A, condicionada por el motor, la placa, el cableado, la ventilación y la temperatura.
- Control: movimiento mediante STEP/DIR y configuración/diagnóstico mediante SPI.
- Etapa de potencia: MOSFET externos para ofrecer mayor margen eléctrico que una etapa integrada convencional.
- Resolución: de 1 a 256 micropasos, con interpolación interna compatible.
- Resistencia de medida: 0,075 Ω.
- StealthChop2: funcionamiento silencioso en aplicaciones compatibles.
- SpreadCycle: respuesta firme para movimientos rápidos o cargas exigentes.
- StallGuard2: estimación de carga y posibilidad de homing sin final de carrera tras una calibración correcta.
- CoolStep: ajuste dinámico de corriente cuando el firmware y la configuración lo aprovechan.
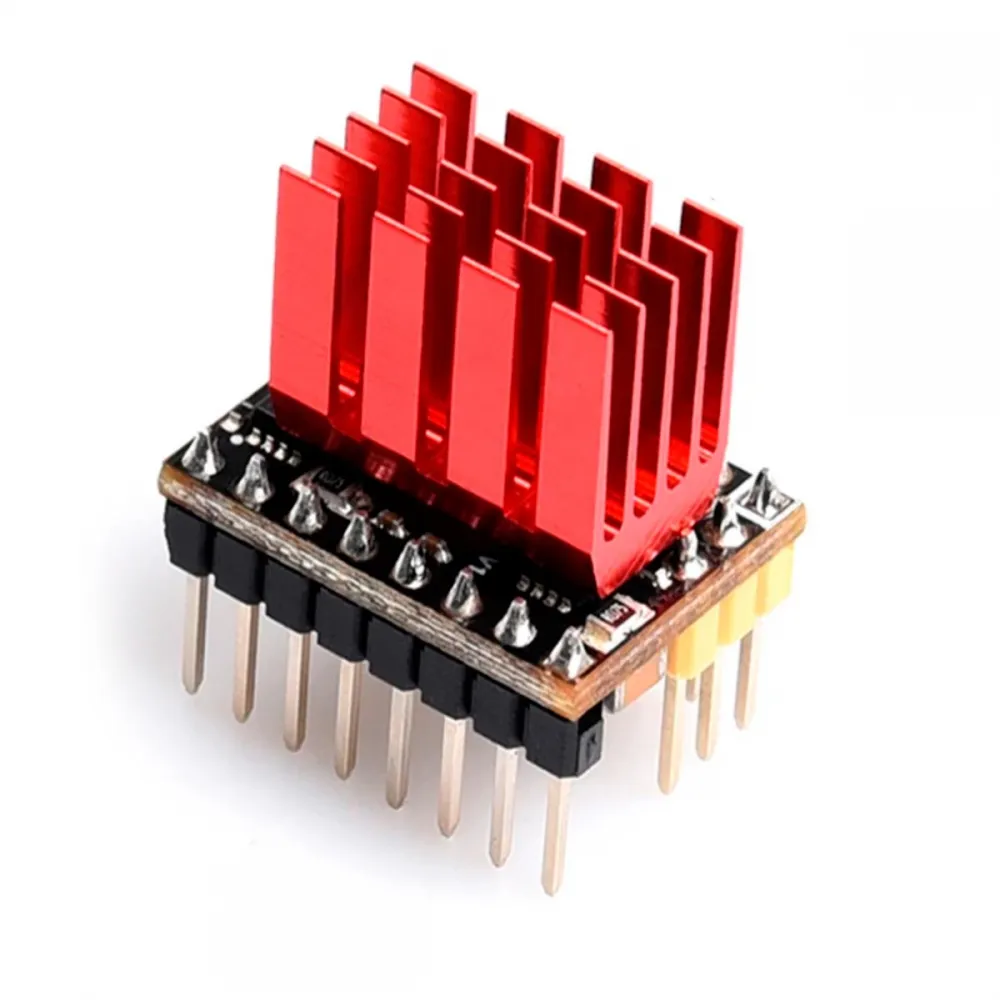
- Disipador incluido.
Especificaciones técnicas
| Parámetro | Valor |
|---|---|
| Modelo identificado | BIGTREETECH TMC5160 Pro V1.1 |
| Motor compatible | Paso a paso bipolar de dos fases |
| Alimentación VM | 8-56 V DC |
| Corriente máxima publicada | 3 A, limitada por el módulo y sus pines de 2,54 mm |
| Resistencia de medida | 0,075 Ω |
| Interfaz de configuración | SPI |
| Señales de movimiento | STEP/DIR |
| Micropasos | 1-256 |
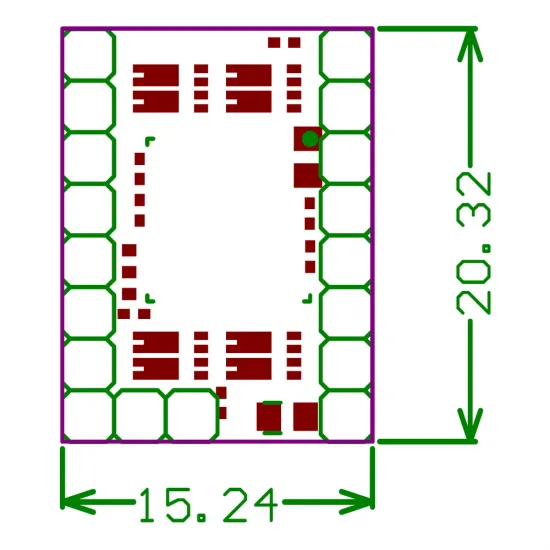
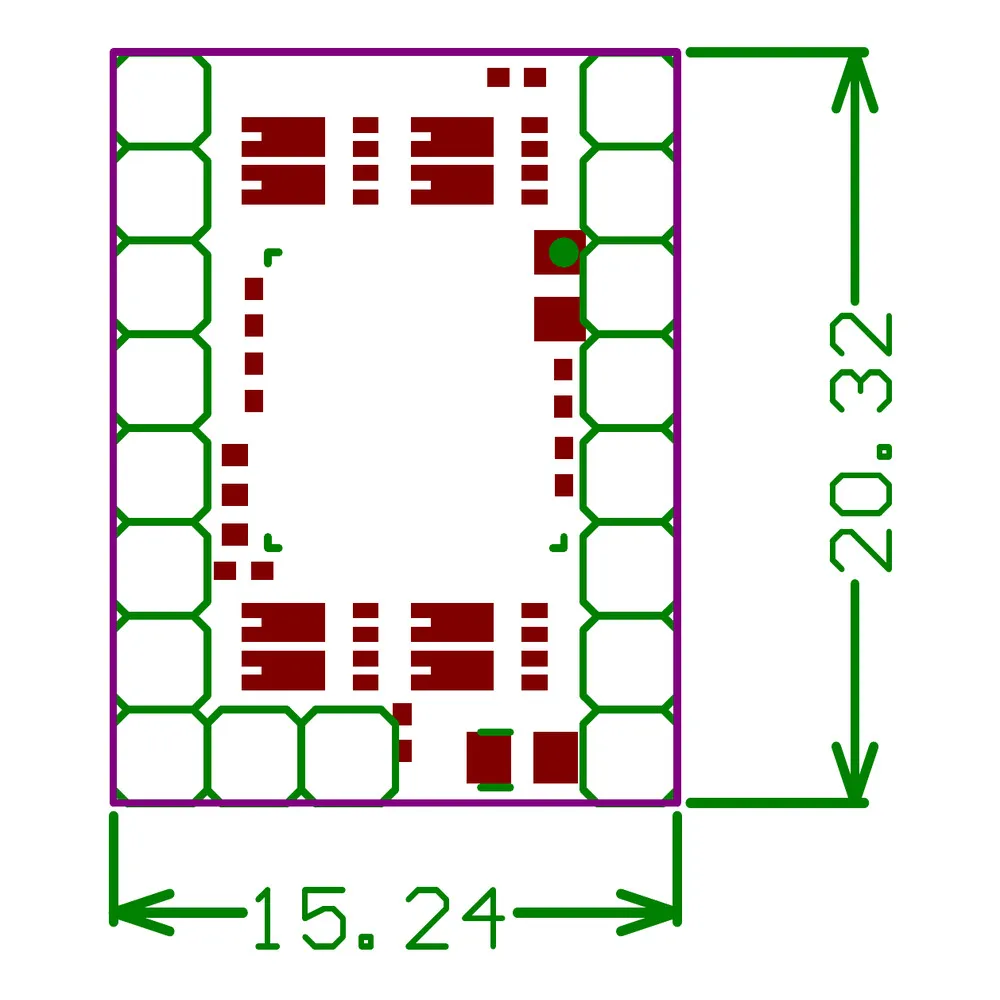
| Dimensiones de la PCB | 15,24 × 20,32 mm |
| Refrigeración | Disipador incluido; ventilación activa recomendada por encima de 1 A o 40 V |
Los 3 A son el máximo publicado para el módulo, no una corriente recomendada para cualquier motor. La corriente continua realmente utilizable depende de la refrigeración, la temperatura ambiente, el zócalo, los conectores, el cableado, el motor y el ciclo de trabajo. Conviene empezar con un ajuste conservador y validar temperatura y fiabilidad en condiciones reales.
Por qué utiliza MOSFET externos
En el TMC5160 la lógica de control y la etapa de conmutación están separadas. Los MOSFET externos permiten diseñar una etapa con mayor margen de tensión y corriente que muchos drivers con potencia integrada. Esto hace que el módulo resulte interesante para motores exigentes, ejes pesados, CNC ligeras o impresoras 3D rápidas, siempre que toda la electrónica esté dimensionada para la misma tensión y corriente.
El formato similar al de un driver enchufable convencional no convierte automáticamente cualquier placa en una solución de alta tensión. El zócalo, los condensadores, los conectores, las pistas, la protección y la selección del raíl de motor deben admitir la tensión utilizada.
StealthChop2 o SpreadCycle
StealthChop2 prioriza el silencio y la suavidad, especialmente a velocidades moderadas. SpreadCycle suele ofrecer un comportamiento más consistente cuando aumentan la velocidad, la aceleración o la carga. El modo más silencioso no es necesariamente el más adecuado para todos los ejes.
StallGuard2 estima la carga del motor sin un sensor mecánico dedicado. Puede emplearse para homing sin final de carrera, pero necesita una conexión DIAG compatible y calibración individual. La sensibilidad cambia con la corriente, velocidad, temperatura, tensión de correa, masa móvil y fricción.
Pinout y orientación
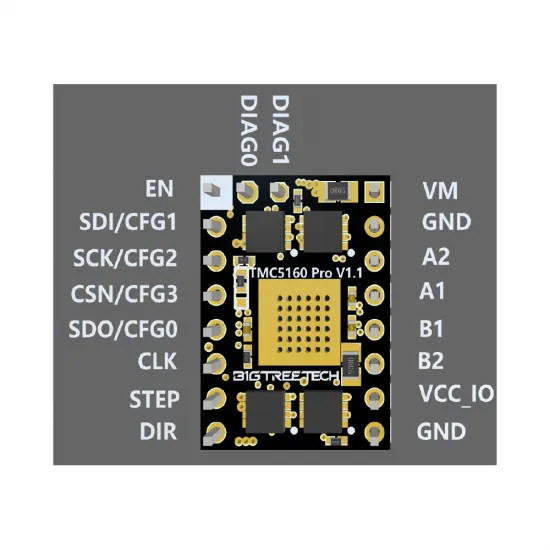
| Lado de control | Función | Lado de potencia | Función |
|---|---|---|---|
| EN | Habilitación | VM | Alimentación del motor |
| SDI / CFG1 | MOSI | GND | Masa de potencia |
| SCK / CFG2 | Reloj SPI | A2 / A1 | Bobina A |
| CSN / CFG3 | Selección SPI | B1 / B2 | Bobina B |
| SDO / CFG0 | MISO | VCC_IO | Alimentación lógica |
| CLK / STEP / DIR | Reloj externo y movimiento | GND | Masa lógica |
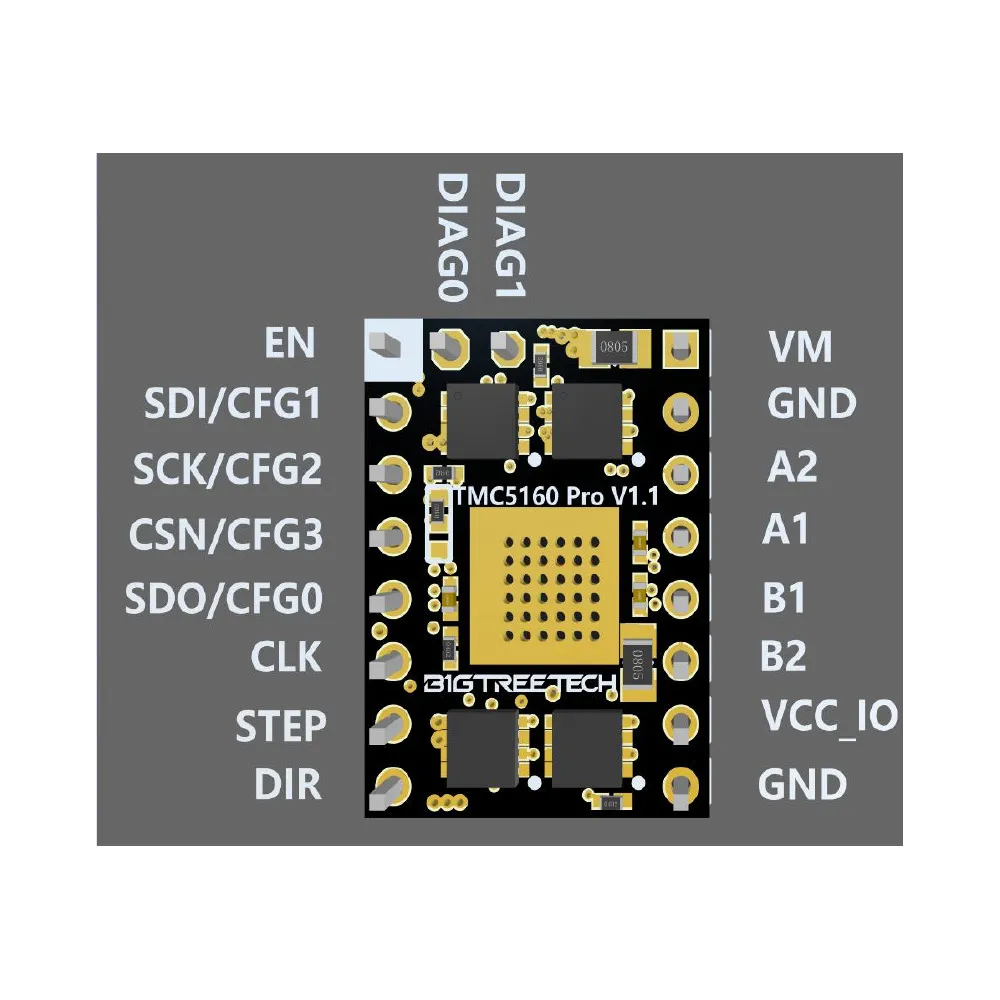
La marca blanca junto a EN ayuda a identificar la orientación. Comprueba siempre que VM, GND y EN coinciden con el pinout de la placa antes de insertar el módulo. Los pads DIAG0 y DIAG1 están separados del conector principal y pueden requerir cableado adicional según la placa.
Instalación segura
- Apaga la fuente principal y desconecta también el USB.
- Consulta el pinout y la revisión exacta de la placa base.
- Configura los jumpers del zócalo para SPI siguiendo la documentación de esa placa.
- Comprueba físicamente orientación, VM, GND, VCC_IO y selección del raíl de motor.
- Instala el disipador sin que pueda tocar pines o soldaduras.
- Conecta las dos bobinas del motor a A1/A2 y B1/B2 con la máquina apagada.
- Configura SPI, resistencia de medida, corriente y micropasos antes de ordenar movimiento.
- Verifica la comunicación y realiza movimientos cortos a baja velocidad.
- Comprueba temperatura de driver, conectores y motor antes de elevar prestaciones.
Alta tensión: 56 V es el máximo publicado para este módulo, no una tensión de trabajo aconsejada sin margen. Los motores y el cableado pueden generar picos regenerativos. Usa una fuente estable, protección adecuada y margen frente al máximo. BIGTREETECH recomienda refrigeración activa por encima de 40 V y advierte que no debe tocarse el módulo mientras está alimentado por encima de 36 V.
Una BIGTREETECH Octopus Pro H723 puede resultar adecuada cuando se configura correctamente su banco de alimentación para motores. Esto no significa que toda la placa ni todos sus drivers puedan alimentarse a 48 o 56 V: hay que comprobar la revisión, los jumpers y el límite de cada componente instalado.
Configuración básica en Klipper
Klipper dispone de una sección específica [tmc5160]. El pin CS y el bus SPI dependen de la placa y del zócalo; no deben copiarse de otra electrónica por similitud. Una base prudente es:
[tmc5160 stepper_x]
cs_pin: PIN_CS_DE_LA_PLACA
spi_bus: BUS_SPI_DE_LA_PLACA
run_current: CORRIENTE_RMS_AJUSTADA_AL_MOTOR
sense_resistor: 0.075
stealthchop_threshold: 0
run_current se expresa en amperios RMS y debe ajustarse al motor y a la refrigeración. Klipper desaconseja usar hold_current salvo que exista una necesidad concreta. Con stealthchop_threshold: 0 se mantiene SpreadCycle; si se habilita StealthChop, hay que validar par, temperatura y estabilidad en todo el rango de movimiento.
Si la placa no ofrece un bus SPI de hardware apropiado, Klipper también permite SPI por software mediante los pines spi_software_sclk_pin, spi_software_mosi_pin y spi_software_miso_pin. Utiliza una sola estrategia y sigue el esquema de la placa.
Antes de mover el eje, ejecuta DUMP_TMC STEPPER=stepper_x. Si la lectura falla, apaga y revisa orientación, alimentación lógica, jumpers, CS, bus SPI y soldaduras.
Homing sin sensor en Klipper
Para homing sin final físico se necesita llevar DIAG0 o DIAG1 a una entrada compatible y definir el pin real de la placa. Un esquema típico, que debe adaptarse y calibrarse, incluye:
diag1_pin: ^!PIN_DIAG_REAL
driver_SGT: VALOR_CALIBRADO
No existe un valor universal de driver_SGT. Calibra un eje cada vez, a velocidad moderada y con acceso inmediato al apagado. No recomendamos aplicar una receta genérica al eje Z cuando una detección incorrecta pueda llevar la boquilla contra la cama.
Configuración básica en Marlin
BIGTREETECH documenta el uso SPI con Marlin 2.0 o posterior. En Configuration.h selecciona el controlador para cada eje correspondiente:
#define X_DRIVER_TYPE TMC5160
#define Y_DRIVER_TYPE TMC5160
Después configura en Configuration_adv.h la corriente RMS, los micropasos y la resistencia de medida de 0,075 Ω, además de los pines CS y el bus SPI definidos para la placa. Si la electrónica necesita SPI por software, habilita TMC_USE_SW_SPI y asigna los pines según su pinout; no inventes una asignación genérica.
Compila para el modelo, la revisión y el microcontrolador exactos de la placa. Tras flashear, utiliza M122 para comprobar la comunicación antes de ordenar movimientos. M906 permite consultar o ajustar la corriente cuando la compilación lo admite, pero el valor debe corresponder al motor y no al máximo del driver.
Compatibilidad: qué debe coincidir
- Mecánica: espacio suficiente para el módulo, el disipador y el flujo de aire.
- Pinout: orientación y distribución compatibles; compartir formato de 2 × 8 pines no basta.
- Eléctrica: VM entre 8 y 56 V, VCC_IO compatible y fuente con margen frente a transitorios.
- Motor: bipolar de dos fases, con corriente y cableado correctamente identificados.
- Firmware: soporte TMC5160 por SPI y pines CS/SPI asignados a la revisión exacta.
- Térmica: disipador correctamente instalado y ventilación adecuada a corriente, tensión y recinto.
- Sensorless homing: DIAG conectado a una entrada válida y sensibilidad calibrada para cada eje.
El tamaño NEMA del motor por sí solo no garantiza compatibilidad. Dos motores NEMA 17 o NEMA 23 pueden requerir corrientes y tensiones muy diferentes.
¿Qué driver elegir?
Este TMC5160 Pro resulta especialmente interesante cuando se necesita una etapa enchufable con más margen de tensión o corriente y existe espacio para refrigerarla. Para sistemas de hasta 36 V que priorizan diagnóstico moderno y un formato compacto, el BIGTREETECH TMC2240 puede ser una alternativa. Si buscas una solución más actual de la misma familia TMC5160 para cargas superiores, consulta también el BIGTREETECH TMC5160T Plus, verificando siempre formato, corriente, tensión e instalación.
Es para ti si
- Necesitas un driver SPI con etapa de potencia externa y mayor margen eléctrico.
- Tu placa documenta expresamente la integración del TMC5160 y permite configurar el zócalo correctamente.
- Quieres ajustar corriente, modos de movimiento y diagnóstico desde el firmware.
- Dispones de refrigeración activa y vas a comprobar temperaturas durante la puesta en marcha.
- Entiendes que el homing sin sensor necesita cableado y calibración específicos.
No es para ti si
- Buscas un driver básico de 12/24 V que funcione sin configuración SPI.
- Tu placa solo comparte la forma del zócalo, pero no documenta pinout, SPI o alimentación compatibles.
- Quieres utilizar 48/56 V sin verificar todos los componentes del banco de motores.
- No puedes proporcionar flujo de aire al módulo.
- Necesitas una corriente garantizada sin realizar comprobaciones térmicas en tu máquina.
Contenido
- 1 × driver BIGTREETECH TMC5160 Pro V1.1.
- 1 × disipador.
Puedes consultar esquemas, manuales y futuras actualizaciones en el repositorio oficial de BIGTREETECH y la referencia de configuración TMC5160 de Klipper.