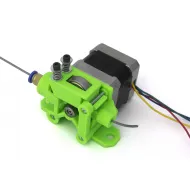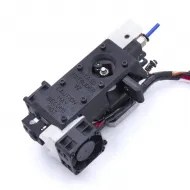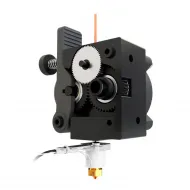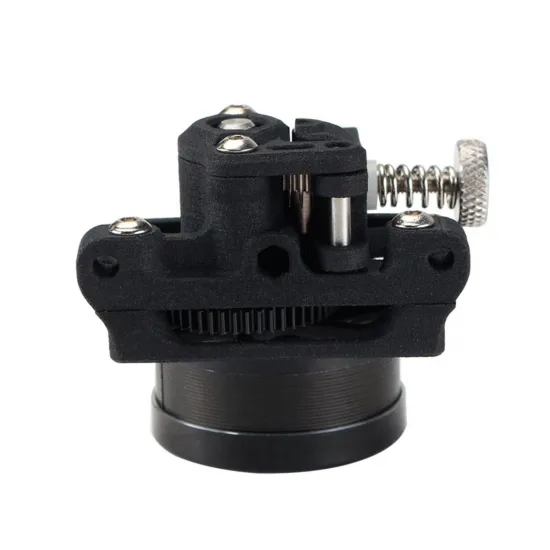
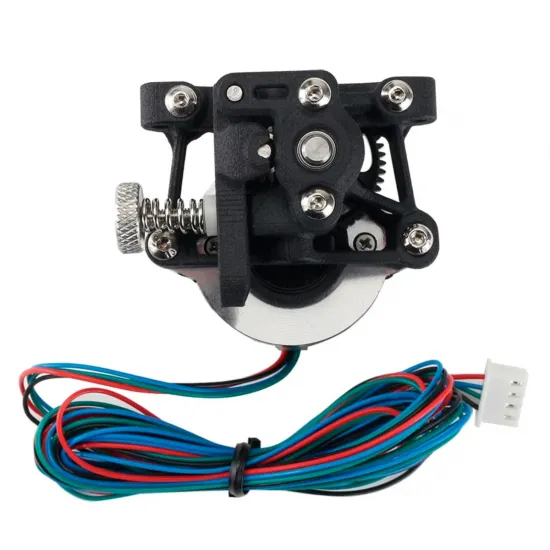
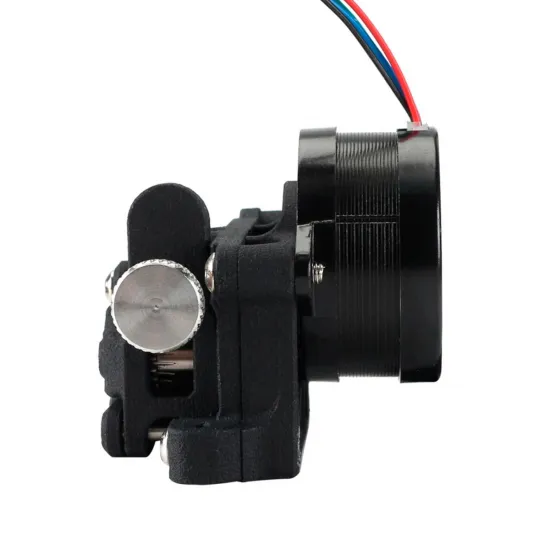
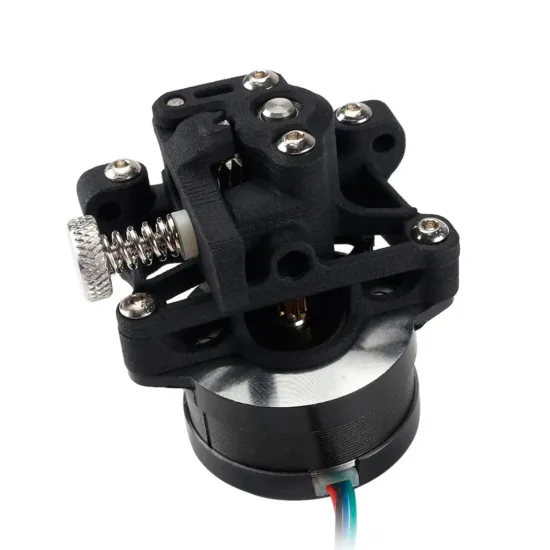


- Stock: 3
- Modelo: Sherpa-V1.5

Modelo:

Sherpa V1.5

CNC Metal Sherpa V1.5
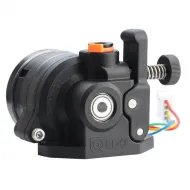
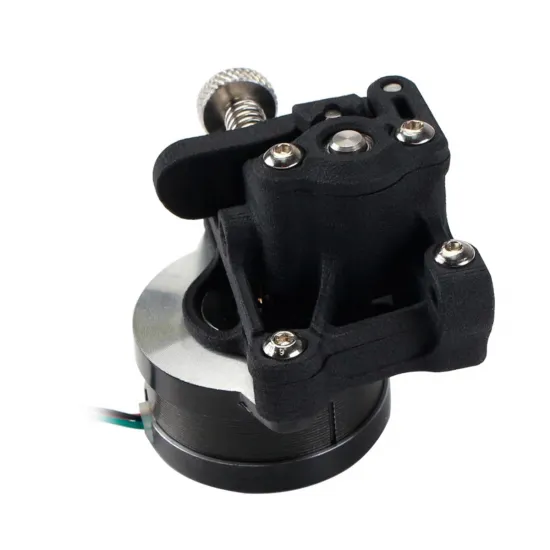
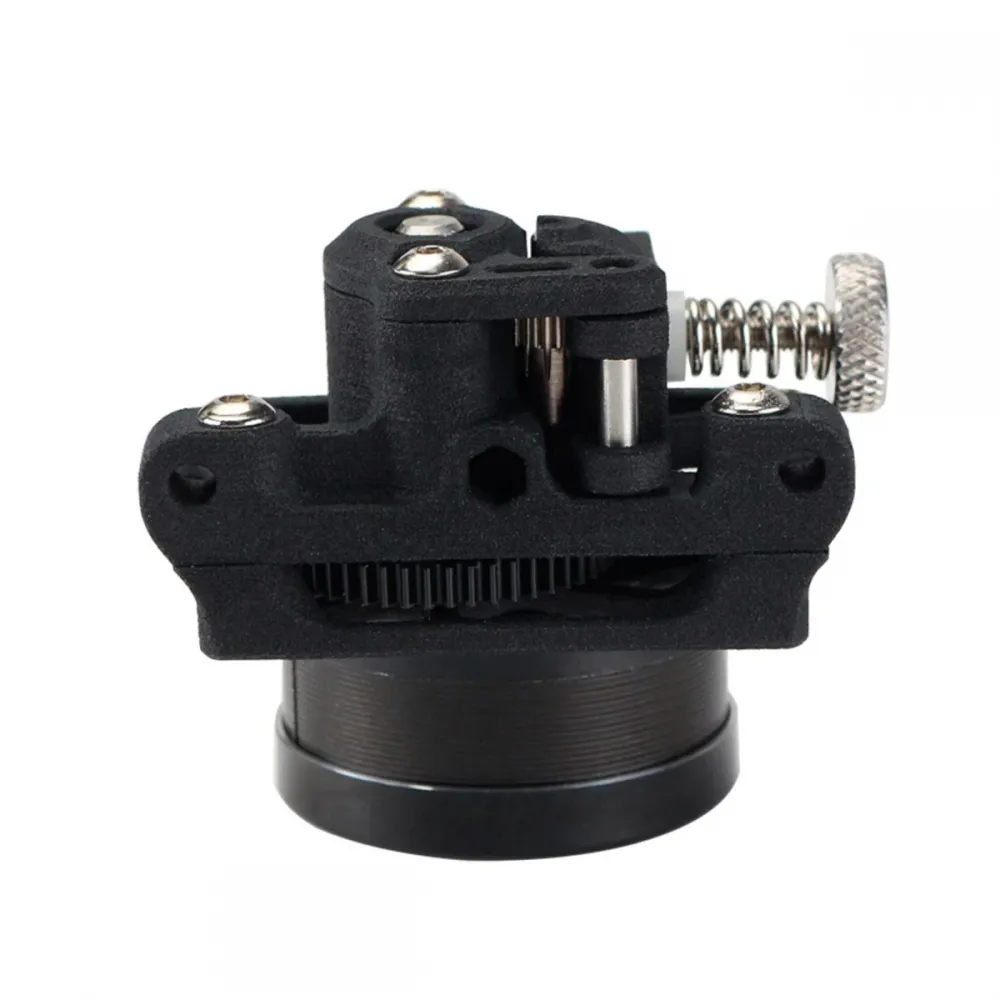
El FYSETC Sherpa Mini V1.5 es un extrusor compacto para filamento de 1,75 mm, suministrado con motor NEMA 14 y sistema de arrastre por dos ruedas dentadas. Su reducido volumen lo hace especialmente interesante para montajes directos en los que se busca limitar la masa del cabezal sin renunciar a una transmisión reductora.
Esta revisión utiliza un piñón de motor de 8 dientes y una rueda de 50 dientes mecanizada en POM, con una relación nominal de 6,25:1. La reducción multiplica el par disponible en las ruedas de arrastre y permite regular con precisión el avance del filamento.
Qué distingue a la revisión V1.5
- Reducción 50:8 o 6,25:1: proporciona un 25 % más de multiplicación de par que la revisión FYSETC 1.1 de 5:1.
- Rueda de 50 dientes: fabricada por CNC en POM y aligerada para reducir inercia.
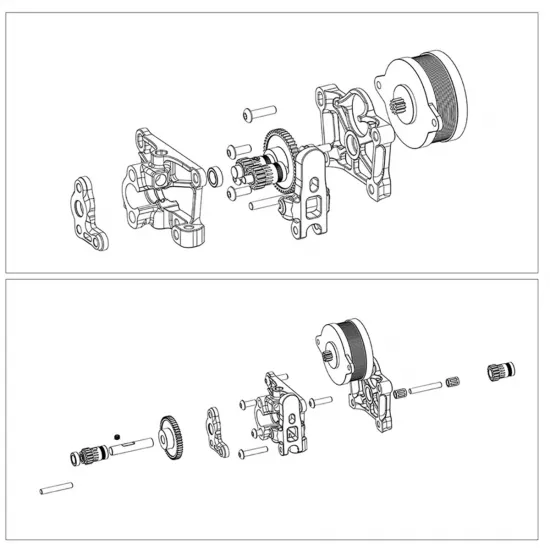
- Posicionamiento del engranaje revisado: incorpora una pieza de guiado independiente para facilitar un montaje repetible.
- Doble rueda de arrastre: sujeta el filamento por ambos lados y distribuye mejor la presión.
- Carcasa de poliamida por SLS: cuerpo compacto, resistente y sin las líneas de capa propias de una pieza FDM convencional.
Especificaciones técnicas
| Modelo | FYSETC Sherpa Mini Rev. 1.5 |
|---|---|
| Filamento | 1,75 mm |
| Sistema de arrastre | Doble rueda dentada |
| Transmisión | Piñón 8T y rueda POM 50T; reducción 6,25:1 |
| Motor incluido | NEMA 14 FYSETC G36HSY4405-6D-1200A, 1,8° |
| Corriente nominal del motor | 1 A por fase; el ajuste debe respetar la convención del driver y validarse térmicamente |
| Cable del motor | Aproximadamente 1,2 m, funda PTFE |
| Carcasa | Poliamida negra fabricada por SLS |
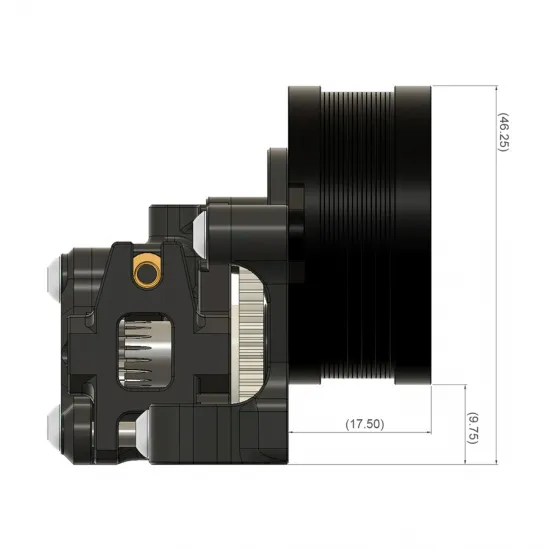
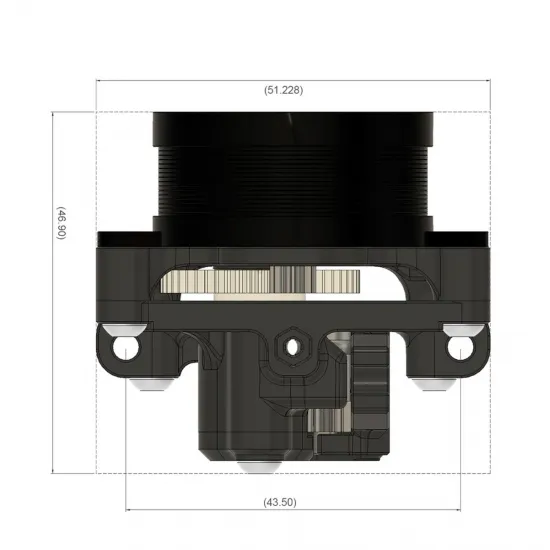
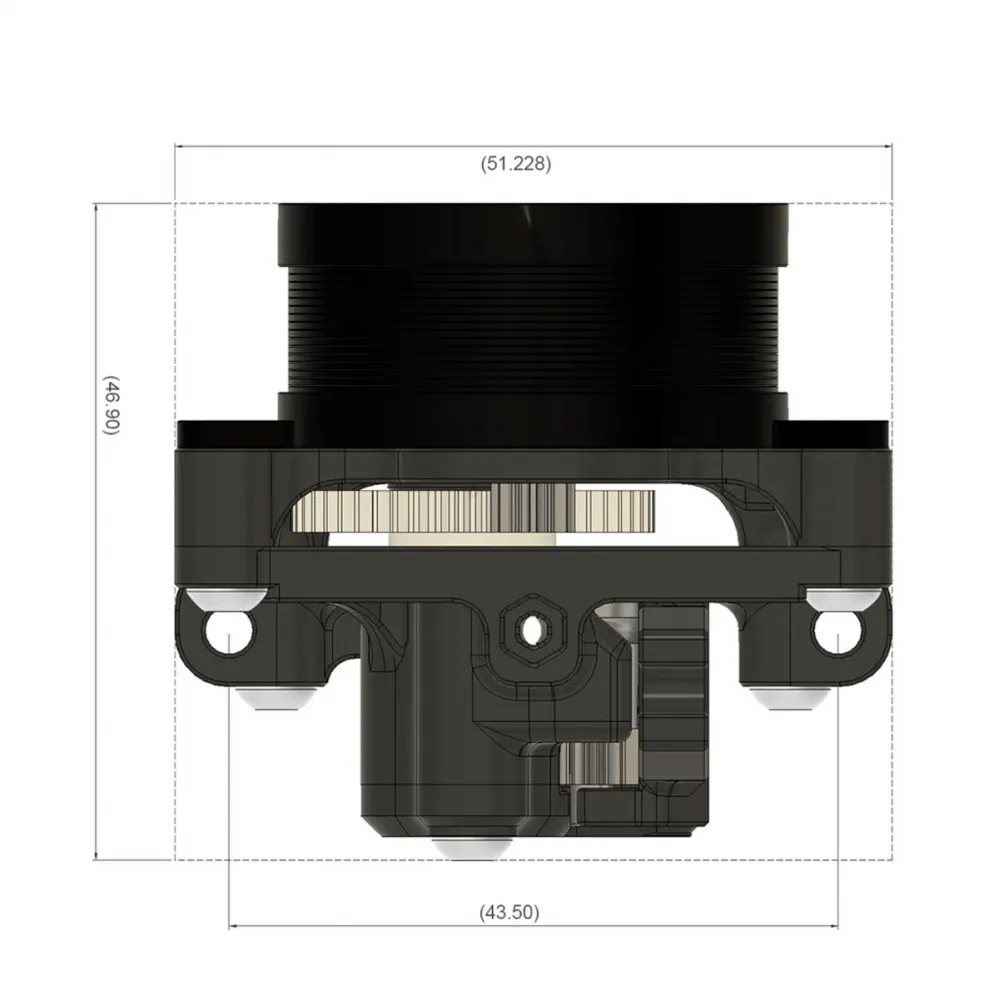
| Dimensiones exteriores aproximadas | 51,2 × 46,9 × 46,3 mm |
| Separación inferior entre centros | 43,5 mm según el plano de esta revisión |
| Peso aproximado | 136 g, conjunto con motor |
Contenido y elementos necesarios
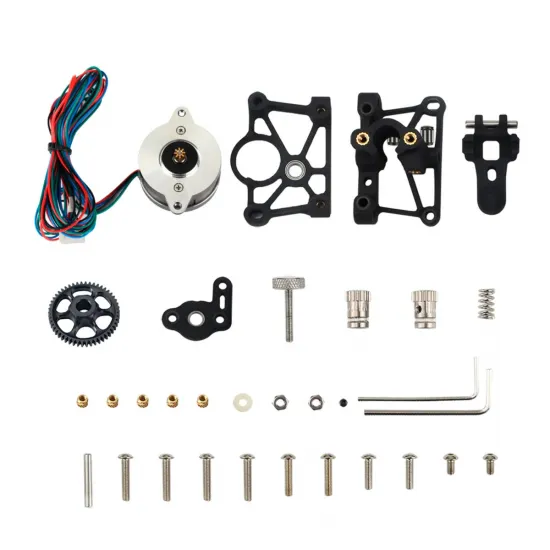
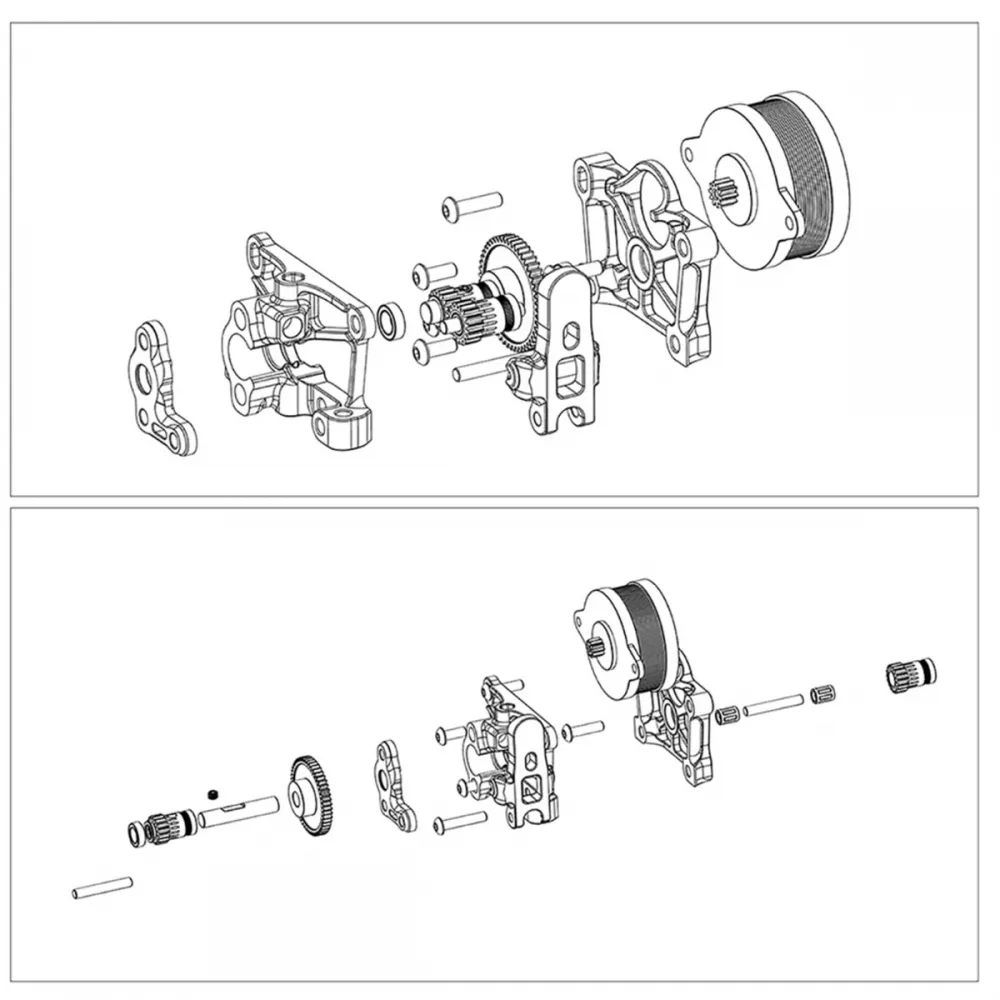
Se suministra el extrusor FYSETC Sherpa Mini V1.5 completo, con motor NEMA 14, cable y la mecánica mostrada en la galería. El hotend, el soporte específico del cabezal, el tubo PTFE y la electrónica de control no forman parte del conjunto.
Para guiar filamento de 1,75 mm puede utilizarse, cuando el soporte y el racor del montaje lo permitan, un tubo PTFE de 4 × 2 mm. Córtalo perpendicularmente y llévalo lo más cerca posible de las ruedas de arrastre sin rozar los engranajes.
Compatibilidad con impresoras y cabezales
FYSETC documenta adaptaciones para las familias Creality Ender-2, Ender-3, Ender-3 Pro, Ender-3 V2, CR-10, CR-10S, CR-10 4S, CR-10 5S, CR-10 Mini y CR-20, además de proyectos Voron y Annex Gasherbrum K3. Esta lista demuestra que existen montajes posibles, pero no convierte el extrusor en un recambio directo: cada máquina necesita un soporte compatible con su carro, hotend y revisión.
Antes del montaje comprueba:
- patrón y separación de los tornillos del soporte;
- alineación entre la salida del extrusor y la entrada del hotend;
- espacio para motor, tensor y cable durante todo el recorrido;
- posibles colisiones con ventiladores, sonda, correas o estructura;
- masa admitida por el cabezal y pérdida de recorrido útil;
- conector, orden de bobinas y capacidad del driver instalado.
El proyecto Sherpa Mini admite configuraciones directas y Bowden mediante el soporte apropiado. En directo ofrece un recorrido corto entre arrastre y hotend; en Bowden debe fijarse rígidamente a la estructura y asegurarse el tubo en ambos extremos.
Filamentos rígidos y flexibles
El doble arrastre, la reducción y el recorrido corto favorecen una alimentación estable de PLA, PETG, ABS, ASA y otros filamentos de 1,75 mm. También es una arquitectura adecuada para probar TPU y materiales flexibles porque limita el tramo sin apoyo, pero la compatibilidad real depende de la dureza, la velocidad, el ajuste del tensor, el guiado y la contrapresión del hotend.
No aprietes el tensor más de lo necesario. Una presión excesiva puede deformar el filamento, aumentar la fricción y sobrecargar el pequeño motor; una presión insuficiente provoca patinamiento.
Montaje y cableado
- Fija el extrusor a un soporte rígido y comprueba que la trayectoria del filamento quede recta.
- Introduce completamente el tubo guía, si se utiliza, para evitar un hueco donde pueda pandearse el filamento.
- Con la alimentación desconectada, identifica las dos parejas de bobinas del motor y compara el conector con el pinout de la placa. Un conector físicamente igual no garantiza el mismo orden.
- Configura una corriente conservadora y comprueba temperatura del motor y del driver durante una extrusión prolongada. FYSETC publica 0,35 A como referencia para su ejemplo Ender-3, no como valor universal para todas las placas.
- Si el sentido es incorrecto, invierte la dirección en firmware o modifica una pareja de bobina con la máquina apagada; nunca conectes o desconectes el motor con el driver alimentado.
Configuración en Marlin, Klipper y RepRapFirmware
La relación mecánica es conocida, pero el valor final debe calibrarse en cada unidad. Influyen los micropasos efectivos, el diámetro real de las ruedas, la presión y la compresión del filamento.
Marlin
FYSETC publica 870 pasos/mm como punto de partida para una Ender-3 con esta revisión. En un montaje habitual con motor de 1,8° y 16 micropasos puede aplicarse temporalmente mediante:
M92 E870
M500
M500 solo guarda el valor si la EEPROM está habilitada. Para dejarlo compilado, modifica el valor E de DEFAULT_AXIS_STEPS_PER_UNIT. Después calibra solicitando una longitud conocida y corrige con:
pasos nuevos = pasos actuales × distancia solicitada ÷ distancia real
Klipper
El punto de partida equivalente a la recomendación FYSETC, suponiendo motor de 200 pasos y 16 micropasos, es:
[extruder]
microsteps: 16
full_steps_per_rotation: 200
gear_ratio: 50:8
rotation_distance: 22.99
rotation_distance: 22.99 se deriva matemáticamente de los 870 pasos/mm publicados por FYSETC; es un inicio, no una calibración garantizada. Corrige el valor con:
rotation_distance nueva = anterior × distancia real ÷ distancia solicitada
No vuelvas a incorporar el factor 6,25 dentro de rotation_distance si ya has declarado gear_ratio: 50:8.
RepRapFirmware
Configura primero los micropasos efectivos del extrusor mediante M350 cuando corresponda y utiliza M92 E870 como valor inicial únicamente en una configuración equivalente de 16 micropasos. Corrígelo por medición y guarda el resultado definitivo en config.g. La corriente se configura con el comando y la convención correspondientes a la placa y al driver instalados.
Realiza la calibración a baja velocidad y con el hotend a temperatura si el filamento atraviesa la boquilla. Una vez ajustado el avance, calibra flujo, retracción y Pressure Advance o Linear Advance para el material y cabezal concretos; no copies esos valores de otra máquina.
Mantenimiento
- Retira periódicamente polvo y restos de filamento de las ruedas de arrastre.
- Comprueba que la rueda grande gire libre, sin holgura excesiva ni puntos duros.
- Revisa la presión del tensor cuando cambies a un material de distinta dureza.
- No apliques lubricante sobre los dientes que tocan el filamento.
- Si desmontas rodamientos de agujas, utiliza solo una cantidad mínima de grasa compatible y evita contaminar la carcasa y el recorrido del filamento.
Es para ti si
- Buscas un extrusor directo compacto con motor incluido y reducción 6,25:1.
- Puedes instalar o imprimir un soporte específico para tu cabezal.
- Quieres doble arrastre y un recorrido corto para materiales rígidos o flexibles.
- Puedes configurar corriente, dirección y avance del extrusor en el firmware.
No es para ti si
- Necesitas un recambio que encaje sin adaptar soporte, cableado ni firmware.
- Tu placa no permite ajustar adecuadamente el pequeño motor NEMA 14.
- No puedes comprobar las colisiones y la alineación con tu hotend.
- Buscas el Sherpa Mini Release 2 actual y necesitas que sus piezas sean intercambiables sin verificar cotas.
Diseño y documentación abierta
Esta revisión FYSETC deriva del proyecto Sherpa Mini de Annex Engineering. Puedes consultar la documentación de fabricación FYSETC y el repositorio abierto Sherpa Mini. El proyecto Annex actual corresponde a Release 2 y contiene cambios respecto a la FYSETC V1.5; verifica la revisión antes de imprimir o pedir recambios.