

- Stock: Sin Stock
- Modelo: Manta-4MP

Modelo:

Manta M4P

Manta M8P

Manta M8P V2
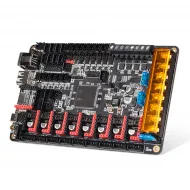
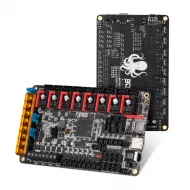
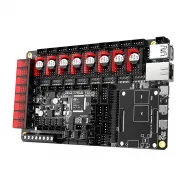
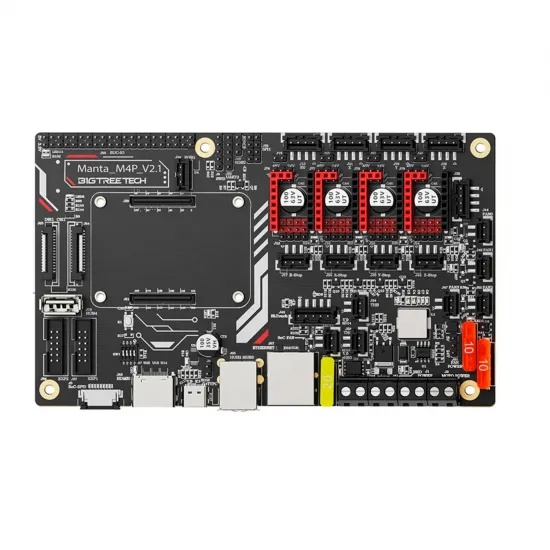
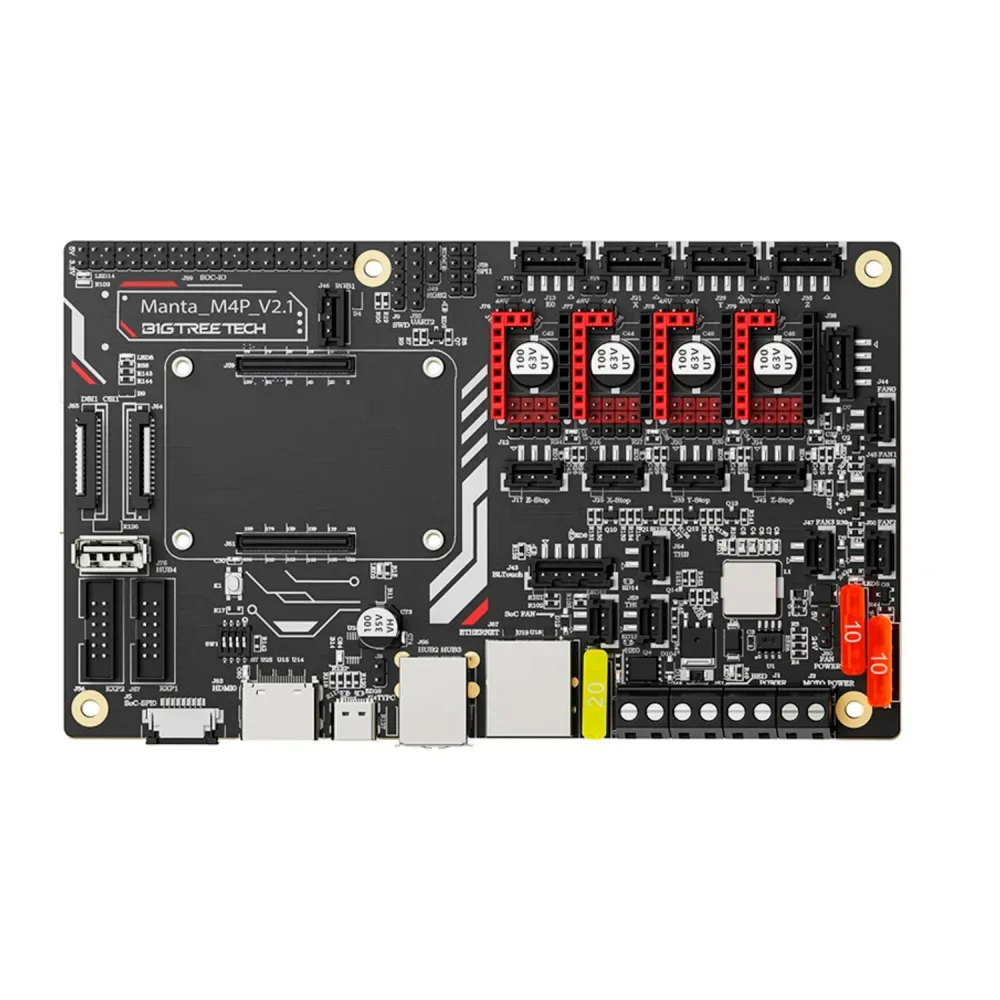
La BIGTREETECH Manta M4P integra en una sola placa la controladora de la impresora y el alojamiento para un módulo de cómputo en formato CM4. Sus cuatro zócalos de driver X, Y, Z y E0 la hacen una opción compacta para máquinas de un extrusor, proyectos Klipper y renovaciones en las que se desea reducir el cableado entre el ordenador y la electrónica de movimiento. El ordenador anfitrión y los drivers son componentes diferentes de la placa: hay que escogerlos y configurarlos para la máquina.
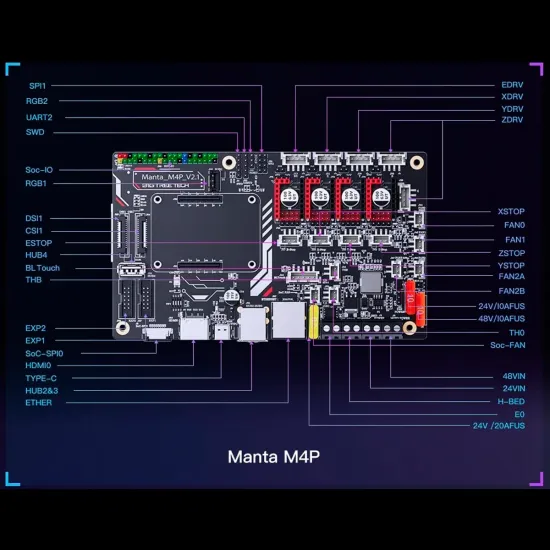
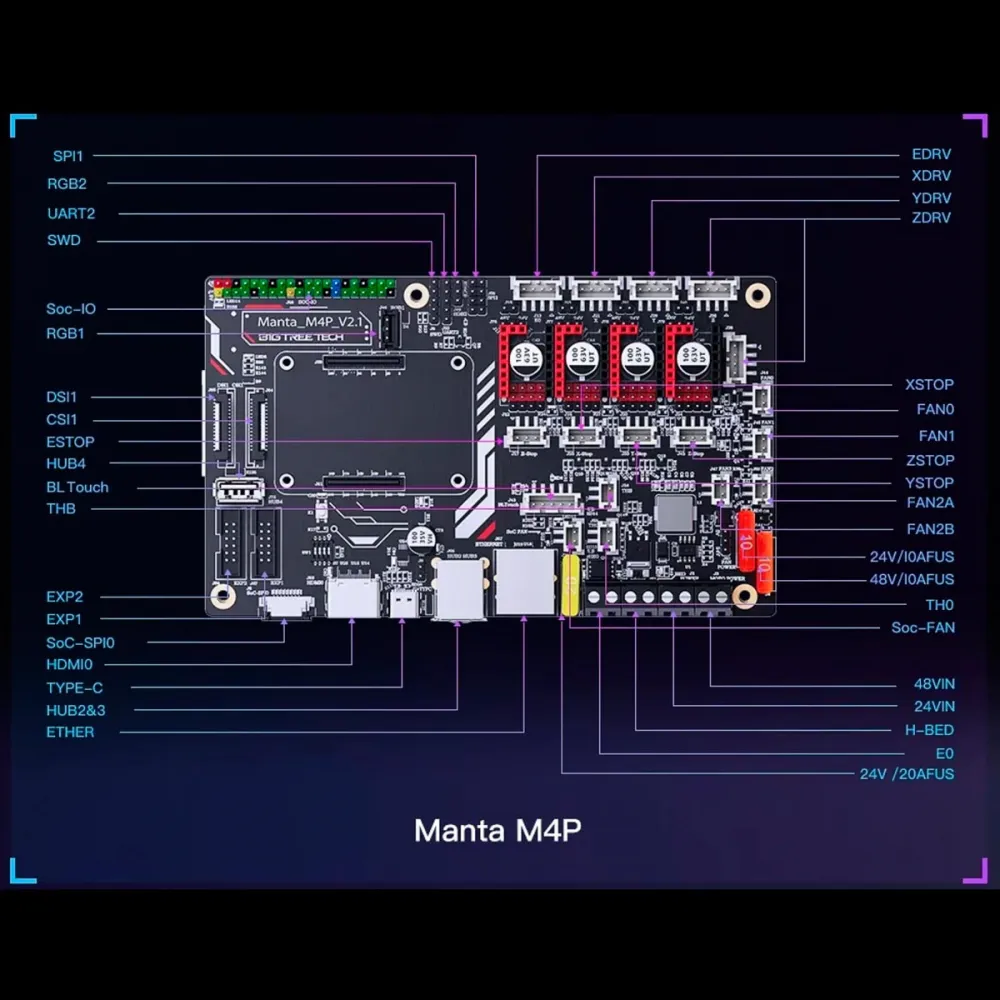
Las imágenes y el pinout de esta ficha muestran la Manta M4P V2.1. Antes de cargar firmware o seguir un esquema, comprueba la revisión impresa en la placa y el modelo exacto de su microcontrolador. La familia admite configuraciones distintas; el número de versión no debe deducirse solo del nombre «M4P».
Qué ofrece la Manta M4P
- Cuatro posiciones de driver: X, Y, Z y E0. Los dos conectores de motor Z están asociados al mismo driver Z; no proporcionan dos ejes Z independientes ni permiten regular su corriente por separado.
- Drivers intercambiables: los zócalos admiten, según pinout y puentes, módulos STEP/DIR como A4988/DRV8825 y TMC que utilicen UART o SPI. El MKS TMC2209 V2.0 es un ejemplo para UART, siempre que se comprueben orientación, tensión, puente y corriente. Instalar un TMC en el zócalo no activa automáticamente UART, SPI ni el homing sin finales de carrera.
- Salidas de potencia: una para cama caliente y otra para cartucho de hotend. El manual de esta familia indica máximos de 10 A para cama y 6 A para hotend; además limita a menos de 20 A el conjunto de cartucho, drivers y ventiladores. Dimensiona cables, conectores, fuente y protecciones según la carga real.
- Ventiladores: FAN0, FAN1 y FAN2 permiten seleccionar 5 V o la tensión de entrada principal (12/24 V) mediante puentes, pero los tres comparten la selección; no se puede asignar una tensión distinta a cada uno. El ventilador del módulo de cómputo (SoC FAN) tiene alimentación propia no seleccionable de ese modo. Comprueba la tensión de cada ventilador antes de conectarlo.
- Sensores y expansiones: dos entradas de temperatura para NTC 100K, conectores para sonda tipo BLTouch, detector de filamento, dos RGB, EXP1/EXP2, SPI y otras señales auxiliares. El firmware debe configurarse para la curva del termistor realmente instalado; «100K» por sí solo no identifica esa curva.
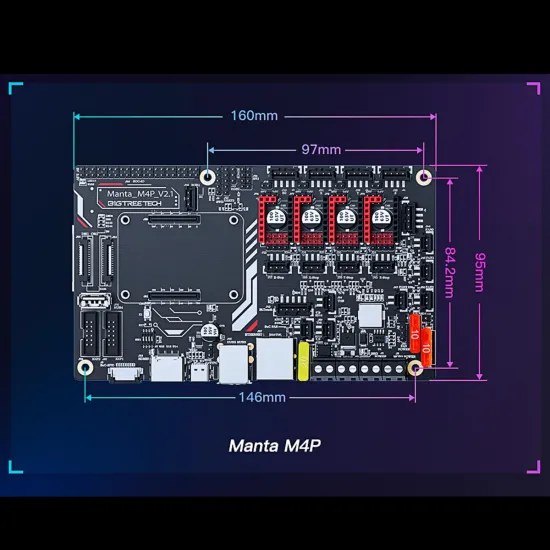
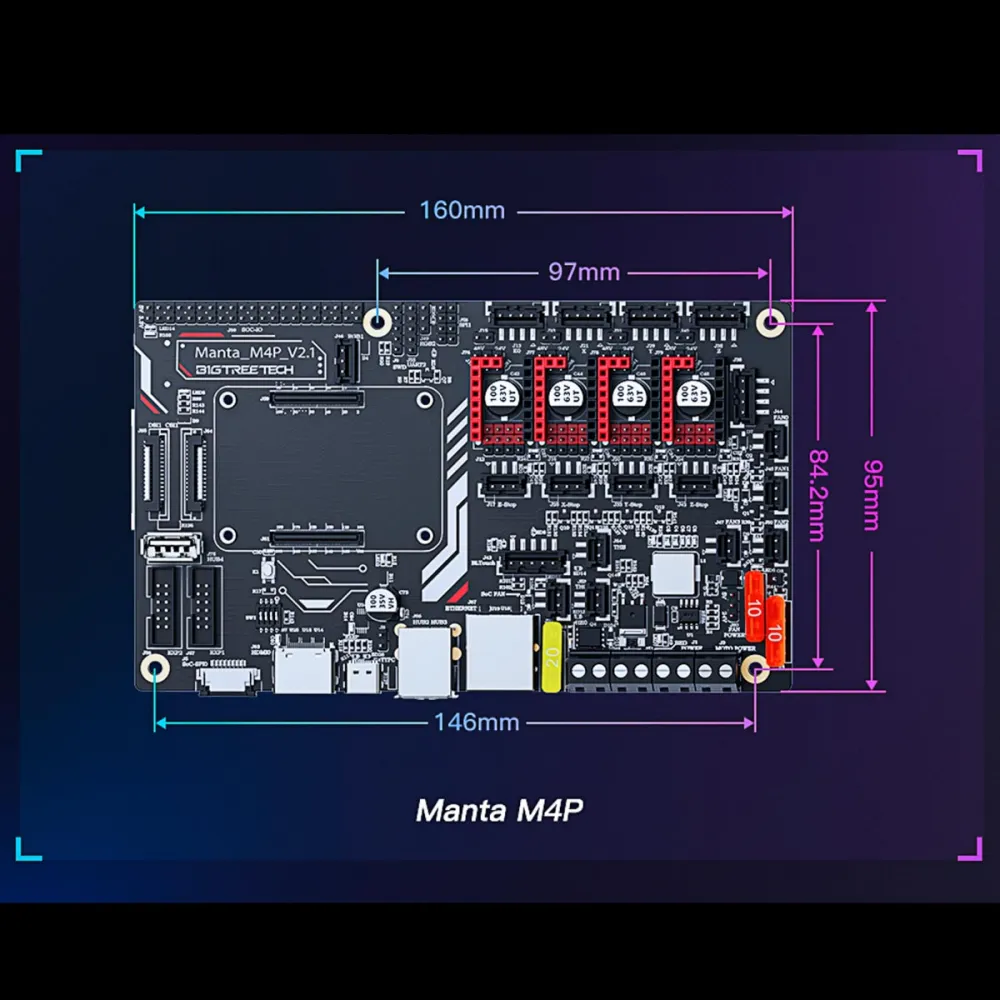
- Formato: 160 × 95 mm; el plano muestra separaciones de montaje de 146 × 84,2 mm y 97 × 84,2 mm. Verifica también la altura disponible para módulo, drivers, disipadores y cableado.
Módulo de cómputo y conexiones
La M4P ofrece un zócalo BTB para un ordenador compatible de formato CM4. Puedes construir un sistema Klipper con un BIGTREETECH CB2, un CB1 o un Raspberry Pi CM4 compatible, usando en cada caso la imagen de sistema específica del módulo. El CB2 no usa Raspberry Pi OS ni la imagen CB1. El módulo se monta con el equipo apagado, alineando sus dos conectores sin forzarlos y considerando su refrigeración.
La placa incorpora conexiones que puede utilizar el host, como Ethernet y USB; HDMI, DSI/CSI y GPIO dependen además del módulo y de la configuración del sistema. Que dos módulos encajen en el mismo zócalo no implica que sus periféricos y pinout de GPIO sean idénticos. El host Linux y el microcontrolador de la M4P se preparan por separado.
Alimentación y puentes
La alimentación principal de la M4P documentada es 12 o 24 V CC; su circuito genera los 5 V para el módulo de cómputo. También existe una entrada MOTOR POWER para alimentar drivers por separado, con un puente de selección en cada posición. No conectes una tensión de motor distinta de la principal sin verificar el puente de cada driver, sus límites eléctricos, condensadores y la fuente empleada. Esta opción no eleva la tensión admisible de cama, hotend ni ventiladores.
Con la máquina completamente apagada, ajusta los puentes según el modo real de los drivers: STEP/DIR, UART o SPI. En los controladores que lo requieren, RST y SLP se puentean para su funcionamiento; DIAG solo se conecta si se usa y configura homing sin final de carrera. Comprueba polaridad de bornes, tensión de ventiladores y lectura ambiental de ambos sensores antes de probar movimientos o calentamiento.
Firmware: Klipper y Marlin
Klipper: instala primero en el CB2, CB1 o CM4 la imagen apropiada para ese host. Para el microcontrolador de la M4P, el archivo genérico oficial de Klipper sirve de mapa inicial de pines. Su cabecera documenta STM32G0B1, bootloader de 8 KiB y USB para la placa a la que se refiere: confirma el marcado del chip de tu unidad antes de compilar. Tras grabar el firmware del MCU, identifica su ruta real en /dev/serial/by-id/ y adapta printer.cfg a motores, recorridos, termistores, salidas y ventiladores. Las temperaturas, PID y dimensiones del ejemplo no son datos universales de una impresora M4P.
La actualización del MCU por su ranura microSD utiliza habitualmente un binario compilado llamado firmware.bin; si se aplica correctamente, suele renombrarse FIRMWARE.CUR. Sigue los pasos de la guía oficial de firmware M4P. No confundas esta operación con grabar el sistema Linux del módulo de cómputo.
Marlin: el proyecto mantiene la definición BOARD_BTT_MANTA_M4P_V2_1 para la revisión documentada. Selecciona también el entorno de compilación adecuado para el microcontrolador físico, configura drivers, temperaturas, geometría y cableado de tu impresora, y comprueba el mapa de pines antes de activar las salidas. Marlin no instala ni configura el sistema operativo del módulo de cómputo.
¿Es para ti?
Es para ti si vas a montar una impresora de un extrusor con cuatro canales de driver, quieres un módulo Linux integrado en la placa o buscas sustituir una controladora antigua con un proyecto de cableado y firmware propio. No es para ti si necesitas dos Z con control independiente, más de un extrusor controlado por la placa, ventiladores a tensiones diferentes en FAN0–FAN2 o una sustitución directa sin adaptar conexiones y firmware. Para más motores independientes puedes comparar la Manta M8P V2.0, comprobando igualmente las necesidades de tu máquina.