

- Stock: 74
- Modelo: dual-axis-module
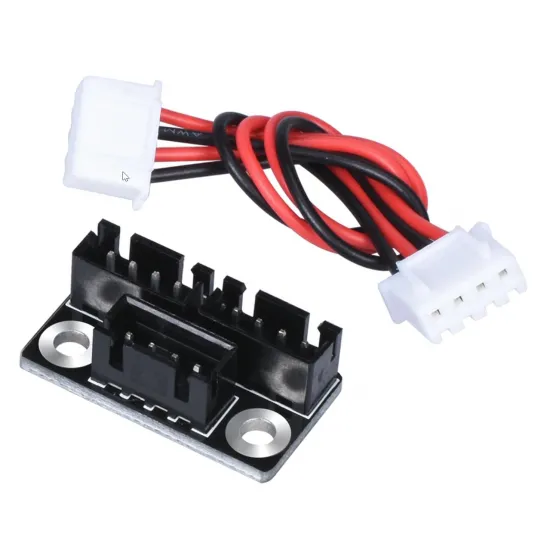
Este módulo para dos motores paso a paso en paralelo permite conectar dos motores bipolares de cuatro hilos a una única salida de la placa controladora. Se utiliza habitualmente en impresoras 3D con doble motor en el eje Z, aunque también puede emplearse en otros ejes o mecanismos que deban mover dos motores simultáneamente desde el mismo driver.
Es un distribuidor pasivo: no incorpora un segundo controlador ni genera señales independientes. Los dos motores reciben los mismos pasos, sentido de giro y corriente del mismo driver, por lo que deben ser eléctricamente compatibles y trabajar sobre una mecánica adecuada.
Características principales
| Característica | Valor |
|---|---|
| Función | Dividir una salida de motor paso a paso entre dos motores en paralelo |
| Tipo de motor | Bipolar de 4 hilos |
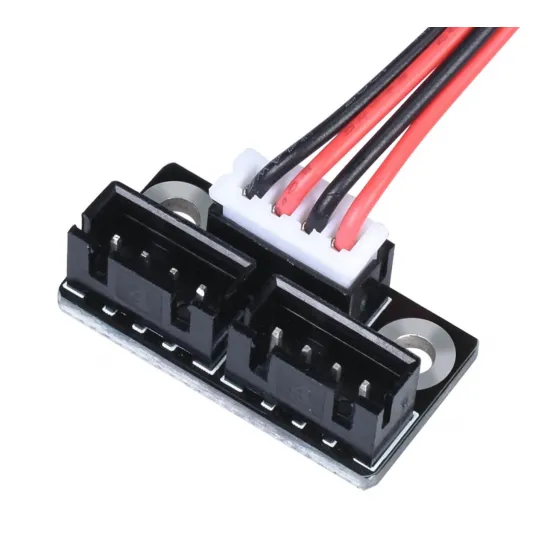
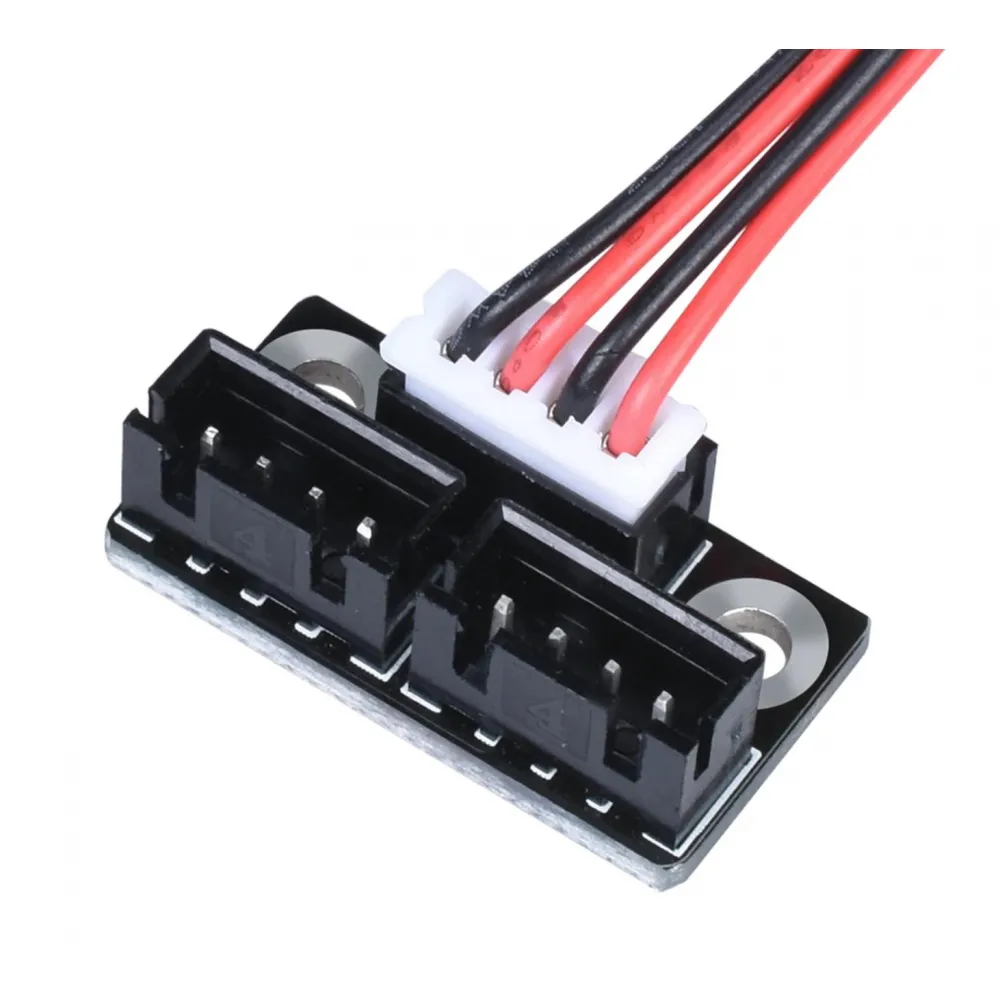
| Conexiones de la placa | 3 conectores polarizados de 4 vías |
| Control | Un único driver para ambos motores |
| Uso habitual | Doble motor Z en impresoras 3D |
| Contenido | 1 placa distribuidora y 1 cable de 4 conductores |
Compatibilidad de los motores
Para obtener un comportamiento equilibrado se recomienda utilizar dos motores iguales: mismo modelo, corriente nominal, resistencia, inductancia, ángulo de paso y conexión de bobinas. Puede utilizarse, por ejemplo, con dos unidades equivalentes de un motor NEMA 17 42-40, siempre que el driver, la mecánica y el cableado sean adecuados.
Los dos motores deben presentar sus bobinas en el mismo orden de pines. El color de los cables no constituye un estándar universal: antes de conectarlos, identifica las parejas de bobina y comprueba el pinout del motor y de la placa controladora. La coincidencia física del conector tampoco garantiza por sí sola el mismo orden eléctrico.
Si la geometría de la máquina exige que uno de los motores gire en sentido contrario, debe invertirse una sola pareja de bobina de ese motor. Realiza cualquier cambio de pines únicamente con la máquina completamente apagada y desconectada.
Corriente del driver y par disponible
Al conectar dos motores en paralelo, la corriente suministrada por el driver se reparte aproximadamente entre ambos cuando sus características son equivalentes. Mantener el ajuste utilizado para un solo motor puede dejar menos corriente y menos par disponible en cada uno; aumentarlo sin comprobar los límites puede sobrecalentar el driver, los motores, los conectores o la propia placa.
El driver debe admitir la corriente total requerida por el conjunto y disponer de refrigeración suficiente. Este módulo no aumenta la capacidad del controlador, no regula la corriente y no incorpora protección térmica o frente a cortocircuitos.
Montaje y comprobación
- Apaga la máquina, desconecta la alimentación y espera a que se descargue la electrónica.
- Identifica las dos bobinas de cada motor y verifica el orden de los cuatro pines.
- Conecta el cable incluido entre la salida del driver y uno de los puertos del módulo.
- Conecta los dos motores a los puertos restantes sin forzar ni desplazar los terminales.
- Comprueba manualmente que ambos husillos o mecanismos se mueven sin bloqueos y con una carga similar.
- Realiza la primera prueba a baja velocidad y con recorrido corto, preparado para cortar la alimentación.
- Verifica que ambos lados avanzan en el sentido correcto, conservan la alineación y no pierden pasos.
- Controla la temperatura del driver y de los motores durante una prueba progresiva.
Nunca conectes o desconectes motores con el driver alimentado. La energía almacenada en las bobinas puede producir picos capaces de dañar el controlador.
Configuración en Marlin, Klipper y RepRapFirmware
El adaptador no crea un segundo eje ni un segundo driver. Los pasos por milímetro, el micropaso y el sentido general se mantienen como para un único motor, porque ambos reciben exactamente las mismas señales.
- Marlin: se conserva un único eje Z. En drivers Trinamic configurables,
M906permite consultar o ajustar la corriente del canal en mA; en drivers con potenciómetro debe seguirse el procedimiento de VREF de la revisión concreta. - Klipper: se mantiene una sola sección
[stepper_z]. En un TMC,run_currentconfigura la corriente RMS total del driver, no una corriente independiente para cada motor. - RepRapFirmware: ambos motores permanecen asociados a un único driver y
M906ajusta la corriente de ese canal.
Limitaciones del doble Z en paralelo
Como los dos motores comparten el mismo controlador, el firmware no puede mover cada lado del eje Z por separado. Este montaje no permite alineación automática independiente mediante G34, Z_TILT_ADJUST u otras funciones equivalentes que necesiten un driver por motor.
Los lados del pórtico pueden desincronizarse al mover manualmente un husillo, al deshabilitar los motores o si uno pierde pasos. Comprueba periódicamente la escuadra del eje y, cuando el diseño lo requiera, valora una sincronización mecánica mediante correa. Para nivelación automática con dos motores independientes se necesita una placa con dos drivers controlables por separado.
La compatibilidad no depende únicamente del tamaño de la impresora: deben evaluarse la masa del eje, la fricción, el paso de los husillos, la velocidad, el par necesario y la capacidad térmica del driver.
Contenido
- 1 módulo distribuidor para dos motores en paralelo.
- 1 cable de cuatro conductores.
Los motores, drivers, placa controladora y demás cableado no están incluidos.